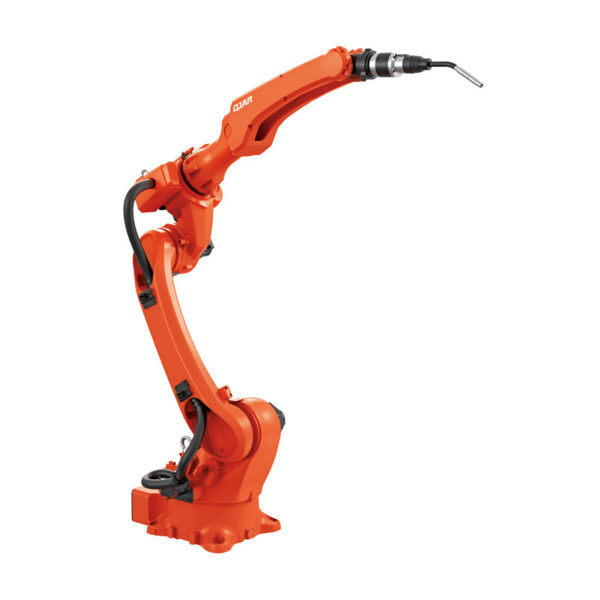
Molerei Roboter Arm QJR6-2700P

  • Keng Front Singularitéit Handgelenkkonstruktioun, fakultativ agebaute Pipeline, mécht Synchron Tracking Spraying Léieraarbecht méi einfach.
  • Benotzen Bus-Struktur, praktesch fir Expansioun an héich Vitesse
  • Widderhuelen Positionéierung Genauegkeet: ± 0.5 mm
  • Armspann: 2035 mm
  • Notzlaascht: 10 kg

Datebank Download

Uweisungen

technesch Parameter

Modell QJR6-2700P Ubidder
Achs Zuel 6
Notzlaascht 6kg
Widderhuelen Positionéierung ± 0.5mm
Max Armspan 2701mm
Motion Range J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Max Speed J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Erméiglecht Dréimoment J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Inertia Moment J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Roboter Kierper Gewiicht 400kg
Power Kapazitéit 3.9kVA
Cabinet Gréisst 650 * 750 * 1150mm
Cabinet Gewiicht 140kg
Source Dräi-Phase véier-Drot
Installatioun Form Buedem montéiert
Applikatioun Fir Molerei gëtt et keen Singularitéitspunkt, wat d'Léierprogramméierung vill méi einfach mécht.

Roboter Gesamt Dimensioun a Bewegungsberäich Zeechnen

QJR6-2700P Allgemeng Dimensioun

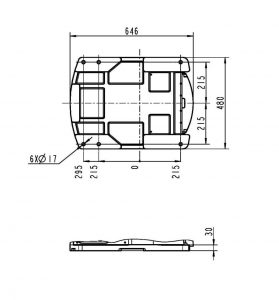
Roboter Base Montéierung Dimensioun Zeechnen

QJR6-2700P Opriichte Dimensioun Zeechnen

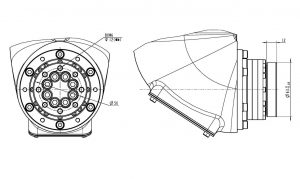
Roboter Enn Installatioun Dimensioun Zeechnen

QJR6-2700P Installatioun Interface Diagramm

EVST-Logo
Dateschutzvisiten

Dës Websäit benotzt Cookien, fir datt mir Iech mat der beschtméiglecher Usererfahrung méiglech maachen. Cookie-Informatioun gëtt an Ärem Browser gespäichert a funktionéiert Funktiounen, wéi Dir unerkannt hutt, wann Dir op eis Websäit zréckkoum an eis Team hëllefe fir ze verstoen, wéi vun de Websäit déi Dir am meeschten interessant a nëtzlech fannt.