
Véierstatiounsbearbechtung: Referenzpunkt a Rotatiounsofstand
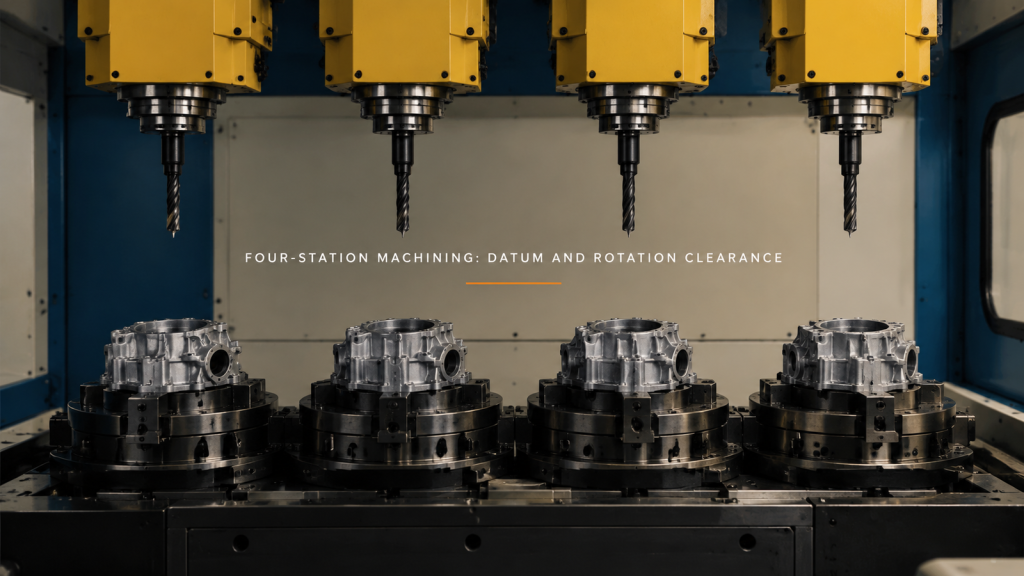
Iwwerpréift d'Véierstatiounsbearbechtung duerch d'Plazéierung vum Werkstéck, d'Auszéie vum Werkzeug an d'Dréiung vun der Befestigungsstéck. Trennt d'sichtbar Bewegung vun der gemoossener Genauegkeet.
Maschinnbehandlungsübertragung: Deelënnerstëtzung an Ausgang vun der Grëff
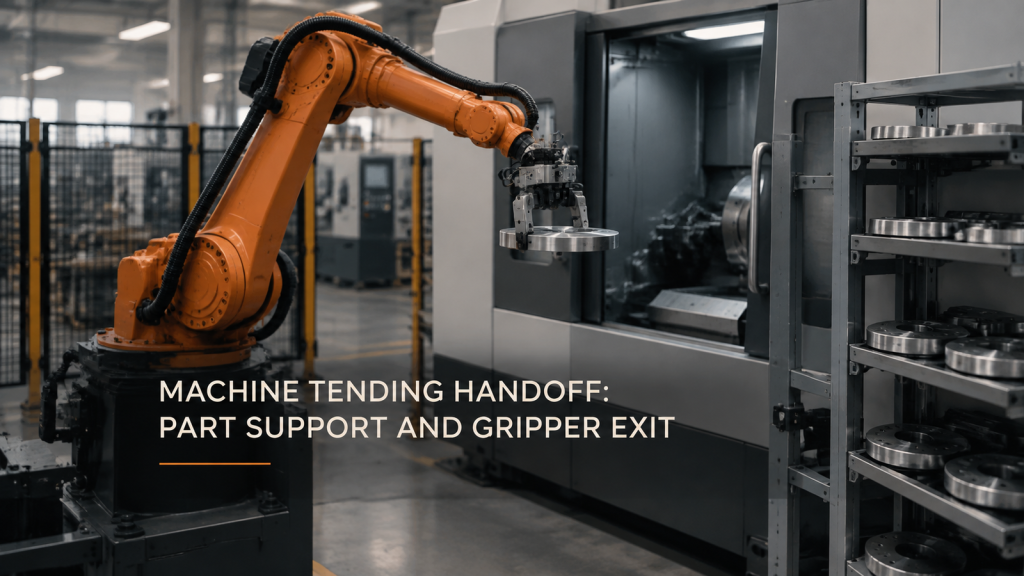
D'Iwwergab vun der Maschinn hänkt vun enger kontinuéierlecher Ënnerstëtzung vum Deel, dem Spillraum vum Empfänger an engem brauchbare Grëfferausgang of. Iwwerpréift d'Scheif an d'Tool zesummen.
Roboter, deen d'Konsistenz vun de Perlen an den Ecken ausdeelt
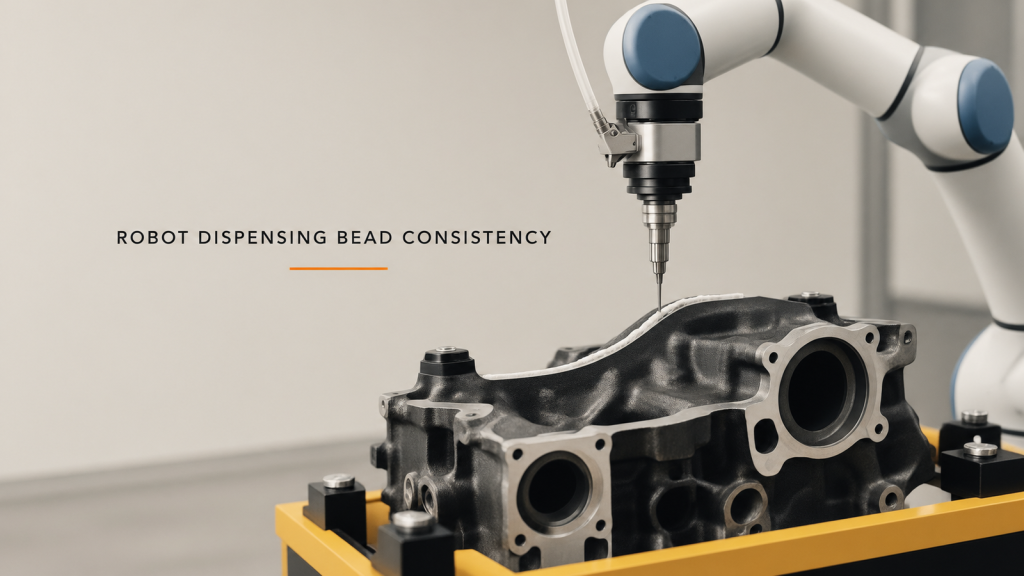
Iwwerpréift d'Konsistenz vun der Doséierungsperl vum Roboter andeems Dir d'Eckgeschwindegkeet, d'Flossreaktioun, d'Düsenhaltung an d'Inspektioun vun der aktueller Perl verbënnt.
Fuedemwalzmaschinn Betreiung: D'Iwwergab ausriichten
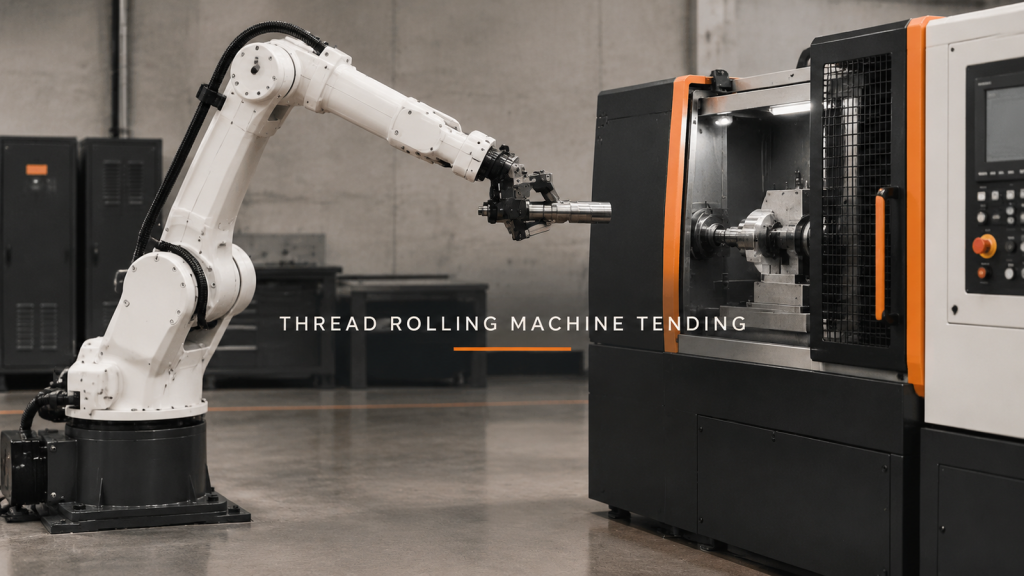
Plangt d'Gewënnwalzmaschinn fir d'Ausriichtung vum Ronndeel ze zéien, den Transfer, d'Verëffentlechung an de sécheren Réckzuch z'ënnerstëtzen, ier Dir d'Walzresultat kontrolléiert.
Duebelroboterschweißen: Gemeinsam Zone virun der Zykluszäit
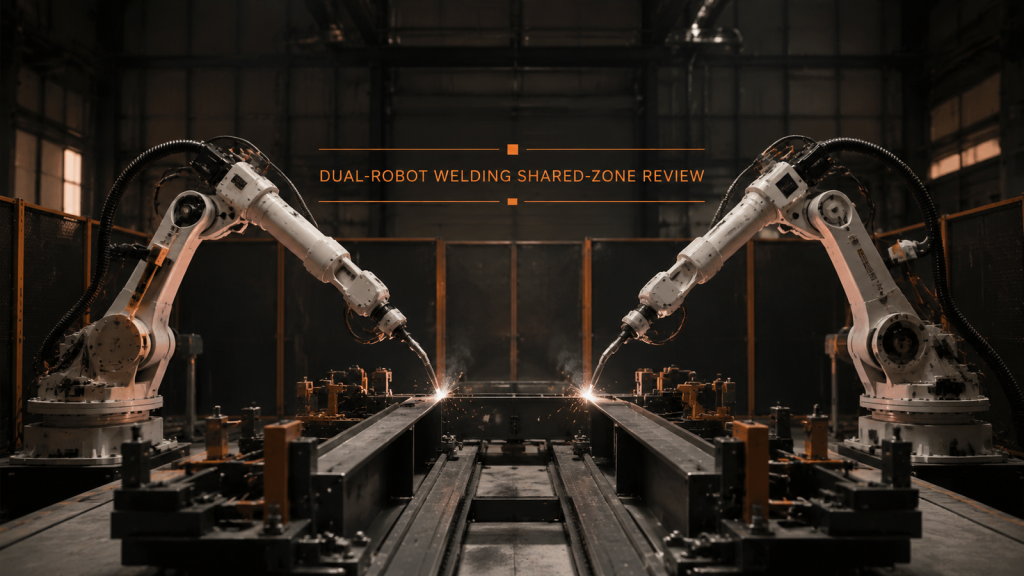
Duebelroboterschweißen brauch separat Aarbechtszonen, kontrolléierten Entrée an déi gemeinsam Zonen, virauszesoen Waardepositiounen an eng verifizéiert Erhuelung virun der Geschwindegkeet.
Robotesch Flammabschrägung: Als éischt d'Kante lokaliséieren
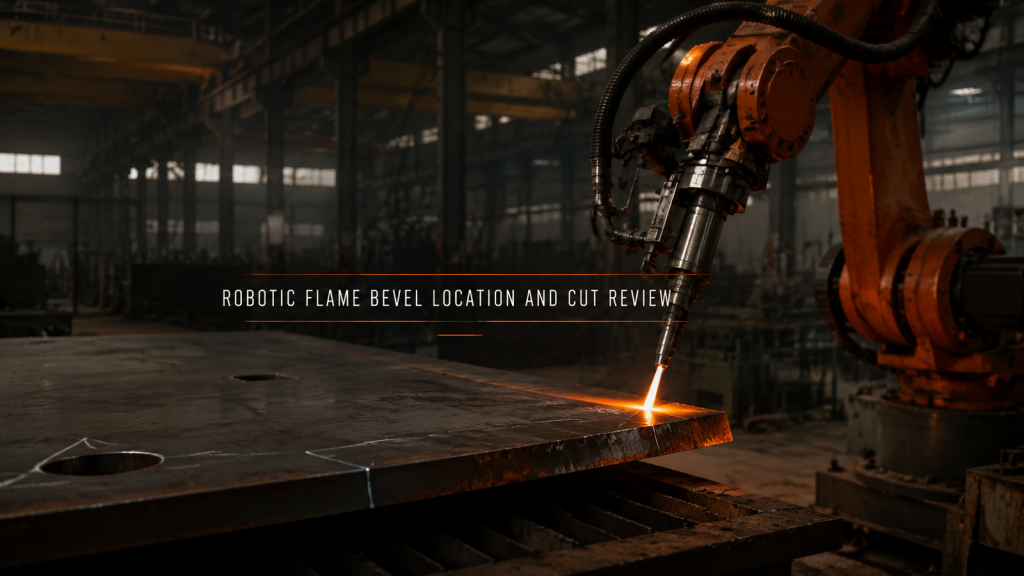
Roboteresch Flammabfasung brauch e stabile Plackenreferenzwäert, eng gemoossen Kantenpositioun, eng kontinuéierlech Werkzeughaltung a Beweiser fir d'Akzeptanz vun de Schnëttkanten.
Batterietablett Roboterschweissung: Datum virum Wee
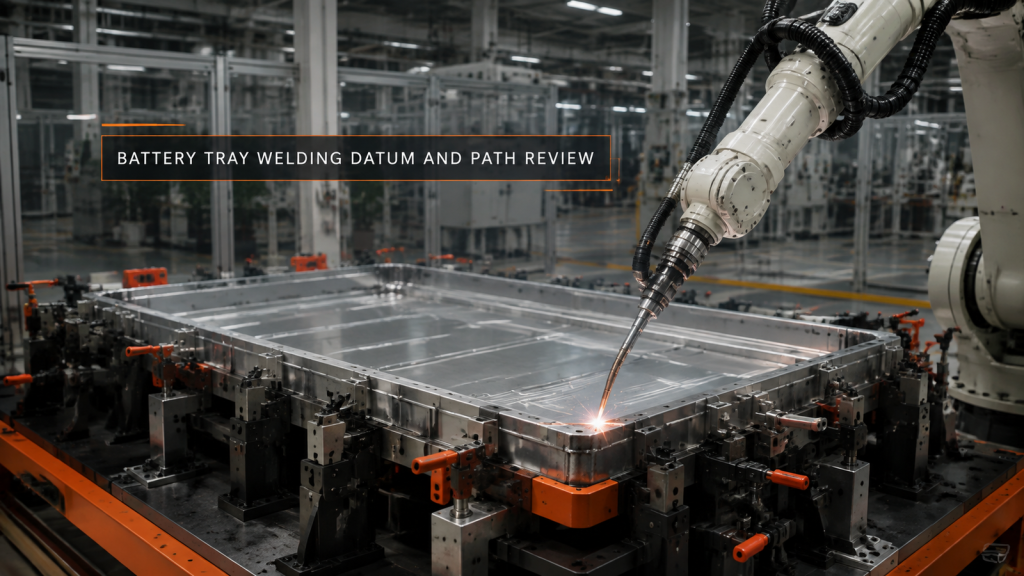
D'Roboterschweißen vum Batterietablett fänkt mat engem stabile Fixture-Referenzwäert, zonéierten Nähten, engem Brennerfräistand iwwer de ganze Wee an engem gemoossene Verzerrungsplang un.
Kachgeschirrpoléierung: D'Pose vum Deel stabiliséieren
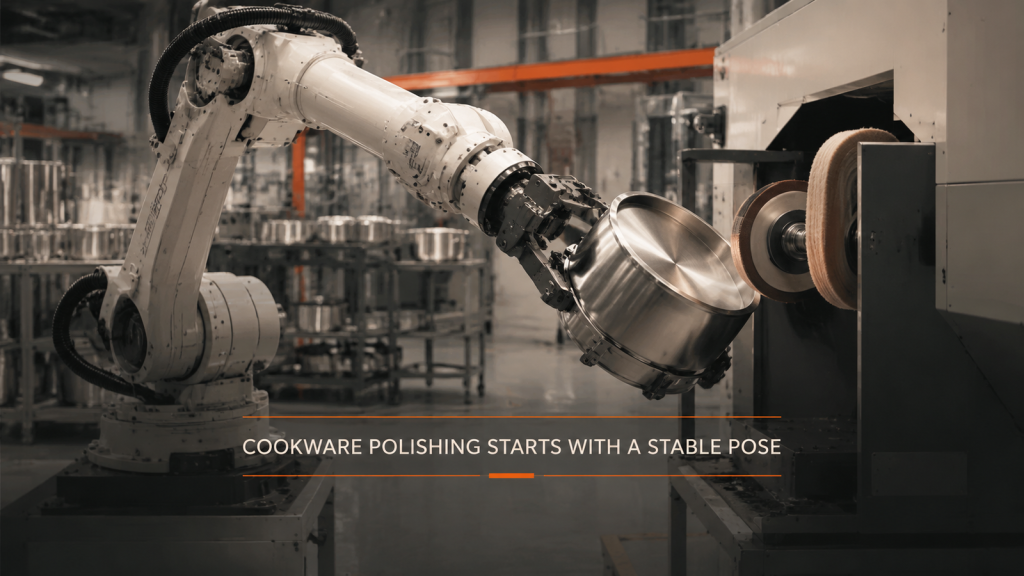
D'Automatiséierung vum Poléiere vu Kachgeschir fänkt mat engem stabile Grëffdatum, engem komplette Approche, engem kontrolléierten Uewerflächenwénkel an engem klore Réckzuch un, ier d'Geschwindegkeet geschat gëtt.
Automatiséierung vun der Arméierungsveraarbechtung: Lokalisatioun virum Transfer
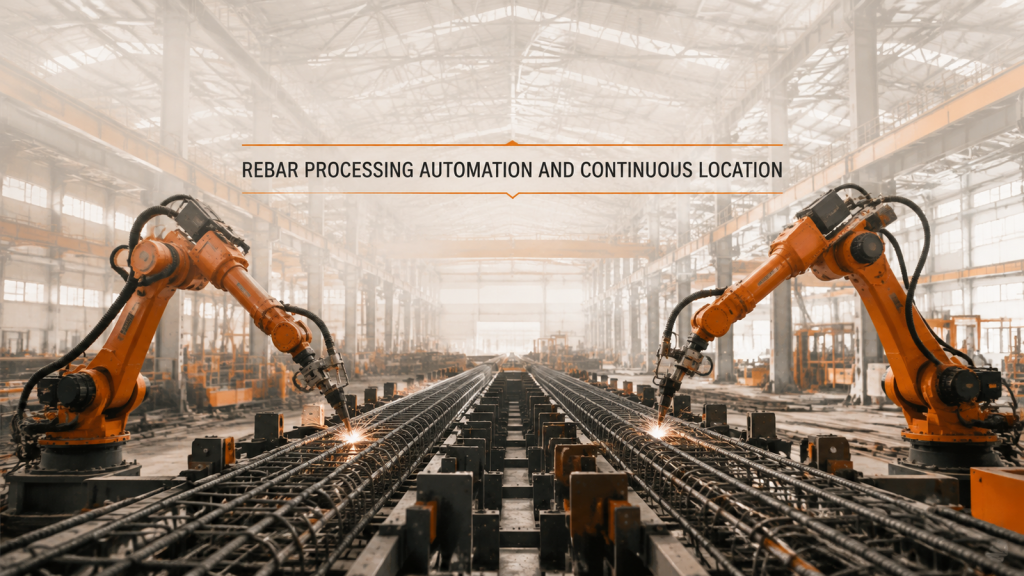
D'Automatiséierung vun der Arméierungsveraarbechtung brauch en kontinuéierlechen Datum laanscht eng laang Montage, ier den Transport an d'Ofdeckung mat zwee Roboter zouverlässeg widderholl kënne ginn.
Roboter-Drëckguss-Tendenz: Beweist als éischt de Wee
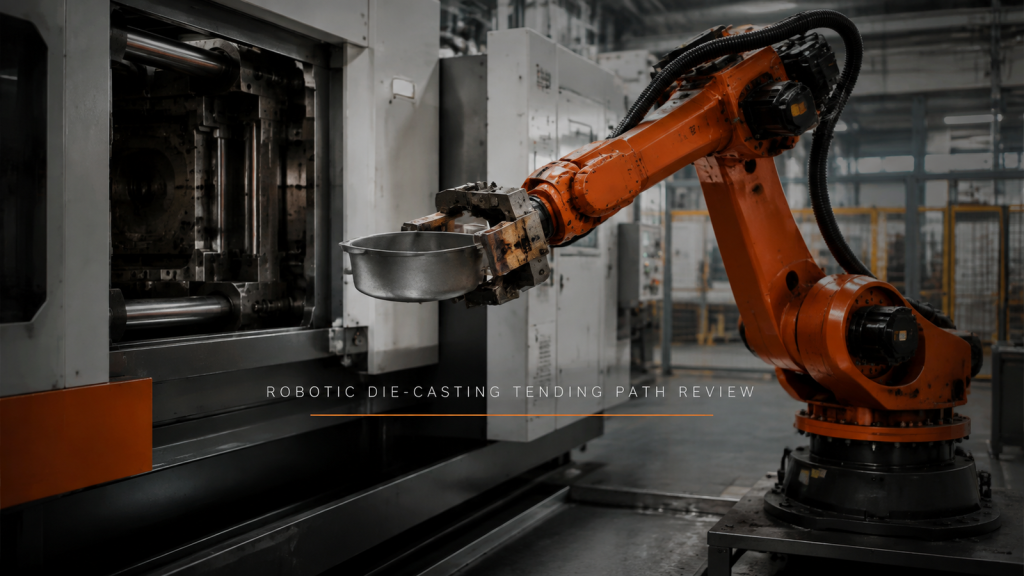
D'Roboterverwaltung vum Sprëtzguss fänkt mat engem verifizéierten Usaz, Grëff, fräiem Ausstiegs- a Fallwee un, ier Viraussetzunge betreffend Zykluszäit gemaach ginn.
Reechwäit ass eng Rei vu Positiounen, net eng Distanz
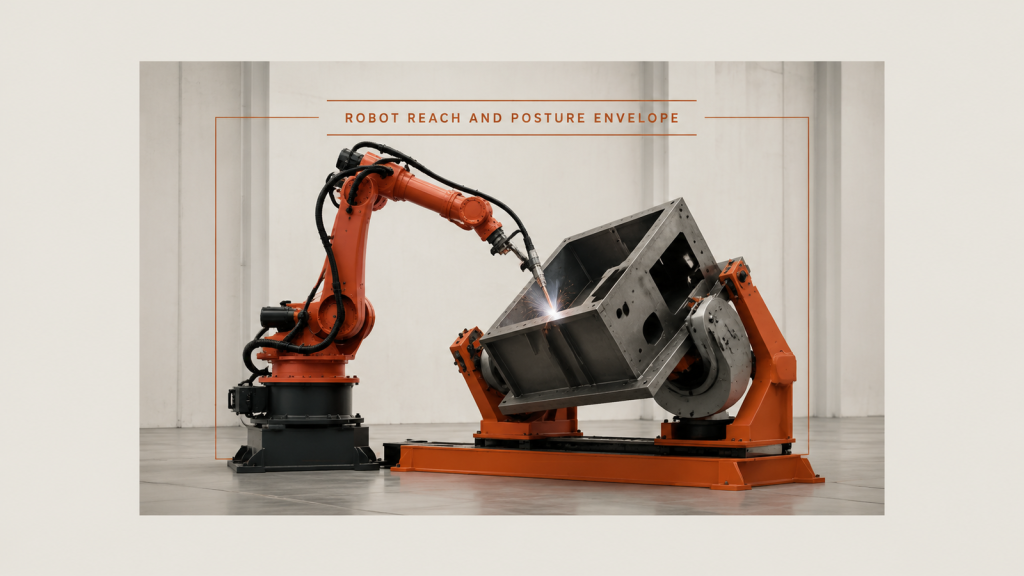
Reechwäit a Positiounsëmfeld vum Roboter: Den Zougang gëtt duerch d'Haltung bestëmmt, déi sech laanscht eng Naht ännert an bei der nächster erëm ufänkt, net ëm eng eenzeg Distanz.
Nom Kaltbéien muss den Deel erëm positionéiert ginn
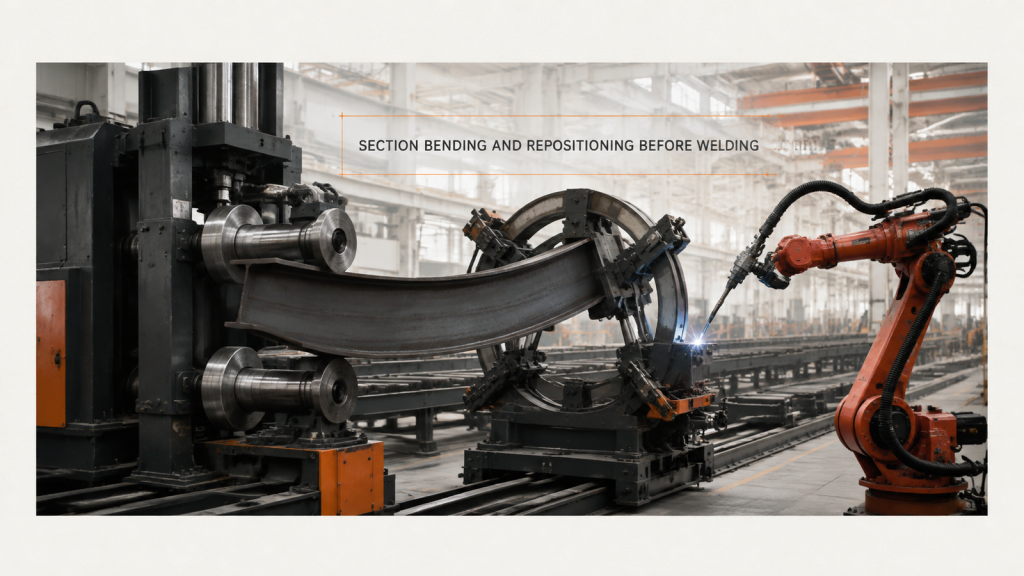
Kaltbéien béit d'Fläch, vun där aus eng Schnëtt lokaliséiert gouf, dofir bedeit d'Schnëttbéien an d'Neipositionéierung, datt de Bou nach eng Kéier festgeklemmt gëtt, ier eng Naht geschweesst gëtt.