
რობოტული შედუღების პროგრამული უზრუნველყოფის დასტა: ოფლაინ პროგრამირება, სიმულაცია და ციფრული ტყუპისცალი (2026)
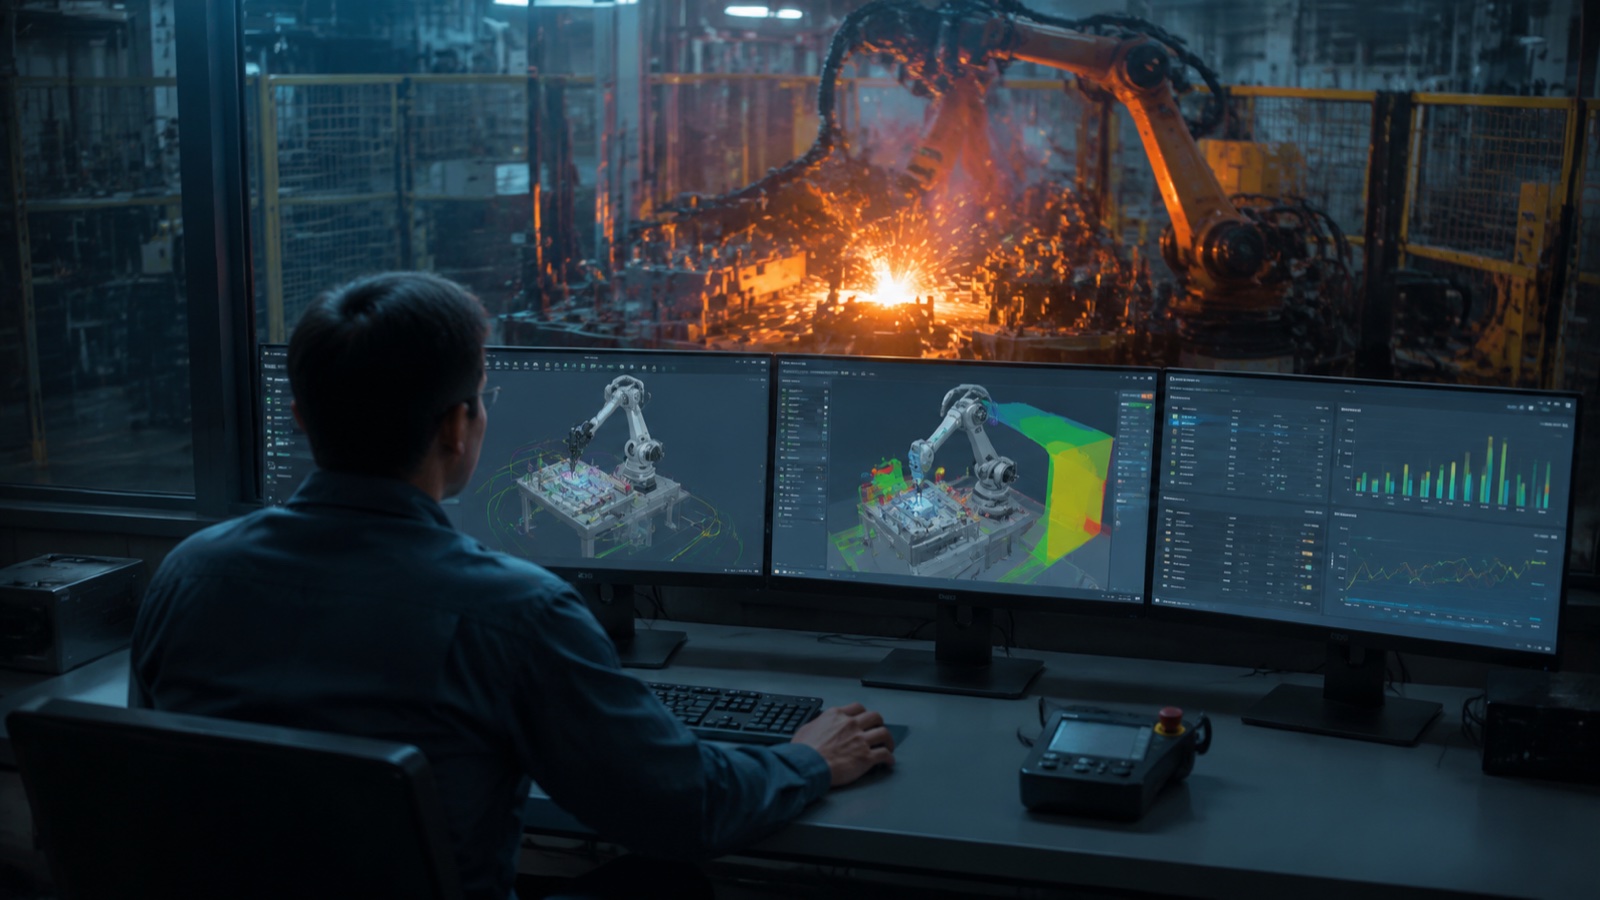
2026 წლის რობოტული შედუღების პროგრამული უზრუნველყოფის დასტას ოთხი ფენა აქვს: (1) ოფლაინ პროგრამირება (OLP) მარშრუტის დაგეგმვისთვის, რომელიც მოიცავს ინსტრუმენტებს RobotStudio-დან და RoboGuide-დან Octopuz-მდე და DELMIA-მდე; (2) სიმულაცია და ციკლის დროის ვალიდაცია, სანამ პროგრამა ქარხნულ სართულზე მოხვდება; (3) ციფრული ტყუპი პლატფორმები (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse), რომლებიც ინარჩუნებენ რეალურ დროში პარიტეტს ფიზიკურ უჯრედთან; და (4) ხელოვნური ინტელექტის გარეშე სწავლების სისტემები, რომლებიც ავტომატურად წარმოქმნიან შედუღების მარშრუტებს CAD ან 3D სკანირების მონაცემებიდან, ამცირებენ დაყენებას დღეებიდან წუთებამდე.
1. ოფლაინ პროგრამირება (OLP): მომწოდებლის მიერ დაფუძნებული და მომწოდებლის მიერ ნეიტრალური ინსტრუმენტები
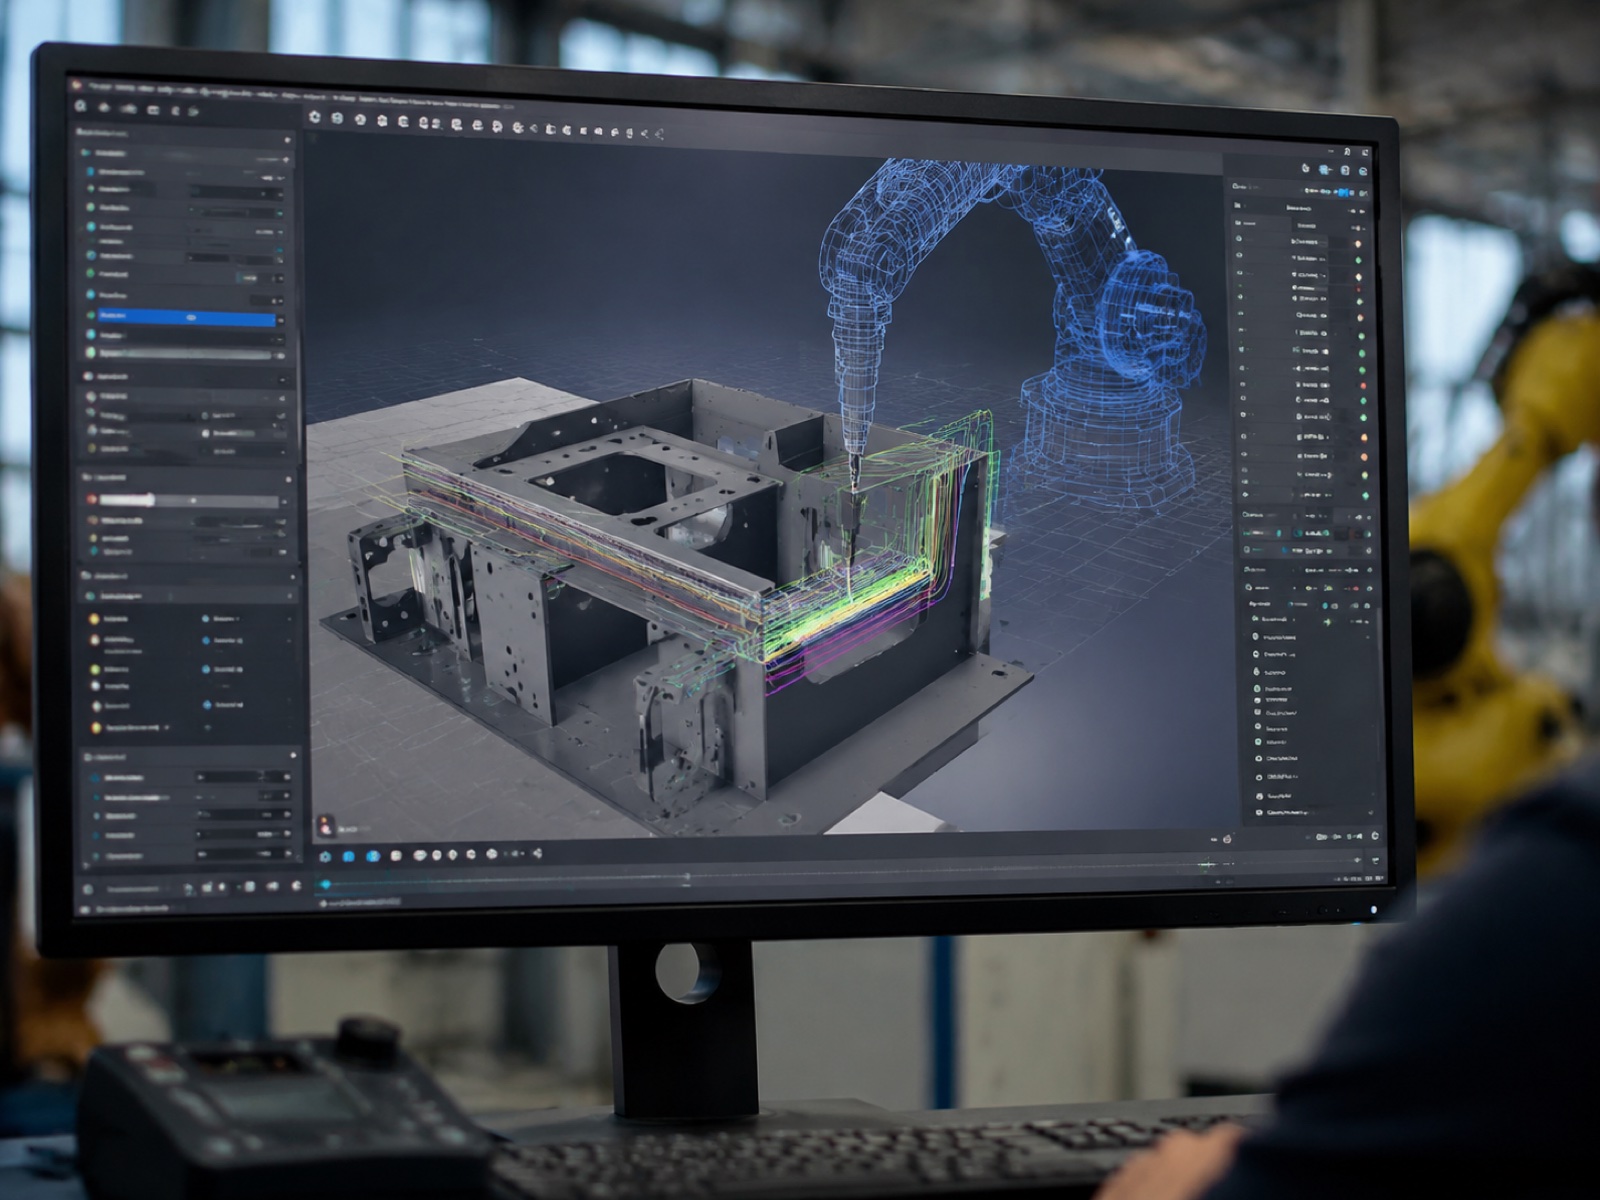
რობოტული შედუღების ოფლაინ პროგრამირება გზის განსაზღვრას ქარხნის სართულიდან საინჟინრო სამუშაო სადგურზე გადააქვს. ინჟინერი იმპორტს უკეთებს სამუშაო ნაწილის CAD მოდელს, ათავსებს ვირტუალურ რობოტს, განსაზღვრავს ჩირაღდნის ორიენტაციას, გადაადგილების სიჩქარეს და ქსოვის პარამეტრებს, ახორციელებს შეჯახებისა და მიწვდომის შემოწმებას, შემდეგ კი ექსპორტს უკეთებს დამუშავებულ კონტროლერის კოდს ატვირთვისთვის. ფიზიკური რობოტის უჯრედი აგრძელებს წარმოების გაშვებას პროგრამირების სამუშაოების მიმდინარეობისას, რაც წარმოადგენს OLP-ის ხელით სწავლების სასარგებლოდ ძირითად ეკონომიკურ არგუმენტს.
IFR World Robotics-ის მონაცემების თანახმად, საავტომობილო პირველი დონის მომწოდებლებში რკალური შედუღების რობოტების მომხმარებლებში OLP-ის გამოყენება 2020 წლის დაახლოებით 40 პროცენტიდან 2025 წლისთვის დაახლოებით 65 პროცენტამდე ან მეტამდე გაიზარდა, რაც განპირობებულია პროდუქტის სასიცოცხლო ციკლის შემცირებით და ელექტრომობილების აკუმულატორების კორპუსებსა და სტრუქტურულ ჩარჩოებზე შედუღების შეერთების გეომეტრიის მზარდი მრავალფეროვნებით.
მომწოდებლის მიერ დაფუძნებული OLP პლატფორმები
თითოეული მსხვილი რობოტის OEM გვთავაზობს საკუთარ სიმულაციურ და OLP გარემოს, რომელიც მჭიდროდ არის ინტეგრირებული ბრენდის საკუთრებაში არსებულ კონტროლერთან და მოძრაობის ბირთვთან:
- ABB RobotStudio, მსოფლიოში ყველაზე ფართოდ გამოყენებადი მომწოდებლის მიერ შექმნილი OLP პლატფორმა, ჩაშენებული RAPID კოდის გენერირებით, კოორდინირებული მოძრაობის მხარდაჭერით და შედუღების ენერგიის წყაროების ბიბლიოთეკით, რომელიც მოიცავს Fronius-ის, Lincoln-ის და Miller-ის ინტერფეისებს. RobotStudio-ს ვირტუალური კონტროლერი იყენებს იგივე firmware-ს, რასაც ფიზიკური IRC5/OmniCore კონტროლერი, რაც ამცირებს სიმულაციურ-რეალურ ხარვეზს ციკლის დროის პროგნოზირებისთვის.
- FANUC-ის რობო-სახელმძღვანელოFANUC-ის სიმულაციური პაკეტი მხარს უჭერს TP (teach pendant) სრულ ენას და მოიცავს WeldPRO-ს, შედუღების სპეციფიკურ მოდულს ჩირაღდნის ორიენტაციის ოპტიმიზაციისა და მრავალშრიანი ბილიკის დაგეგმვისთვის. RoboGuide ხშირად მოიხსენიება ავტომობილების კორპუსის სახელოსნოების OEM ვალიდაციის სამუშაო პროცესებში.
- Yaskawa MotoSim EG-VRCMotoSim-ის ვირტუალური რობოტის კონტროლერი იმეორებს Yaskawa DX200/YRC1000 მოძრაობის ბირთვს, რაც საშუალებას იძლევა ციკლის დროის პროგნოზირება ±5%-ის ფარგლებში ემთხვეოდეს ველის შედეგებს.
- კუკა სიმი, ინტეგრირებულია KUKA.WorkVisual შეყვანის/გამოყვანის კონფიგურაციის ინსტრუმენტთან, რაც საშუალებას იძლევა უჯრედების განლაგების სრული სიმულაციისა, რობოტის მოძრაობიდან უსაფრთხოების PLC ლოგიკამდე.
- უნივერსალური რობოტები URSim, UR კობოტების ოჯახის პროგრამული სიმულატორი, შესაბამისი მსუბუქი საზომი შედუღების აპლიკაციებისა და კოლაბორაციული შედუღების სისტემებისთვის, სადაც UR მკლავი MIG ჩირაღდანს დაბალი სამუშაო ციკლებით ამოძრავებს.
მომწოდებლის მიერ დაფუძნებული OLP-ის მთავარი შეზღუდვა ჩაკეტვაა: თითოეული პლატფორმა მხოლოდ საკუთარი ბრენდისთვის ქმნის კოდს. შერეული ფლოტის უჯრედები (ABB რობოტი, FANUC პოზიციონერის ღერძი) საჭიროებენ დამატებით პოსტპროცესორებს ან ზემოთ მომწოდებლის მიერ ნეიტრალურ ფენას.
მომწოდებლისგან ნეიტრალური OLP პლატფორმები
მომწოდებლისგან ნეიტრალური ინსტრუმენტები ერთი CAD-ზე დაფუძნებული გარემოდან რობოტების მრავალი ბრენდისთვის შემდგომი დამუშავების კოდს წარმოქმნიან. შედუღებისთვის ყველაზე ხშირად მითითებული პლატფორმებია:
- რვაფეხა, სპეციალურად რკალური და წერტილოვანი შედუღებისთვის შექმნილი, შედუღების პარამეტრების ბიბლიოთეკითა და მარშრუტის ოპტიმიზაციის ლოგიკით, რომელიც ითვალისწინებს ჩირაღდნის წვდომის კუთხის შეზღუდვებს. მხარს უჭერს რობოტების 40-ზე მეტ ბრენდს და ფართოდ გამოიყენება მძიმე კონსტრუქციებსა და წნევის ჭურჭლების სახელოსნოებში.
- ვიზუალური კომპონენტები, ძლიერი განლაგების სიმულაციისა და მრავალრობოტიანი უჯრედის დაგეგმვის თვალსაზრისით; შედუღების სპეციფიკური ფუნქციონალურობა დამატებითი მოდულების საშუალებით. ხშირად ირჩევა მაშინ, როდესაც პრიორიტეტი ხაზის საერთო გამტარუნარიანობაა და არა ჩირაღდნის პარამეტრების დეტალური მართვა.
- FastSuite გამოცემა 2 (Cenit), განლაგებულია რთული მრავალრობოტიანი უჯრედებისა და პროცესზე ინტენსიური აპლიკაციებისთვის; ინტეგრირდება Siemens Tecnomatix Process Simulate-თან ციფრული ტყუპისცალის დასაკავშირებლად.
- RoboDK, უფრო დაბალი ღირებულების, ხელმისაწვდომი OLP ვარიანტი, რომელიც მოიცავს 500-ზე მეტ რობოტის მოდელს. ნაკლებად ყოვლისმომცველია შედუღების სპეციფიკური მახასიათებლების (მრავალგამტარი თანმიმდევრობის განსაზღვრა, WPS პარამეტრების ექსპორტი) თვალსაზრისით, მაგრამ ფართოდ გამოიყენება სახელოსნოებსა და საგანმანათლებლო დაწესებულებებში მისი დაბალი საწყისი ღირებულების გამო.
- DELMIA Robotics (Dassault Systèmes), 3DEXPERIENCE პლატფორმის ნაწილი, რომელიც რობოტების პროგრამირების საშუალებას იძლევა პროდუქტის დიზაინისა და წარმოების დაგეგმვის იმავე გარემოში. ყველაზე ძლიერი არჩევანია, სადაც PLM ინტეგრაცია და MBOM-ის მიკვლევადობაა საჭირო, მაგალითად, ავტომობილის OEM კორპუსის სახელოსნოებში.
- პროცესის სიმულაცია (Siemens Tecnomatix), რომელიც წამყვანია ავტომობილების OEM კორპუსის თეთრად წარმოებული (BIW) პროგრამებში, სადაც ერთი და იგივე ინსტრუმენტი მართავს როგორც ოფლაინ პროგრამირებას, ასევე წარმოების სიმულაციას. მხარს უჭერს კოორდინირებულ მრავალრობოტიან თანმიმდევრობას და აქვს საკუთარი ციფრული ტყუპი ხიდი Tecnomatix-ის ქარხნის სიმულაციის ფენასთან.
მომწოდებლის მშობლიური vs მომწოდებლის ნეიტრალური: შედარება
| Dimension | Vendor-Native (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | მომწოდებლისგან ნეიტრალური (Octopuz, DELMIA, ვიზუალური კომპონენტები, RoboDK) |
|---|---|---|
| რობოტის ბრენდის გაშუქება | ერთი ბრენდი (საკუთარი OEM) | მრავალბრენდიანი (40–500+ მოდელი, ხელსაწყოს მიხედვით) |
| კონტროლერის სიზუსტე | ზუსტი ვირტუალური კონტროლერი — სიმულაციურიდან რეალურამდე უმაღლესი სიზუსტე | პოსტპროცესორის მოდელი — სიზუსტე დამოკიდებულია პოსტპროცესორის ხარისხზე |
| შედუღების სპეციფიკური მახასიათებლები | ღრმა (მშობლიური WPS, პროცესის ბიბლიოთეკები, კვების წყაროს ინტერფეისი) | ცვლადი; Octopuz და Process Simulate ყველაზე ძლიერია; RoboDK შეზღუდულია |
| PLM/MES ინტეგრაცია | შემოიფარგლება OEM ეკოსისტემით | ძლიერია DELMIA / Process Simulate-ში; REST/OPC-UA-ში სხვა ფუნქციებში |
| ადგილის ღირებულება (საორიენტაციო) | 5,000–15,000 აშშ დოლარი წელიწადში (ხშირად შედის რობოტის შეძენაში) | 8,000–30,000 აშშ დოლარი წელიწადში, მოდულის სიღრმის მიხედვით |
| საუკეთესოდ მორგებული | ერთი ბრენდის რობოტების ფლოტი, მაღალი OLP მოცულობა, OEM ძარის სახელოსნოები | შერეული ბრენდის ავტოპარკები, სამუშაო სახელოსნოები, ობიექტები, რომლებიც მოითხოვენ PLM-ის მიკვლევადობას |
Interact Analysis-ის შედუღების ავტომატიზაციის ბაზრის კვლევის თანახმად, გლობალური რობოტული შედუღების პროგრამული უზრუნველყოფის ბაზარი (OLP, სიმულაცია და ციფრული ტყუპისცალი კომბინირებული) 2024 წელს დაახლოებით 1.4 მილიარდ აშშ დოლარად შეფასდა და პროგნოზით, 2029 წლისთვის 2.6 მილიარდ აშშ დოლარს მიაღწევს, სადაც ხელოვნური ინტელექტით გაძლიერებული ბილიკის გენერირება ყველაზე სწრაფად მზარდ ქვესეგმენტად არის მიჩნეული. მომწოდებლის მიმართ ნეიტრალური OLP ინსტრუმენტები არაავტომობილების ზოგად წარმოებაში წილს იძენს, რადგან შერეული ბრენდის რობოტების პარკები უფრო გავრცელებული ხდება.
2. სიმულაცია და ციკლის დროის ვალიდაცია
სიმულაცია მოიცავს ანალიტიკურ ფენას, რომელიც მუშაობს კოდის წარმოების კონტროლერამდე მიღწევამდე. თანამედროვე OLP სიმულაციის ინსტრუმენტები განიხილავს ოთხ სპეციფიკურ ჩავარდნის რეჟიმს, რომელთა პირდაპირი სწავლება ვერ აფიქსირებს მანამ, სანამ რობოტი უკვე უჯრედში არ იქნება:
შეჯახების გამოვლენა
შეჯახების შემოწმება ამოწმებს ჩირაღდნის, კაბელის სახვევის და რობოტის ბმულების მუშაობას სამუშაო ნაწილთან, სამაგრთან, პოზიციონერთან და უჯრედის სტრუქტურასთან მიმართებაში დაპროგრამებული გზის ყველა წერტილში. პრაქტიკაში, სწორედ აქ ახდენს OLP პროგრამების უმეტესობა შესწორებებს: ჩირაღდანი უახლოვდება ღრმა ღარიანი შედუღების უკანა მხარეს და რობოტის იდაყვი ეჯახება სამაგრის ჩარჩოს იმ წერტილში, რომელიც 2D ნახაზზე კარგად ჩანდა. სიმულაცია ამას წუთებში აფიქსირებს; წარმოების საცდელი პერიოდის განმავლობაში მისი აღმოჩენამ შეიძლება დააზიანოს 2,000–5,000 აშშ დოლარის ღირებულების ჩირაღდანი და რამდენიმე დღით გადადოს ექსპლუატაციაში გაშვება.
ხელმისაწვდომობა და სინგულარობის თავიდან აცილება
რობოტის უჯრედის განლაგება შეიძლება გეომეტრიულად სწორად გამოიყურებოდეს, მაგრამ მაინც შეიცავდეს ტრაექტორიის სეგმენტებს, სადაც რობოტი გადის მაჯის სინგულარობაში ან მის მახლობლად (კონფიგურაცია, სადაც ორი სახსრის ღერძი ემთხვევა ერთმანეთს, რაც იწვევს მათემატიკურად განუსაზღვრელ მოძრაობას). OLP ინსტრუმენტების უმეტესობა ტრაექტორიის წინასწარ გადახედვაში გამოყოფს სინგულარობის რისკის ზონებს და საშუალებას აძლევს ინჟინერს შეცვალოს ჩირაღდნის კუთხე ან რობოტის ფუძის პოზიცია, რათა ფიზიკური ცდის დაწყებამდე მათ გარშემო მარშრუტი გაიაროს.
ციკლის დროის პროგნოზირება
ინდუსტრიის დაკვირვების თანახმად, თანამედროვე OLP სიმულაციის პლატფორმებში ციკლის დროის პროგნოზირება რეალურ სამყაროში გაზომილი ციკლის დროის ±5–8%-ის ფარგლებშია, როდესაც რობოტის კინემატიკური მოდელი და კონტროლერის მოძრაობის პარამეტრები სწორად არის კონფიგურირებული. ნარჩენი შეცდომა ძირითადად მოდის აჩქარების/შენელების დახრილობის პარამეტრებიდან და სინგულარებთან ახლოს მდებარე ჰაერით ჭრილი სეგმენტებიდან, სადაც რობოტი მაქსიმალურ სიჩქარეზე დაბალ სიჩქარეზე ნელდება. სიმულაციის მოძრაობის პარამეტრების კალიბრაცია ერთი წარმოების ნიმუშის გაშვებასთან შედარებით პროგნოზირების შეცდომას ±3%-მდე ან უკეთესად აჰყავს სტანდარტული ფილე-შედუღების გეომეტრიისთვის. ეს სიზუსტე მნიშვნელოვანია, რადგან მაღალი მოცულობის ნაწილზე ციკლის დროის 10%-იანი გადაჭარბება შეიძლება წელიწადში კვირების განმავლობაში გამტარუნარიანობის ხარჯზე დაგიჯდეთ.
მრავალრობოტიანი კოორდინაცია
როდესაც ორი ან მეტი რობოტი ერთდროულად მუშაობს ერთ სამუშაო ნაწილზე (რაც ხშირია საავტომობილო BIW-სა და სტრუქტურული წარმოების უჯრედებში), სიმულაცია ხდება სავალდებულო და არა არჩევითი. ორი რობოტის ერთ მოწყობილობაზე კოორდინაცია მოითხოვს ჩარევის ზონის მართვას: დამგეგმავმა უნდა განსაზღვროს გამორიცხვის მოცულობები, რომლებიც ხელს უშლის მკლავის ერთდროულ შესვლას და თანმიმდევრობით დაადგინოს ჩირაღდნის მიდგომა ისე, რომ ორივე რობოტმა შეინარჩუნოს რკალის ჩართვის მაქსიმალური დრო ზედმეტი ლოდინის გარეშე. სიმულაციის გარეშე, ამ დაგეგმვის დადასტურება შეუძლებელია ფართომასშტაბიანი ფიზიკური ცდების გარეშე.
3. ციფრული ტყუპი: რეალურ დროში წარმოების იატაკის პარიტეტი
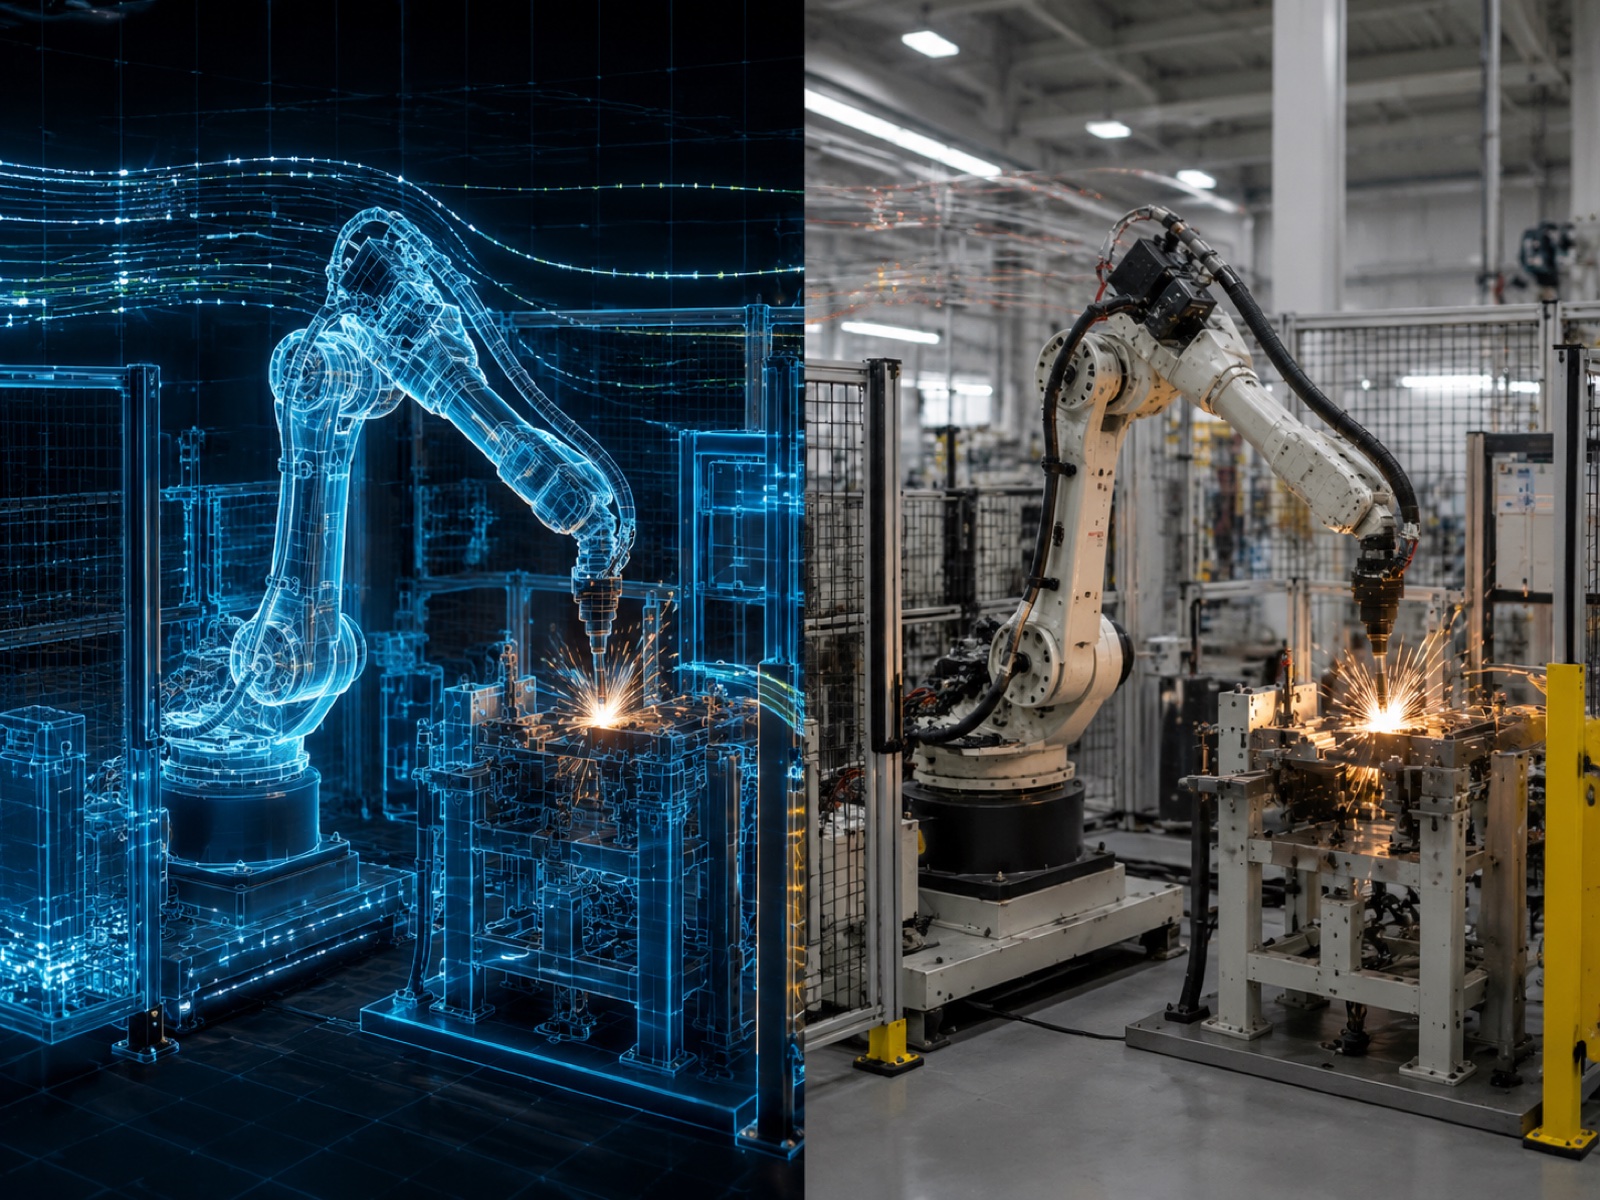
ციფრული ტყუპისცალი აფართოებს სიმულაციას ერთჯერადი განლაგებისწინა შემოწმებიდან ოპერაციული უჯრედის მიმდინარე რეალურ მოდელზე. მთავარი განსხვავება: სიმულაცია ერთხელ ხორციელდება და შემდეგ ფიზიკური უჯრედი იღებს მას; ციფრული ტყუპისცალი ინარჩუნებს ორმხრივ მონაცემთა კავშირს, რათა ვირტუალური მოდელი რეალურ დროში ასახავდეს რობოტის რეალურ პოზიციას, პოზიციონერის კუთხეს, რკალის პარამეტრებს და სენსორის ჩვენებებს.
პლატფორმის პარამეტრები
2026 წელს ციფრული ტყუპების შედუღებისთვის ყველაზე ხშირად სამი პლატფორმაა მითითებული:
- Siemens Tecnomatix-ის ქარხნის სიმულაცია / პროცესის სიმულაცია, საავტომობილო OEM პროგრამების წამყვანი წარმომადგენელი. Tecnomatix უკავშირდება Siemens-ის სრულიად ინტეგრირებული ავტომატიზაციის (TIA) პორტალს და SINUMERIK/SIMATIC კონტროლერებს OPC-UA-ს საშუალებით, რაც მხარს უჭერს რეალურ დროში გამტარუნარიანობის მონიტორინგს, მასალის ნაკადის ანალიზს და შეფერხების ზონების გამოვლენას მთელ წარმოების ხაზებზე და არა მხოლოდ ცალკეულ რობოტულ უჯრედებზე.
- Rockwell Automation Emulate3D, დისკრეტული მოვლენების სიმულაციისა და ციფრული ტყუპისცალის ინსტრუმენტი, რომელიც ინტეგრირდება Studio 5000 PLC ლოგიკასთან, რაც საშუალებას აძლევს ვირტუალურ უჯრედს ფიზიკურ ინსტალაციამდე ემულაციაში გაუშვას PLC-ის რეალური კიბის კოდი. ხშირად გამოიყენება ჩრდილოეთ ამერიკის ზოგად წარმოებაში, სადაც Rockwell Allen-Bradley-ის მართვის საშუალებები ქარხნის სტანდარტია.
- NVIDIA Omniverse Isaac Sim, ფიზიკურად ზუსტი რობოტის სიმულაცია, რომელიც აგებულია უნივერსალური სცენის აღწერაზე (USD), რეალურ დროში სხივური რენდერინგით და მშობლიური ROS 2 ინტეგრაციით. აიზეკ სიმი სულ უფრო პოპულარული ხდება, როგორც ხელოვნური ინტელექტით გაძლიერებული შედუღების უჯრედების პლატფორმა, სადაც ციფრული ტყუპი ასევე უნდა იმოქმედოს როგორც სინთეზური მონაცემების გენერატორი 3D ხედვის მოდელების და ტრაექტორიის დაგეგმვის ნეირონული ქსელების ტრენინგისთვის.
გამოყენების შემთხვევები შედუღებაში
რა მოხდება, თუ სცენარის ტესტირება: ახალი სამუშაო ნაწილის ვარიანტი წარმოების შუა პერიოდში გამოდის. ციფრული ტყუპისცალი საშუალებას აძლევს პროცესის ინჟინერს, წარმოების შეწყვეტამდე დაადასტუროს მოდიფიცირებული OLP პროგრამა ცოცხალი უჯრედის კონფიგურაციასთან მიმართებაში, მათ შორის მიმდინარე სამაგრის მდგომარეობისა და პოზიციონერის კალიბრაციის ოფსეტების ჩათვლით. ციფრულ ტყუპისცალში 30 წუთზე ნაკლებ დროში შეიძლება განხორციელდეს ისეთი გზის ცვლილების ტესტირება, რომელიც 4 საათიან ფიზიკურ ცდებს მოითხოვს.
პროგნოზირებადი მოვლა: ციფრული ტყუპი ტრეკები ციკლის დროის რხევას დროთა განმავლობაში აფიქსირებს. კოორდინირებული მოძრაობის პოზიციონერის თანმიმდევრობით ციკლის დროის თანდათანობითი ზრდა, რობოტის სიჩქარის პარამეტრების რაიმე ცვლილების გარეშე, პოზიციონერის სერვოს ცვეთის ან ენკოდერის ოფსეტური რხევის საიმედო ადრეული მაჩვენებელია. ამის დაფიქსირება შედუღების პოზიციის გამოტოვებამდე ამცირებს დაუგეგმავ შეფერხების დროს.
MES უკუკავშირის ციკლი: ციფრული ტყუპი მონაცემები (ცვლაში დასრულებული შედუღებები, რკალის ჩართვის დრო, დეფექტების შეჩერების მოვლენები) ავსებს MES წარმოების ჩანაწერებს, რაც უზრუნველყოფს მიკვლევადობას შედუღების მძივების დონეზე. ეს სულ უფრო მეტად საჭიროა აერონავტიკისა და წნევის ჭურჭლების წარმოებაში, სადაც ISO 3834 ხარისხის სისტემის მოთხოვნები მოითხოვს შედუღების პროცესის ჩანაწერების დაკავშირებას კონკრეტულ სამუშაო შეკვეთებთან.
NVIDIA-ს მიერ გამოქვეყნებული Omniverse Industrial-ის გამოყენების შემთხვევების მონაცემების თანახმად, 2026 წლის დასაწყისისთვის, 700-ზე მეტი სამრეწველო კომპანია იყენებდა Omniverse-ს ციფრული ტყუპებისა და სინთეზური მონაცემების გენერირების აპლიკაციებისთვის, სადაც რობოტული მანიპულირება და შედუღების უჯრედების სიმულაცია სამ საუკეთესო კატეგორიას შორის იყო. ისააკ სიმის ფიზიკურად ზუსტი რენდერინგი საშუალებას აძლევს სინთეზური შედუღების სცენებზე გაწვრთნილ 3D ხედვის მოდელებს გადაიტანონ რეალურ უჯრედებზე მინიმალური დამატებითი რეალური მონაცემების შეგროვებით.
4. ხელოვნური ინტელექტი და სწავლებისგან თავისუფალი სისტემები: 3D სკანირების საშუალებით ავტომატური ბილიკის გენერირება
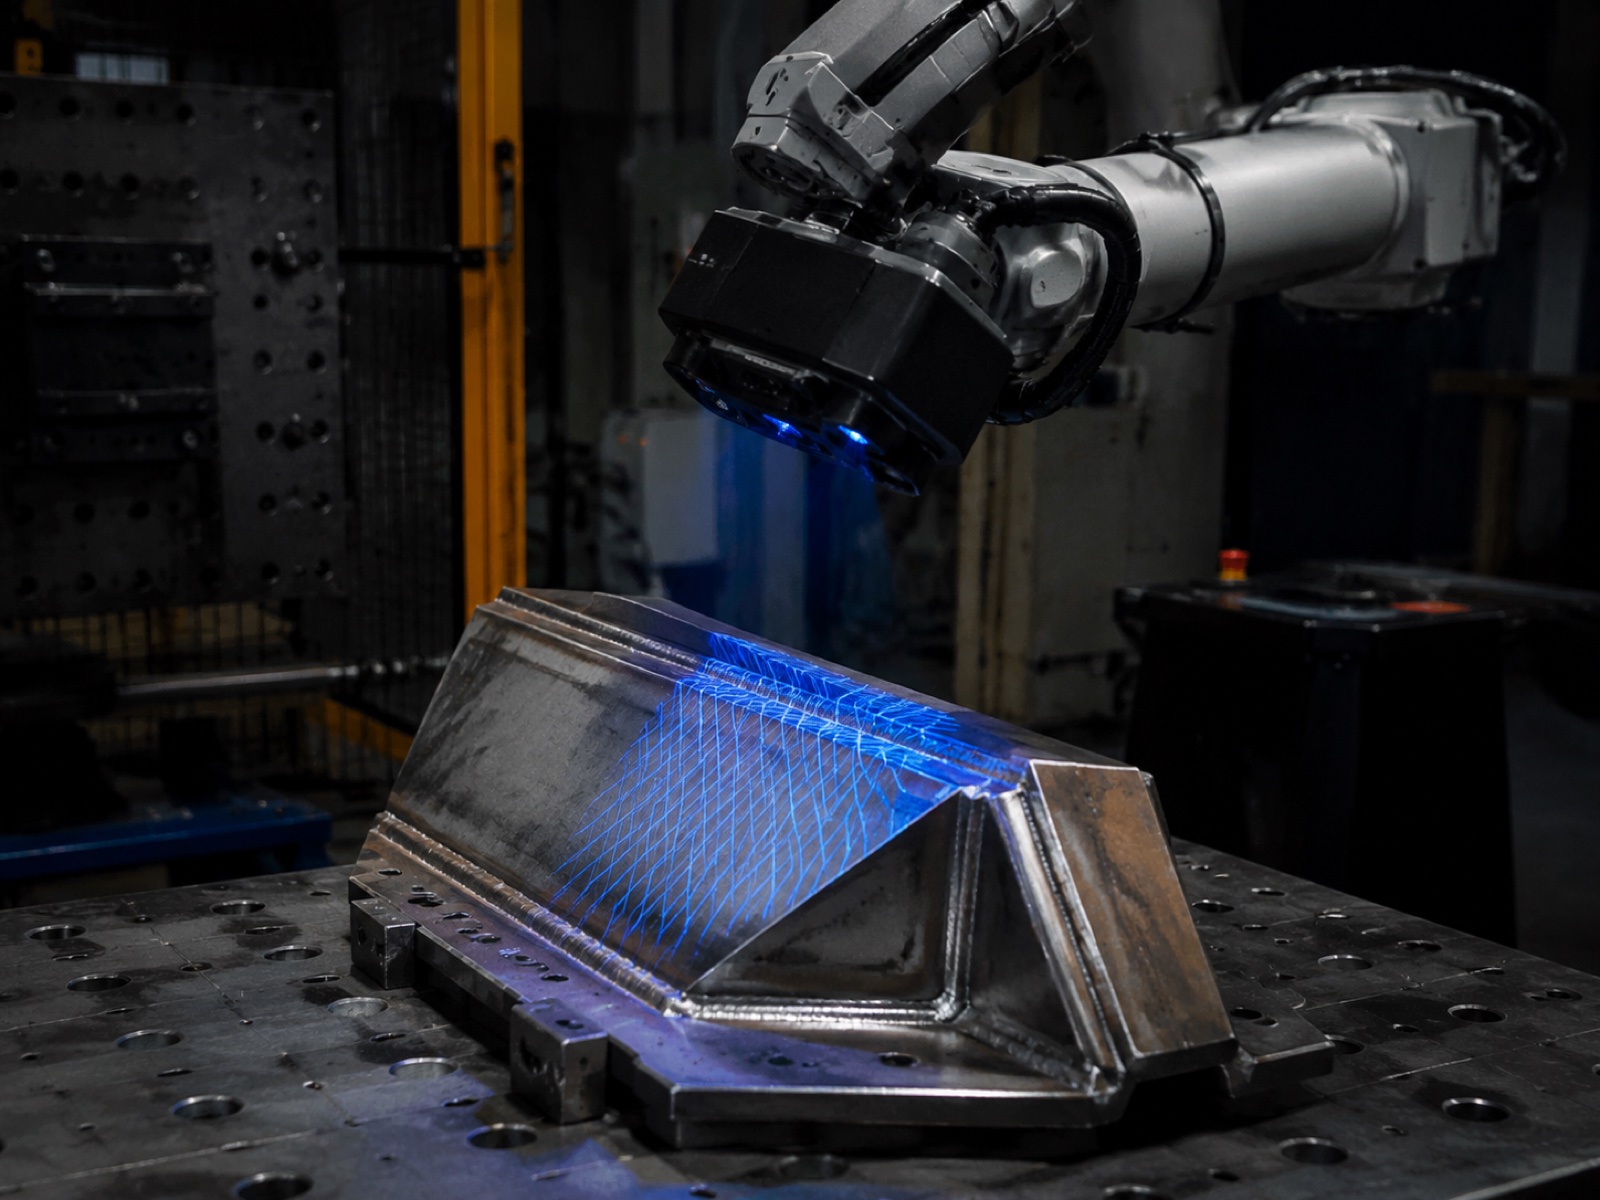
2026 წლის შედუღების პროგრამული უზრუნველყოფის დასტის მეოთხე ფენა მთლიანად საინჟინრო სამუშაო სადგურიდან ახორციელებს ტრაექტორიის გენერირებას: 3D სკანერი ან სტრუქტურირებული სინათლის კამერა იღებს სამუშაო ნაწილს, იღებს შედუღების ნაკერის გეომეტრიას და ავტომატურად წარმოქმნის რობოტულ პროგრამას, ხელით განსაზღვრის გარეშე. პროგრამირების დრო შეკუმშულია საათებიდან (OLP) წუთებამდე.
როგორ მუშაობს 3D სკანირება გზაზე
ძირითადი მილსადენი სამ ეტაპს მოიცავს. პირველი, სტრუქტურირებული სინათლის ან ფრენის დროის სკანერი წარმოქმნის სამუშაო ნაწილის მკვრივ წერტილოვან ღრუბელს. მეორე, ნაკერების აღმოჩენის ალგორითმები (რომლებიც ანოტირებულ შედუღების გეომეტრიის მონაცემთა ნაკრებებზეა გაწვრთნილი) ადგენენ შეერთების ტიპს, ორიენტაციას და მორგების ხარვეზებს. მესამე, მარშრუტის დამგეგმავი რობოტის პროგრამის სახით წარმოქმნის ჩირაღდნის წერტილებს, მიახლოების კუთხეებს, გადაადგილების სიჩქარეს და ქსოვის პარამეტრებს, წინასწარ დატვირთული შედუღების პროცედურების ბიბლიოთეკიდან მიღებული პროცესის წესების გამოყენებით.
ამ სფეროში მოქმედი სისტემები მოიცავს Inrotech AdaptiveARC-ს (დანიური სპეციალისტი, რომელიც ძლიერი განვითარებით სარგებლობს გემთმშენებლობის მძიმე ფირფიტების შედუღებაში), ABB-ის SmartShot ფუნქციების ნაკრებს (ინტეგრირებულია RobotStudio-ს შედუღების მოდულში ცნობილ შეერთების გეომეტრიებზე ადაპტური რკალისთვის) და EVST-ის EVS-AI შედუღების სისტემას, რომელიც აერთიანებს 3D ხედვის ავტომატური სკანირების მოდულს თვითსწავლების ინტელექტუალურ ძრავასთან, EtherCAT 1 kHz მოძრაობის კონტროლთან და RX შედუღების პროცესის ბიბლიოთეკასთან, რომელიც მოიცავს წინასწარ დატვირთულ ტიპურ შედუღების გეომეტრიებსა და მრავალგამტარ თანმიმდევრობას. EVST-ის EVS-AI სისტემას აქვს CE, SGS და TUV მესამე მხარის სერტიფიკატი, რაც მნიშვნელოვანია მყიდველებისთვის, რომლებიც ინტეგრირდებიან სერტიფიცირებულ ხარისხის სისტემებში.
საძირკვლის მოდელის მიდგომები
სპექტრის კვლევისა და ადრეული პილოტური ეტაპის ბოლო ეტაპზე, VLA (ხედვის ენა-მოქმედების) საბაზისო მოდელები, როგორიცაა Physical Intelligence-ის pi-zero და NVIDIA GR00T, შეფასებულია შედუღების ბილიკის გენერირებისთვის. ეს მოდელები სწავლობენ მანიპულირების ქცევებს დიდი, მრავალფუნქციური დემონსტრაციული მონაცემთა ნაკრებებიდან და, პრინციპში, შეუძლიათ განზოგადდნენ შედუღების ახალი შეერთების გეომეტრიებზე ხელახალი მომზადების გარეშე. 2026 წლის მდგომარეობით, შედუღებაში VLA მიდგომები ჯერ კიდევ ადრეულ ინდუსტრიულ პილოტურ ეტაპზეა: სტოქასტური ინფერენციული ქცევა და ნეირონული ქსელის მიერ გენერირებული ბილიკების შეზღუდული ახსნა-განმარტება ქმნის ბარიერებს იმ აპლიკაციებში განსათავსებლად, რომლებიც მოითხოვენ ISO 3834 ან AWS D1.1 შედუღების პროცედურის კვალიფიკაციის მიკვლევადობას. დეტერმინისტული სკანირების ბილიკზე სისტემები, სადაც ბილიკის გენერირების ალგორითმის აუდიტი შესაძლებელია და შედუღების პარამეტრები აღებულია კვალიფიციური WPS ბიბლიოთეკიდან, წარმოადგენს წარმოების მზა არჩევანს უახლოეს მომავალში.
როდესაც სწავლების გარეშე მუშაობს vs როდესაც OLP მაინც იმარჯვებს
| მდგომარეობა | სწავლების გარეშე / 3D სკანირება გზაზე | მექანიკური OLP |
|---|---|---|
| ნაწილის გეომეტრია | ნახშირბადოვან ფოლადზე ან ალუმინზე ჩვეულებრივი შეერთებები (ფილე, კონდახი, შემოხვევა) | რთული მრავალგამტარი ღარები, ეგზოტიკური შენადნობები (დუპლექსი, ტიტანი, ინკონელი) |
| ნაწილიდან ნაწილამდე ვარიაცია | ზომიერი მორგების ვარიაცია — ადაპტური გზის კორექცია საჭიროა ყოველ ციკლში | მჭიდროდ დამაგრების განმეორებადობა - წინასწარ დაპროგრამებული გზა საკმარისია |
| მოცულობა | მაღალი შერევა, დაბალი მოცულობა; ახალი ნაწილების ხშირი დანერგვა | მაღალი მოცულობის, სტაბილური პროდუქტი; OLP ამორტიზებულია მრავალი ციკლის განმავლობაში |
| WPS-ის მიკვლევადობა | შესაფერისია იმ შემთხვევებში, როდესაც პროცესის ბიბლიოთეკა მოიცავს WPS-ს | საჭიროა აერონავტიკისთვის, წნევის ჭურჭლისთვის (მკაცრი აუდიტის კვალი) |
| პროგრამისტის უნარი | ოპერატორის დონე: სკანირება, დადასტურება, გაშვება | საჭიროა ინჟინრის დონის OLP უნარები |
| დაყენების დრო | წუთები თითო ახალ ნაწილზე | 2–8 საათი თითო პროგრამაზე |
შედუღების სისტემის ინტეგრატორების ინდუსტრიული დაკვირვების თანახმად, ხელოვნური ინტელექტით დახმარებული 3D სკანირებისა და ტრაექტორიის სისტემები სტანდარტულ ფილეტურ და კონდახიან შედუღების გეომეტრიებზე პირველი ნაწილის პროგრამირების დროს 80–95%-ით ამცირებს, ხელით შედუღების სისტემებთან შედარებით. ყველაზე დიდი მოგება მაღალი შერეული სახელოსნოების აპლიკაციებშია, სადაც ნაწილების შეცვლა ცვლაში რამდენჯერმე ხდება. მოგება მნიშვნელოვნად მცირდება მრავალგამტარიანი ღარიანი შედუღებებისთვის, რომლებიც საჭიროებენ გასასვლელებს შორის ტემპერატურის კონტროლს და მძივების თანმიმდევრობის ლოგიკას, რაც ჯერ კიდევ არ არის ასახული ამჟამინდელი თვითსწავლების ძრავების მიერ.
5. ინტეგრაცია: სტანდარტები, CAD იმპორტი და MES დაკავშირებადობა
შედუღების პროგრამული უზრუნველყოფის დასტა იმდენად სასარგებლოა, რამდენადაც მისი შესაძლებლობაა მონაცემების გაცვლის მიმდებარე სისტემებთან: CAD, ფიზიკური კონტროლერი და MES ქარხნის. ამ გაცვლას სტანდარტების სამი ფენა არეგულირებს.
რობოტის მოდელების გაცვლა: URDF და SDF
რობოტის კინემატიკური მოდელები OLP პლატფორმებს, სიმულაციურ გარემოსა და ციფრული ტყუპისცალ ინსტრუმენტებს შორის გადაადგილდებიან URDF-ში (რობოტის აღწერის ერთიანი ფორმატი) ან SDF-ში (სიმულაციის აღწერის ფორმატი), ორივე XML-ზე დაფუძნებული სქემაა, რომელიც აღწერს კავშირის გეომეტრიას, შეერთების ტიპს, ზღვრებს და ინერციულ თვისებებს. URDF არის ROS 2-ის მშობლიური ფორმატი და მხარდაჭერილია Isaac Sim-ის, Gazebo-ს და OLP-ის უმეტესი მსხვილი მომწოდებლების მიერ. იმ შემთხვევაში, თუ რობოტის OEM-ს არ გამოუქვეყნებია URDF მოდელი, ფაილის გენერირება შესაძლებელია STEP გეომეტრიის იმპორტიდან კონვერტაციის ინსტრუმენტების გამოყენებით, თუმცა შეერთების ზღვრის და ინერციული მონაცემები უნდა გადამოწმდეს OEM სპეციფიკაციასთან შედარებით.
CAD იმპორტი: STEP და IGES
სამუშაო ნაწილის გეომეტრია OLP ინსტრუმენტებში შედის STEP (ISO 10303 AP214/AP242) ან IGES-ის მეშვეობით. STEP AP242 წარმოადგენს მოდელზე დაფუძნებული განსაზღვრის (MBD) სამუშაო პროცესების მიმდინარე სტანდარტს, სადაც GD&T (გეომეტრიული განზომილებებისა და ტოლერანტობის) ანოტაციები გეომეტრიასთან ერთად გადადის, რაც აქტუალურია მაშინ, როდესაც OLP ინსტრუმენტს სჭირდება შედუღების შეერთების ტიპისა და ხარისხის კლასის წაკითხვა უშუალოდ დიზაინის მოდელიდან. ყველა ძირითადი OLP პლატფორმა (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) მხარს უჭერს STEP-ის იმპორტს; IGES კვლავ გამოიყენება ძველი CAD სისტემების ექსპორტისთვის.
გაშვების დროს კომუნიკაცია: OPC-UA
ციფრულ ტყუპსა და ფიზიკურ უჯრედს შორის რეალურ დროში მონაცემთა გაცვლა ხორციელდება OPC-UA (IEC 62541) მეშვეობით, რომელიც წარმოადგენს მომწოდებლისგან ნეიტრალურ, უსაფრთხო pub/sub და კლიენტ/სერვერ პროტოკოლს სამრეწველო Ethernet-ის საშუალებით. შედუღების პროცესებისთვის განკუთვნილი OPC-UA საინფორმაციო მოდელები საშუალებას აძლევს ციფრულ ტყუპს, თითქმის რეალურ დროში (წამზე ნაკლები განახლების სიჩქარე უმეტეს იმპლემენტაციაში) წაიკითხოს რკალის დენი, ძაბვა, გადაადგილების სიჩქარე და პოზიციონერის კუთხე რეალურ დროში კონტროლერიდან. MES ინტეგრაცია, დასრულებული შედუღების ჩანაწერების, სამუშაო შეკვეთის სტატუსის და OEE მეტრიკის გადაცემა, როგორც წესი, ხორციელდება იმავე OPC-UA ფენის მეშვეობით ან REST API ხიდის მეშვეობით MES მონაცემთა ბაზაში.
IFC შენობის/ობიექტის კონტექსტისთვის
როდესაც არსებული ობიექტის შიგნით ახალი შედუღების უჯრედის დაგეგმვა იგეგმება, შენობის საინფორმაციო მოდელიდან ინდუსტრიის საფუძვლების კლასების (IFC) გეომეტრიის იმპორტირება შესაძლებელია OLP გარემოში, რათა დადასტურდეს რობოტის მიღწევის მანძილი, კლირენსები და ამწის წვდომის ბილიკები შენობის რეალურ სტრუქტურასთან მიმართებაში. ეს აქტუალურია დიდი ფორმატის კონსტრუქციული წარმოების სახელოსნოებისთვის, სადაც ობიექტის გეომეტრია ისეთივე შემზღუდველია, როგორც რობოტის კინემატიკა.
6. ადაპტაციის ROI: პროგრამირების დრო და პირველი ნაწილიდან წარმოებამდე შეკუმშვა
პროგრამული უზრუნველყოფის დასტის ამაღლების ეკონომიკური არგუმენტი პროგრამირების დროის შემცირებასა და პირველი ნაწილიდან წარმოებამდე ციკლის შეკუმშვას ემყარება. პროგრესი გაზომვადია:
| მიდგომა | პროგრამირების დრო (ახალი ნაწილი) | საჭირო უნარი | საუკეთესო გამოყენების შემთხვევა | საორიენტაციო ღირებულება (თითო ადგილზე / თითო საკანში) |
|---|---|---|---|---|
| ხელით სწავლება (სასწავლო გულსაკიდი) | 2–5 დღე | გამოცდილი რობოტის ოპერატორი | მარტივი, მაღალი მოცულობის, ფიქსირებული გეომეტრია; CAD არ არის ხელმისაწვდომი | პროგრამული უზრუნველყოფის ხარჯები არ არის; რობოტის უჯრედი პროგრამირების დროს უმოქმედოა; ის უმოქმედოა. |
| მომწოდებლის მიერ შექმნილი OLP (RobotStudio, RoboGuide) | 4-8 საათი | OLP-ის მიერ გაწვრთნილი ინჟინერი | ერთი ბრენდის ავტოპარკები, ავტომობილების ძარის სახელოსნო, მაღალი პროგრამული მოცულობის გარემო | 5,000–15,000 აშშ დოლარი წელიწადში ერთ ადგილზე (ხშირად შედის პაკეტში) |
| გამყიდველის მიმართ ნეიტრალური OLP (Octopuz, DELMIA, RoboDK) | 4-10 საათი | OLP-ის მიერ გაწვრთნილი ინჟინერი | შერეული ბრენდის ავტოპარკები, სამუშაო სახელოსნოები, PLM-ინტეგრირებული გარემო | 8,000–30,000 აშშ დოლარი წელიწადში ერთ ადგილზე |
| ციფრული ტყუპი (Tecnomatix, Emulate3D, Omniverse) | მიმდინარე — არ არის პროგრამირების ინსტრუმენტი; ახდენს ვალიდაციას და მონიტორინგს | სიმულაციის ინჟინერი + IT ინტეგრაცია | მაღალი ღირებულების უჯრედები, საავტომობილო OEM, პროგნოზირებადი ტექნიკური მომსახურება | 30,000–150,000+ აშშ დოლარი თითო უჯრედზე (პლატფორმა + ინტეგრაცია) |
| ხელოვნური ინტელექტის გარეშე სწავლება / 3D სკანირება გზაზე | წუთები თითო ახალ ნაწილზე | ოპერატორის დონე (სკანირება, დადასტურება, გაშვება) | მაღალი შერევა, რეგულარული გეომეტრია, ხშირი გადართვა | 40,000–120,000 აშშ დოლარი თითო უჯრედზე (აპარატურა + პროგრამული უზრუნველყოფა) |
პრაქტიკაში, ახალი შედუღების პროგრამის პირველი ნაწილიდან წარმოებამდე ციკლი 4-6 დღიდან ხელით სწავლების შემთხვევაში 1-2 დღემდე მცირდება OLP-ით (CAD იმპორტის, ბილიკის გენერირებისა და ფიზიკური ვერიფიკაციის ჩათვლით) და ნახევარ დღეზე ნაკლებ დრომდე ჩვეულებრივ გეომეტრიაზე ხელოვნური ინტელექტის გარეშე სწავლების სისტემებით. საწარმოო ობიექტისთვის, რომელიც წელიწადში 50-ზე მეტ ახალ ნაწილს ნერგავს, ეს შეკუმშვა პირდაპირ აისახება წარმოების ადრეულ დაწყებაზე და თითოეული ნაწილის საინჟინრო შრომის დაბალ ხარჯებზე.
IFR World Robotics ინდუსტრიის მონაცემების თანახმად, OLP ან მოწინავე სიმულაციური პროგრამული უზრუნველყოფის შესაძლებლობებით აღჭურვილი ახლად დამონტაჟებული შედუღების რობოტების წილი 2019 წლის დაახლოებით 25 პროცენტიდან 2024 წლის დაახლოებით 48 პროცენტამდე გაიზარდა. ეს ზრდა განპირობებულია ავტომობილების ელექტროფიკაციის პროგრამებით, რომლებიც მოითხოვს ნაწილების უფრო ხშირ შეცვლას, და გამოცდილი რობოტ-მასწავლებელი ოპერატორების დეფიციტით ევროპაში, ჩრდილოეთ ამერიკასა და იაპონიაში, რაც ოფლაინ პროგრამირებას ეკონომიკურად მიმზიდველს ხდის მცირე სახელოსნოებისთვისაც კი.
ოთხსაფეხურიანი ადაპტაციის გზამკვლევი
შედუღების ობიექტების უმეტესობა პროგრამული უზრუნველყოფის ფენებს თანმიმდევრობით იყენებს და არა ერთდროულად. პრაქტიკული განახლების გზა ოთხ ნაბიჯს მოიცავს:
დაიწყეთ რობოტის ბრენდისთვის უკვე დანერგილი OLP ინსტრუმენტით (RobotStudio ABB-სთვის, RoboGuide FANUC-ისთვის, MotoSim Yaskawa-სთვის). ეს უზრუნველყოფს სიმულაციურ და რეალურ ტექნოლოგიებს შორის ყველაზე დაბალ სხვაობას და ყველაზე სწრაფ სწავლის მრუდს ინჟინერიული გუნდისთვის, რომელიც უკვე იცნობს რობოტის პლატფორმას. დააყენეთ CAD იმპორტის სამუშაო პროცესები STEP ფაილებისთვის და გადაამზადეთ მინიმუმ ორი ინჟინერი.
როდესაც რობოტების ფლოტი გაიზრდება და მეორე ბრენდიც დაემატება, ან როდესაც ობიექტს PLM ინტეგრაცია დასჭირდება, გადადით მომწოდებლისგან ნეიტრალურ პლატფორმაზე (Octopuz შედუღების ინტენსიური ოპერაციებისთვის; DELMIA ან Process Simulate PLM-თან დაკავშირებული გარემოსთვის). ეს ასევე სწორი ნაბიჯია, როდესაც საქმე გვაქვს მაღალი მრავალფეროვნების პროდუქციის ასორტიმენტთან, რომელიც მოითხოვს ახალი პროგრამების ხშირ შექმნას.
OLP-ის დამყარების შემდეგ, დაამატეთ ციფრული ორმაგი ფენა (Siemens Tecnomatix, Emulate3D ან Isaac Sim, მართვის პლატფორმის მიხედვით), რათა უზრუნველყოთ „what-if“ ტესტირება, პროგნოზირებადი ტექნიკური მომსახურების მონიტორინგი და MES მონაცემთა ინტეგრაცია. ROI ყველაზე მაღალია აქტივების მაღალი გამოყენებით უჯრედებში, სადაც დაუგეგმავ შეფერხებას დიდი გავლენა აქვს ხარჯებზე.
შეაფასეთ ხელოვნური ინტელექტის სწავლების გარეშე / 3D სკანირებისა და ტრაექტორიის სისტემები პროდუქტის ოჯახებისთვის, სადაც ნაწილის გეომეტრია რეგულარულია, გადართვა ხშირია და ოპერატორის დონის მუშაობა ინჟინრის დონის OLP-თან შედარებით უფრო სასურველია. მაღალი ნაზავის ნახშირბადოვანი ფოლადის ან ალუმინის კონსტრუქციებით შედუღების ოპერაციებისთვის, ეს ფენა უზრუნველყოფს ყველაზე დიდ პროდუქტიულობის ზრდას პროგრამული უზრუნველყოფის ინვესტიციის ყოველ დოლარზე.
სად ჯდება EVST-ის EVS-AI შედუღების სისტემა დასტაში
2026 წელს კომერციულად ხელმისაწვდომ ხელოვნური ინტელექტის სწავლების გარეშე სისტემებს შორის, EVST-ის EVS-AI შედუღების სისტემა მდებარეობს მე-3 (3D ხედვა) და მე-4 (თვითსწავლებადი ხელოვნური ინტელექტის ბილიკის გენერირება) ფენების გადაკვეთაზე. მისი 3D ხედვის ავტომატური სკანირების მოდული აღრიცხავს სამუშაო ნაწილის გეომეტრიას ხელით სწავლების გარეშე და იღებს შედუღების ნაკერის მონაცემებს ავტომატური ბილიკის დაგეგმვისთვის. თვითსწავლებადი ინტელექტუალური ძრავა იყენებს RX შედუღების პროცესის ბიბლიოთეკას, რომელიც წინასწარ ატვირთავს შედუღების ტიპურ გეომეტრიებსა და პროცესის პარამეტრებს, მათ შორის ორმავთულოვან და მრავალგამტარიან მრავალშრიან თანმიმდევრობებს. მოძრაობის კონტროლი მუშაობს 1 კჰც-ზე EtherCAT-ის საშუალებით, რაც მნიშვნელოვანია იმ შემთხვევებში, როდესაც საჭიროა რობოტის მოძრაობასა და რკალის პარამეტრების კონტროლს შორის მჭიდრო სინქრონიზაცია. მრავალრობოტიანი ქსელური შესაძლებლობა საშუალებას აძლევს სისტემას კოორდინაცია გაუწიოს რობოტის მრავალ ღერძს ერთ სამუშაო ნაწილზე, ხოლო აპლიკაციაზე დაფუძნებული დავალებების დაგეგმვა საშუალებას აძლევს ხელმძღვანელებს მართონ სამუშაო რიგები სპეციალური პროგრამირების სამუშაო სადგურების გარეშე. მესამე მხარის სერტიფიცირება (CE, SGS, TUV) დოკუმენტირებულია იმ მყიდველებისთვის, რომლებიც სისტემას აერთიანებენ სერტიფიცირებულ ხარისხის მართვის ჩარჩოებში.
შედუღების რობოტის აპარატურის და პროგრამული ინსტრუმენტების შერჩევის უფრო ფართო კონტექსტისთვის იხილეთ ჩვენი რობოტული შედუღების უჯრედის კომპონენტები და ინტეგრაციის სახელმძღვანელო და რობოტული შედუღების ავტომატიზაციის სრული სახელმძღვანელო (2026)ხელოვნური ინტელექტისა და საბაზისო მოდელის კონტექსტისთვის იხილეთ განსახიერებული ხელოვნური ინტელექტი სამრეწველო რობოტიკაში: VLA მოდელები (2026)რობოტების ინტეგრაციის სტანდარტები განხილულია სამრეწველო რობოტების ინტეგრაციის სრული სახელმძღვანელო (2026)პროცესის შერჩევის კონტექსტისთვის იხილეთ MIG vs TIG vs ლაზერული რობოტული შედუღება (2026).
ხშირად დასმული შეკითხვები
რა არის ოფლაინ პროგრამირება (OLP) შედუღების რობოტებისთვის?
ოფლაინ პროგრამირება (OLP) არის რობოტის შედუღების ბილიკების 3D CAD გარემოში განსაზღვრის პრაქტიკა, ქარხნის სართულზე საორიენტაციო წერტილების ხელით სწავლების ნაცვლად. ინჟინერი იმპორტს უკეთებს სამუშაო ნაწილის მოდელს, ათავსებს ვირტუალურ რობოტს, განსაზღვრავს ჩირაღდნის ორიენტაციას და გადაადგილების სიჩქარეს, ატარებს შეჯახების აღმოჩენის შემოწმებას, შემდეგ ექსპორტს უკეთებს კონტროლერის სპეციფიკურ კოდს რეალურ რობოტზე ასატვირთად. OLP ამცირებს პროგრამირების დროს ხელით სწავლების 2-5 დღიდან სამუშაო სადგურზე 2-8 საათამდე და რობოტის უჯრედი პროდუქტიული რჩება პროგრამირების მიმდინარეობისას.
რა არის შედუღების ციფრული ტყუპი და რით განსხვავდება ის სიმულაციისგან?
შედუღების სიმულაცია ახდენს რობოტის მოძრაობის, შეჯახების აღმოჩენისა და პროგრამის გაშვებამდე ციკლის დროის მოდელირებას. ციფრული ტყუპისცალი უფრო შორს მიდის: ის ინარჩუნებს რეალურ დროში ორმხრივ მონაცემთა კავშირს ფიზიკურ უჯრედთან, ამიტომ ვირტუალური მოდელი უწყვეტად ასახავს რობოტის, პოზიციონერის, კვების წყაროს და სენსორების რეალურ მდგომარეობას. ციფრული ტყუპისცალი მხარს უჭერს რეალურ დროში ტესტირებას, პროგნოზირებად მოვლა-პატრონობას და MES უკუკავშირის ციკლებს. ციფრული ტყუპისცალებისთვის გამოყენებულ პლატფორმებს შორისაა Siemens Tecnomatix, Rockwell Emulate3D და NVIDIA Omniverse Isaac Sim.
როდის არის ხელოვნური ინტელექტის გამოყენებით სწავლების გარეშე შედუღება შესაფერისი და როდის უნდა იქნას გამოყენებული OLP?
ხელოვნური ინტელექტის გამოყენებით სწავლების გარეშე სისტემები (3D სკანირება ავტომატურ გზაზე) კარგად მუშაობს ჩვეულებრივი გეომეტრიის, დიდი მოცულობის განმეორებადი ნაწილებისა და გარემოსთვის, სადაც სამუშაო ნაწილის ვარიაცია მოითხოვს ადაპტირებადი გზის კორექციას ყოველ ციკლზე. ისინი ნაკლებად შესაფერისია ეგზოტიკურ შენადნობებზე (ორმაგი უჟანგავი ფოლადი, ტიტანი, ინკონელი) რთული მრავალგამტარი შედუღებისთვის, სადაც შედუღების პროცედურის სპეციფიკაცია მოითხოვს მკაცრად კონტროლირებულ სითბოს შეყვანას და მძივების თანმიმდევრობას. პრაქტიკული წესი: თუ შეერთება არის ფილეტური, კონდახის ან შემოვლითი შედუღება ნახშირბადოვან ფოლადზე ან ალუმინზე და ნაწილის აღწერა შესაძლებელია CAD მოდელით, ხელოვნური ინტელექტის გამოყენებით სწავლების გარეშე სისტემის შეფასება ღირს.
რამდენად ზუსტია შედუღების სიმულაციის ციკლის დროის პროგნოზირება რეალურ წარმოებასთან შედარებით?
თანამედროვე OLP სიმულაციის ინსტრუმენტები ციკლის დროს პროგნოზირებენ რეალური სამყაროს გაზომვის ±5–8%-ის ფარგლებში, როდესაც რობოტის კინემატიკური მოდელი და კონტროლერის მოძრაობის პარამეტრები სწორად არის კონფიგურირებული. სიმულაციის მოძრაობის პარამეტრების კალიბრაცია ერთი წარმოების ნიმუშის გაშვებასთან შედარებით პროგნოზირების შეცდომას ±3%-მდე ან უკეთესამდე ამცირებს სტანდარტული ფილე-შედუღების გეომეტრიისთვის. ნარჩენი შეცდომის ძირითადი წყაროებია აჩქარების დახრილობის პარამეტრები და სინგულარებთან ახლოს მდებარე ჰაერით ჭრილის ბილიკები.
რა სტანდარტები არეგულირებს რობოტის მოდელების გაცვლას და გაშვების დროს კომუნიკაციას შედუღების პროგრამული უზრუნველყოფის დასტებში?
რობოტის მოდელების გაცვლა URDF-სა და SDF-ს (კინემატიკისა და გეომეტრიის აღმწერი XML სქემები) იყენებს. CAD გეომეტრია STEP-ის (ISO 10303) ან IGES-ის მეშვეობით გადადის. ციფრული ტყუპისცალის პროგრამულ უზრუნველყოფასა და ფიზიკურ კონტროლერებს შორის გაშვების დროს კომუნიკაცია OPC-UA-ს (IEC 62541) იყენებს. MES ინტეგრაცია, როგორც წესი, OPC-UA-ს ან REST API ხიდის მეშვეობით ხორციელდება. შენობის კონტექსტისთვის, IFC გეომეტრია საშუალებას იძლევა ობიექტის კლირენსის დადასტურება OLP გარემოში.
გამავალი მითითებები:
IFR World Robotics 2025-ის ანგარიში |
ISO 10218-2: რობოტული სისტემების უსაფრთხოება და ინტეგრაცია |
AWS შედუღების სტანდარტები |
NVIDIA Omniverse სამრეწველო ციფრული ტყუპებისთვის