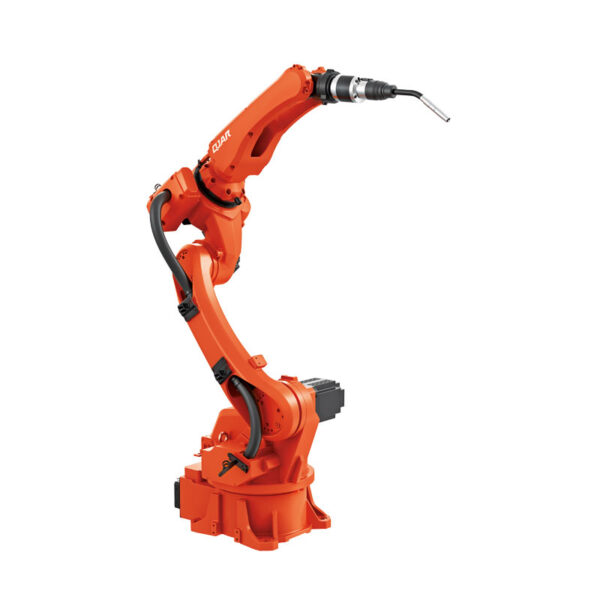
6 კგ დატვირთვა 2014 მმ მიღწევის მანძილის 6 ღერძიანი შედუღების რობოტი QJR6-2000H

  • სიჩქარის ხარვეზების კორექტირების სტრუქტურა, აუმჯობესებს სახსრების სიზუსტეს.
  • ღრუ სტრუქტურა მაჯის U- ფორმის სტრუქტურით, აუმჯობესებს სახსრის საყრდენის სიმტკიცეს მეტი მოქნილობის შესაქმნელად.
  • სპეციალური პატენტი ხმაურის შემცირების სტრუქტურისთვის, ოპერაციული ხმაურის შემცირება.
  • შერყევის საწინააღმდეგო ოპტიმიზაცია, სრულყოფილების შემცირება, მუშაობის სიხისტის გაუმჯობესება და კონტროლის შეცდომის შემცირება.
  • განმეორებითი პოზიციონირების სიზუსტე: ±0.08 მმ
  • Armspan: 2014 მმ
  • სამუშაო ნაწილი: ნახშირბადოვანი ფოლადი, უჟანგავი ფოლადი, ალუმინი, სპილენძი და ა.შ

ტექნიკური პარამეტრები

მოდელი QJR6-2000H
ღერძის ნომერი 6
Payload 6kg
გაიმეორეთ პოზიციონირება ± 0.08 მმ
მაქს არმსპანი 2014mm
მოძრაობის დიაპაზონი J1 ± 175º
J2 ﹢159º, ﹣95º
J3 ﹢95º, ﹣125º
J4 ± 183º
J5 +129, -126°
J6 ± 360º
მაქსიმალური სიჩქარე J1 189º/წმ
J2 189º/წმ
J3 189º/წმ
J4 378º/წმ
J5 320º/წმ
J6 687º/წმ
დასაშვები ბრუნვა J4 8.81N.m
J5 8.81N.m
J6 3.14N.m
ინერციის მომენტი J4 0.2 გ.მ²
J5 0.2 კგ.მ²
J6 0.03 კგ.მ²
რობოტის სხეულის წონა 230kg
სიმძლავრე მოცულობა 3.4VA
კაბინეტის ზომა 580 * 650 * 960mm
კაბინეტის წონა 130kg
წყარო სამფაზიანი ოთხი მავთული 380V ±10%
ფორმის ინსტალაცია მიწა, ჭერი
განაცხადის შედუღება
EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.