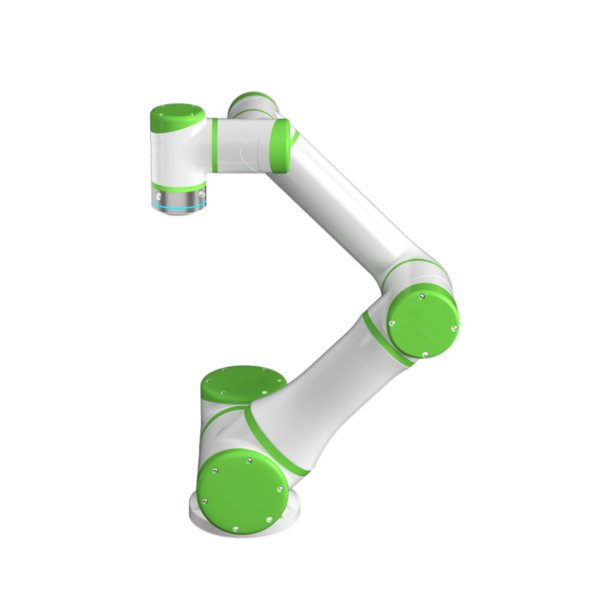
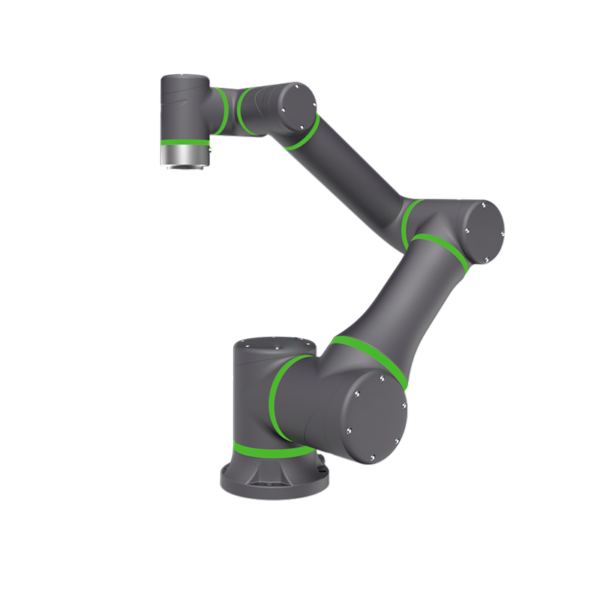
10 კგ ტვირთამწეობა 1671 მმ მიმავალი მანძილის რობოტული მკლავი QJR10-1

  • დიზაინი არის უაღრესად კომპაქტური, მოქნილი ინსტალაცია ადგილზე ან შებრუნებული პოზიციით.
  • 6 ღერძიანი რობოტი დიდი სამუშაო სივრცით, მაღალი სიჩქარით, განმეორებითი პოზიციონირების მაღალი სიზუსტით, შესაფერისი შესხურებისთვის, ჩატვირთვა-გადმოტვირთვის, დამუშავებისთვის, დახარისხებისთვის, აწყობისთვის და აპლიკაციების სხვა ფართო სპექტრისთვის.
  • განმეორებითი პოზიციონირების სიზუსტე: ±0.05 მმ
  • Armspan: 1410.5 მმ
  • დატვირთვა: 10 კგ

მონაცემთა ბაზის ჩამოტვირთვა

3D ნახაზები

ტექნიკური სახელმძღვანელოები

ინსტრუქციები

ტექნიკური პარამეტრები

მოდელი QJR10-1
ღერძის ნომერი 6
Payload 10kg
გაიმეორეთ პოზიციონირება ± 0.05 მმ
მაქს არმსპანი 1671mm
მოძრაობის დიაპაზონი J1 ± 172º
J2 ﹢166º, ﹣107º
J3 ﹢83º, ﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
მაქსიმალური სიჩქარე J1 172º/წმ
J2 172º/წმ
J3 183º/წმ
J4 430º/წმ
J5 430º/წმ
J6 584º/წმ
დასაშვები ბრუნვა J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
ინერციის მომენტი J4 0.63 კგ.მ²
J5 0.63 კგ.მ²
J6 0.1 კგ.მ²
რობოტის სხეულის წონა 250kg
სიმძლავრე მოცულობა 3.3kVA
კაბინეტის ზომა 580 * 600 * 960mm
კაბინეტის წონა 130kg
წყარო სამფაზიანი ოთხმავთული
ფორმის ინსტალაცია მიწა, ჭერი
განაცხადის შედუღება,  შეღებვა, ჩატვირთვა და გადმოტვირთვა, დამუშავება, დახარისხება, აწყობა და ა.შ.

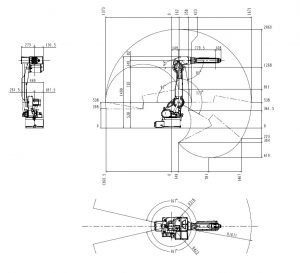
რობოტის საერთო განზომილება და მოძრაობის დიაპაზონის ნახაზი

10 კგ დატვირთვა 1671 მმ რობოტული მკლავი QJR10-1 მოძრაობის დიაპაზონის ნახაზი

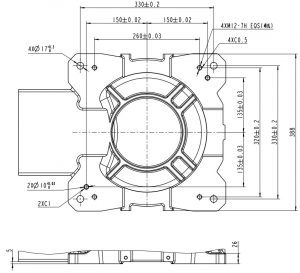
რობოტის ბაზის სამონტაჟო განზომილების ნახაზი

10 კგ დატვირთვა 1671 მმ რობოტული მკლავი QJR10-1 ბაზის სამონტაჟო განზომილების ნახაზი

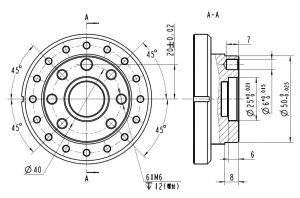
Robot End Installation Dimension Drawing

10 კგ ტვირთამწეობა 1671 მმ რობოტული მკლავი QJR10-1 ინსტალაციის ბოლო განზომილების ნახაზი

EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.