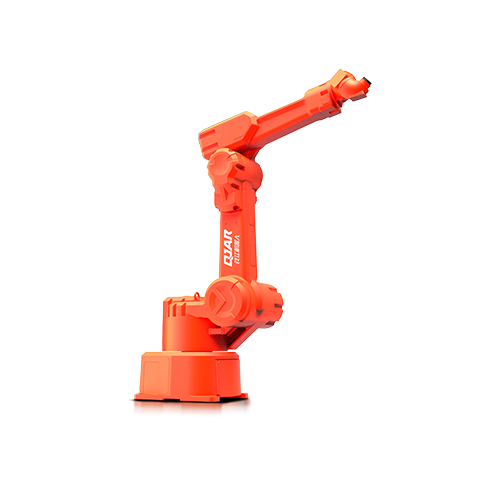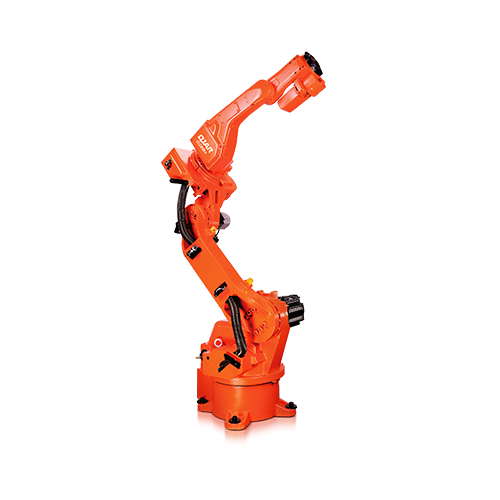
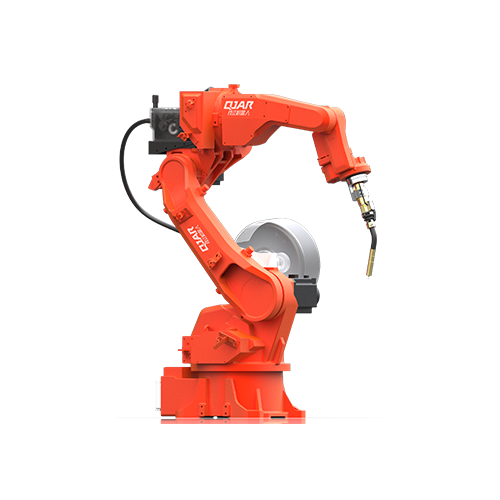
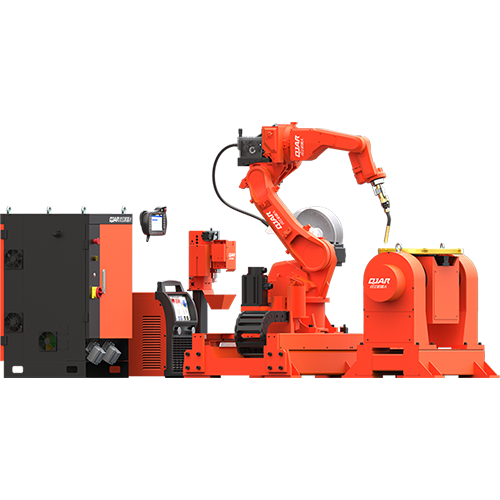
| მოდელი | QJRH4-1A | |
| ღერძის ნომერი | 6 | |
| Payload | 4kg | |
| გაიმეორეთ პოზიციონირება | ± 0.03 მმ | |
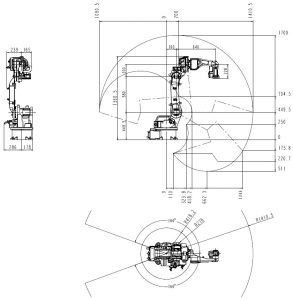
| მაქს არმსპანი | 1410.5mm | |
| მოძრაობის დიაპაზონი | J1 | ± 168º |
| J2 | ﹢150º, ﹣89º | |
| J3 | ﹢85º, ﹣111º | |
| J4 | ± 167º | |
| J5 | ﹢58º, ﹣217º | |
| J6 | ± 360º | |
| მაქსიმალური სიჩქარე | J1 | 201º/წმ |
| J2 | 201º/წმ | |
| J3 | 235º/წმ | |
| J4 | 350º/წმ | |
| J5 | 355º/წმ | |
| J6 | 481º/წმ | |
| დასაშვები ბრუნვა | J4 | 10.51N.m |
| J5 | 10.51N.m | |
| J6 | 2.94N.m | |
| ინერციის მომენტი | J4 | 0.38 კგ.მ² |
| J5 | 0.38 კგ.მ² | |
| J6 | 0.03 კგ.მ² | |
| რობოტის სხეულის წონა | 150kg | |
| სიმძლავრე მოცულობა | 2.7VA | |
| კაბინეტის ზომა | 580 * 600 * 960mm | |
| კაბინეტის წონა | 130kg | |
| წყარო | სამფაზიანი ოთხმავთული | |
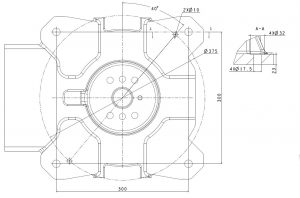
| ფორმის ინსტალაცია | მიწა, ჭერი | |
| განაცხადის | შედუღება | |