
ცილინდრის თავის რობოტის დატვირთვა: დახურეთ მარყუჟი ადგილმდებარეობის, დაჭერისა და მანქანის შეხების წერტილებს შორის
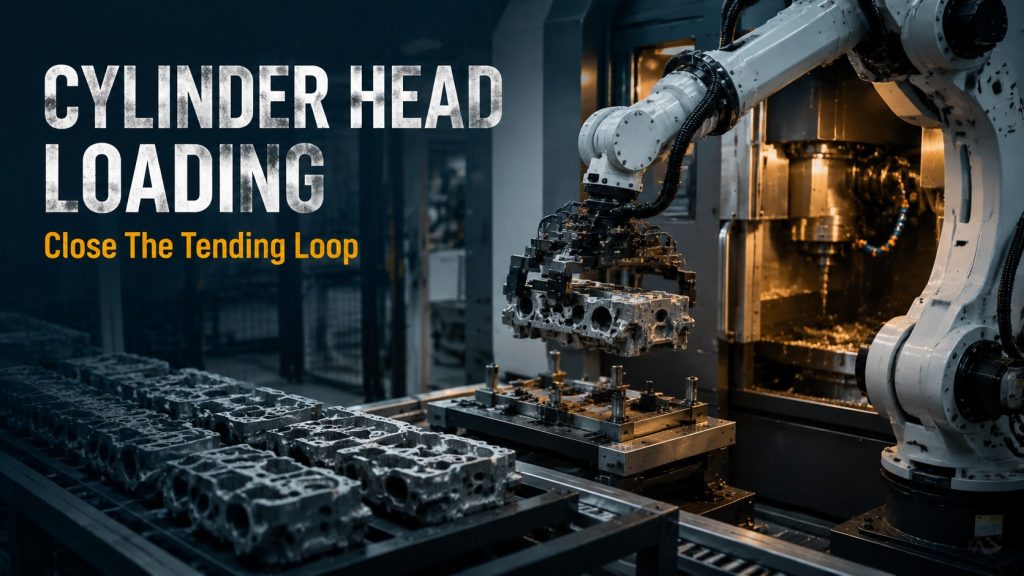
ცილინდრის თავის რობოტის დატვირთვა დაგეგმეთ მოცემული წერტილის, მომჭერის პოზიციის, მანქანის სიგნალების, ჩიპების გაწმენდის, ტაქტის დროისა და ანომალიური დაბრუნების მიხედვით.
მინიდატვირთვის ბუფერული კვება: როგორ შევინარჩუნოთ რობოტის სტაბილური აღება
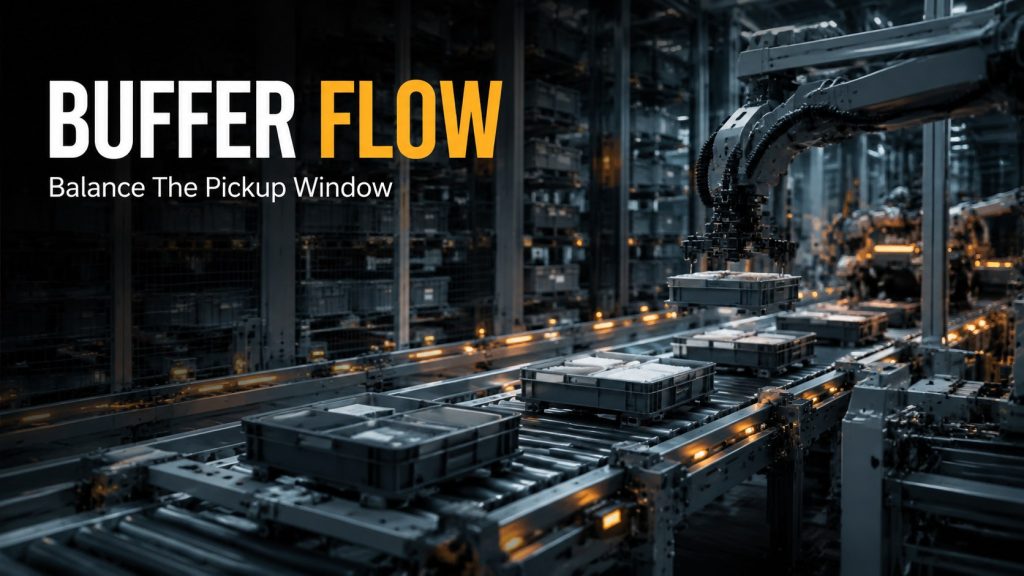
მინიდატვირთვის ბუფერის მიწოდება დაგეგმეთ შემომავალი რიტმის, ბუფერების პოზიციების, აღმოჩენის სიგნალების, აღების სიმაღლის, გამონაკლისის დაბრუნების და რობოტის აღების სტაბილურობის მიხედვით.
ფურცლის ლითონის წერტილოვანი შედუღების რობოტის უჯრედი: საკონტროლო მოწყობილობა, შედუღების თანმიმდევრობა და დამუშავების ფანჯარა
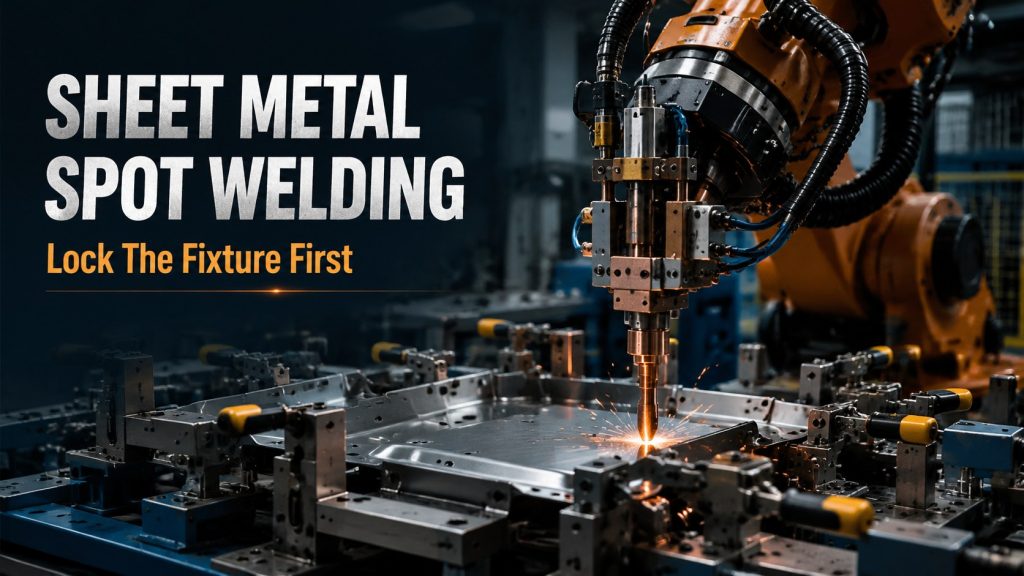
ლითონის ფურცლის წერტილოვანი შედუღების რობოტის უჯრედის შესაფასებლად, შემოწმებით შემოწმებულია სამაგრი დამაგრება, შედუღების თანმიმდევრობა, დამუშავების ფანჯარა, ნაწილის ზამბარიანი ნაწილი, შემოწმების დრო და უსაფრთხოება.
დაჭერის ავტომატიზაციის უჯრედი: დახურეთ მარყუჟი სამაგრებს, დაჭერის გზას და შემოწმებას შორის
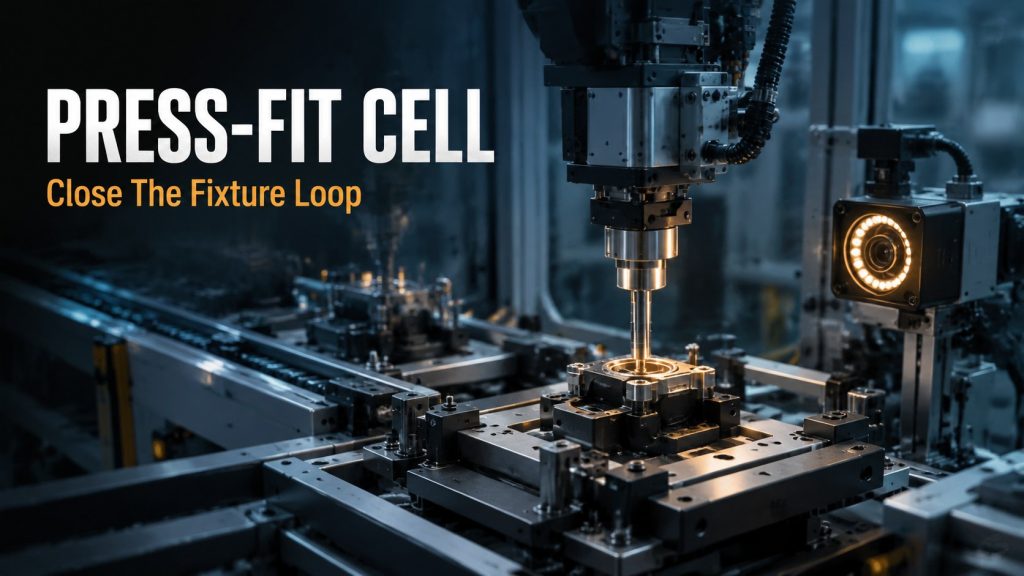
ააშენეთ სტაბილური დაპრესილი ავტომატიზაციის უჯრედი სამაგრების მონაცემების, დაპრესილი ტრაექტორიის, ძალა-გადაადგილების მონიტორინგის, შემოწმების დროის, უარყოფილი ნაკადის და უსაფრთხო წვდომის კონტროლით.
ალუმინის შედუღების რობოტის უჯრედი: ჩირაღდნის კუთხის, ფიქსაციის მონაცემების და სითბოს შეყვანის კონტროლი
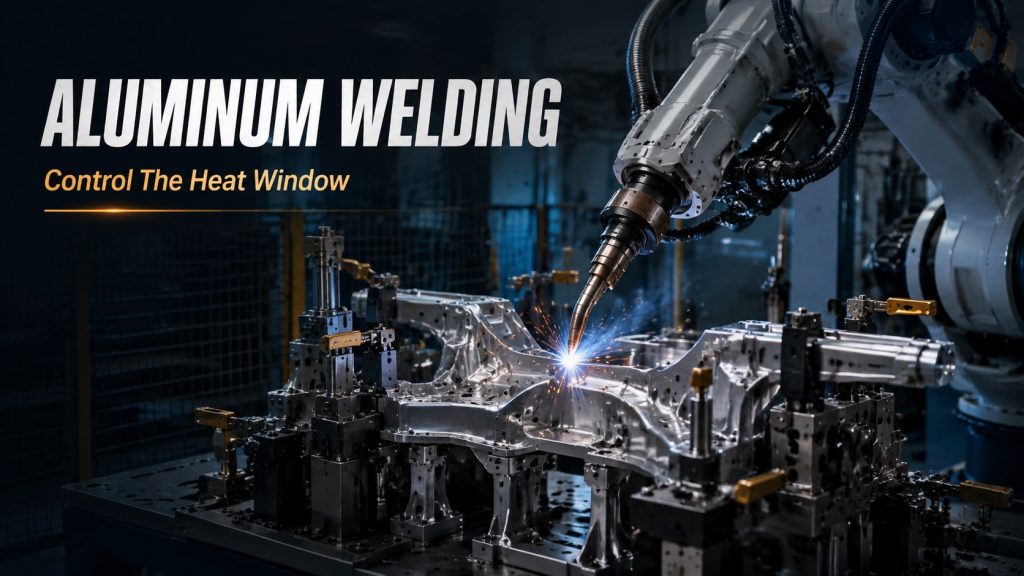
დაგეგმეთ ალუმინის შედუღების რობოტის უჯრედი ჩირაღდნის კუთხის, სამაგრის მონაცემის, სითბოს შეყვანის, დამცავი გაზის, დამახინჯების კონტროლის, უსაფრთხოებისა და მიღების ტესტების გარშემო.
რბილი ჩანთების პალეტირების რობოტი: სიჩქარის გაზრდამდე მოჭიდების პოზის სტაბილიზაცია
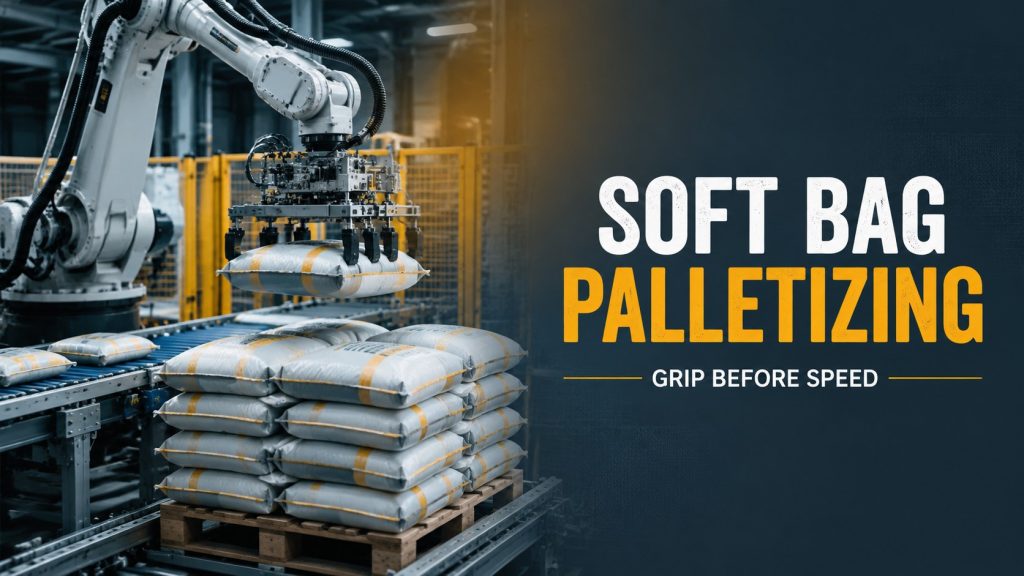
რბილი ტომრების პალეტიზაციის ავტომატიზაციის დაგეგმვა ტომრების დეფორმაციის, შეგროვების პოზიციის, კონვეიერის ტემპის, დამჭერის კონტაქტის, პალეტის მონაცემების, დასტის ნიმუშის და აღდგენის ლოგიკის მიხედვით.
მხედველობის თვალთვალის დახარისხების რობოტის უჯრედი: ამოცნობის, აღების და კონვეიერის მარყუჟის დახურვა
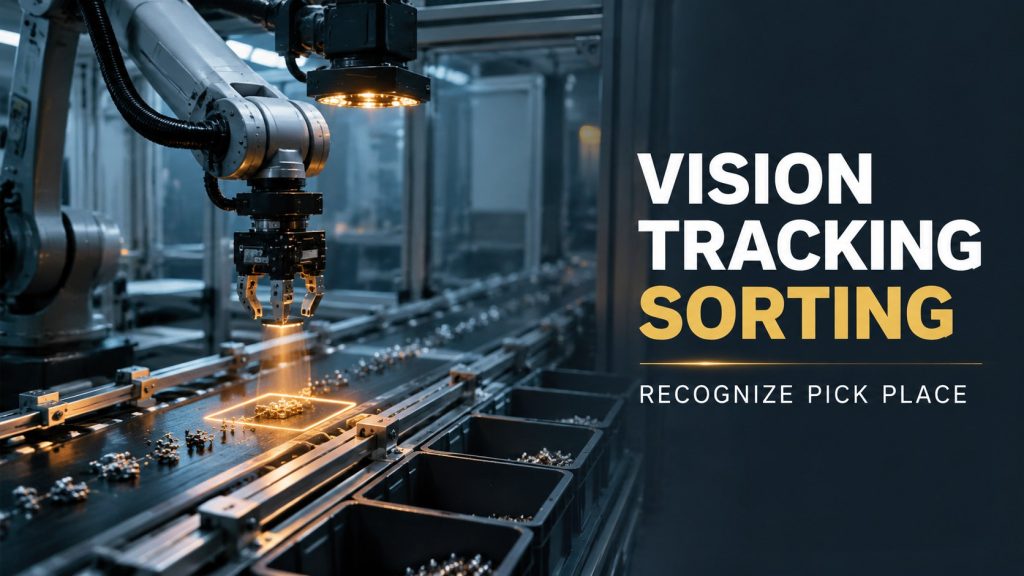
პრაქტიკული სახელმძღვანელო ხედვის თვალთვალის დახარისხების ავტომატიზაციისთვის, რომელიც მოიცავს განათებას, კამერის დროს, კონვეიერის სიჩქარეს, აღების ფანჯარას, განლაგების ლოგიკას და მიკვლევადობას.
ფანჯრის ჩატვირთვის რობოტი: კარი, ფიქსაცია და Pick-Place Takt
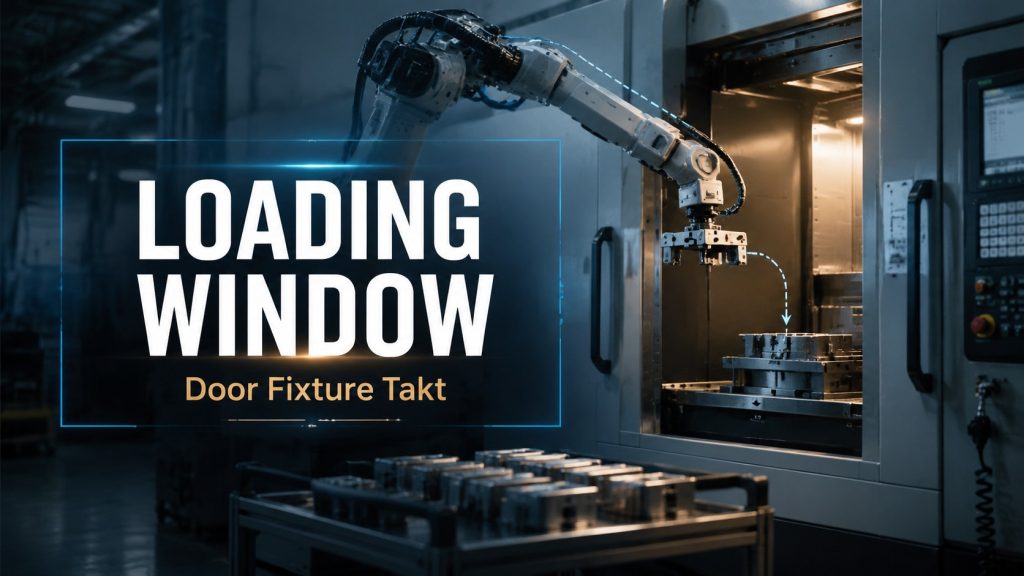
დაგეგმეთ მანქანა, რომელიც რობოტის უჯრედს მოვლისთვის კარის დროის, დამაგრების თარიღის, ნაწილის მოჭიდების, ნაკაწრებისა და გამაგრილებლის რისკის, პიკის ადგილის შეხების და ოპერატორის აღდგენის გარშემო განსაზღვრავს.
ელექტრომოწყობილობის წებოს გამანაწილებელი რობოტის უჯრედი: საკონტროლო მძივი, მონაცემი და პრესის ფანჯარა
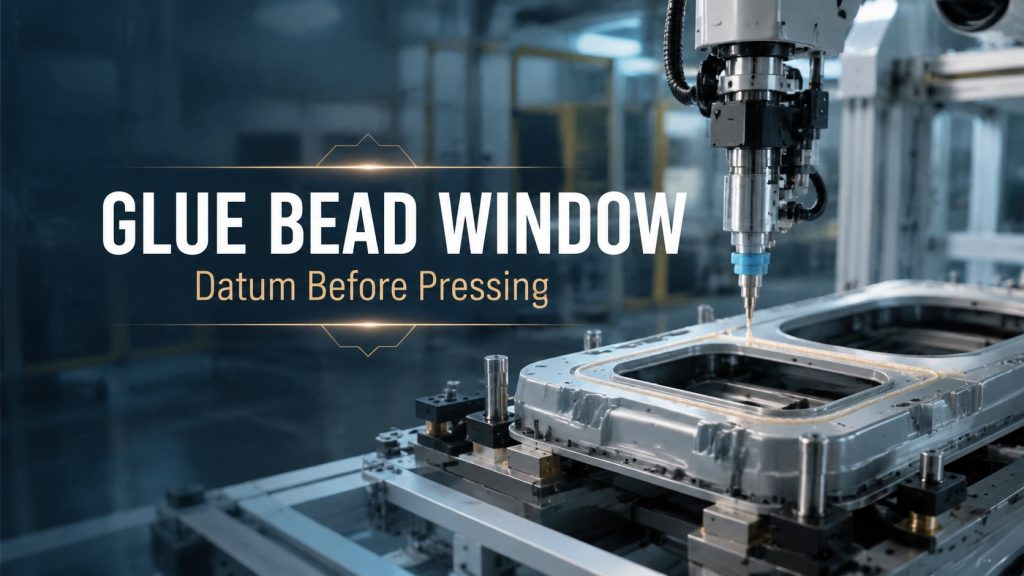
ტექნიკის წებოს განაწილების ავტომატიზაციის პრაქტიკული სახელმძღვანელო, რომელიც მოიცავს მძივების გზას, გაცემის მოცულობას, ნაწილის მაჩვენებელს, დაჭერის დროს, გაშრობის ფანჯარას და შემოწმებას.
Cobot-ის მხედველობის შემოწმების ციკლი: პოზიციონირების სტაბილიზაცია დეტექციის მაჩვენებლის დეტექტირებამდე
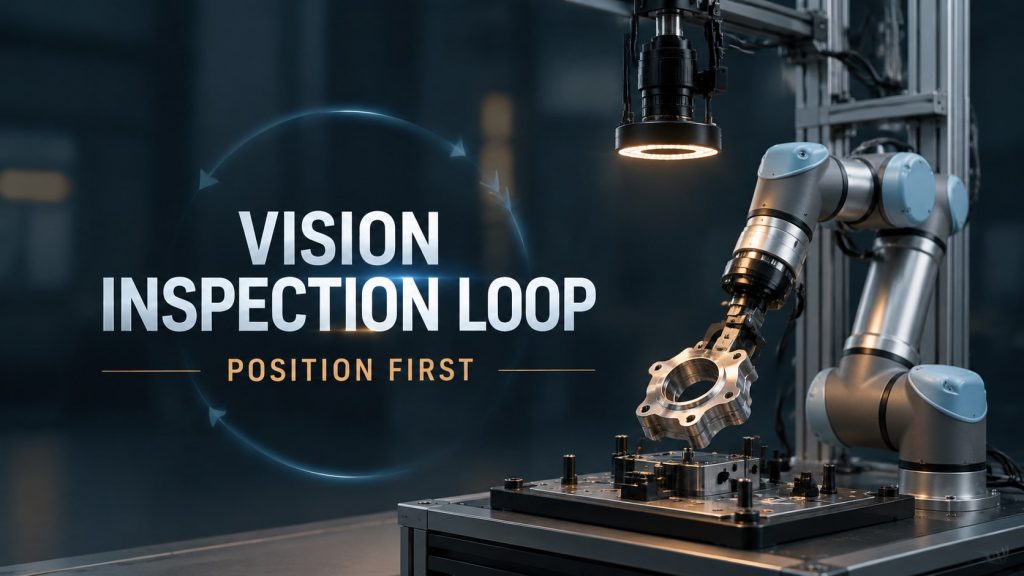
როგორ დავგეგმოთ კობოტის ხედვის შემოწმების ციკლი ნაწილის პოზიციონირების, განათების, კამერის ტრიგერის, შეფასების ზღურბლების, ბუნებრივი აირის ნაკადის და მიკვლევადობის გარშემო.
რობოტის დაფქვის ბილიკის თანმიმდევრულობა: კონტროლის კონტაქტი სიჩქარის დევნამდე
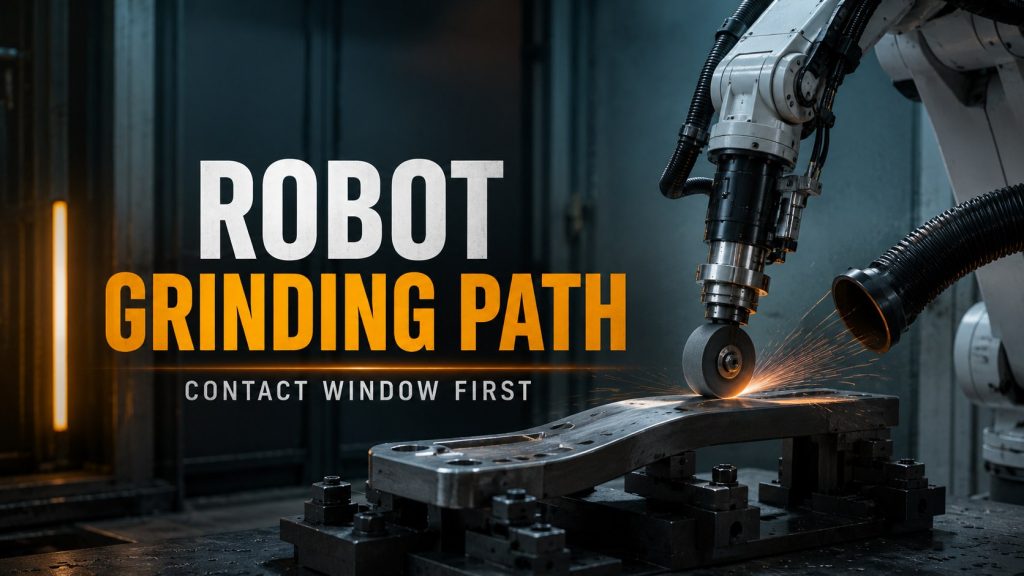
როგორ დავგეგმოთ რობოტით სახეხი სამუშაო ადგილი კონტაქტის კუთხის, სამაგრების მონაცემების, ძალის კონტროლის, აბრაზიული ცვეთის, მტვრის საზღვრის და მიღების ტესტირების მიხედვით.
Cobot ჩიპის ტესტირების ჩატვირთვის სახელმძღვანელო
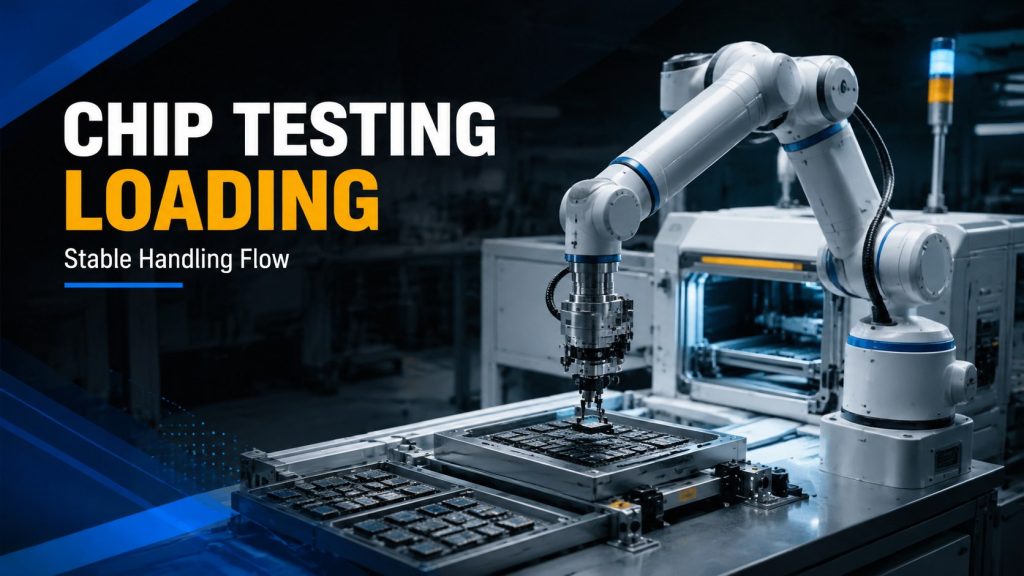
კობოტის ჩიპის ტესტირების დაგეგმვა მცირე ნიმუშების დამუშავების, მოწყობილობების წვდომის, მოწყობილობის ინტერფეისის, ნიმუშების თვალყურის დევნებისა და აღდგენის ლოგიკის გარშემო დაგეგმეთ.