
ამწე ლილვის მანქანის მოვლის უჯრედი: მოჭიდების პოზიციის, CNC Takt-ის და ბუფერული პოზიციის გასწორება
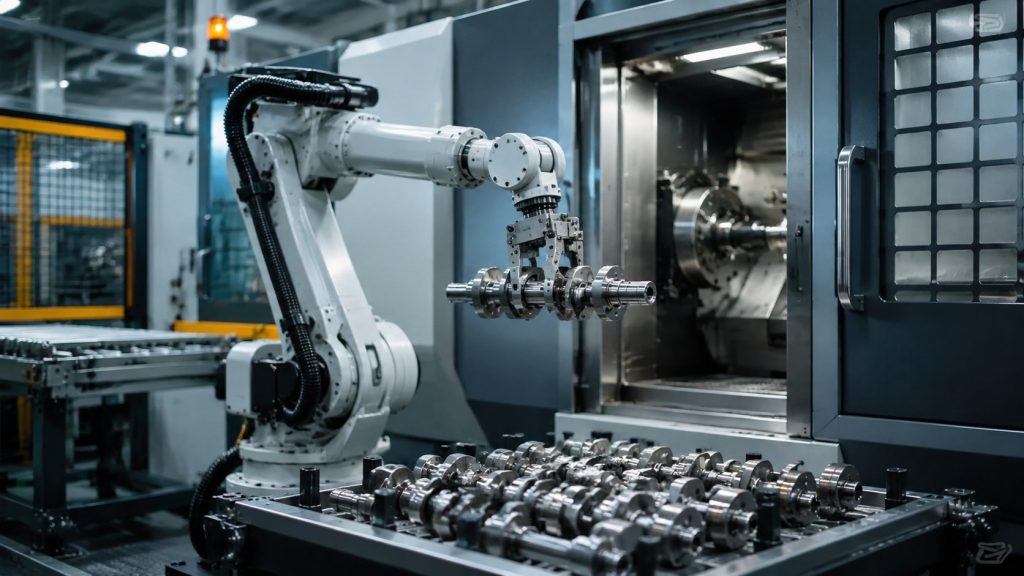
ამწე ლილვის მანქანის მოვლის უჯრედი: მოჭიდების პოზიციის, CNC Takt-ის და ბუფერული პოზიციის გასწორება
საკვების დამხარისხებელი რობოტის შემგროვებელი უჯრედი: მხედველობის, მოჭიდების, კონვეიერის ტაქტიკისა და განლაგების სიზუსტის კონტროლი
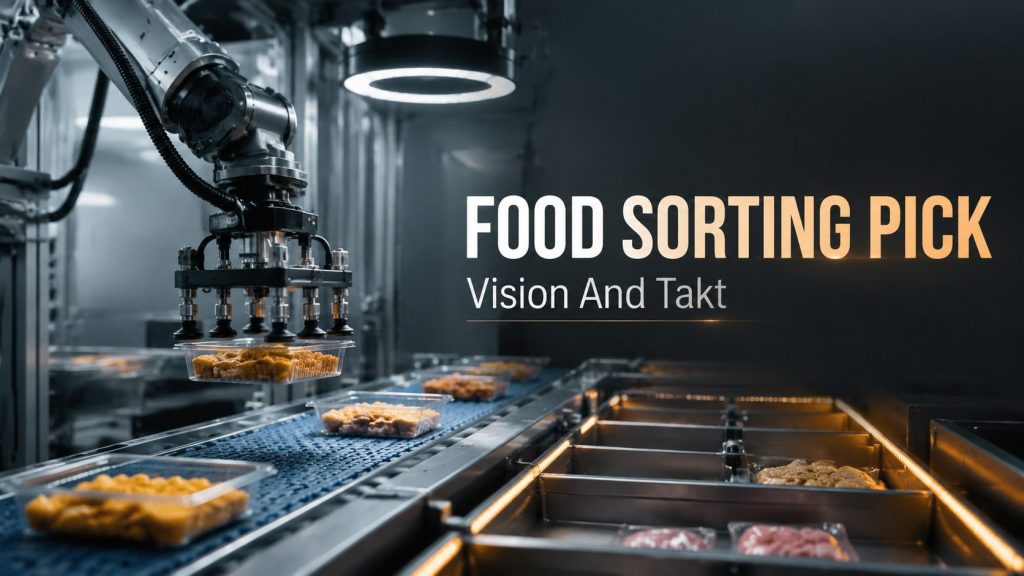
საკვების დახარისხების რობოტის მიერ შერჩევითი უჯრედის დაგეგმვა მოწყობილობების განმეორებადობის, პროცესის ფანჯრის კონტროლის, ანომალიური აღდგენის, შემოწმებისა და სტაბილური წარმოების მიღების მიხედვით.
რატომ აქვთ ავტომატიზაციის ინტეგრატორებს დაბალი შემოსავალი ერთ თანამშრომელზე — და რით განსხვავდებიან სინამდვილეში კარგი კომპანიები
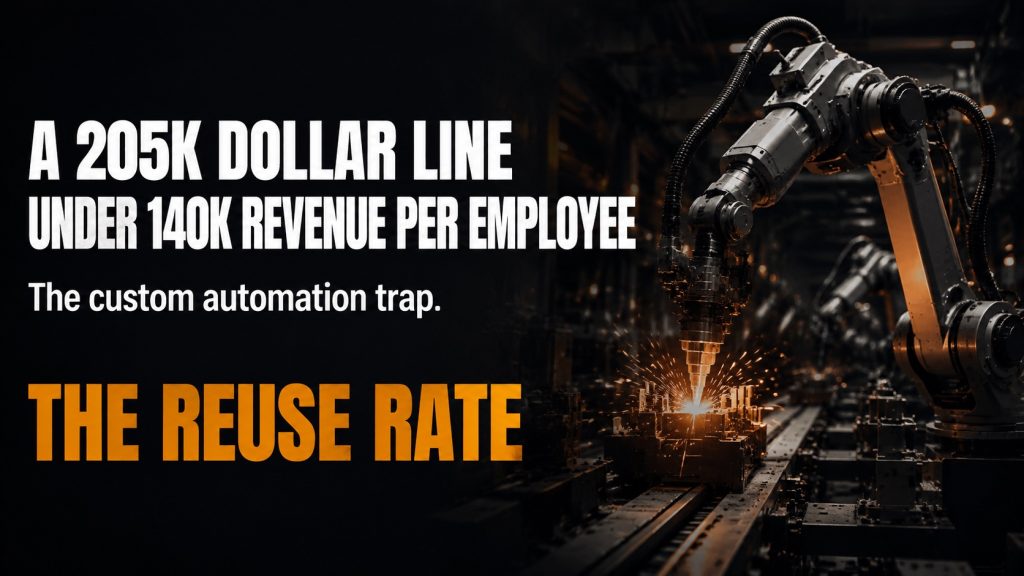
პროექტზე დაფუძნებული აღჭურვილობის მწარმოებლები ერთ თანამშრომელზე 85 ათასიდან 140 ათას დოლარამდე შემოსავალს იღებენ; მათი მომხმარებლები ამ მაჩვენებლის 3-5-ჯერ მეტს იღებენ. გამყოფი ხაზი შეკვეთის ზომა კი არა, ხელახალი გამოყენების მაჩვენებელია.
წყლის გამაცხელებლის გარსის შედუღების უჯრედი: საკონტროლო მონაცემი, ნაკერის წვდომა და წარმოების გადაცემა
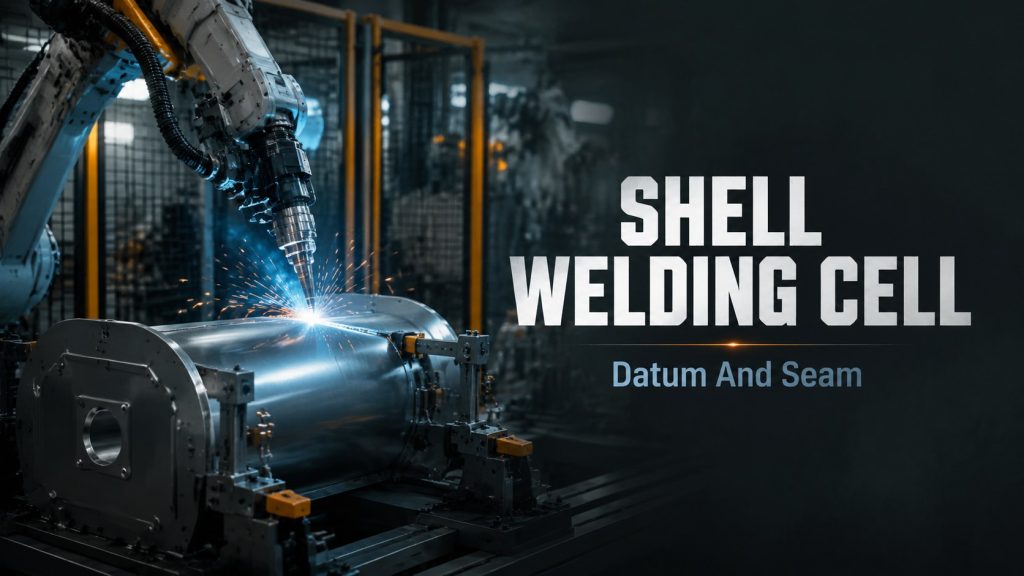
წყლის გამაცხელებლის გარსის შედუღების უჯრედის დაგეგმვა მოწყობილობის განმეორებადობის, პროცესის ფანჯრის კონტროლის, ანომალიური აღდგენის, შემოწმებისა და სტაბილური წარმოების მიღების გარშემო.
ორღერძიანი შედუღების პოზიციონერის უჯრედი: პოზის კონტროლი, რობოტის პოზიციის პოზიცია და ფიქსაციის ფანჯარა
ორღერძიანი შედუღების პოზიციონერის უჯრედი დაგეგმეთ სამაგრების განმეორებადობის, პროცესის ფანჯრის კონტროლის, ანომალიური აღდგენის, შემოწმებისა და სტაბილური წარმოების მიღების გათვალისწინებით.
ავტომატიზაციის ანაზღაურების პერიოდი 2026 წელს: რამდენ ხანს გაგრძელდება მისი რეალური ანაზღაურება
რეალური, დაახლოებით 205 ათასი დოლარის ღირებულების შედუღების ხაზი, როგორც ანაზღაურების მაგალითი: 4.6 წელი ერთ ცვლაში, 2.3 წელი ორ ცვლაში. ხარჯები, რომლებსაც ყველა არასაკმარისად ითვლის და როდის უნდა გადავდოთ.
რობოტის შესხურების ავტომატიზაცია: მართვის მოწყობილობა, იარაღის მანძილი, დაფარვა და ზედმეტი შესხურება
რობოტით შესხურების ავტომატიზაცია დაგეგმეთ მოწყობილობების განმეორებადობის, პროცესის ფანჯრის კონტროლის, ანომალიური აღდგენის, შემოწმებისა და სტაბილური წარმოების მიღების საფუძველზე.
რობოტის შედუღების ხაზის ღირებულება 2026 წელს: სად მიდის სინამდვილეში ფული
რეალური, დაახლოებით 205 ათასი დოლარის ღირებულების საჯარო ტენდერი რობოტიზებული შედუღების ხაზისთვის, ხაზი-ხაზი. რატომ ხდება „რობოტის ყიდვა“ „ხაზის ყიდვა“ — და რა ფარული ხარჯები განსაზღვრავს ხარჯებს.
შედუღების პოზიციონერის რობოტის უჯრედი: ბრუნვის კონტროლი, ჩირაღდნის წვდომა და ფიქსაციის განმეორებადობა
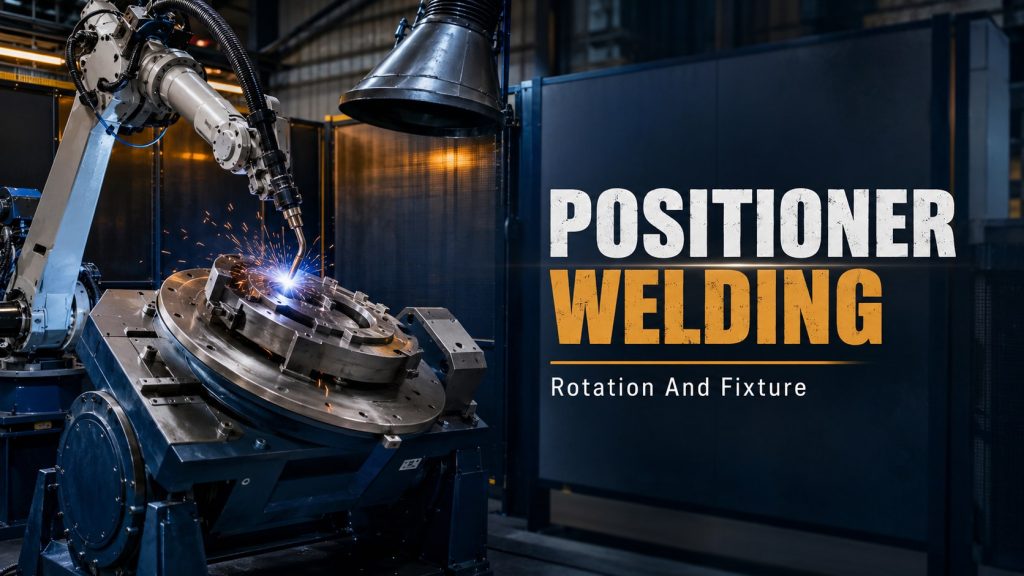
შედუღების პოზიციონერის რობოტის უჯრედის დაგეგმვა შესადუღებელი მოწყობილობის განმეორებადობის, პროცესის ფანჯრის კონტროლის, ანომალიური აღდგენის, შემოწმებისა და სტაბილური წარმოების მიღების მიხედვით.
კოლაბორაციული რობოტების უსაფრთხოების სტანდარტები 2026: ISO 10218:2025
ISO 10218-1:2025 და ISO 10218-2:2025 2025 წლის აპრილში შევიდა ძალაში, რითაც სტანდარტში ISO/TS 15066 შევიდა. რა შეიცვალა კოლაბორაციული რობოტებისთვის 2026 წელს.
ცილინდრის თავის რობოტის დატვირთვა: დახურეთ მარყუჟი ადგილმდებარეობის, დაჭერისა და მანქანის შეხების წერტილებს შორის
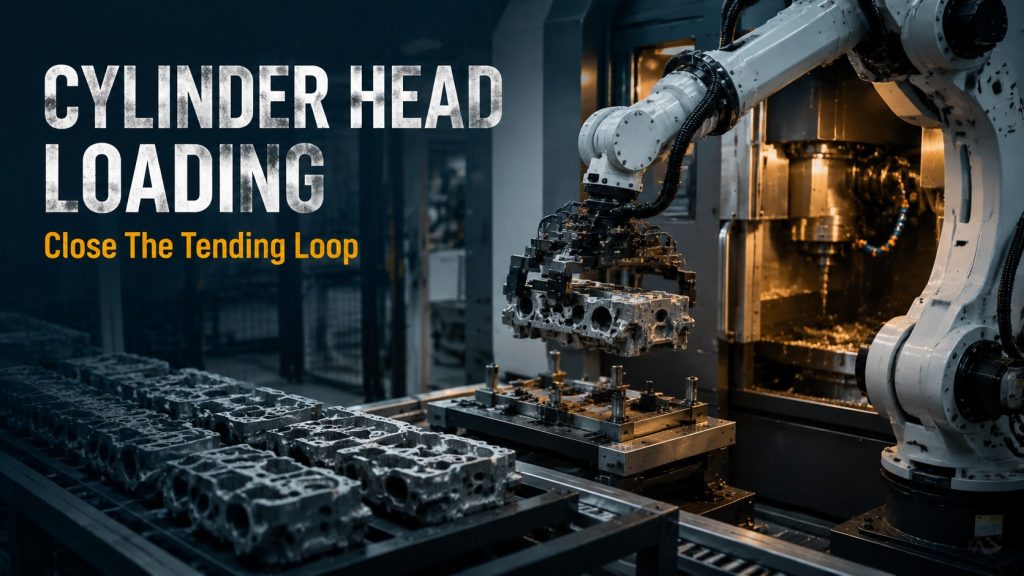
ცილინდრის თავის რობოტის დატვირთვა დაგეგმეთ მოცემული წერტილის, მომჭერის პოზიციის, მანქანის სიგნალების, ჩიპების გაწმენდის, ტაქტის დროისა და ანომალიური დაბრუნების მიხედვით.
მინიდატვირთვის ბუფერული კვება: როგორ შევინარჩუნოთ რობოტის სტაბილური აღება
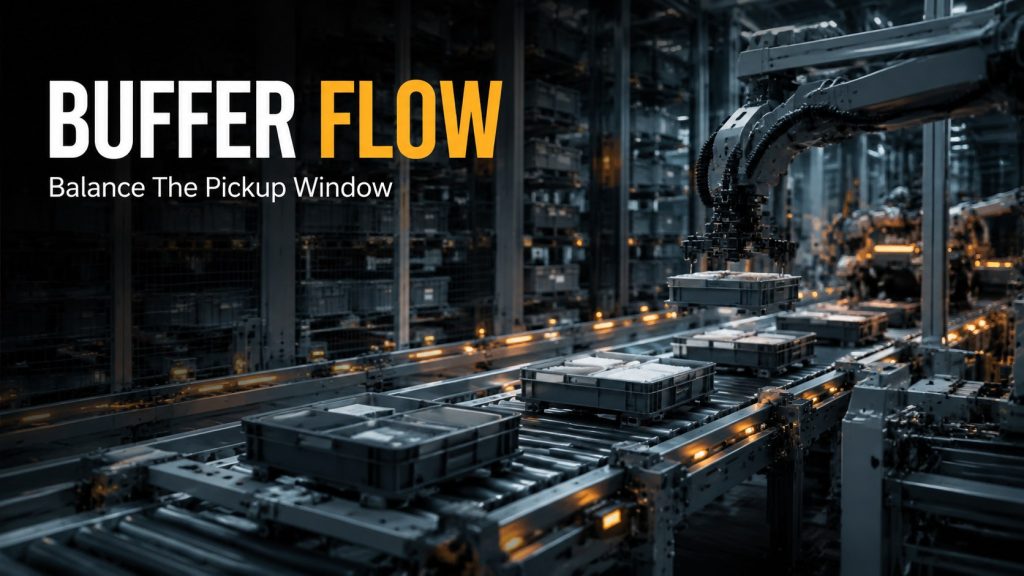
მინიდატვირთვის ბუფერის მიწოდება დაგეგმეთ შემომავალი რიტმის, ბუფერების პოზიციების, აღმოჩენის სიგნალების, აღების სიმაღლის, გამონაკლისის დაბრუნების და რობოტის აღების სტაბილურობის მიხედვით.