
Cobot PCBA კომპონენტის ჩატვირთვა: აღება, განთავსება და დაჭერისას მორგების თანმიმდევრულობა
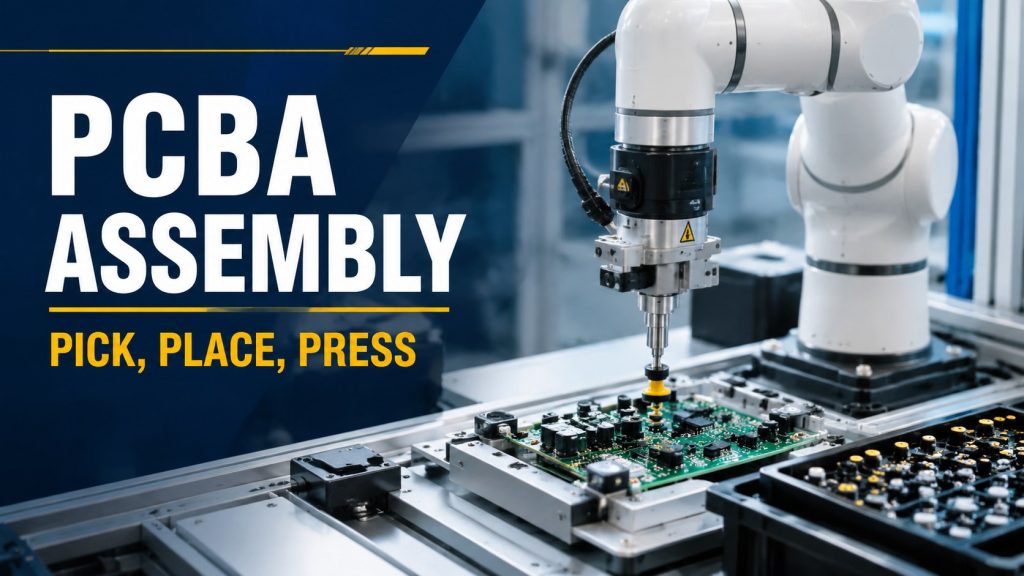
კობოტის PCBA კომპონენტების ჩატვირთვის სამუშაო სადგური დაგეგმეთ აღების სტაბილურობის, დაფის საორიენტაციო წერტილის, განლაგების სიღრმის, შემოწმების, გადართვისა და აღდგენის მიხედვით.
Cobot-ის ხრახნიანი სამუშაო სადგური: ფიქსაციის მონაცემები და ბრუნვის მომენტის კონტროლი სიჩქარემდე
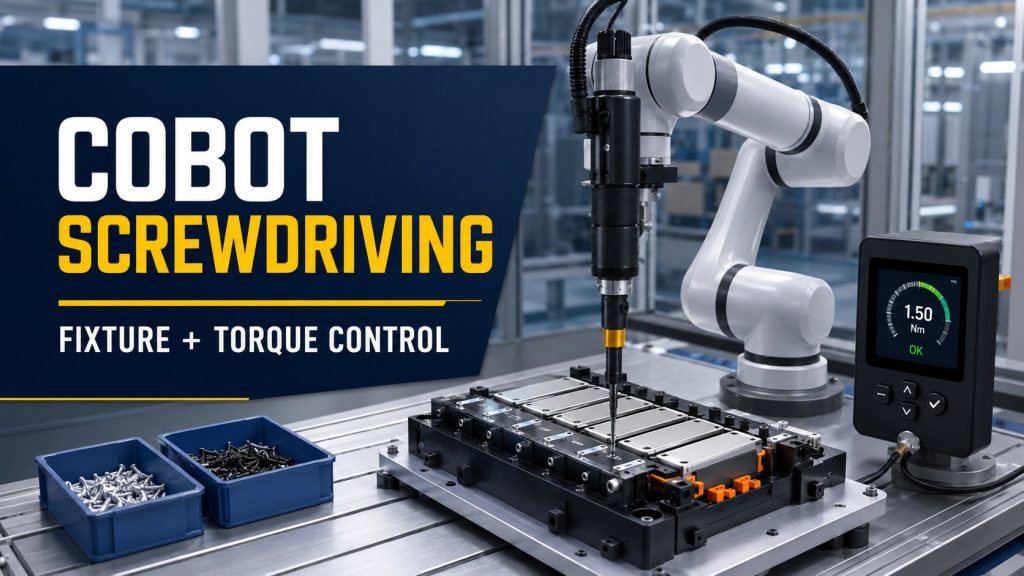
კობოტების ხრახნიანი სამუშაო სადგურის დაგეგმვა სამაგრების მონაცემების, ხრახნების მიწოდების, ხელსაწყოს პოზიციის, ბრუნვის მომენტის დადასტურების, გადართვისა და წარმოების აღდგენის მიხედვით.
რობოტული გასაპრიალებელი ხელსაწყოს ცვეთის მართვა სტაბილური დასრულებისთვის
რობოტული გასაპრიალებელი ხელსაწყოს ცვეთის მართვის სახელმძღვანელო აბრაზიული მასალის სიცოცხლის ხანგრძლივობის, კონტაქტური წნევის, სამაგრების მონაცემების, მტვრის კონტროლის, სინჯის აღების და სტაბილური დამუშავების უჯრედებისთვის.
რობოტული მკლავის სტრუქტურა: ნაწილები, სახსრები და როგორ მუშაობენ ისინი ერთად
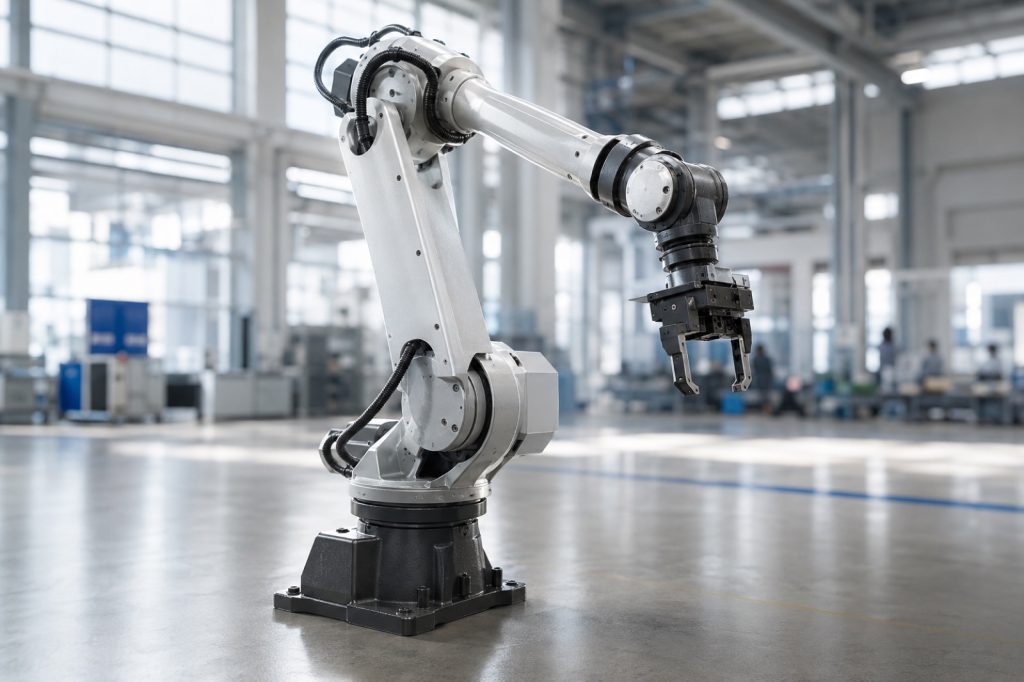
რობოტული მკლავის სტრუქტურის სრული აღწერა: ბაზა, რგოლები, სახსრები, ბოლო ეფექტორი, აქტივატორები, რედუქტორები, სენსორები და კონტროლერი.
რობოტული პალეტირების უჯრედი: ტვირთამწეობის, ნიმუშის და ტაქტიკის სახელმძღვანელო
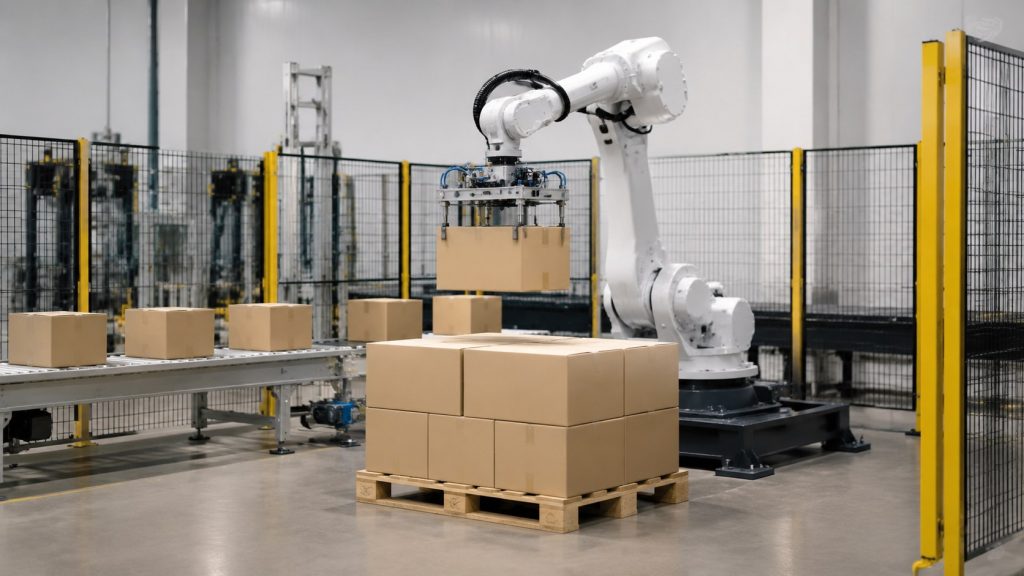
რობოტული პალეტირების უჯრედის სახელმძღვანელო ტვირთის, მუყაოს პოზიციის, დამჭერის დიზაინის, ფენების ნიმუშის, ბუფერული მანძილის და ხაზის ბოლოს უსაფრთხო დამუშავებისთვის.
რობოტული დაფქვის სამუშაო სადგური: ძალის, ფიქსაციის და მტვრის სახელმძღვანელო
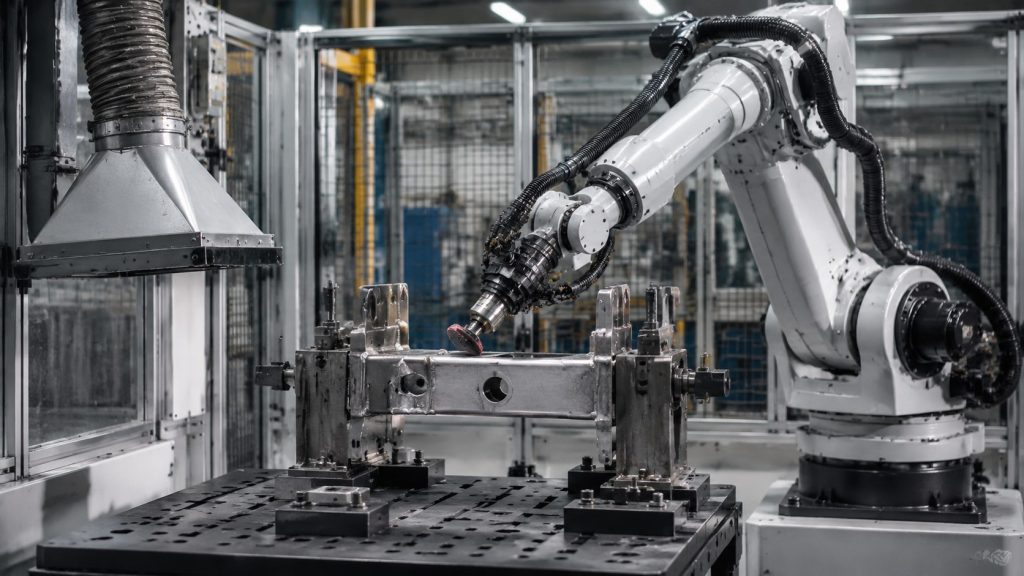
რობოტული სახეხი სამუშაო სადგურის სახელმძღვანელო ძალის კონტროლის, სამაგრების განმეორებადობის, აბრაზიული სიცოცხლის ხანგრძლივობის, მტვრის დამუშავებისა და სტაბილური დასრულების ხარისხისთვის.
კობოტის მანქანა CNC უჯრედების მოვლაზე: როგორ შევამციროთ ხელით ჩატვირთვა და ლოდინი
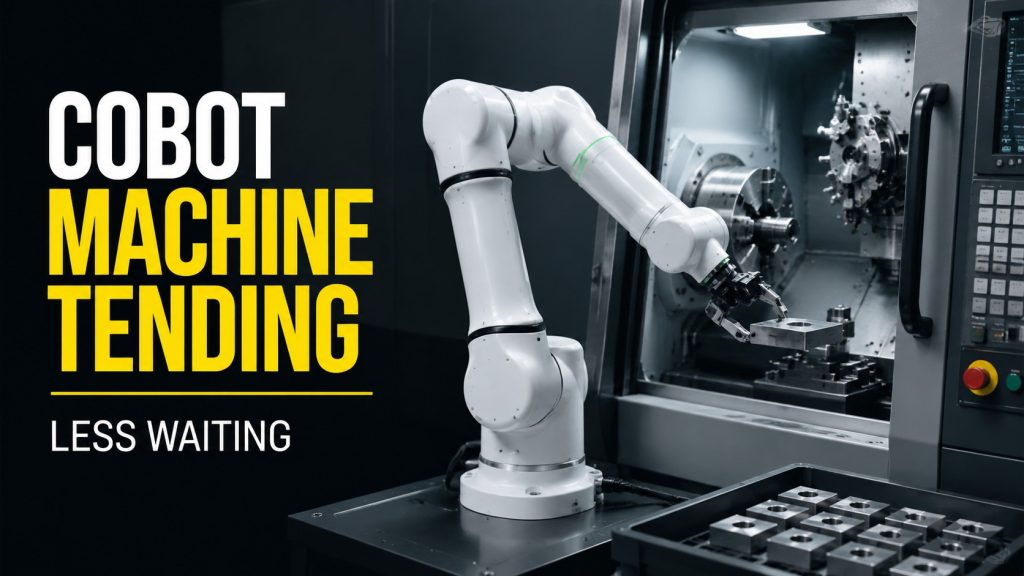
პრაქტიკული სახელმძღვანელო CNC უჯრედებში კობოტური მანქანის მოვლისთვის, რათა შემცირდეს ხელით ჩატვირთვის, ლოდინის და ოპერატორის სიარულის დრო ციკლის დაზოგვის ზედმეტი ხარჯვის გარეშე.
მსუბუქი პალეტიზაცია: კობოტების შეფუთვის ხაზებთან დაკავშირება
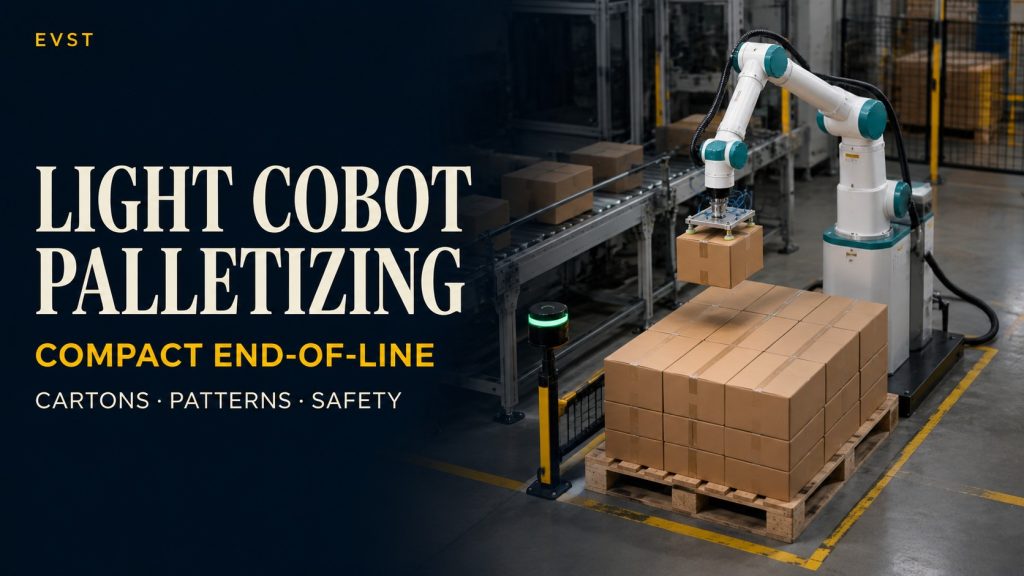
შეიტყვეთ, თუ როგორ აფასებს EVST მსუბუქი პალეტირების უჯრედებს საქმის ფორმატის, პალეტის ნიმუშის, სიმაღლის, მუშაკთა ბილიკების და ხაზის ბოლოს შეზღუდვების გამოყენებით.
დელტა რობოტის დახარისხება: როგორ გავაუმჯობესოთ მცირე ნაწილების შერჩევა
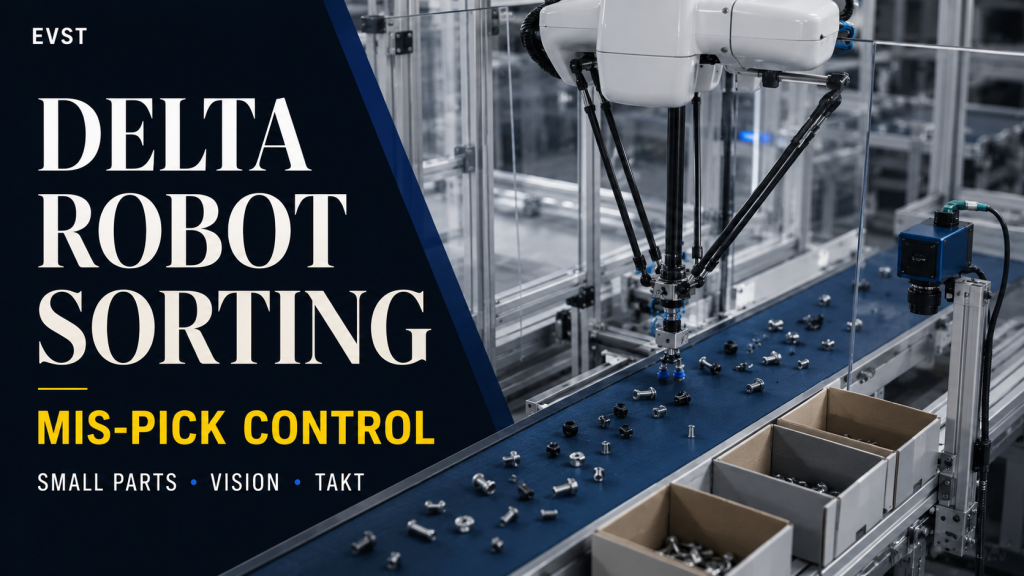
შეიტყვეთ, თუ როგორ აფასებს EVST დელტა რობოტის მიერ უჯრედების დახარისხების პროცესს ორიენტაციის, ტაქტის, მომჭერის კონტაქტის, არასწორი შერჩევის კონტროლისა და ქვემოთ გადაცემის გზით.
მცირე ნაწილების შეფუთვისა და პალეტიზაციის ავტომატიზაცია: ხელით გადატანის შემცირება
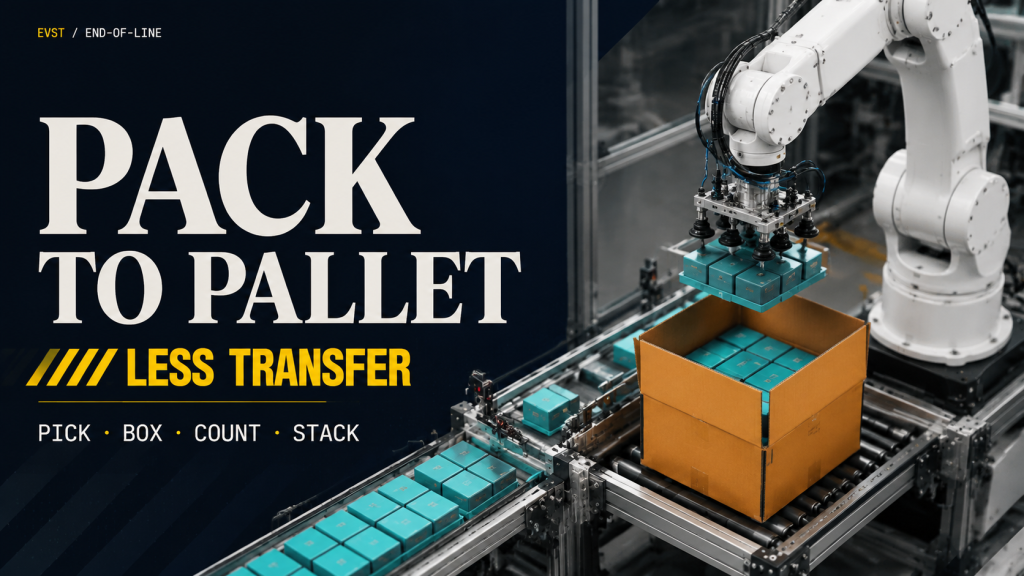
როგორ აკავშირებენ რობოტული უჯრედები მიწოდების ამოცნობას, შერჩევას, უჯრაში ჩატვირთვას, ყუთებში განთავსებას, დაწყობას, ბუფერიზაციას, ყუთის ზომის შეცვლას და დათვლის შეცდომებისგან დაცვას მცირე ნაწილების შეფუთვის ხაზებისთვის.
მცირე ნაწილების აწყობის ავტომატიზაცია: სტაბილური აღება და განთავსება დაზიანების გარეშე
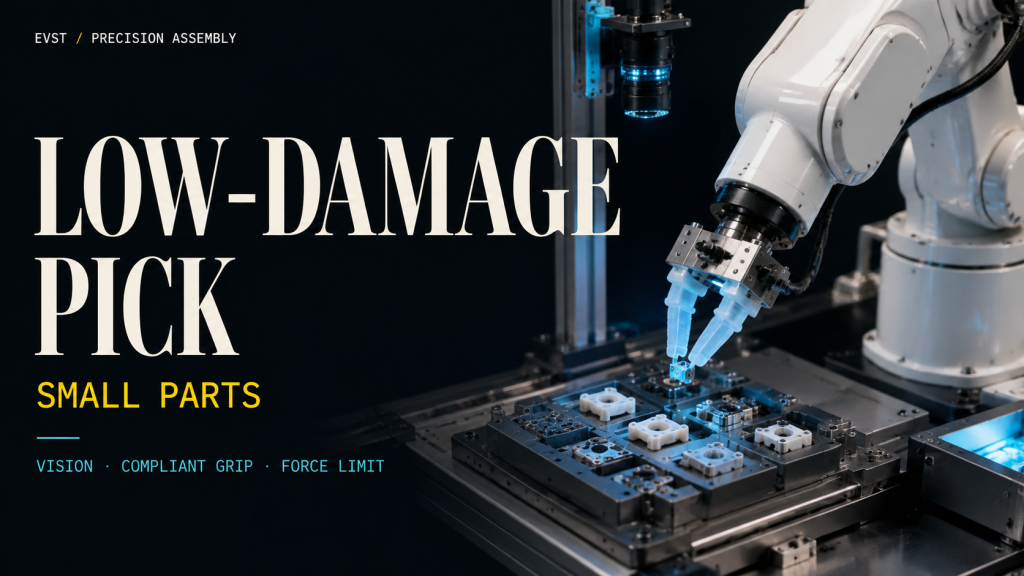
როგორ დავაპროექტოთ მცირე ნაწილების ასაწყობი რობოტის უჯრედები შესაბამისი მოჭიდების, ხედვის მდებარეობის, ძალის შეზღუდვის, ფიქსაციის მაჩვენებლის, დაბალი დაზიანებისადმი მდგრადი მართვისა და სტაბილური შეხების დროის გათვალისწინებით.
რობოტული შედუღება PCB-სთვის: როგორ გავაკონტროლოთ შეერთების თანმიმდევრულობა
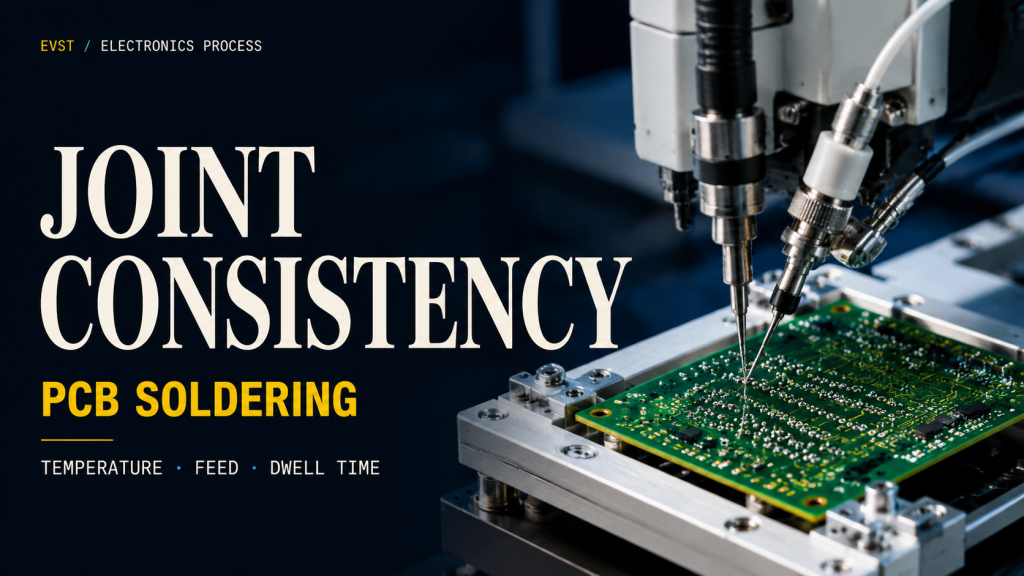
PCB-სთვის რობოტული შედუღების პრაქტიკული სახელმძღვანელო, რომელიც მოიცავს შედუღების მიწოდებას, რკინის კუთხეს, ლოდინის დროს, სამაგრი განმეორებადობას, პროცესის ფანჯრებს და შემოწმებას.