
Ci sono molte parti che compongono un robot. IL braccio robotico l'area è la più importante e ciò che la gente vede. È anche la parte che gestisce la maggior parte del lavoro. Ma c'è un'altra parte raramente notata che svolge la maggior parte del lavoro pesante sullo sfondo, ed è la busta.
Esamineremo cos'è un involucro, perché sono importanti, i tipi di involucri di lavoro dei robot in uso oggi nella produzione e i vantaggi che apportano. Rimani fino alla fine per acquisire maggiori conoscenze sulle applicazioni robotiche.
Cos'è una busta di lavoro?
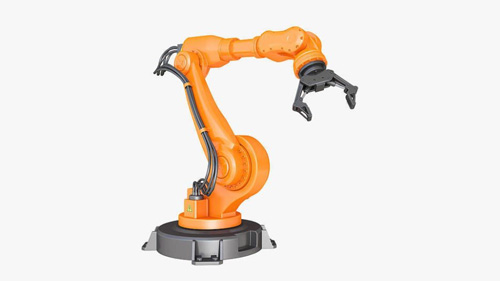
Fonte: Pinterest
Un’area di lavoro è l’intervallo di movimento di un robot. I robot industriali non sono dotati di gambe o ruote per il movimento. I costi sono fissati in un unico posto, e quella base che li sostiene e garantisce loro stabilità è chiamata busta di lavoro. È la forma che viene creata quando il manipolatore robotico si muove in tutte le direzioni per gestire un compito. La distanza massima raggiungibile dal robot è determinata dalle dimensioni dell'area di lavoro.
Ciò significa, in poche parole, che il robot può operare solo entro i confini dell’area di lavoro. Potresti garantire al braccio robotico tutta la flessibilità del mondo, ma il massimo che può fare dipende dall’ambito di lavoro. L'unico robot che ha la capacità di opporsi alle regole dell'area di lavoro è il robot a portale. Gli spazi di lavoro devono essere progettati attentamente affinché il braccio robotico abbia la possibilità di funzionare come previsto.
Perché le buste da lavoro sono importanti?
Fonte: Pinterest
Una busta di lavoro funge da guinzaglio per il braccio robotico. Definisce l'area che il braccio robotico può raggiungere. Ciò può tornare utile quando ci sono esseri umani che lavorano accanto ai robot poiché crea una zona sicura che riduce le possibilità che si verifichino infortuni sul pavimento della fabbrica. Quando si sceglie un robot industriale per la tua pianta, dovresti prestare molta attenzione al tipo e alle dimensioni della busta perché tutto ciò che sceglierai di fare con il robot sarà in balia della busta.
Se desideri un robot che copra quanto più spazio possibile, scegli quello dotato di un’area di lavoro più grande. Ma ciò farà emergere ancora una volta una nuova questione che ha a che fare con lo spazio. Ingombri di lavoro più grandi di solito si traducono in macchine più grandi e, se ti manca lo spazio, le cose non funzioneranno nemmeno come vorresti.
Tipi di buste di lavoro per robot
Fonte: Pinterest
Esistono circa 7 tipi standard di aree di lavoro dei robot utilizzate nel settore manifatturiero. Ognuno ha la propria forma e design definiti adatti a un tipo specifico di lavoro. Includono quanto segue.
Envelope di lavoro cartesiano: si tratta di un envelope di configurazione cartesiana, e si presenta sotto forma di un prisma rettangolare. Non presenta zone morte all'interno e attorno all'envelope di lavoro, e il robot che utilizza questo envelope ha la libertà di manipolare il carico utile massimo che può gestire senza provare alcuno sforzo. Questo è il tipo di envelope di lavoro che troverete nei robot cartesiani o Gantry.
Cylindrical Work Envelope: come suggerisce il nome, si tratta di una configurazione di forma cilindrica con un centro cavo che limita notevolmente il braccio robotico che può allungarsi e ritrarsi. Questa struttura crea una zona morta significativa all'interno e attorno alla struttura del robot. I tipi di robot che utilizzano questo tipo di envelope sono adatti per piccoli compiti rapidi che non richiedono molto movimento.
Polar Work Envelope: questa è una configurazione che spazza via il volume situato tra due sfere parziali. Questo design limita i movimenti angolari massimi che il braccio robotico può compiere sui piani verticali e orizzontali. Queste restrizioni fisiche hanno lo sfortunato effetto di creare enormi zone morte significative sotto e sopra il robot in questione. Questo è il tipo di
ambito di lavoro che probabilmente trovi in un robot Polar.
Revolute Work Envelope: questa è una configurazione unica che solitamente ha un involucro più grande dello spazio disponibile sul pavimento. In poche parole, il braccio robotico si trova su un involucro di lavoro molto grande e largo che può essere una sfera completa o parzialmente aperta. È una delle configurazioni più complicate per quanto riguarda gli involucri di lavoro.
Busta di lavoro SCARA: questa è una configurazione unica per Robot SCARA e di solito ha la forma di un cuore o di un rene. Ha un cerchio cavo prominente che passa proprio nel mezzo, e questo consente un piano di funzionamento orizzontale molto ampio, facilitando i movimenti laterali. Lo spazio rimasto però in salita è molto poco e questo limita i movimenti verticali.
Busta di lavoro della colonna vertebrale: questa è la busta di lavoro più semplice che incontrerai mai. È semplicemente composta da un robot della colonna vertebrale all'interno di una busta di lavoro semisferica che fornisce spazio sufficiente al braccio robotico per funzionare come desidera in qualsiasi direzione. La dimensione dell'intera struttura si basa sul numero di articolazioni presenti nella colonna vertebrale.
Configurazione a pendolo: questa è una configurazione che assomiglia quasi a un ferro di cavallo con una sezione trasversale segmentata. L'area di lavoro è un po' limitata, ma il vantaggio di questo design è che il robot in questione può essere montato sull'area di lavoro in qualsiasi posizione comoda per il compito da svolgere. Ciò conferisce all'area la libertà di essere posizionata nella posizione più comoda, ideale per la migliore efficienza.
Interpretare l'involucro di lavoro
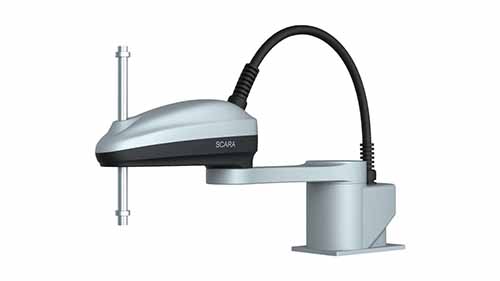
Come abbiamo chiaramente stabilito, ogni spazio di lavoro ha un design complesso che genera caratteristiche diverse che definiscono l'esatta funzione per cui è adatto. Questo però non significa che potresti andare in giro a scegliere la prima busta di lavoro che vedi davanti a te. È necessario prestare attenzione quando si tratta di interpretare l'area di lavoro di un robot e i seguenti sono i motivi per cui ciò è vitale.
Bisogna tenere presente che l'involucro, in questo caso, rappresenta il volume di lavoro raggiungibile dal braccio del robot. È necessario sapere dove si trova questo punto e, nella maggior parte dei casi, è al centro della piastra di montaggio nell'effettore finale. Ciò esclude di fatto tutti gli strumenti che l'effettore finale potrebbe avere in mano.
È necessario essere consapevoli del fatto che ci sono aree all'interno dell'area di lavoro che non possono essere raggiunte affatto dal braccio robotico. Queste sono le zone morte e non puoi fare nulla per cambiare la situazione.
La capacità di carico utile massima indicata è raggiungibile solo entro determinati intervalli di braccio, che non devono essere confusi o considerati come la portata massima.
Conclusione
Le buste di lavoro sono essenziali per il funzionamento di un braccio robotico e di qualsiasi altra macchina. Svolgono un ruolo enorme nel decidere la forma e il design del braccio robotico. Questi sette tipi sono ampiamente utilizzati in tutto il mondo, ma probabilmente sono in fase di realizzazione altre nuove varianti che devono ancora diventare mainstream. Per ulteriori informazioni sugli ingombri di lavoro e su come possono essere ottimizzati per ottenere prestazioni migliori, controlla il nostro sito web e avere tutte le domande a cui potresti aver risposto.