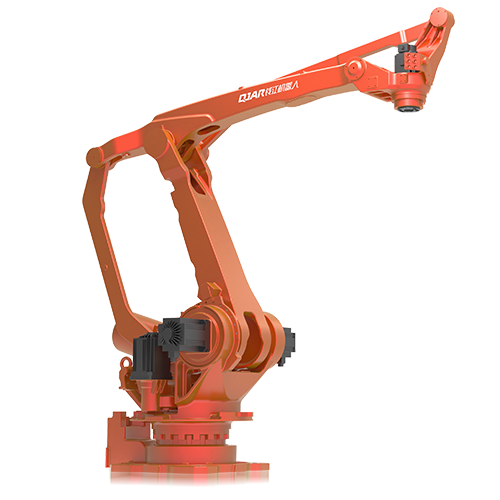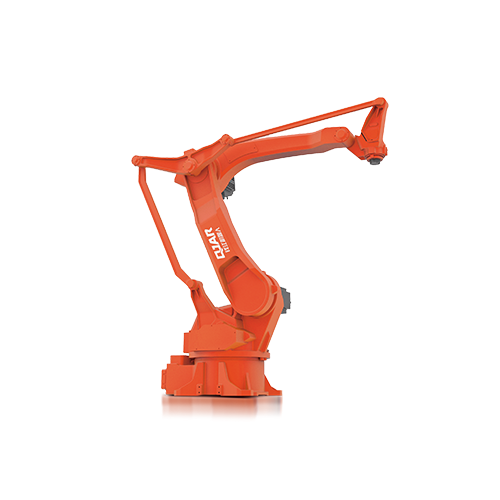
Carico utile di 30 kg Braccio robotico a distanza di 1820 mm QJRB30-1

  • Alta velocità e stabilità, tutti gli assi funzionano a bassa potenza, la composizione semplice dell'attrezzatura può essere utilizzata con uno speciale software di pallettizzazione.
  • Precisione di posizionamento ripetuto: ± 0.05 mm
  • Apertura del braccio: 1820 mm
  • Carico utile: 30 kg

Download del database

Disegni 3D

Manuali di manutenzione

Istruzioni

Parametri tecnici

Modello QJRB30-1
Numero dell'asse 4
Carico utile 30 kg
Ripeti posizionamento ± 0.05mm
Massima apertura delle braccia 1820mm
Gamma di movimento J1 ± 168º
J2 ﹢105º,﹣50º
J3 ﹢105º,﹣25º
J4 ± 360º
J5 -
J6 -
Velocità massima J1 172º / s
J2 172º / s
J3 212º / s
J4 355º / s
J5 -
J6 -
Coppia ammissibile J4 64.68N.m
J5 -
J6 -
Momento di inerzia J4 1.45 kg.m²
J5 -
J6 -
Peso corporeo del robot 205 kg
Capacità di alimentazione 3.0kVA
Cabinet Dimensioni 580 * * 600 960mm
Cabinet Peso 100 kg
Fonte Trifase a quattro fili
Installazione del modulo Terra

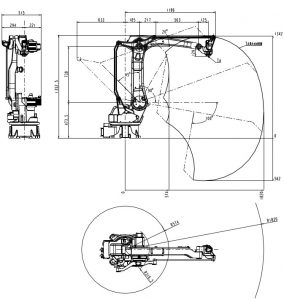
Disegno delle dimensioni complessive del robot e della portata di movimento

Braccio robotico QJRB30-1 Dimensioni complessive

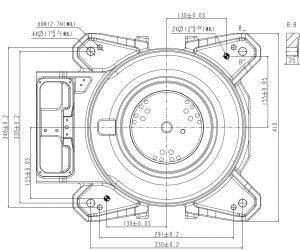
Disegno dimensionale di montaggio della base del robot

Disegno delle dimensioni di montaggio del braccio robotico QJRB30-1

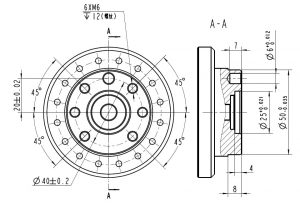
Disegno dimensionale dell'installazione dell'estremità del robot

Diagramma dell'interfaccia di installazione del braccio robotico QJRB30-1

Logo EVST
Centro preferenze sulla privacy

Questo sito Web utilizza i cookie per consentirci di offrire la migliore esperienza utente possibile. Le informazioni sui cookie sono memorizzate nel tuo browser ed eseguono funzioni come riconoscerti quando ritorni sul nostro sito web e aiutando il nostro team a capire quali sezioni del sito web trovi più interessanti e utili.