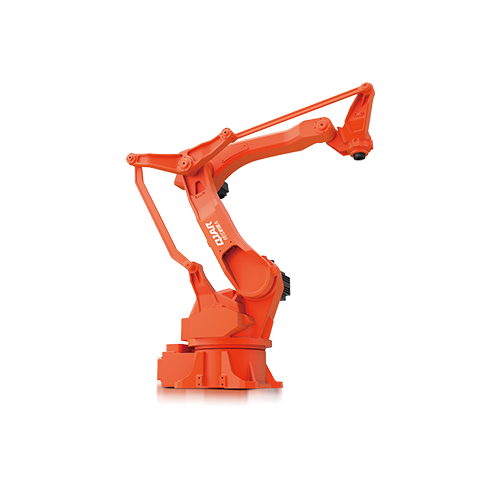
Carico utile di 260 kg Braccio robotico a distanza di 3153 mm QJR260-3100M

  • Alta velocità e stabilità, tutti gli assi funzionanti a bassa potenza possono essere utilizzati con una semplice composizione dell'attrezzatura con uno speciale software di pallettizzazione.
  • Ampiamente utilizzato nell'industria manifatturiera intelligente come quella dei mobili, degli alimenti e delle bevande e 3C, applicabile alla pallettizzazione, al prelievo, all'imballaggio, alla movimentazione, all'alimentazione e allo scarico ad alta velocità e precisione.
  • Precisione di posizionamento ripetuto: ± 0.5 mm
  • Apertura del braccio: 3153 mm
  • Carico utile: 260 kg

Parametri tecnici

Modello QJR260-3100M
Numero dell'asse 4
Carico utile 260 kg
Ripeti posizionamento ± 0.5mm
Massima apertura delle braccia 3153mm
Gamma di movimento J1 ± 170 °
J2 + 95 °, -42 °
J3 + 112 °, -20 °
J4 ± 360º
Velocità massima J1 97.4 ° / s
J2 97.4 ° / s
J3 97.4 ° / s
J4 298 ° / s
Momento di inerzia J4 41.6 kg.m²
Peso corporeo del robot 1400 kg
Capacità di alimentazione 19.3kVA
Cabinet Dimensioni 650x750x1150mm
Cabinet Peso 140 kg
Fonte 3 fasi 5 fili
AC380V(+10%,-10%)
Installazione del modulo Terra
Applicazione Pallettizzazione, movimentazione, carico, prelievo, imballaggio, ecc.

Disegno delle dimensioni complessive del robot e della portata di movimento

Disegno della portata di movimento QJR260-3100M

Disegno dimensionale di montaggio della base del robot

Disegno delle dimensioni di montaggio di QJR260-3100M

Disegno dimensionale dell'installazione dell'estremità del robot

Installazione finale QJR260-3100M

Logo EVST
Centro preferenze sulla privacy

Questo sito Web utilizza i cookie per consentirci di offrire la migliore esperienza utente possibile. Le informazioni sui cookie sono memorizzate nel tuo browser ed eseguono funzioni come riconoscerti quando ritorni sul nostro sito web e aiutando il nostro team a capire quali sezioni del sito web trovi più interessanti e utili.