
Manuális vagy automatizált doboznyitás: Melyik munka fog valójában eltűnni?
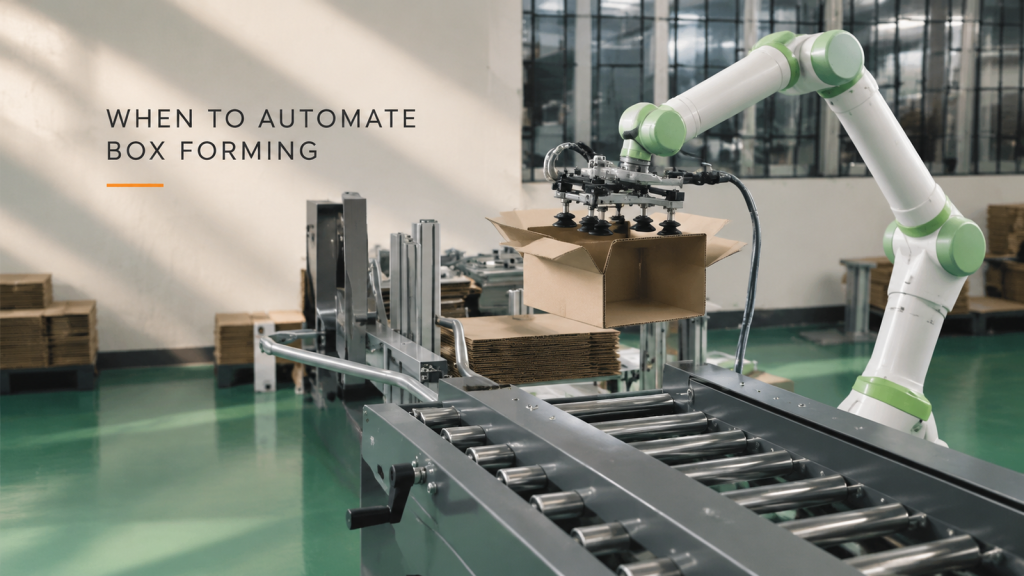
Hasonlítsa össze a kézi és az automatizált doboznyitást a fennmaradó munka, a dobozátadás körülményei, az átállások és a megtakarított másodpercek felhasználható munkaidő felszabadítása alapján.
Tálcakezelési automatizálás: Mikor érdemes egy második robotot beépíteni?
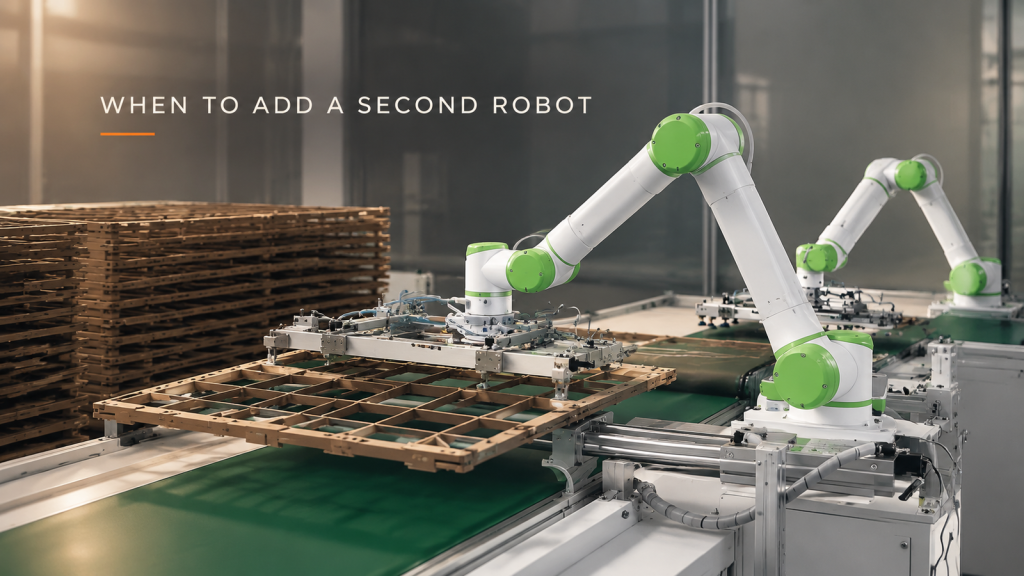
Hasonlítson össze egy robotot, egy tálcaadagolót és két robotot. Ismerje meg, mely tálcacsere-késleltetések fedhetik át egymást, és mit kell tesztelni egy második anyagmozgató eszköz hozzáadása előtt.
Blokk-halmozás automatizálása a présgépen: Hét kérdés, amit a vásárlók feltesznek, mielőtt palettázó robotot rendelnek
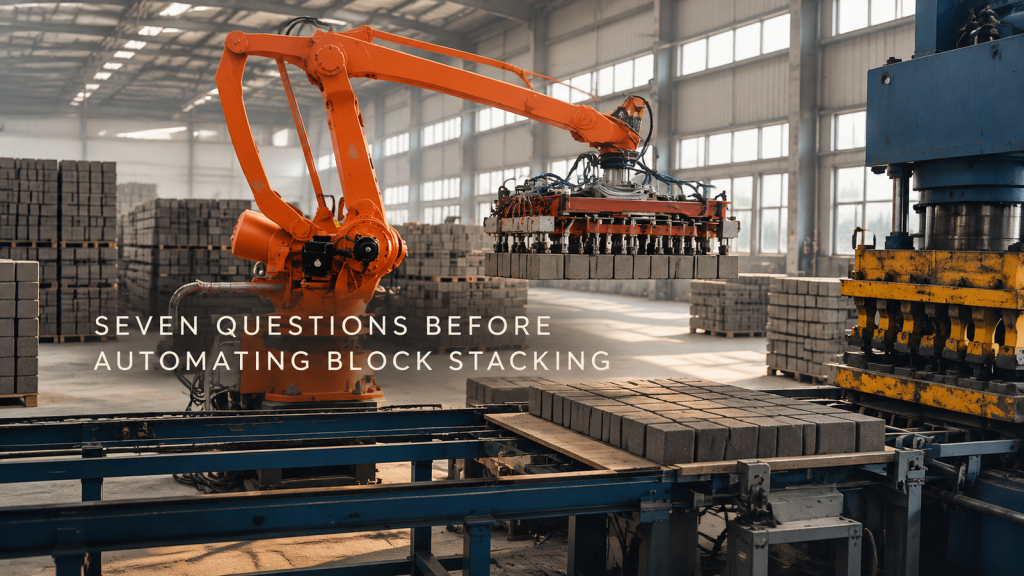
Hét kérdés, amit tisztázni kell, mielőtt palettázó robotot rendelnénk a présgéphez a blokkok egymásra rakásához: nyers szilárdság, megfogó, teherbírás, ciklus, halmozási minta és hibák.
Robotszíjas autóajtó-zsanérok polírozása: Öt meghibásodási mód, amit érdemes tesztelni vásárlás előtt
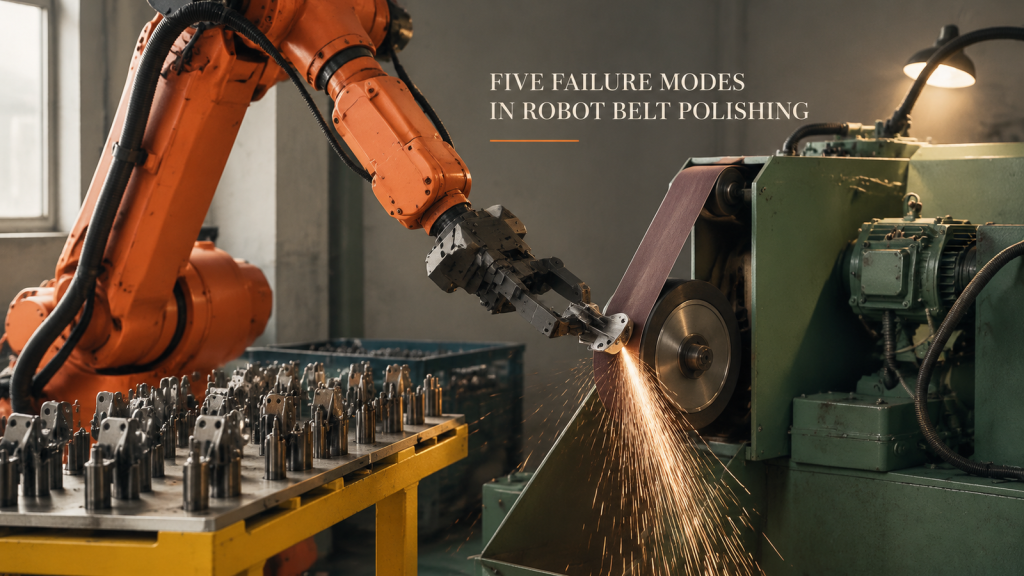
Öt meghibásodási mód, amely elnyeli a robotszíjas polírozást az autóajtók zsanérjainál, az alkatrészváltozástól és a szíjkopástól az erőszabályozáson, a poron és a megfogó csúszásán át, valamint mindegyik tesztelésének módja.
Robotok általi acélhálós panelek kezelése és egymásra rakása: A rugalmas burok vezérlése
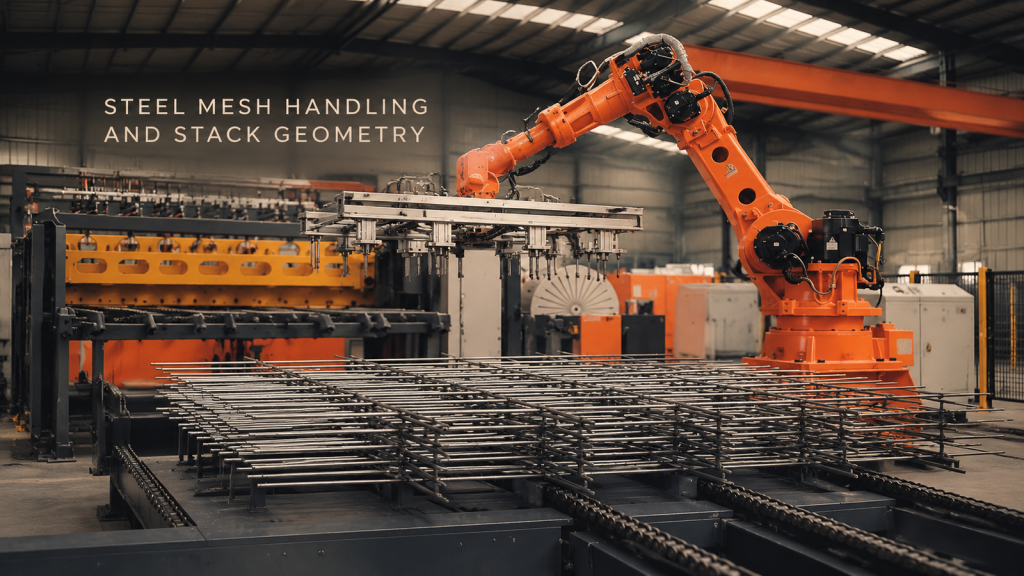
Robotok általi acélhálós panelek kezelése és egymásra rakása: A rugalmas burok vezérlése
Robot motor állórész tekercsek karbantartása: Átadási állapot meghatározása
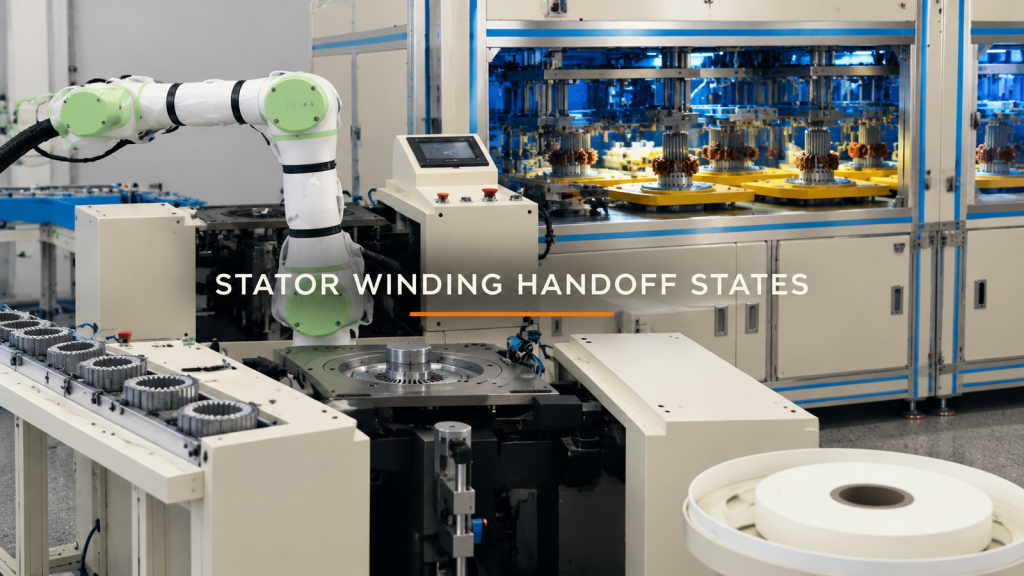
Átadási állapotok, vivőgeometria, átviteli folyosó és határpróbák meghatározása a motor állórész tekercseinek robot általi gondozásához.
Robot présgép kiszolgálására: Ellenőrizze a szerszámátadást programozás előtt
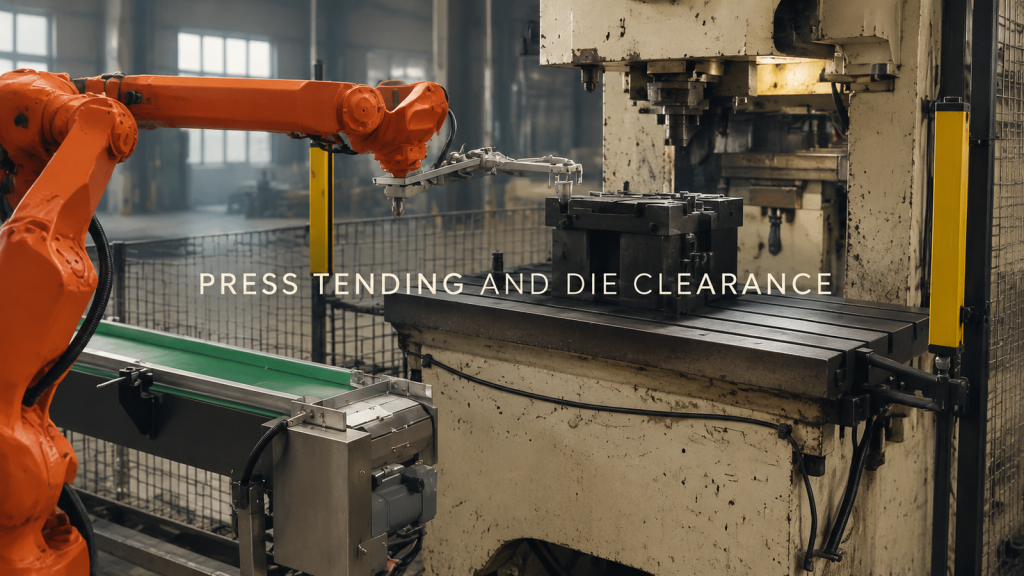
A robotprés kiszolgálását két átadásra kell tervezni. A programozás előtt ellenőrizni kell a megközelítési, megfogási vagy elengedési, valamint a kilépési szabad távolságot a szállítószalag és a szerszám területén.
Kartondobozok lerakodása szállítószalagra: Rétegezés, megfogás és kioldás logikájának meghatározása
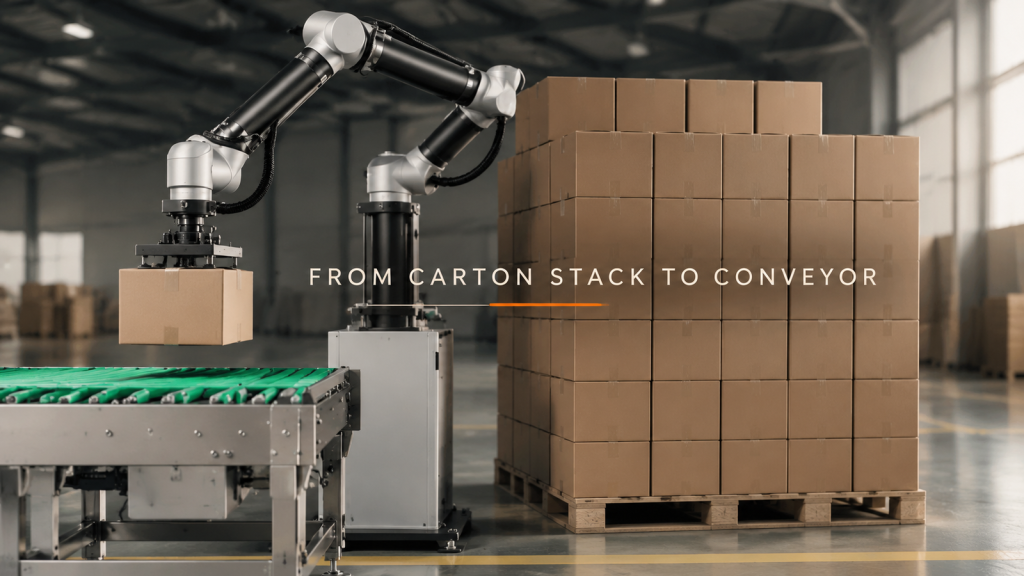
Egyetlen doboz áthelyezése egy halmozott rakományról egy kimenő szállítószalagra ismétlődőnek tűnik, mégis az átadási folyamat változik, ahogy a réteg kiürül. Ebben az esetben egy robot emeli...
Robotátadás egy oktatócellában: Átadások meghatározása programozás előtt
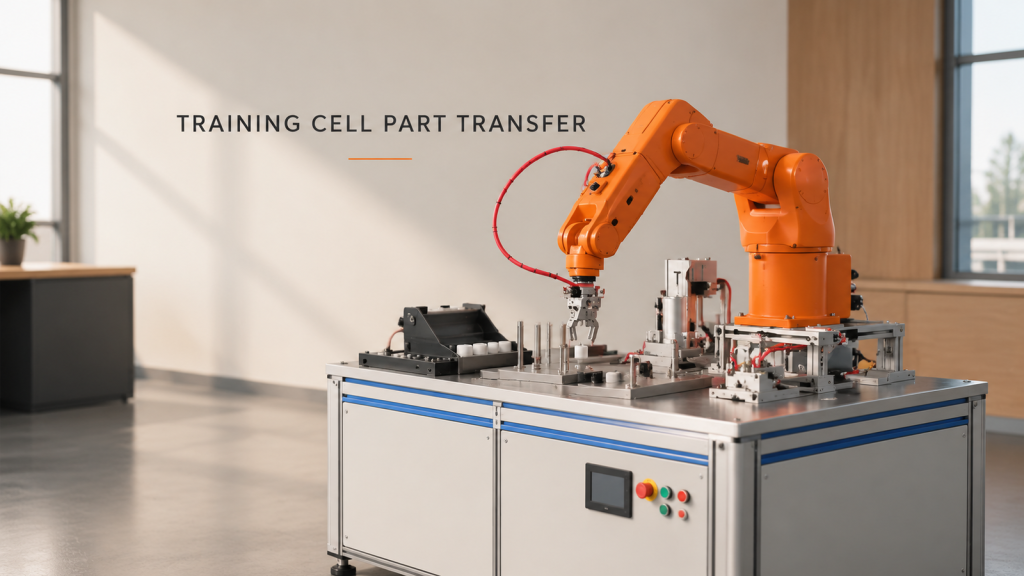
Egy többállomásos oktatócella azért hasznos, mert feltárja azokat a csatlakozási pontokat, amelyek meghatározzák a robotátvitel stabilitását: hogyan helyezkedik el egy alkatrész, mikor van egy
Hosszú fémalkatrészek robotkiszolgálása: Támogatás, lengési burkológörbe és állomásátadás
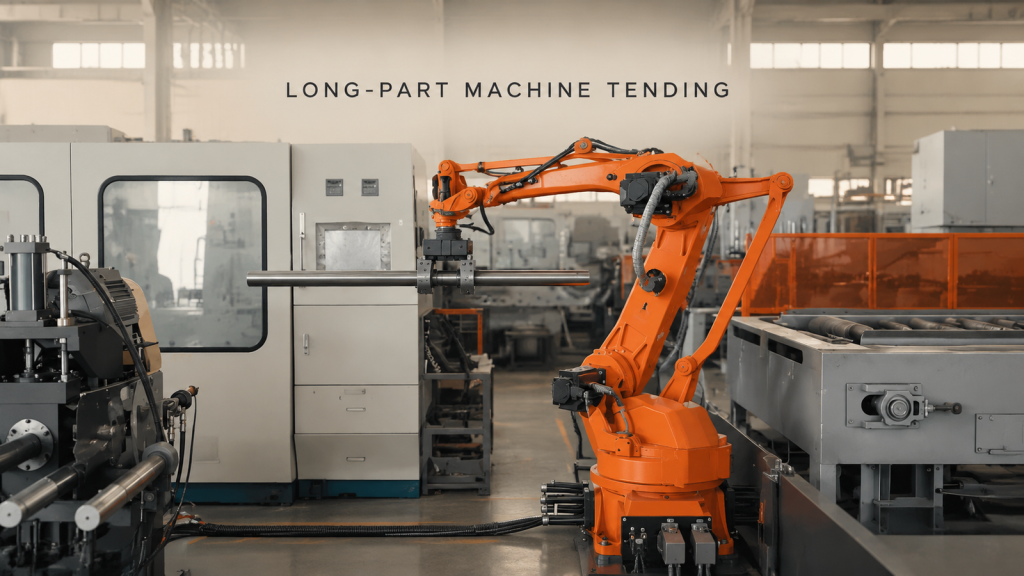
Tekintse át a befogás bemutatását, a megfogó szerszámokat, az útvonal szabad mozgását és a görgős asztal átadását a hosszú fém alkatrészek robotos kiszolgálása során.
Robotátadás palettaállomáson: Vákuumos szerszámozás és átadási ellenőrzések
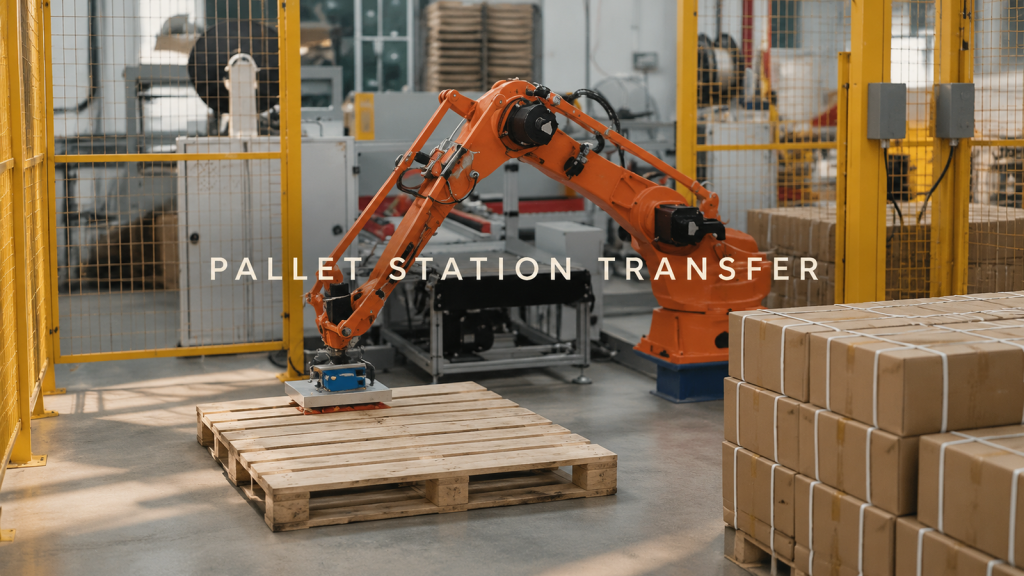
Tekintse át a begyűjtés bemutatását, a vákuumos szerszámozást, az útvonal tisztítását és a raklapterület átadását a robot áthelyezéséhez egy palettaállomáson.
SCARA alkatrészátvitel több befogóállomás között
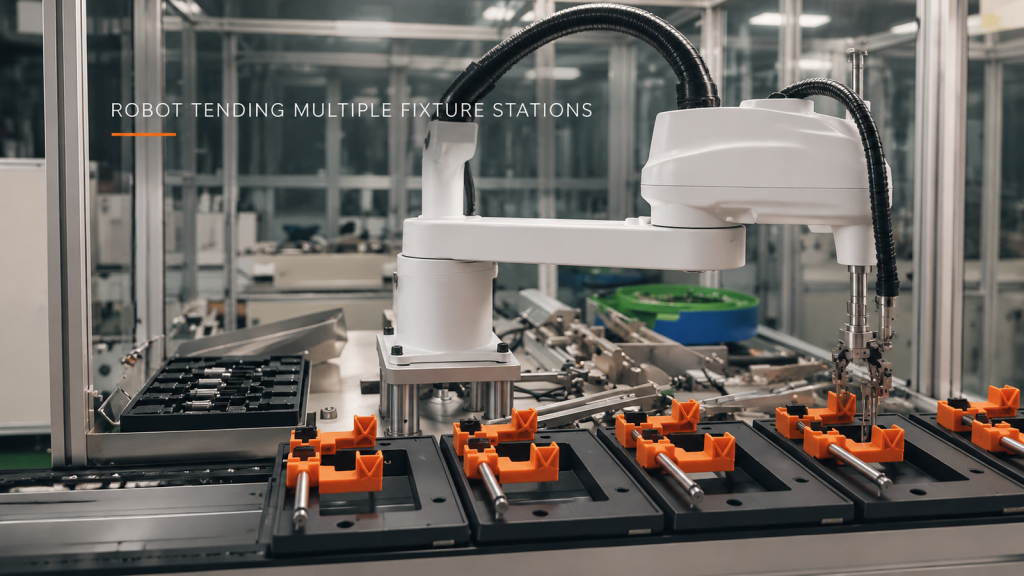
Nézze meg, hogyan értékelheti a SCARA alkatrészátvitelt egy tálcán, köztes mechanizmuson és több rögzítőelemen keresztül anélkül, hogy ellenőrizetlen ciklus- vagy folyamatrészleteket feltételezne.