
Többrétegű hegesztés közepesen vastag lemezen: Először horony
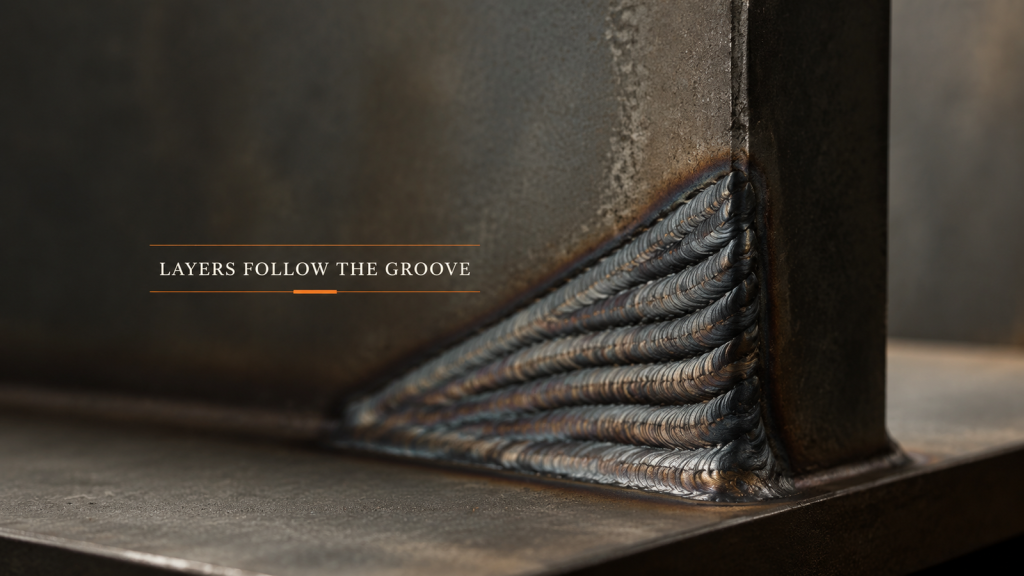
Többrétegű hegesztésnél a horony határozza meg a keresztmetszetet, a keresztmetszet pedig a varratok számát. A rétegeket a paraméterek előtt tervezze meg.
Egy robotizált hegesztőcella hat részből áll, nem egyből
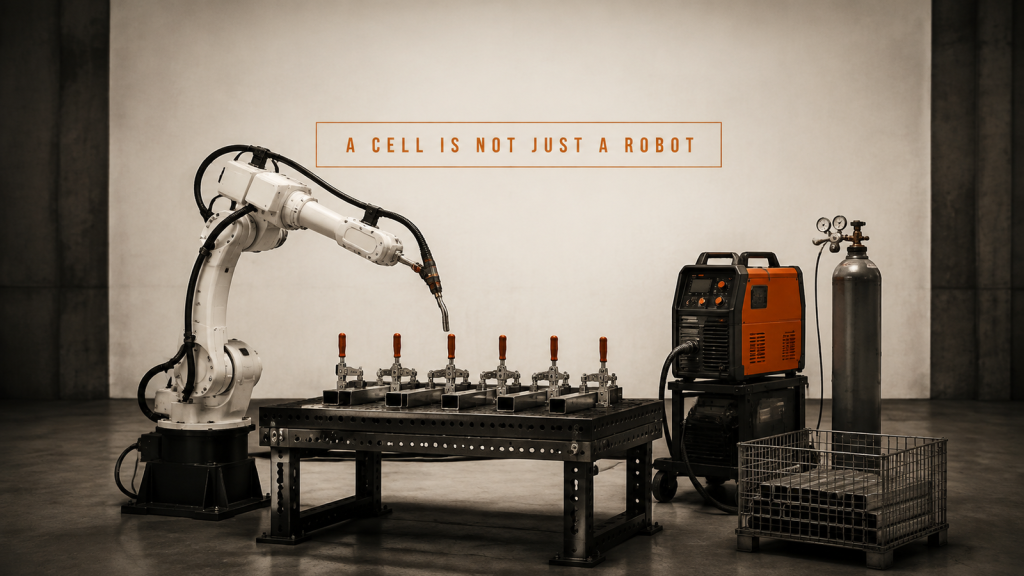
Egy robothegesztő cella hat részből áll, amelyek egy ciklusidő alatt dolgoznak. Robot és pisztoly, rögzítőelem és szorítók, áramforrás, gáz, adagolás és áramlás.
Vékonylemezes hegesztés: Összeszerelési rés vagy folyamatparaméterek?

Válassza le az összeszerelési rést a folyamatparaméterektől egy vékonylemezes hegesztősoron az előgyártmánynál és az alakítási lépésnél kezdve.
Mobil hegesztőplatform: Minden megállás egy új beállítás

Egy mobil hegesztőplatformnak minden parkolási pozícióban újra meg kell határoznia az alkatrész helyét. A helyszíni körülmények döntik el az ismételhetőséget.
A gépkiszolgálási ciklusidő nem a robot sebessége

A gépkiszolgálási ciklusidőt a gépfeldolgozás, az átadási sorrend és az alkatrész előkészítése határozza meg, nem a robotkar sebessége.
HVAC légcsatorna-gyártás: Kezdje a formázási lépéssel

A HVAC légcsatorna-gyártás automatizálása előtt térképezze fel a hengerlést, a végformázást és az átállást, mivel a formázás határozza meg a kerekdedséget, az illeszkedést és a vonalritmust.
Mobil hegesztőrobot tervezése: Maradhat-e az alkatrész?

A mobil robothegesztést a munkadarab, a hozzáférési útvonal és a metszeti terv alapján tervezze meg a robot specifikációja helyett.
Automatikus kerületi varrathegesztés: Az illesztés stabilizálása

Automatikus kerületi varrathegesztés tervezése az illesztés, befogás, kifutás, koordinált forgatás, pisztolyhozzáférés, lezárás, ellenőrzés és újraindítás köré.
Együttműködő robot adagolás: Koordinált útvonal és áramlás

Együttműködő robotok mérnöki adagolása az alkatrész-alappont, a fúvóka-távolság, a pályasebesség, az anyagállapot, a szelepvezérlés, az ellenőrzés és a visszanyerés körül.
Robothegesztés és -vágás: Hengerpálya-határok

Tekintse át a hengerek robothegesztését és -vágását alátámasztott profilú alappontok, szerszámpozíció, hézag, szolgáltatások, melegállapot-visszanyerés és próbák segítségével.
Autóipari erőátviteli automatizálás: Interfész ellenőrzőlista

Az autóipari hajtáslánc-automatizálás megtervezése a bemenetek, a fizikai állapot, a csatlakozófelületek, a próbabizonyítékok, a kivételkezelés és a konzervatív helyreállítás köré épül.
SCARA robotalkalmazások gyors felvételhez és elhelyezéshez

A SCARA robotalkalmazások tervezése a bemenetek, a fizikai állapot, az interfészek, a próbabizonyítékok, a kivételkezelés és a konzervatív helyreállítás köré épül.