
Egy sok pozícióval rendelkező állvány önmagában nem mondja meg, hogy egy esztergát kiszolgáló cella mennyi ideig tud működni, mielőtt valaki visszatér. A becsléshez három különálló korlátra van szükség: a nyersanyagtól a késztermékig tartó effektív ciklusokra, az alkatrészenkénti eltelt időre és minden olyan feladatra, amelyhez még mindig szükség van egy személyre.
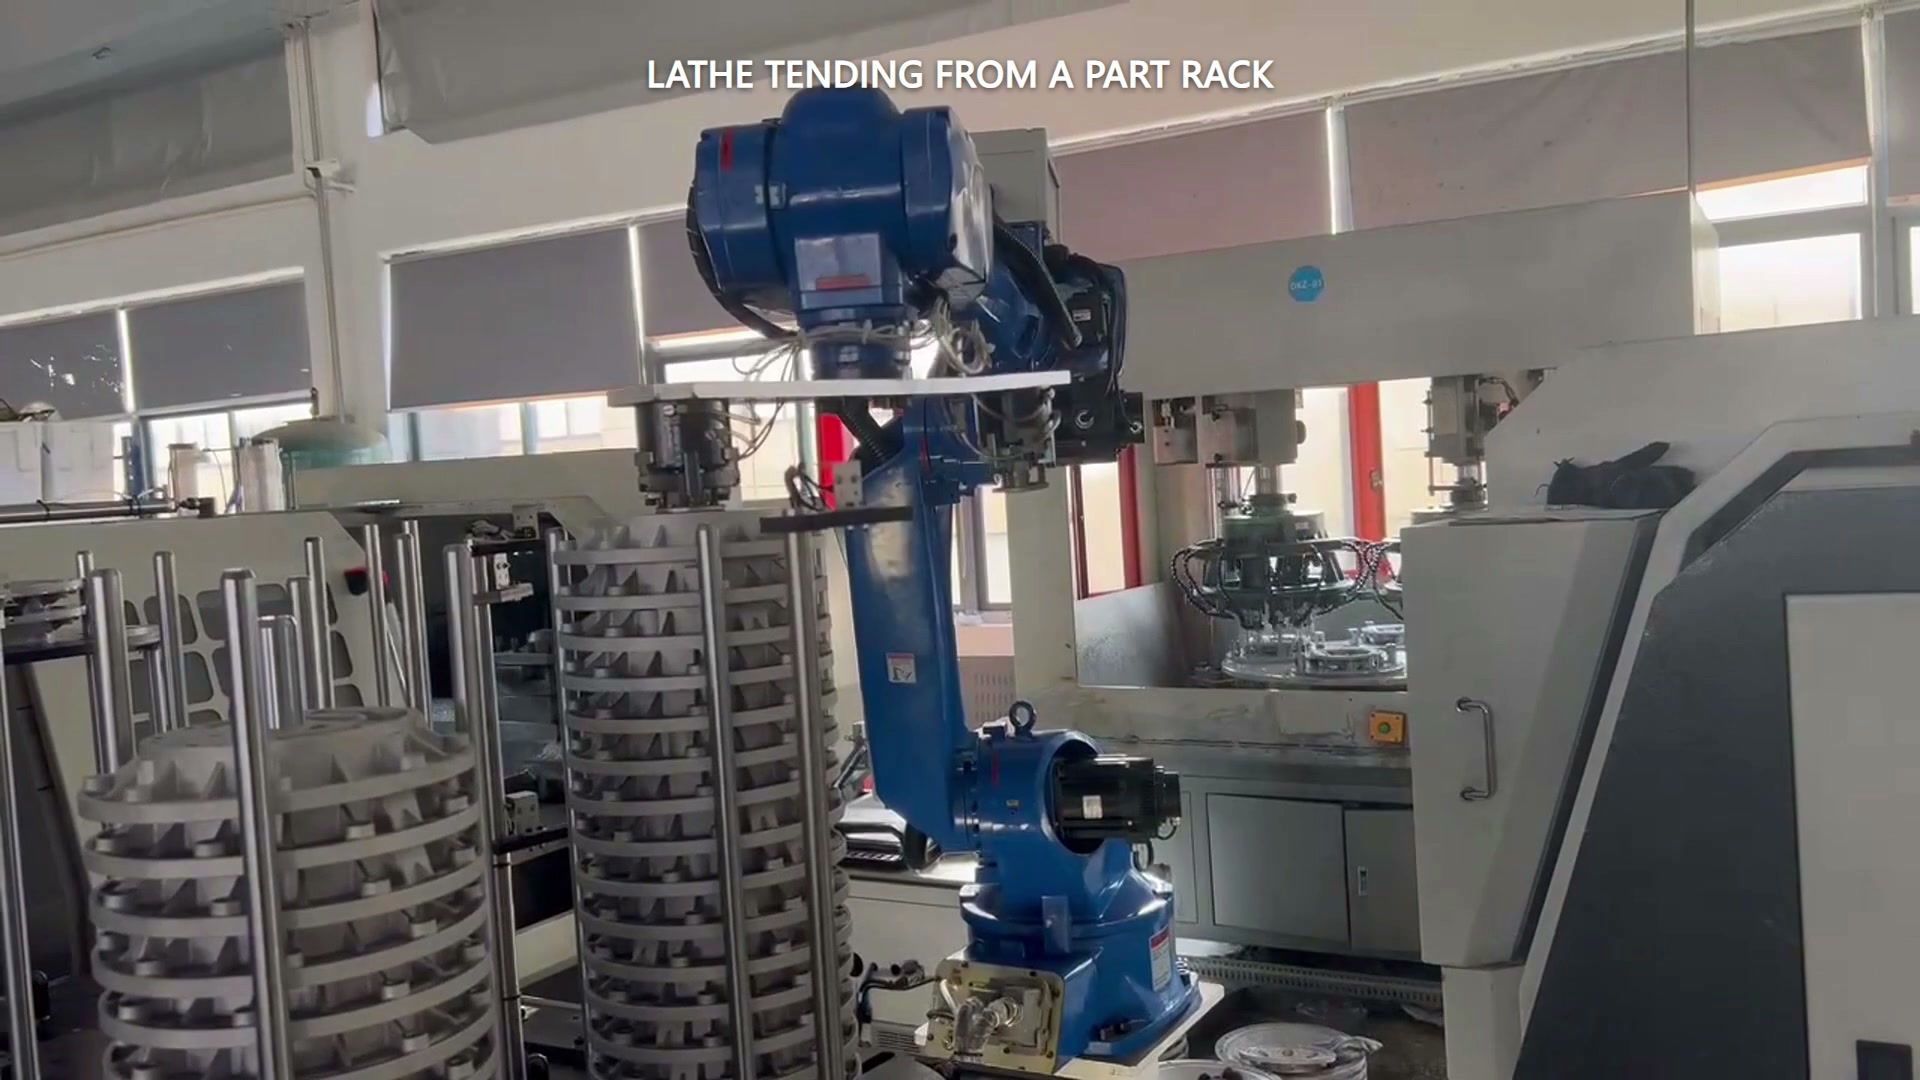
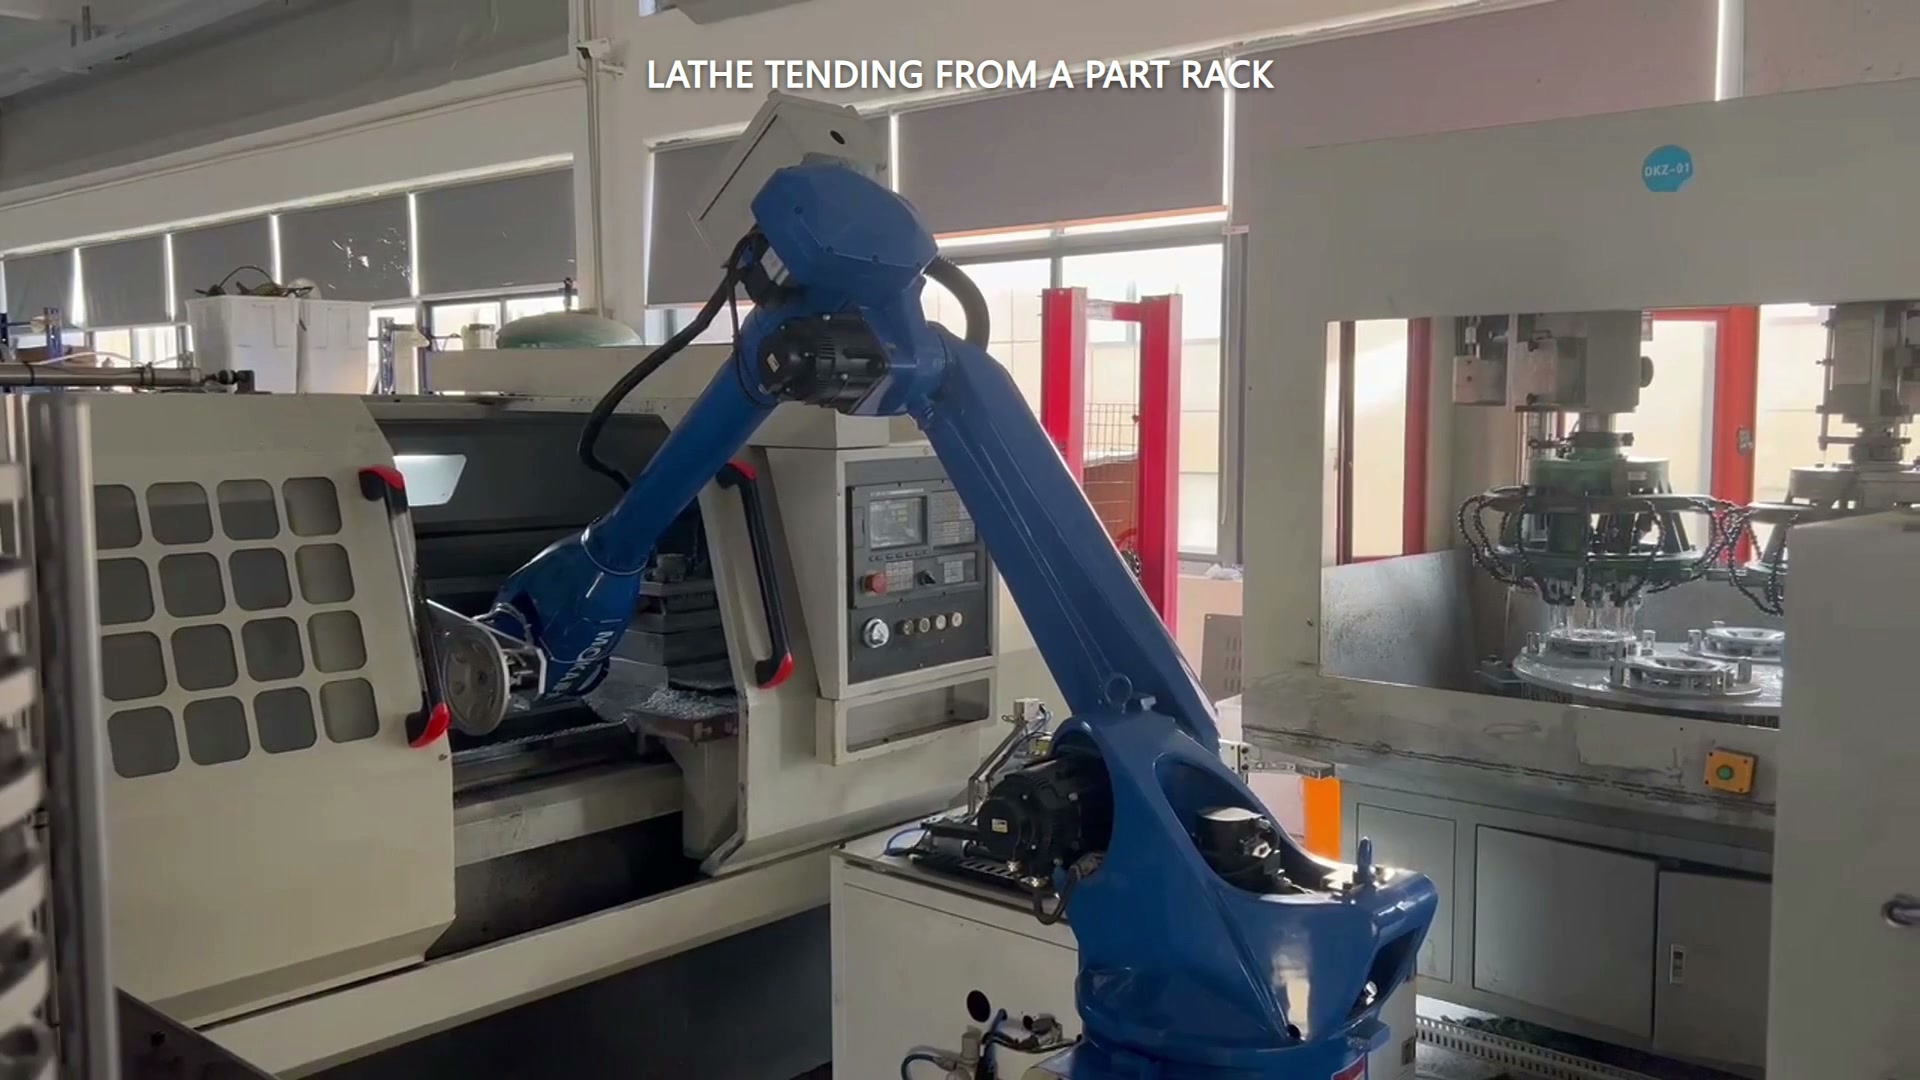
Az esettanulmány videója egy kék robotot mutat be, amely egy többszintes, kerek alkatrészeket tároló állvány és egy esztergagép nyílása között mozog. Az első rész magában foglalja az állványoldali munkát, a géphez való hozzáférést, a kihúzást és egy másik állványoldali műveletet. Készítsen becslést a projekt használható pozícióival, a nyers/kész hozzárendeléssel és a mért időkkel.
A tényleges ciklusokat számolja, ne a látható zsebeket
Kezdjük a tényleges tárolási szabály megrajzolásával. Ha minden befejezett ciklus egy nyers alkatrészt használ fel, és egy üres készdarab-pozícióra van szüksége, akkor a kisebb rendelkezésre álló mennyiség vezérli a puffert:
Effektív ciklusok = a felhasználható nyersdarab-pozíciók és a felhasználható készdarab-pozíciók közül a kisebb.
Ne vegye figyelembe a mérőeszközök, selejtes alkatrészek, elválasztók, elérési korlátozások vagy átállási pontok számára fenntartott pozíciókat. Ha egy nyers alkatrész eltávolítása után egy zsebet újra felhasználnak, akkor ezt a sorrendet kell dokumentálni ahelyett, hogy minden látható hely független kapacitásúnak minősülne.
Átfedés elhelyezése az idővonalon egyszer
A gépi feldolgozás és a robotszolgáltatás átfedésben lehet. Hivatalos gépkiszolgálási példák leírják, hogy a robotok más munkát végeznek, miközben egy gép feldolgoz, de hogy ez igaz-e – és mennyi ideig –, azt a javasolt cellában kell mérni.
Egy egyszerű, stabil ciklushoz az eltelt időt a következőképpen számítjuk ki:
eltelt idő alkatrészenként = megmunkálási idő + robot szervizideje − ellenőrzött átfedés
Az átfedést egyszer vonják le. Ne adják hozzá a teljes robotidőt, miután már beleszámították az átfedő részét, és ne hívják le minden robotmozgás blokkolási idejét. A határt következetesen definiálják, például „nyers alkatrész elérhető a rackpozíciójában” és „kész alkatrész tárolva és a következő megmunkálási ciklus létrehozva” között.
Egy átlátható hipotetikus példa
A következő számok a módszer magyarázatára szolgáló feltételezések, nem a filmezett esetből vett mérések:
- Az állványrendszer támogatja 12 hatékony nyersanyagtól a késztermékig tartó ciklus miután mind a nyers, mind a késztermék tárolási korlátait alkalmaztuk.
- Megmunkálási igények Részenként 4.0 perc.
- Robot szolgáltatás igénybevétele 1.2 perc, Amelyből 0.7 perces átfedések gépi feldolgozás.
- Ezért a nem átfedő robotidő 0.5 perc, és az eltelt idő 4.0 + 1.2 − 0.7 = 4.5 perc részenként.
- A puffer kimerülése 12 × 4.5 = 54 perc, az első ciklus meghatározott kezdetétől a tizenkettedik befejezéséig mérve, ezen feltételezések mellett.
Most adjunk hozzá egy külön működési követelményt: tegyük fel, hogy egy személynek minden hatodik elkészült alkatrész után meg kell vizsgálnia egy alkatrészt. A jelenlétmentes időszakot ekkor a következőre korlátozzuk: 6 × 4.5 = 27 perc, még akkor is, ha az anyagpuffer 54 percig tartana. A tárolási időtartam és a megengedett felügyelet nélküli időtartam különböző kérdésekre ad választ.
Mérje a megszakításokat az átlag elrejtése helyett
Az első becsléshez használhatunk stabil ciklusidőket, de a vásárlási döntéshez az ezen a vonalon kívüli eseményekre is szükség van: ajtó- vagy tokmány-megerősítési késleltetések, alkatrész-orientáció korrekciói, mérőeszköz-ellenőrzések, forgácskezelés, selejtes alkatrészek és leállás utáni helyreállítás. Rögzítsük a gyakoriságot és a helyreállítási időt a próbák során. Ne találjunk ki állásidő-százalékot, hogy a táblázat teljesnek tűnjön.
Az eredménynek egy tartományt vagy forgatókönyvet kell mutatnia, amely az idők változására vonatkozik, valamint a pontos kezdő és záró határt. Ez lehetővé teszi a termelési személyzet számára, hogy a feltételezéseket megfigyelt értékekkel helyettesítsék a modell újraépítése nélkül.
Küldje el az EVST-nek a valós megmunkálási időt, a felvételi és elhelyezési időket, a nyers/kész állványelrendezést és a kötelező manuális ellenőrzéseket, hogy megbeszélhessék az utántöltési időszakot és a megfelelő automatizálási hatókört: vegye fel a kapcsolatot az EVST-vel.