
Csak azután válassza ki a kamera elrendezését, miután felsorolta a látható jellemzőket és az azokat feltáró pozíciókat. Egy fix kamera erős jelölt, ha a robot vagy egy színpad minden szükséges jellemzőt ismételten be tud mutatni egy praktikus látómezőn belül. Egy robotra szerelt kamera értékelést érdemel, ha a nézőpontoknak mozogniuk kell az alkatrész körül, vagy be kell lépniük egy helyi látómezőbe. Egyik választás sem eredendően pontosabb: a szerelési merevség, a munkatávolság, az akadályok, a megvilágítás, a kalibrálás és az ellenőrzési módszer továbbra is meghatározza, hogy az alkalmazás megfelel-e az elfogadási kritériumoknak.
Kezdj egy nézetlistával, ne egy kamerakonzollal
Jelöljön meg minden olyan jellemzőt, amely befolyásolja a döntést: külső él, süllyesztett felület, furat, címke vagy két jellemző közötti méret. Mindegyikhez rögzítse a nézési irányt, a megengedett munkatávolságot, a világításhoz való hozzáférést és mindent, ami elrejtheti ezeket. Ez feltárja a valódi architektúra kérdést. Ha az alkatrész átirányítható úgy, hogy minden szükséges nézet egy stabil képalkotási zónát érjen el, akkor elegendő lehet az alkatrészt egy rögzített kamera mellett elmozdítani. Ha egy szükséges nézet a geometria vagy a rögzítőelemek mögött marad, akkor a nézőpont mozgatása megérheti a további integrációs munkát.
Először a nehéz jellemzőt kell tesztelni. Az olyan elrendezés, amely rögzíti az egyszerű felső felületeket, de kihagyja az elfogadáshoz használt egyetlen süllyesztett élt, nem csökkentette a projekt kockázatát.
Amit egy fix kamerás elrendezés elvár a kezelőrendszertől
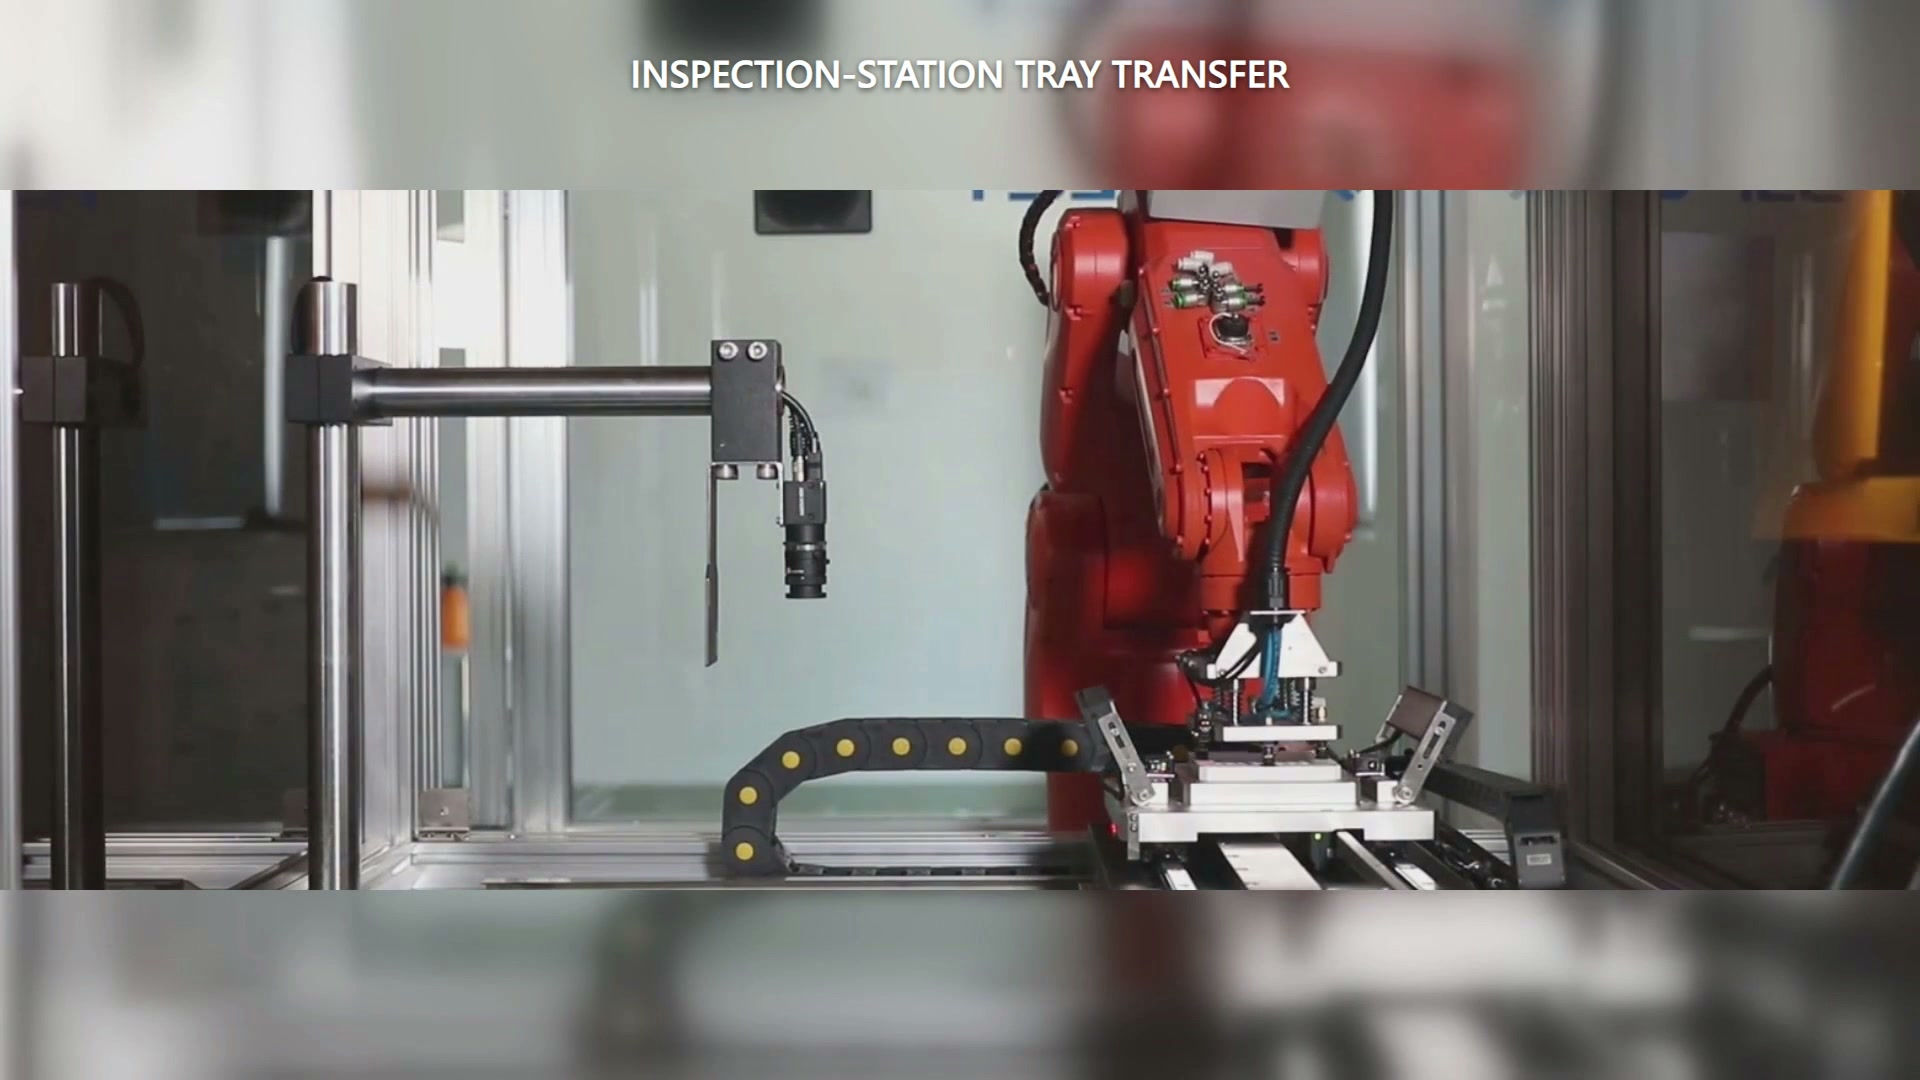
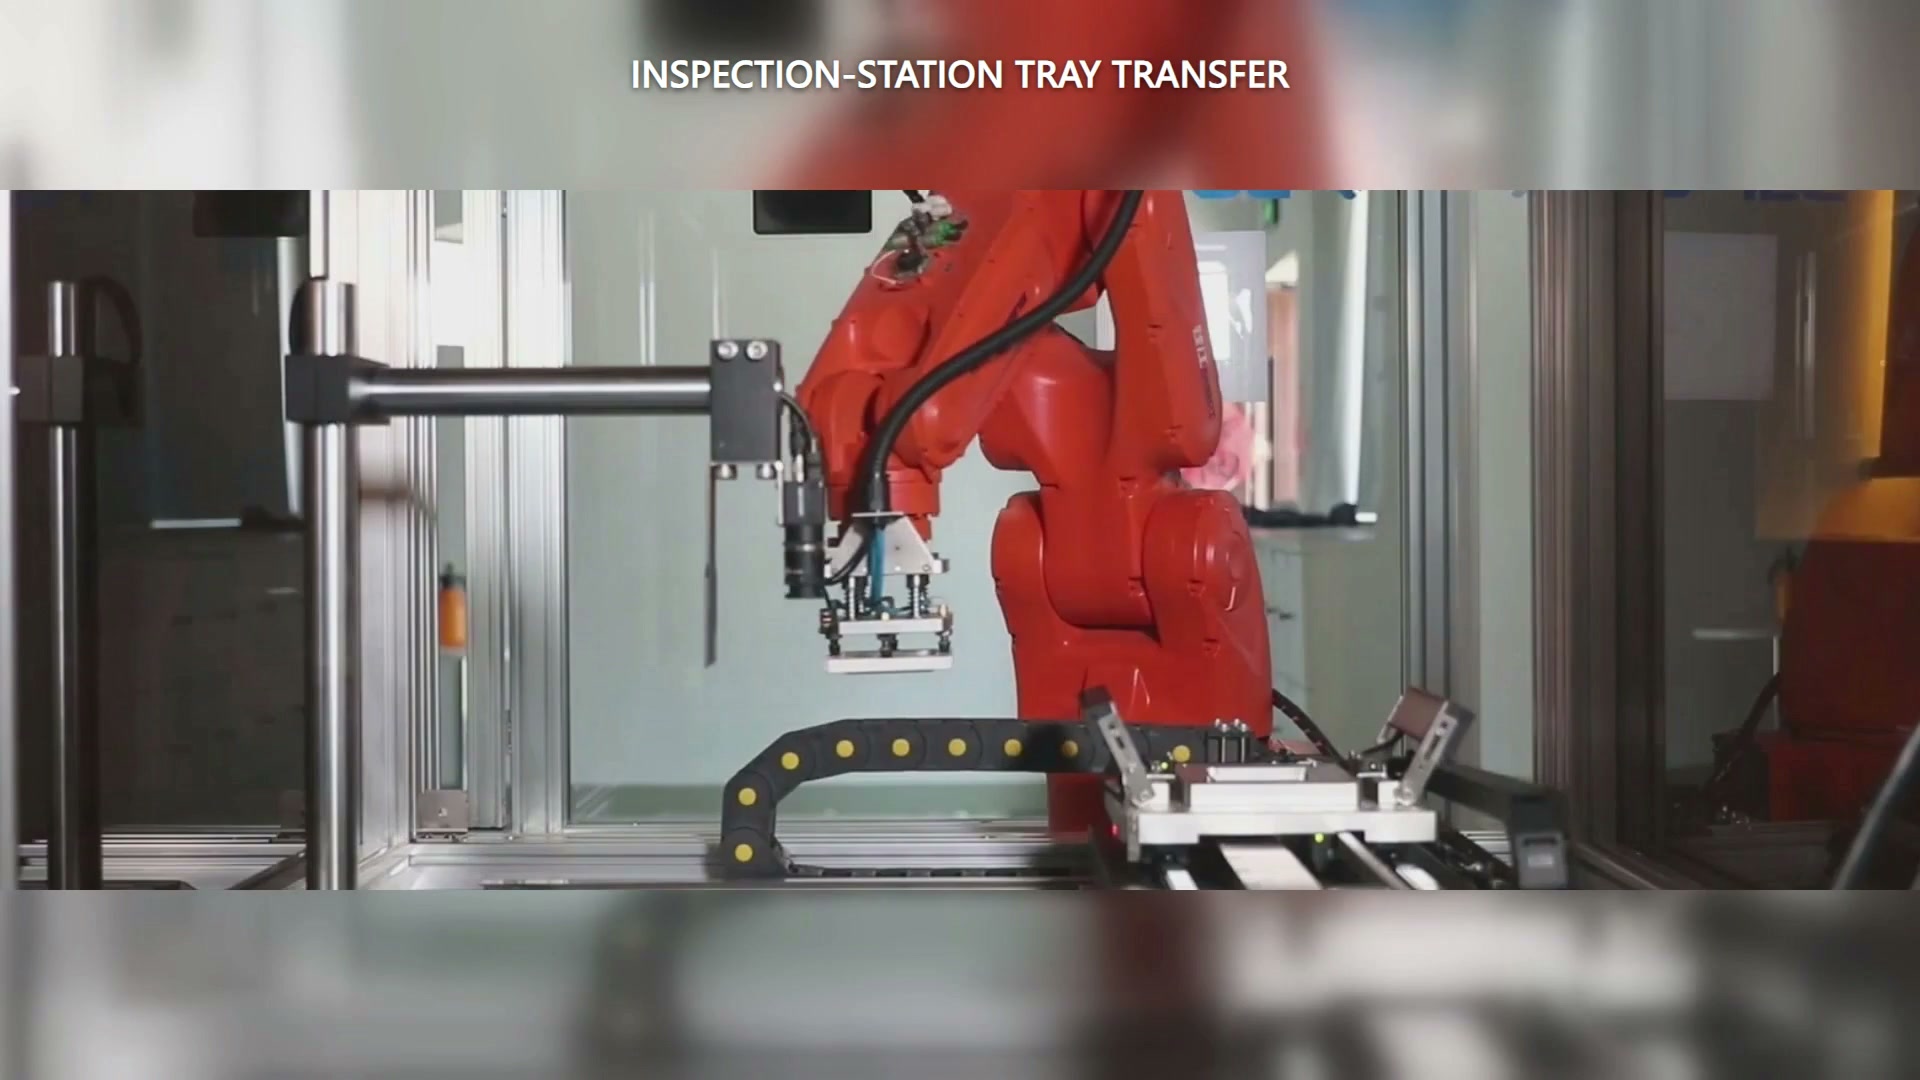
A feljegyzett esetben egy piros ipari robot egy fehér, téglalap alakú, tálcaszerű munkadarabot hordoz egy lineáris szerelvény közelében. Egy kamera külön van felszerelve az állomás oldalára, és lefelé mutat; a robot csuklóján lévő eszköz egy kezelőeszköz, nem pedig kamera. Az elrendezés az alkatrész bemutatását – nem a kamera mozgását – teszi azzá a változóvá, amely minden egyes szükséges jellemzőt bemutat.
Hivatalos útmutató a helyhez kötött látómező telepítéséhez merev keretet, a céltárgy bemutatási területét lefedő látómezőt, valamint a robottól, az effektortól és a hordozott alkatrésztől távoli elhelyezést igényel. Ezek a pontok gyakorlati próbává alakíthatók: mutasd be az alkatrészt minden szükséges pozícióban, ellenőrizd, hogy a megfogó és a rögzítőelem nem takarja-e el a jellemzőt, és ellenőrizd, hogy a teljes mozgó burkológörbe távol marad-e a kamerától és annak világításától.
Az építészeti egyszerűség csak akkor érhető el, ha az alkatrész-megjelenítés megismételhető. Ha a robotnak számos kínos orientációt kell improvizálnia egyetlen rögzített nézet kompenzálására, akkor a látszólagos egyszerűség csupán a kezelésre és a rögzítésre helyeződik át.
Mi változik, amikor a kamera a robottal együtt mozog?
Egy csuklóra szerelt kamera a nézőpontot egy alkatrész különböző oldalaira is átviheti, de a csuklón lévő felületet megosztja a megfogóval és a szerelvényekkel. Ugyanaz a telepítési útmutató megjegyzi, hogy merev rögzítőelemre, rezgéscsillapításra és megfelelő szabad távolságra van szükség, hogy a robot keze ne takarja el a látómezőt. Egy hosszabb távolság megoldhat egy akadályt, miközben egy másik rezgési vagy burkológörbe-problémát okozhat, ezért a cserét a tényleges effektorral kell tesztelni.
A koordinátakapcsolat is megváltozik. Látásvezérelt robot dokumentációja kéz-szem kalibrációt használ a kamera és a robot koordinátáinak összekapcsolására, eltérő mozgáselrendezésekkel a mozgó és az álló kamera konfigurációihoz. A kísérleti tervnek ezért meg kell határoznia, hogy melyik koordinátakapcsolatot hozzák létre, és hogyan állítják azt vissza egy állvány vagy beállítás módosítása után.
Végezz el egy összehasonlítást a legnehezebb jellemző körül
Építs két minimális koncepciót ugyanazon alkatrész és elfogadási követelmény köré:
| Kérdés | Fix kamera, mozgó rész | Robotra szerelt kamera |
|---|---|---|
| Belefér-e minden szükséges jellemző a látómezőbe? | Teszteld az összes prezentációs pózt | Teszteld az összes robot nézőpontját |
| Mi takarhatja el a képet? | Megfogó, rögzítőelem, szomszédos berendezés | Megfogó, csuklópánt, szolgáltatások |
| Minek kell merevnek maradnia? | Kamera és világító keret | Csuklótartó és kameratámogatás |
| Milyen koordinátakapcsolatra van szükség? | Kamerából prezentációs/mozgásvezérlő rendszer | Kamerától a robotig és a részkeretig |
| Mit kell visszaállítani egy változás után? | Prezentáció és kamerabeállítás | Felszerelés, kalibrálás és robotbeállítás, adott esetben |
Hasonlítsa össze a kihagyott nézeteket, az újraprezentációs mozgásokat, a hézagokat, a kalibrációs helyreállítási lépéseket és a ciklus interakcióját. Válassza ki azt az elrendezést, amely a kívánt nézeteket az egyszerűbb, ismételhető megjelenítési és helyreállítási sorrenddel állítja elő.
Egy valós elrendezés áttekintéséhez küldjön az EVST-nek egy alkatrészfotót vagy modellt, feltüntetve az alakzatok helyét, az elfogadási tűréshatárokat, valamint az alkatrész megfogásának és átirányításának megengedett módjait. Kapcsolatfelvétel az EVST-vel hogy a legnehezebb nézet köré tervezzen egy két elrendezésű megvalósíthatósági vizsgálatot.