
Egy többállomásos oktatócella azért hasznos, mert feltárja azokat a csatlakozási pontokat, amelyek eldöntik, hogy a robot áthelyezése stabil lesz-e: hogyan helyezkedik el egy alkatrész, mikor engedi el egy befogóeszköz, hol tud belépni a megfogó, és hogyan áll helyre a cella egy megszakítás után. Ebben az esetben egy narancssárga ipari robot mozog több befogóeszköz között, miközben a fekete-fehér kerek vagy hengeres alkatrészek láthatóak maradnak. A gyakorlati tervezési kérdés nem egyszerűen az, hogy a robot el tudja-e érni az egyes állomásokat. Az is fontos, hogy minden átadási folyamatnak van-e megismételhető állapota, amelyet a vezérlők meg tudnak erősíteni.
Send EVST your part drawing, station layout and daily output target for a preliminary cell and cycle assessment: https://www.evsint.com/contact/#quote
Olvasd be az útvonalat átadások sorozataként
A látható útvonal több kompakt állomáson halad keresztül. Az első állomáson a robot egy rögzítési zónához közeledik. Ezután megváltoztatja a testtartását a kerek alkatrészeket és helymeghatározó jellemzőket tartalmazó állomások felett, mielőtt visszatérne a cellán keresztül. Ezt legjobban egy átadási láncolatként lehet áttekinteni: bemutatás, helymeghatározás, megfogás, elengedés, törlés és megerősítés.
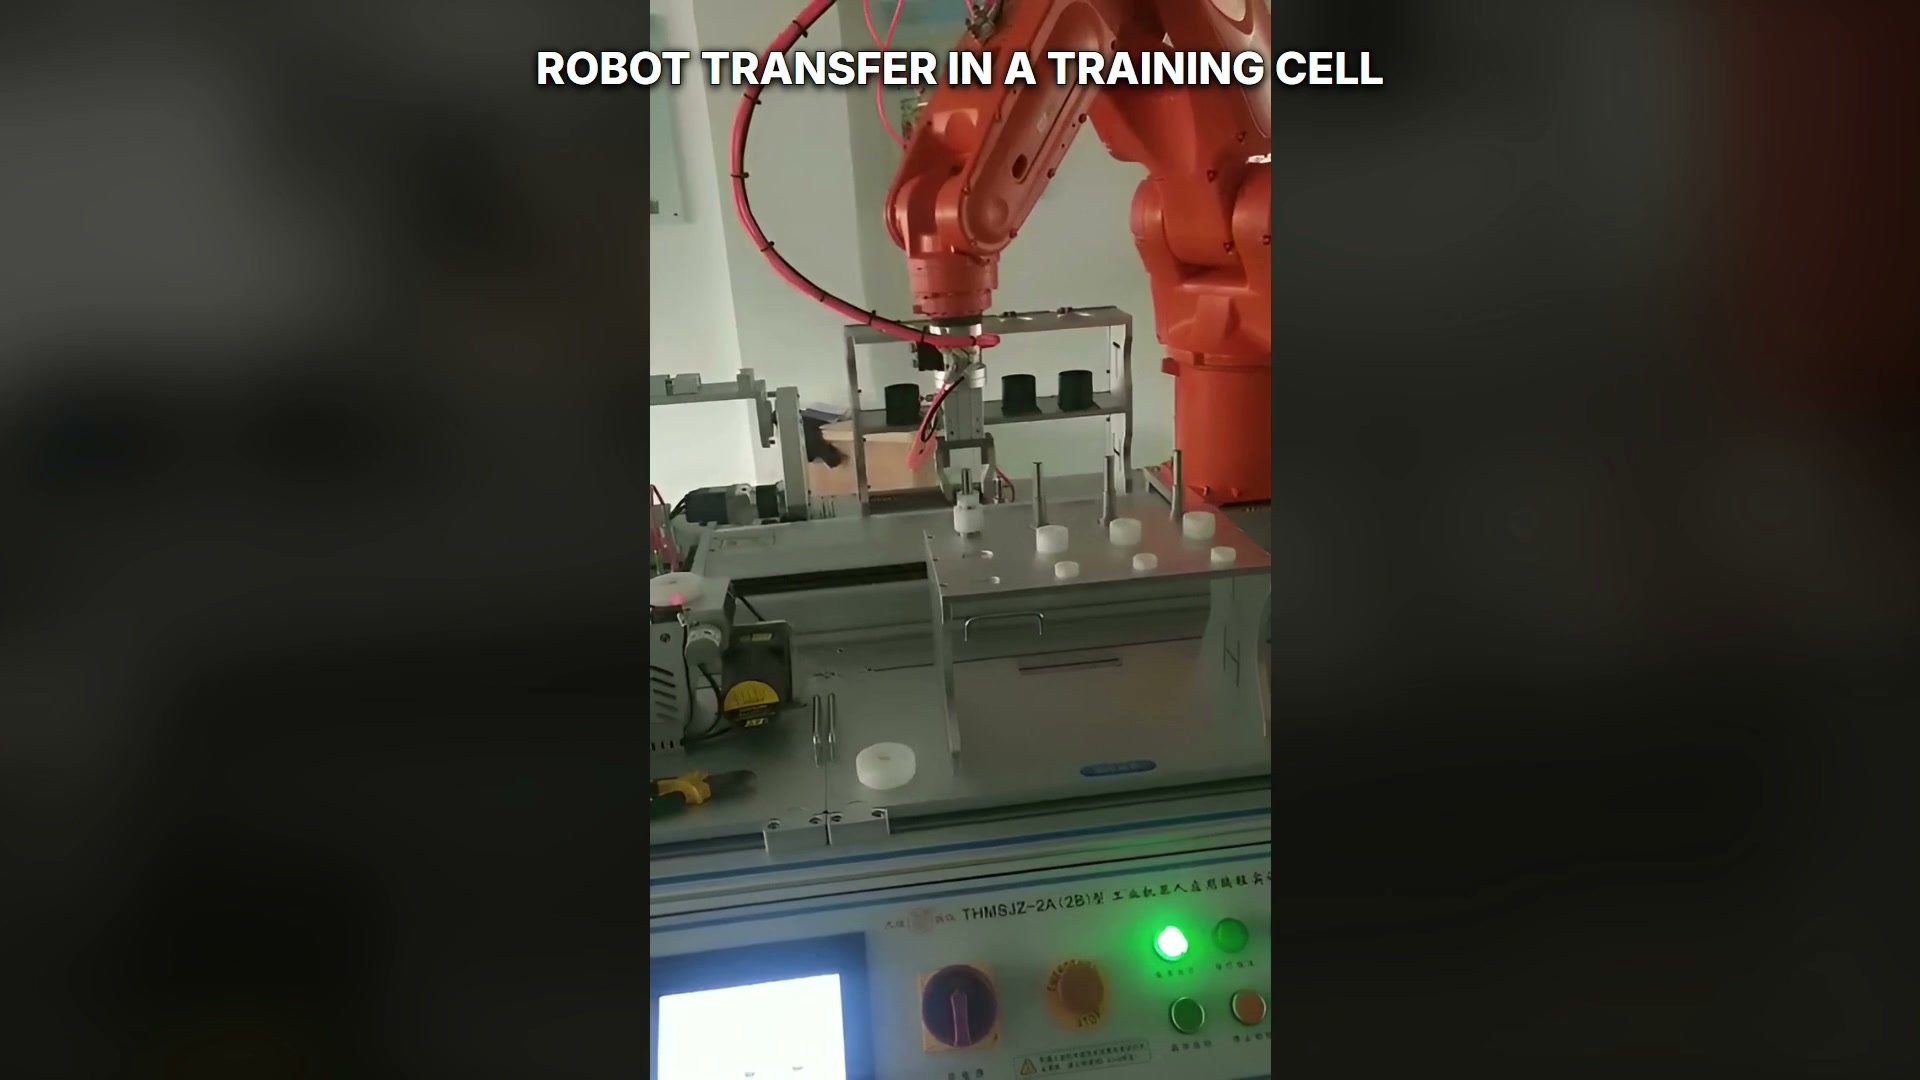
A robot megközelíti az egyik rögzítési zónát a többállomásos cellában.
A vevőnek minden egyes állapothoz tulajdonjogot kell rendelnie. A rögzítőelem birtokolja az alkatrész helyét és a befogás állapotát. A végrehajtó egység birtokolja a megfogás megerősítését. Az állomásvezérlő birtokolja a belépési és kilépési engedélyeket. A robotprogram összekapcsolja ezeket az állapotokat, de nem szabad kompenzálnia egy instabil adatot vagy egy kétértelmű kioldójelet.
A mozgás optimalizálása előtt rögzítse a nullapontot
A kerek és hengeres alkatrészek foroghatnak, különböző magasságban helyezkedhetnek el, vagy hasonló kinézetű végekkel rendelkezhetnek. Egy robusztus koncepció ezért a fizikai adatponttal kezdődik. Adja meg, hogy melyik felület szabályozza a radiális pozíciót, melyik jellemző szabályozza az axiális pozíciót, és hogyan észlelhető a helytelen illeszkedés. Ha több állomás különböző adatpontokat használ, dokumentálja a köztük lévő transzformációt ahelyett, hogy csak a betanított pontokra hagyatkozna.
Ugyanez a fegyelem vonatkozik a megfogóra is. Határozza meg a megengedett érintkezőfelületeket, a szükséges hézagot, az elfogadható tájolási tartományt és a biztonságos tartást biztosító feltételeket. Az általános lehetőségek közé tartozik az állkapocs-helyzetérzékelés, a nyomás- vagy vákuumfigyelés, valamint a külső jelenlét-érzékelés. Válassza ki az érzékelési architektúrát az alkatrész geometriája, a megengedett érintkezőfelületek, az állomásinterfészek és a projekt kockázatértékelése alapján.
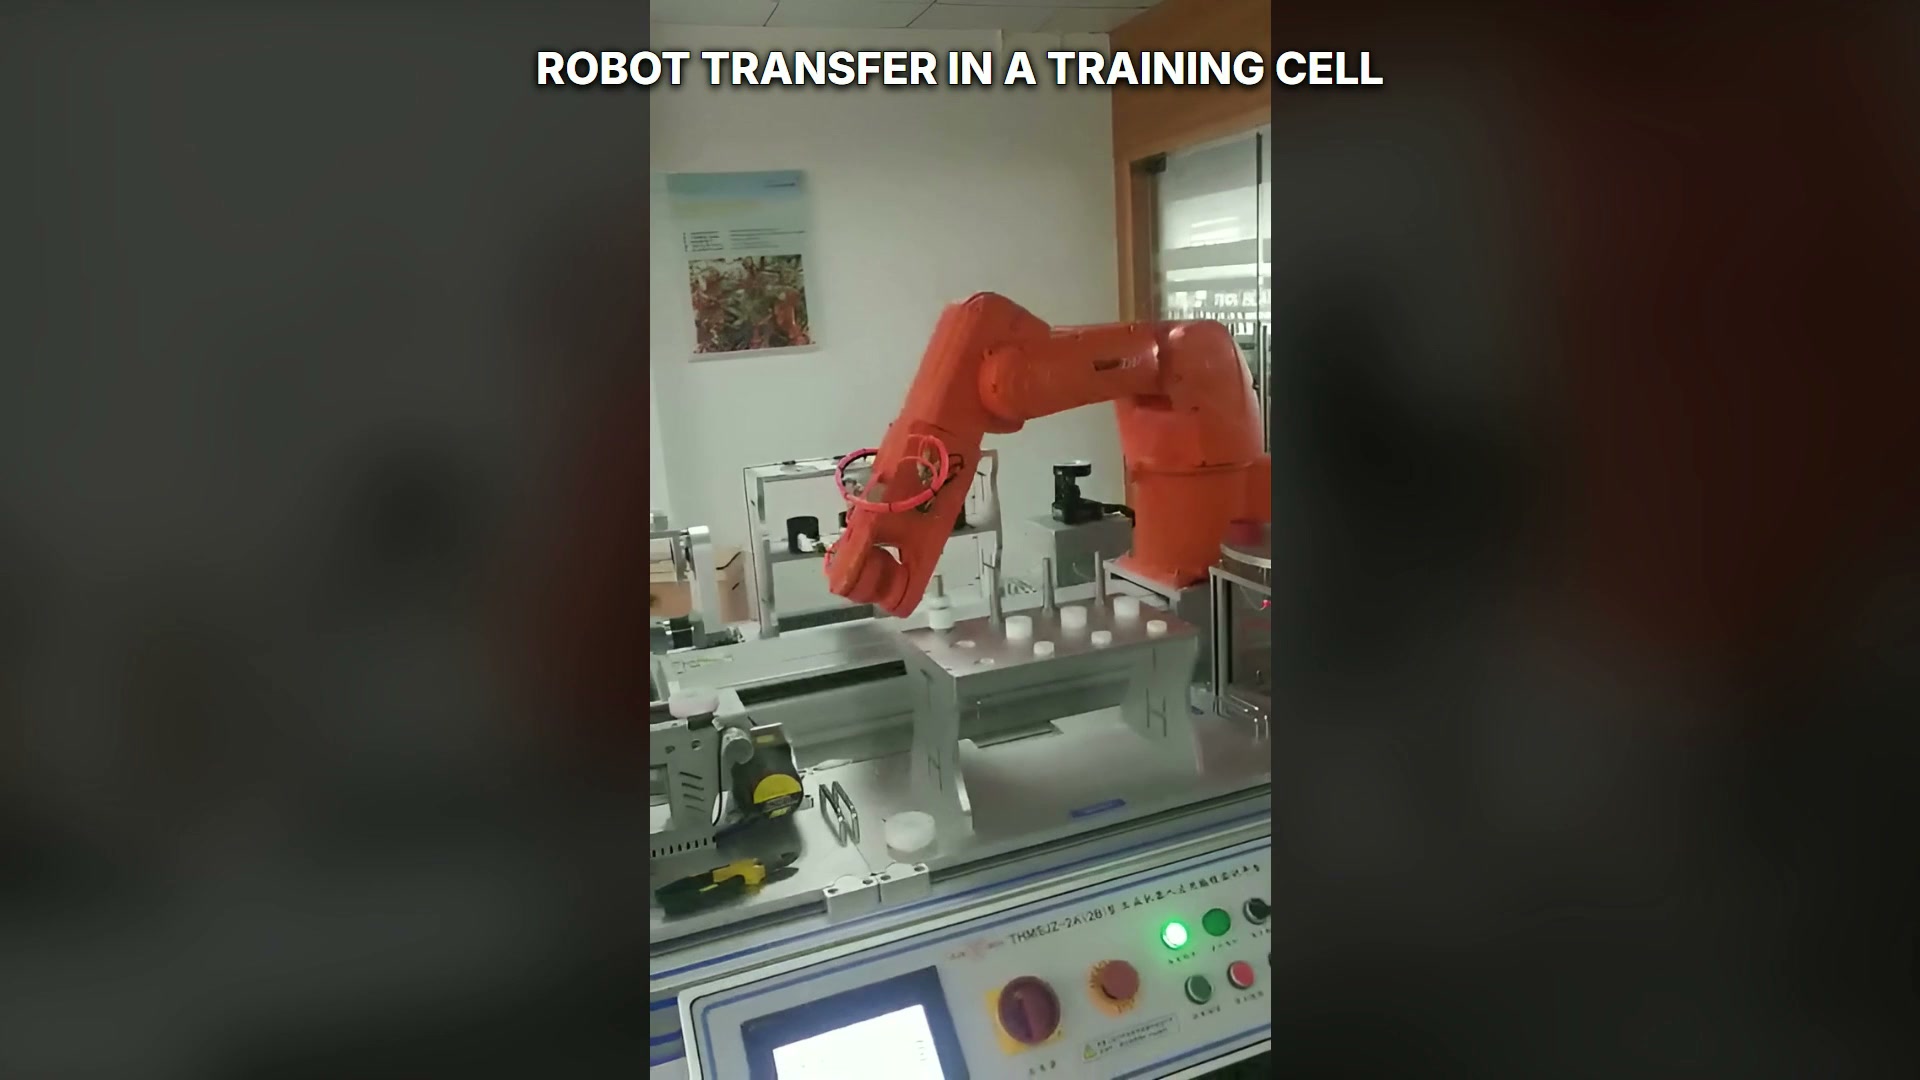
A robotot szomszédos szerelvények között helyezik el, ahol a kerek alkatrészek és a pozicionáló hardver látható.
Állomásengedély-mátrix létrehozása
Egy kompakt cella programozás előtt írásos engedélyezési mátrixot használ. Minden állomáshoz sorolja fel a robot belépésének, az alkatrész felvételének, az alkatrész elhelyezésének és a robot kilépésének feltételeit. A tipikus bemeneti adatok közé tartozik a védelmi állapot, a szorító állapota, az állomás készenléti állapota, az alkatrész jelenléti állapota és az effektor megerősítése.
| Átadás | Szükséges projekt bemenetek | Átvételi ellenőrzés |
|---|---|---|
| Állomás a megfogóhoz | Részleges adat, kiadási állapot, belépési engedély | Az alkatrész megtartásra kerül, és a szerelvény kiadása megerősítést nyert. |
| Megfogó az állomáshoz | Elhelyezési alap, befogási sorrend, kihúzási útvonal | Az alkatrész a megfogó elengedése előtt be van helyezve |
| Állomásról állomásra | Megengedett orientáció, ütközési burkológörbe, kábelút | A robot mindkét szerelvényt teljes útvonalon átszeli |
| Újraindítás leállítás után | Ismert alkatrészállapot, folytatható lépés, biztonságos visszavonulás | A felépülés nem ismétli meg a pick-et vagy release-t. |
Ez a mátrix a homályos koordinációt tesztelhető viselkedéssé alakítja. Segít a vezérlő-, szerszám- és robotcsapatoknak ugyanazon sorozat áttekintésében a cella különálló részeinek optimalizálása helyett.
A felépülést az átviteli ciklus részeként kell kezelni
A tréningcellák gyakran jól mutatják be a névleges mozgást, de a gyártástechnológiának helyreállítási tervre is szüksége van. OSHA ipari robotrendszerek fejezet általános kockázatértékelési kontextust biztosít, és az EVST gépkiszolgálás áttekintése bemutatja, hogyan vizsgálják felül az alkatrészáramlást és a csatlakozófelületeket cellaszinten. Definiálja, mi történik, ha a robot a megfogás után, de a készülék eltávolítása előtt megáll, ha egy állomás nem erősíti meg az átvételt, vagy ha egy operátor eltávolít egy alkatrészt egy vezérelt beavatkozás során.
Használjon állapotalapú helyreállítást a programsorra ugrás helyett. A vezérlőnek meg kell határoznia, hogy hol feltételezhető az alkatrész, hogy a megfogó tartja-e, hogy egy befogás nyitott vagy zárt-e, és melyik mozgás biztonságos ebből a kombinációból. A manuális helyreállítási lépéseknek ugyanazokat az állapotdefiníciókat kell használniuk, mint az automatikus működésnek.
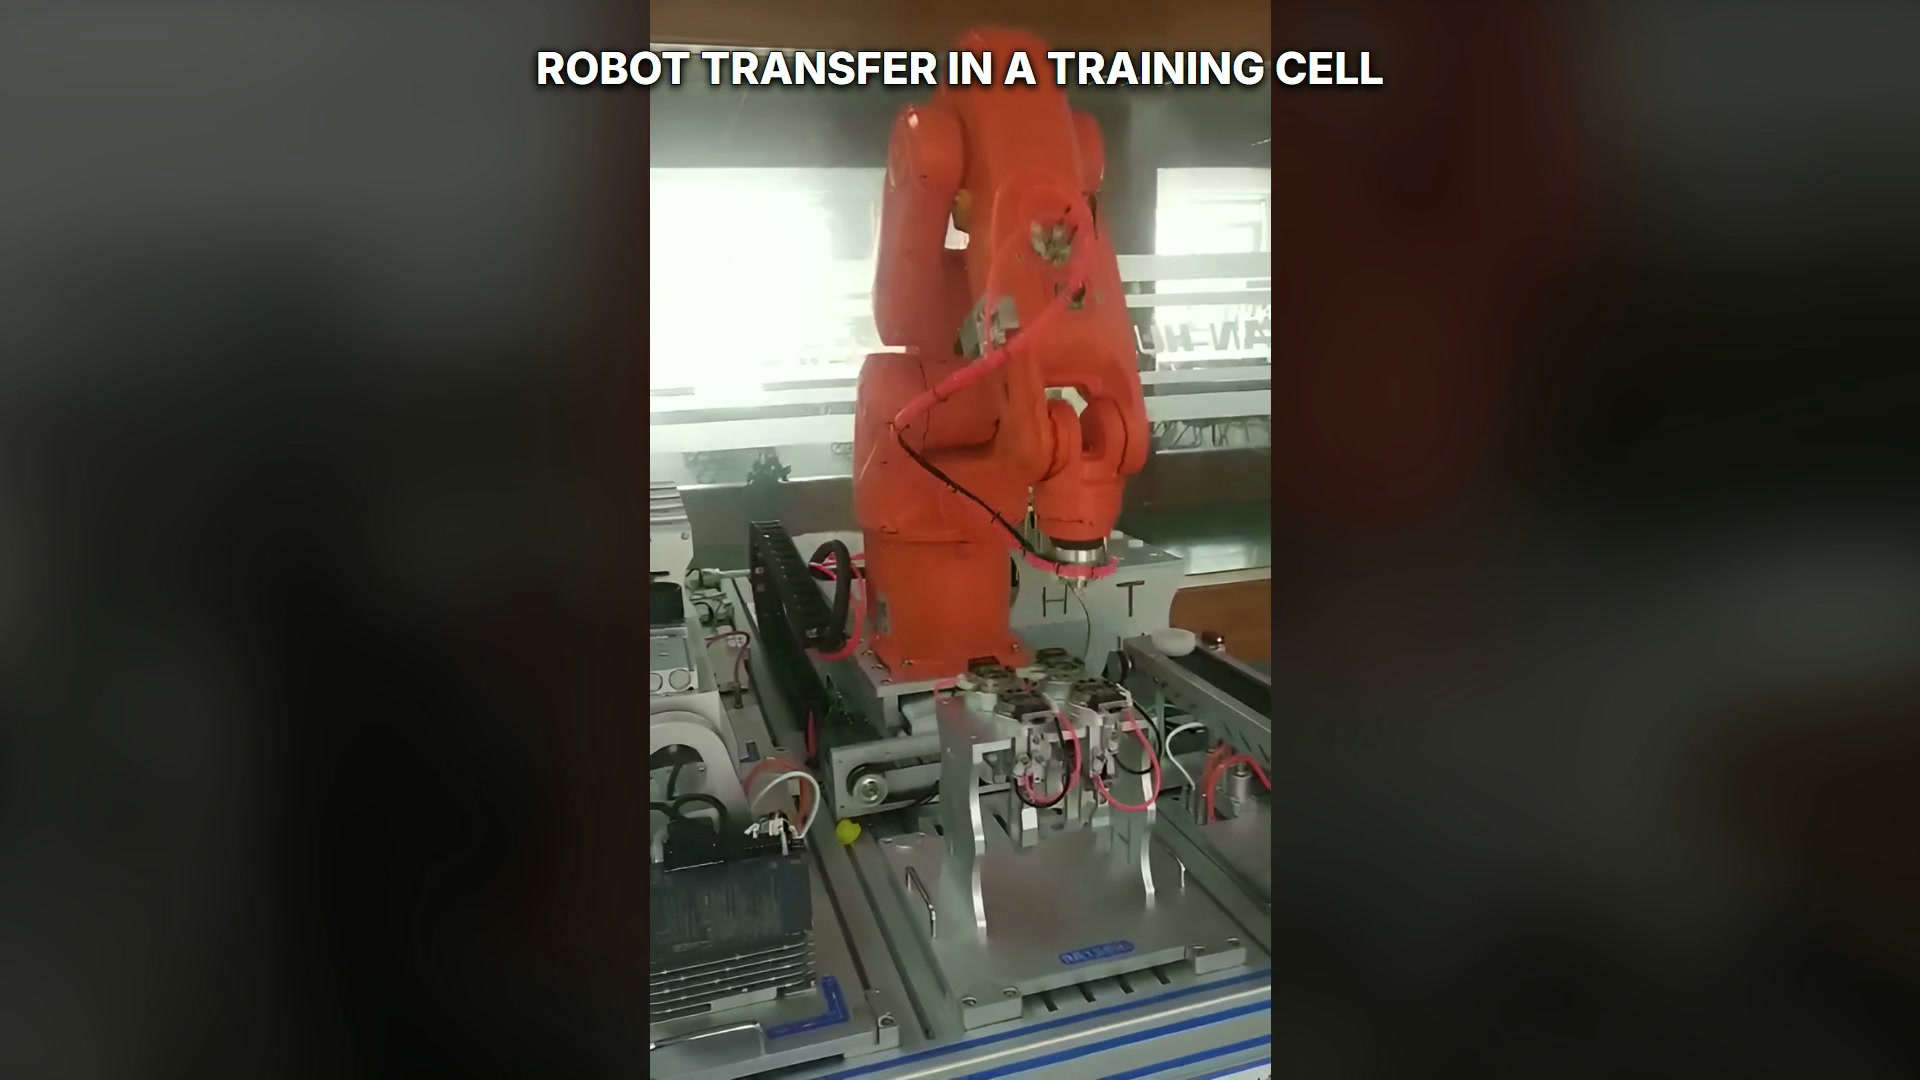
A robot a többállomásos cellában helyezkedik el, számos szerelvényt szem előtt tartva.
Ciklusidő mérése az interfészeken
A robot sebessége csak egy része a taktusnak. Mérje meg a szerelvények nyitását és zárását, az állomás feldolgozását, a jel késleltetését, a megfogás megerősítését és az állomások közötti várakozási időt. Ezeket külön rögzítse az átvétel során, hogy a késéseket a megfelelő interfészhez lehessen rendelni. Mérje meg a megállapodott alkatrészcsaláddal, az állomás állapotával és a helyreállítási szabályokkal, majd jelentse külön a mozgást, az interfészt és a várakozási időt.
Kérdések, amelyeket a vásárlóknak tisztázniuk kell
Milyen információkat kell először megadni?
Adjon meg alkatrészrajzokat vagy mintákat, megengedett érintkezőfelületeket, állomáselrendezést, gép- vagy szerelvényjeleket, szükséges orientációkat, átkapcsolási tartományt és napi teljesítménycélt.
Hogyan osztozhat több szerelvény egy roboton?
Definiáljon egy explicit jogosultsági mátrixot és prioritási szabályt. A robot csak akkor léphet be, ha a céltárgy ismerten biztonságos állapotban van, és minden kilépést meg kell erősíteni a kilépés előtt.
Mi teszi a felépülést tesztelhetővé?
Hozzon létre elfogadási eseteket a felvétel előtti, a megfogás utáni, az áthelyezés közbeni és az elhelyezés utáni leállásokhoz. Minden esetnek meg kell határoznia az ismert állapotot, a megengedett kezelői beavatkozást és a biztonságos újraindítási útvonalat.
Mikor kell mérni a ciklusidőt?
Mérés az alkatrész elhelyezkedése, megfogása, állomásjelzései és a helyreállítási logika stabilizálása után, a megállapodott üzemi feltételek és egy reprezentatív futtatás mellett.
For a project review, send the part drawing, station layout, interface list and daily output target to EVST: https://www.evsint.com/contact/#quote or sales@evsrobot.com.
Esettanulmány kontextusa: egy oktatócella, amely állomásról állomásra történő alkatrész-átadást mutat be.