
Une cellule de soudage robotisée est composée de six parties, et non d'une seule.
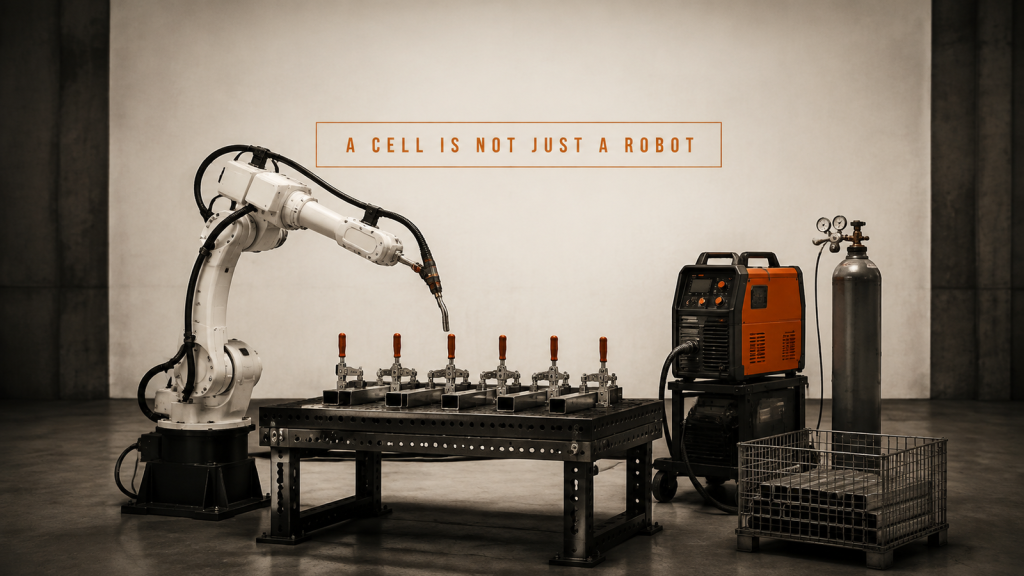
Une cellule de soudage robotisée comprend six éléments fonctionnant en un cycle : robot et torche, dispositif de fixation et pinces, source d’alimentation, gaz, chargement et débit.
Soudage de tôles minces : jeu d’assemblage ou paramètres de processus ?
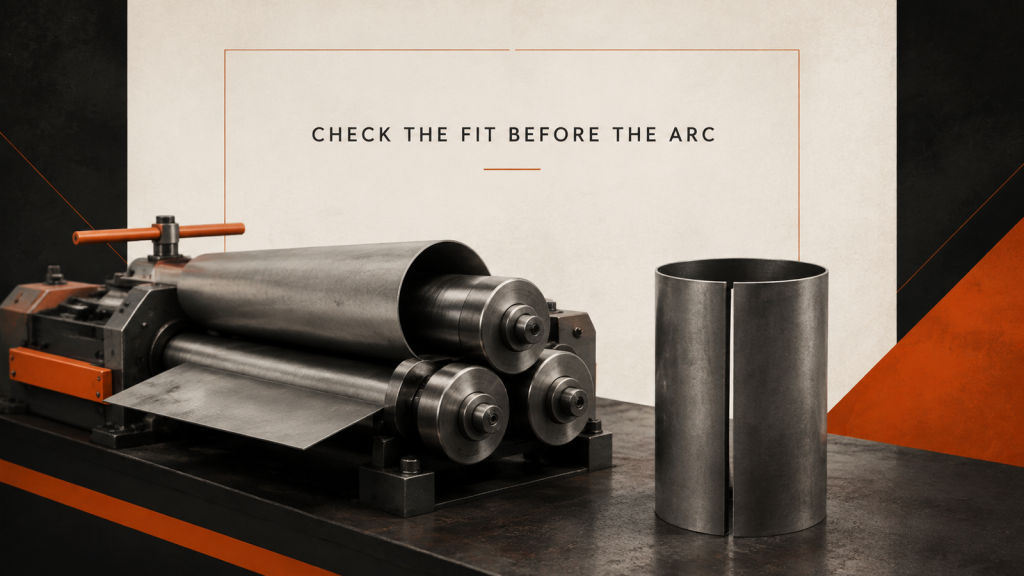
Séparer l'écart d'assemblage des paramètres de processus sur une ligne de soudage de tôles minces en commençant par l'ébauche et l'étape de formage.
Plateforme de soudage mobile : chaque arrêt est une nouvelle configuration
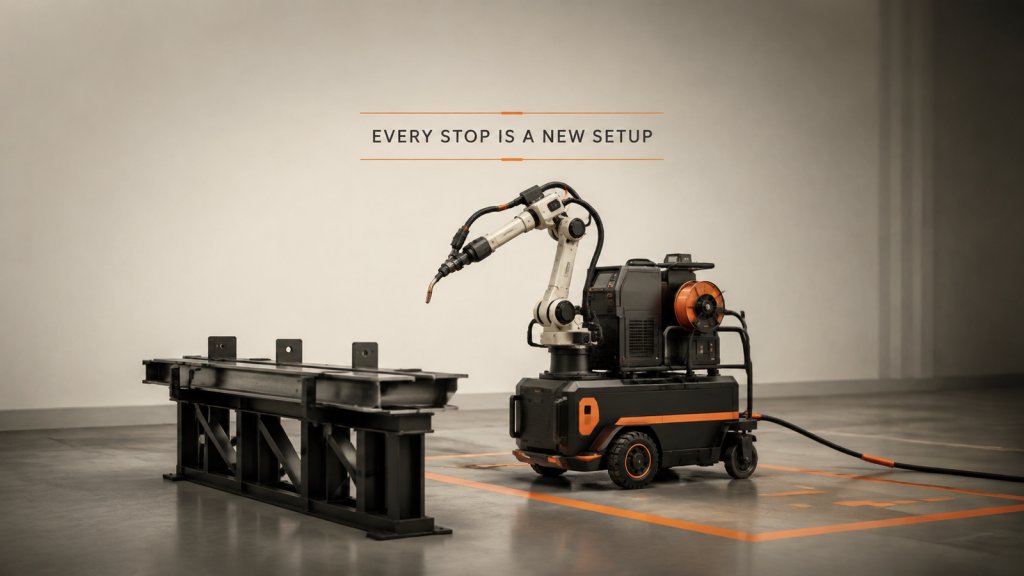
Une plateforme de soudage mobile doit toujours repositionner la pièce à chaque emplacement de stationnement. La répétabilité dépend des conditions du chantier.
Le temps de cycle d'alimentation de la machine ne correspond pas à la vitesse du robot.
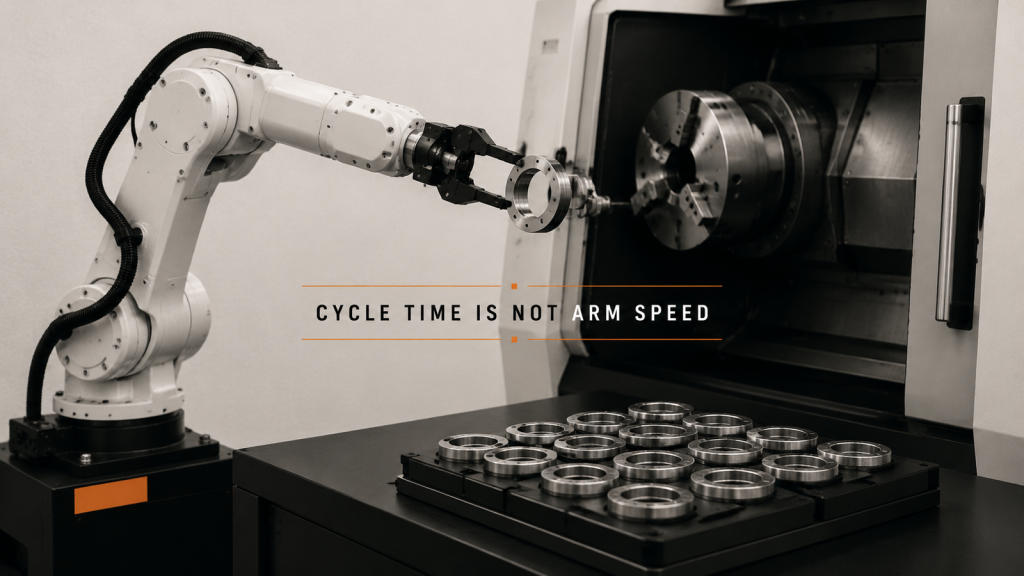
Le temps de cycle d'alimentation de la machine est déterminé par le traitement de la machine, le séquencement des transferts et la préparation des pièces, et non par la vitesse du bras du robot.
Fabrication des conduits de CVC : Commencez par l'étape de formage
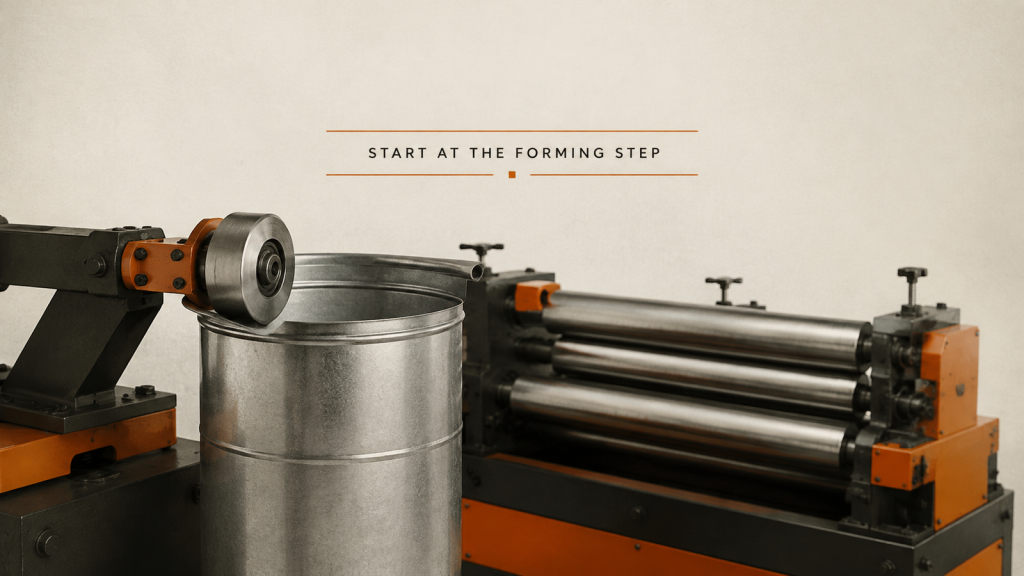
Planifiez le laminage, le formage des extrémités et le changement de format avant d'automatiser la fabrication des conduits de CVC, car le formage détermine la rondeur, l'ajustement et le rythme de la ligne.
Planification d'un robot de soudage mobile : la pièce peut-elle rester en place ?
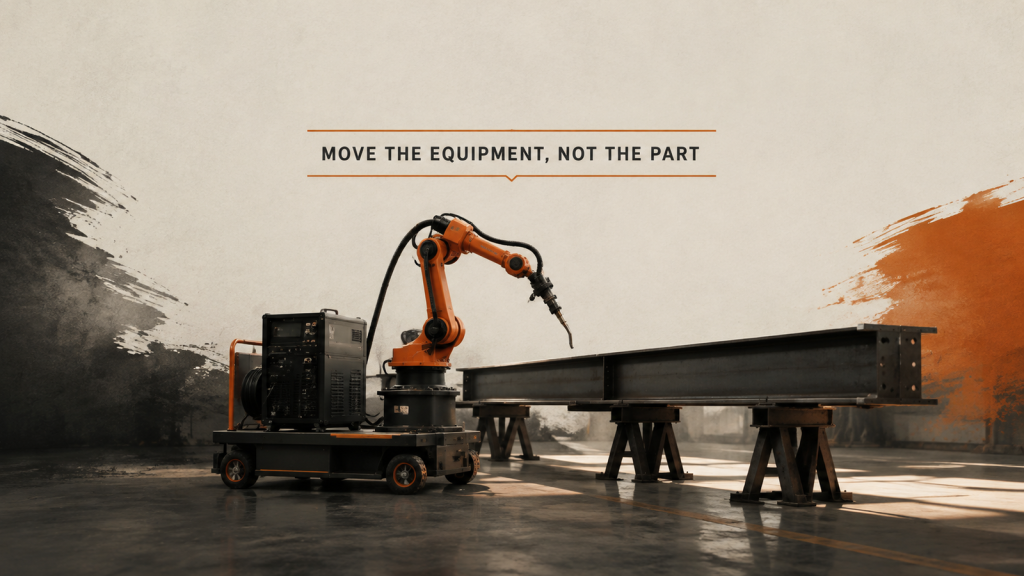
Planifiez le soudage robotisé mobile en partant de la pièce, de la voie d'accès et du plan de sectionnement, au lieu de partir des spécifications du robot.
Soudage automatique de la couture circonférentielle : Stabilisation du joint
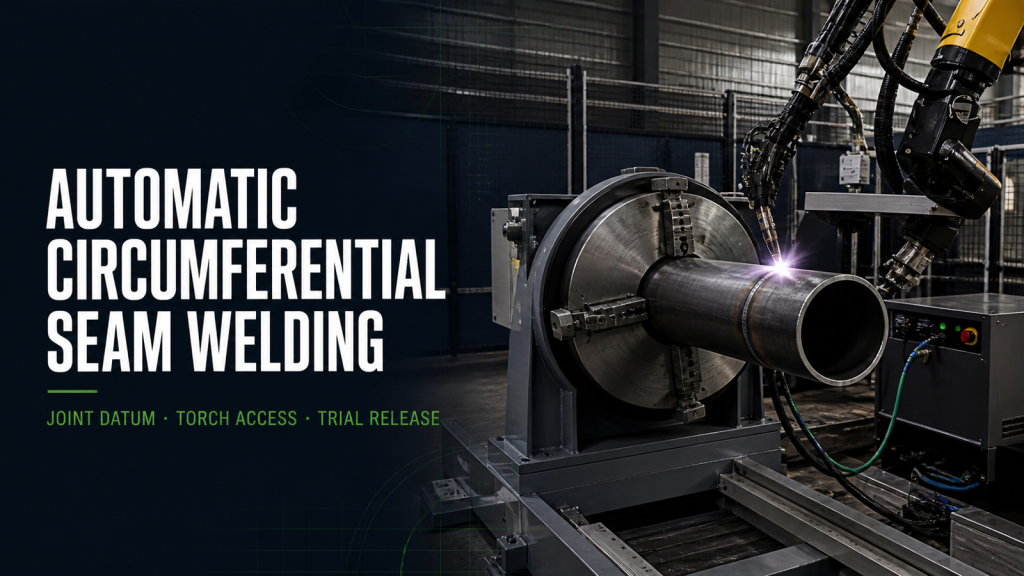
Planifier le soudage automatique des joints circonférentiels en fonction des étapes suivantes : montage, serrage, mise au point, rotation coordonnée, accès à la torche, fermeture, inspection et redémarrage.
Distribution collaborative par robots : coordination des trajectoires et des flux
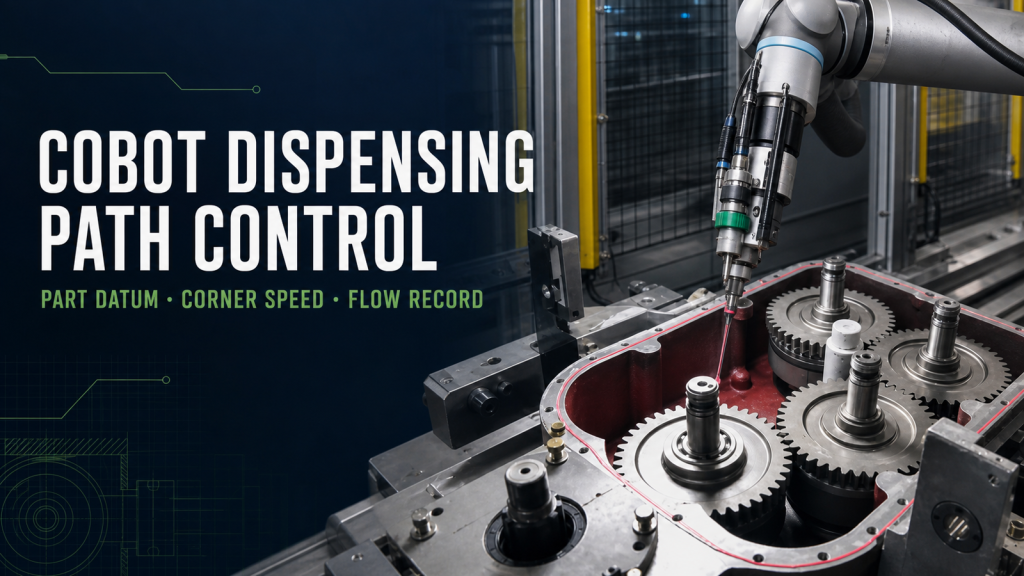
Ingénieur en robot collaboratif de distribution autour des données de la pièce, de la distance de la buse, de la vitesse de déplacement, de l'état du matériau, du calage de la vanne, de l'inspection et de la récupération.
Soudage et découpe robotisés : limites de la trajectoire des cylindres
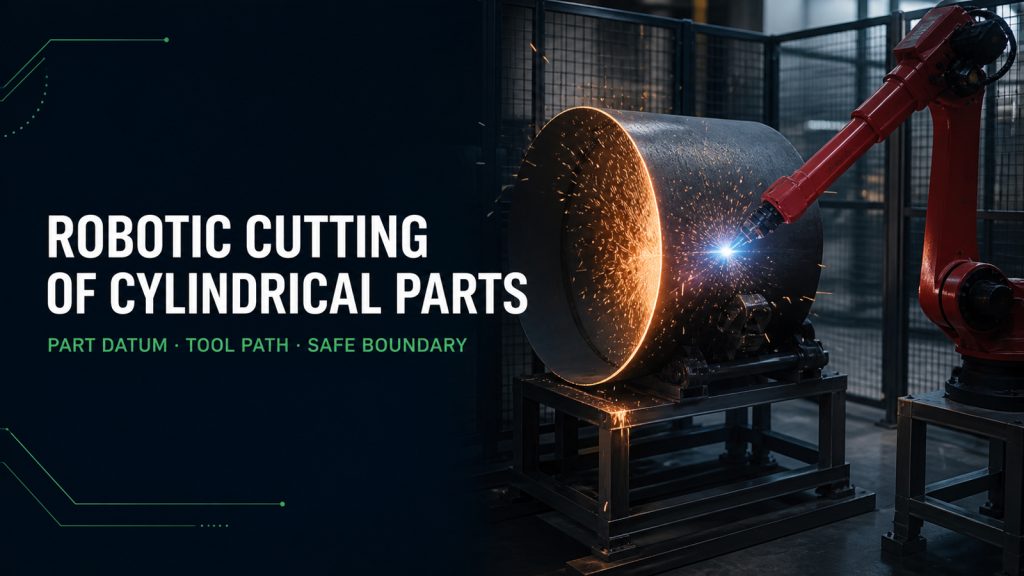
Examiner le soudage et la découpe robotisés sur des cylindres à travers les références de profil supporté, la position de l'outil, le dégagement, les services, la récupération à chaud et les essais.
Automatisation du groupe motopropulseur automobile : liste de contrôle des interfaces
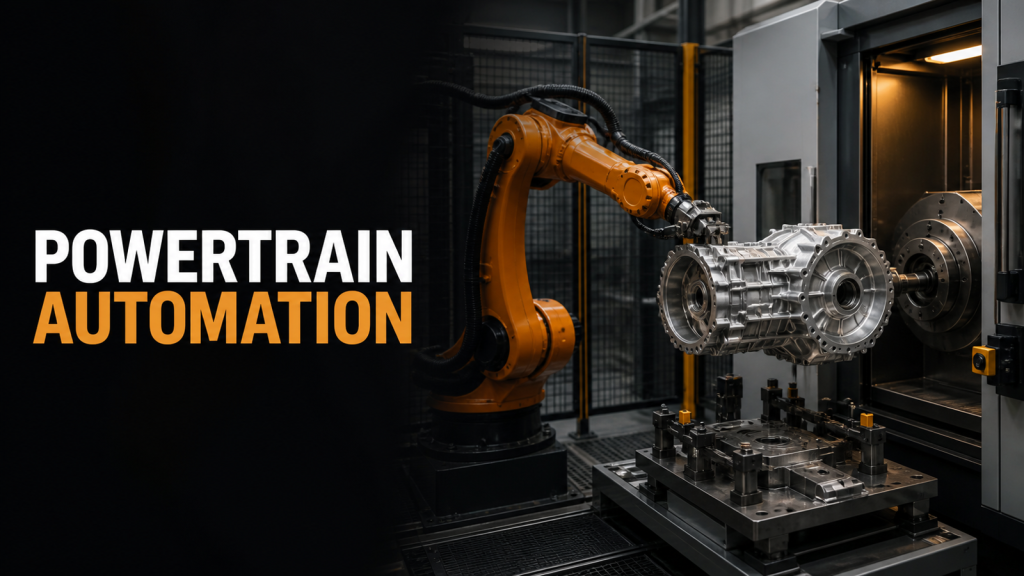
Planifiez l'automatisation du groupe motopropulseur automobile en tenant compte des entrées, de l'état physique, des interfaces, des données d'essai, du routage des exceptions et de la récupération prudente.
Applications des robots SCARA pour la prise et le placement rapides
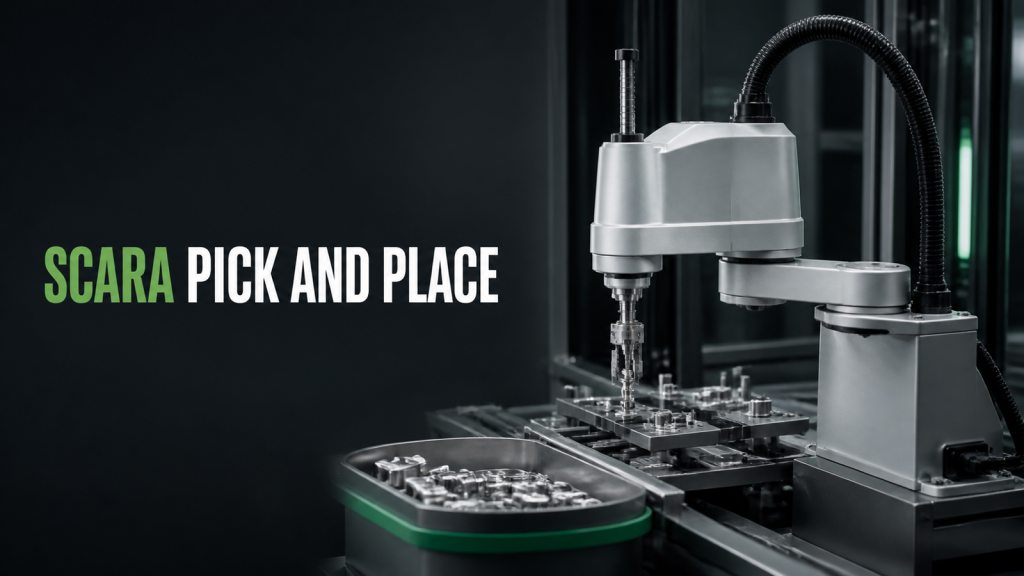
Planifiez les applications de robots SCARA en tenant compte des entrées, de l'état physique, des interfaces, des preuves d'essai, du routage des exceptions et de la récupération conservatrice.
Synchronisation automatisée des lignes de soudage : transferts de poste
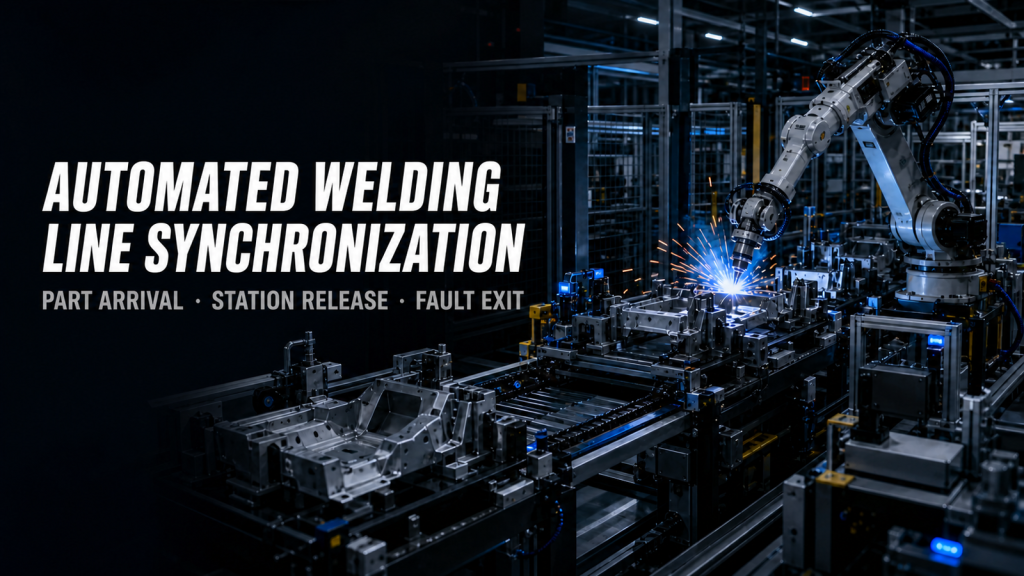
Planifiez la synchronisation automatisée de la ligne de soudage en fonction des entrées, de l'état physique, des interfaces, des preuves d'essai, du routage des exceptions et de la récupération prudente.