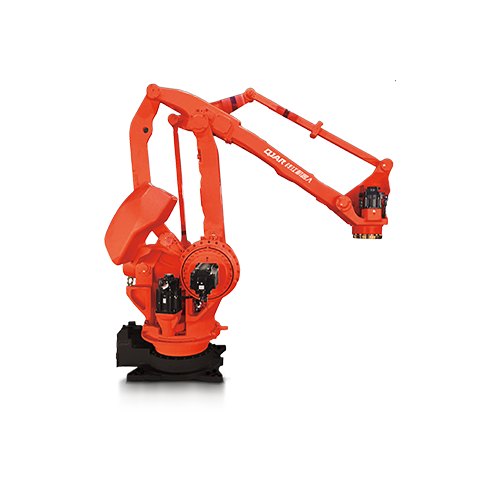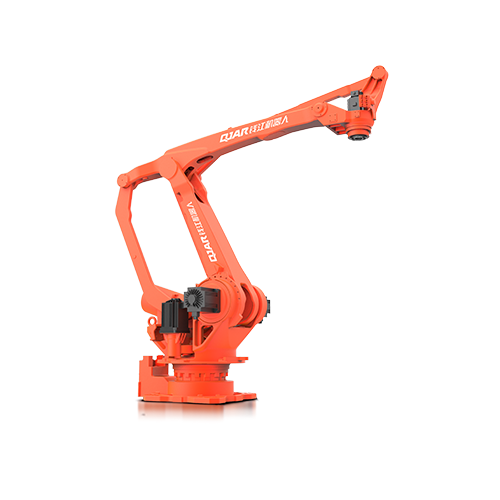
| Malli | QJRB180-1 | |
| Akselinumero | 4 | |
| hyötykuorma | 180kg | |
| Toista paikannus | ± 0.5mm | |
| Max Armspan | 3153.7mm | |
| Motion Range | J1 | ± 170º |
| J2 | ﹢95º,﹣47º | |
| J3 | ﹢112º,﹣20º | |
| J4 | ± 360º | |
| J5 | - | |
| J6 | - | |
| Maksiminopeus | J1 | 129./s |
| J2 | 132./s | |
| J3 | 132./s | |
| J4 | 298./s | |
| J5 | - | |
| J6 | - | |
| Sallittu vääntömomentti | J4 | - |
| J5 | - | |
| J6 | - | |
| Inertia hetki | J4 | 3.25 kg.m² |
| J5 | - | |
| J6 | - | |
| Robotin kehon paino | 1400kg | |
| Virtakapasiteetti | 17.5KVA | |
| kaappi Koko | 650 * 750 * 1150mm | |
| kaappi Paino | 140kg | |
| Lähde | Kolmivaiheinen viisijohdin | |
| Lomakkeen asennus | Maa | |
| Hakemus | Se soveltuu lävistyskoneille, huonekaluille, ruoka- ja juoma-, 3C- ja muille teollisuudenaloille. Lavatoinnista, noutamisesta, pakkaamisesta, käsittelystä, lastaamisesta ja purkamisesta. | |