
By EVST:n toimituskunta · Arvostelija EVST:n toimituskunta · Viimeksi päivitetty 24. syyskuuta 2026 · Toimituksellinen käytäntö · Oikaisupolitiikka · Ehdot
Rajoituimman liitoksen tulisi käyttää pitkäkestoista hitsausasettelua. Videomateriaalissa näkyy kaksi oranssia robottia, jotka on sijoitettu pitkän sinisen kiinnittimen varrelle, joka pitää kiinni erillistä kaarevaa metalliosaa; paikallisissa liitoksissa näkyy kaaria robottien liikkuessa asennosta toiseen. Hyödyllinen tutkimus alkaa lähimpänä estettä tai kauimpana vakaasta lähtökohdasta olevasta liitoksesta, ja etenee sitten ulospäin tukiin, polttimen saavutettavuuteen ja työjärjestykseen. Jaa rungon ja liitosten vaatimukset EVST:n kanssa.
Aloita nivelestä, jossa on vähiten liikkumavaraa
Pitkät jäsenet houkuttelevat tiimejä asettamaan solun kokonaispituuden mukaan. Pituudella on merkitystä, mutta ratkaiseva rajoitus on usein paikallinen: tuen lähellä oleva liitos, kaareva osa, joka tukkii polttimen kaulan, tai päätyliitos, joka vaatii robotin lähestymään lähelle toimintarajaansa. Jos kyseistä liitosta ei voida hitsata ja siitä ei voida poistua marginaalilla, muu asettelu on ennenaikaista.
Leveä kuvamateriaali erottaa sinisen kiinnittimen sen sisällä olevasta tummemmasta metalliosasta. Robotit seisovat eri puolilla ja liikkuvat paikallisille työalueille. Tämä tukee pitkäkestoista hitsausanalyysiä ilman, että tuotetta, projektia, koordinointimenetelmää tai hitsaustulosta tunnistetaan.
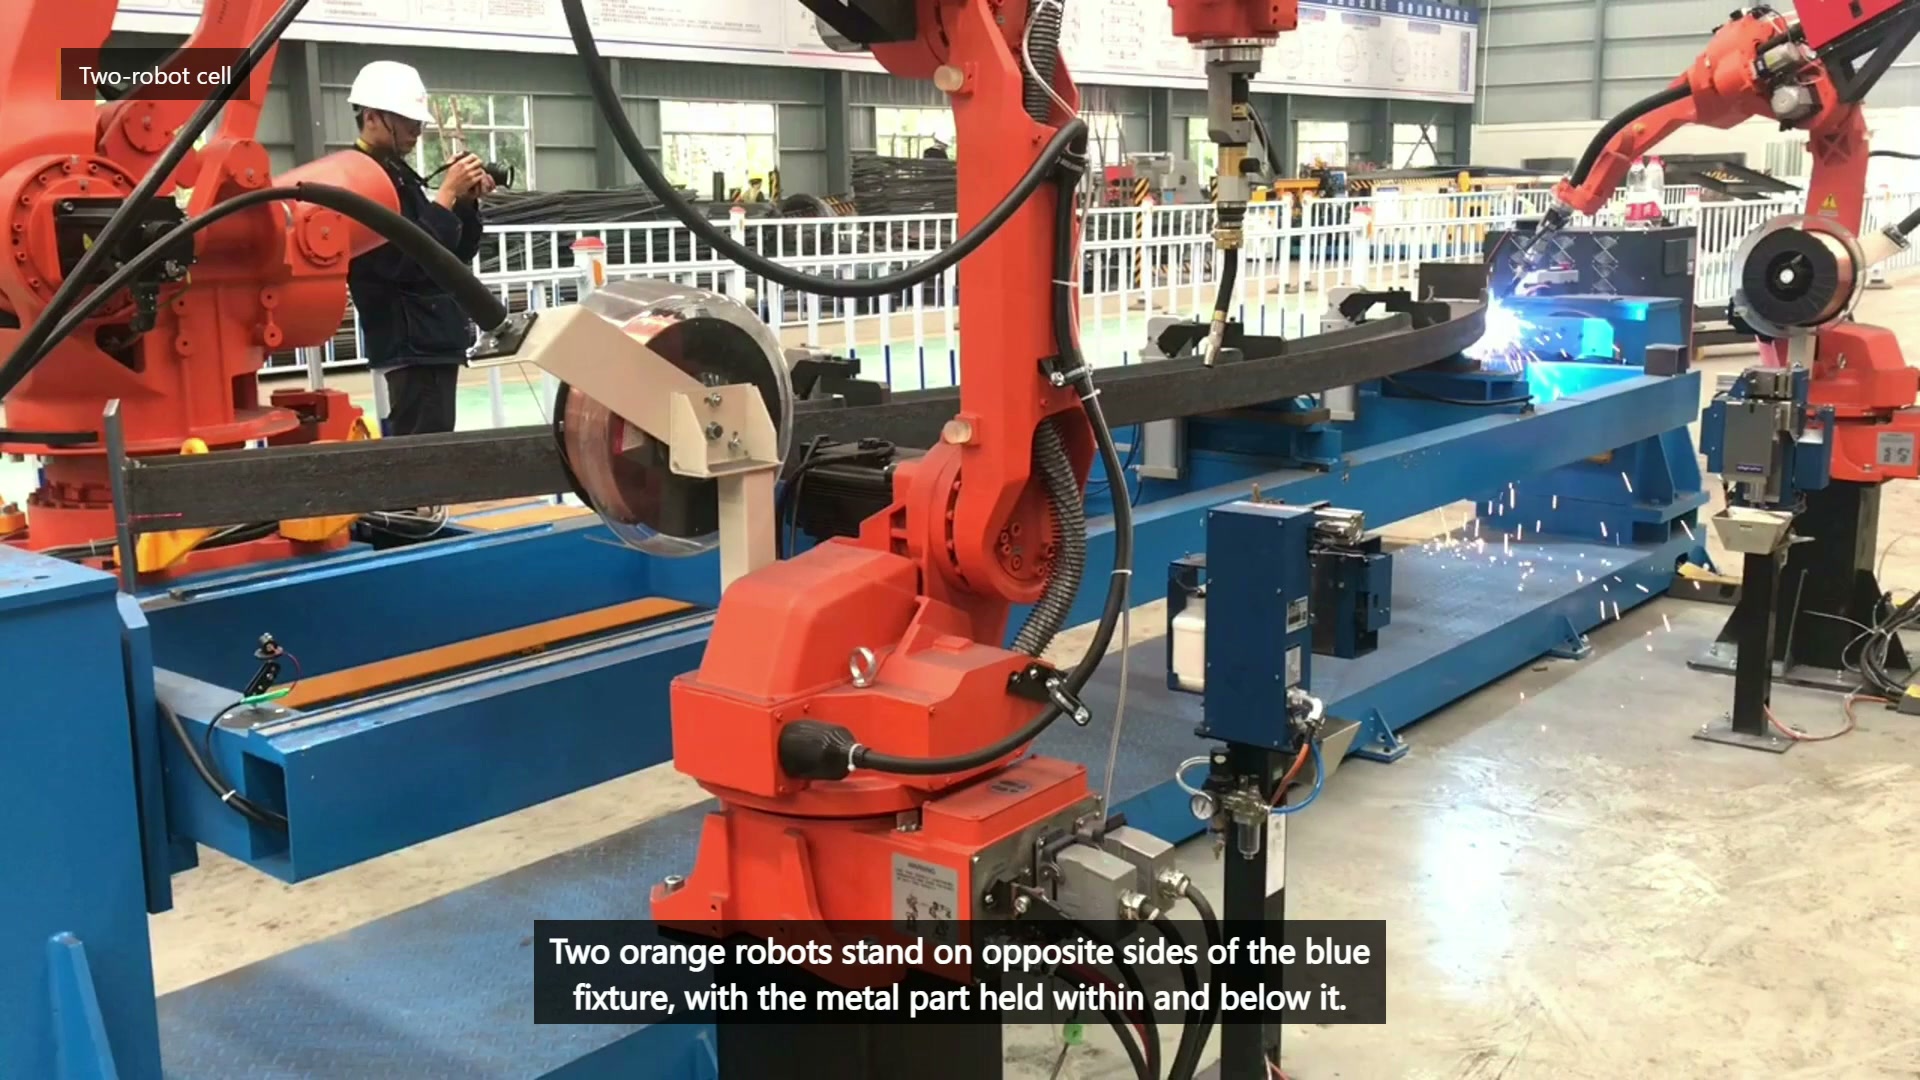
Viimeinen päävideo 00:10 — Kaksi oranssia robottia seisoo sinisen kiinnikkeen vastakkaisilla puolilla pitkä metalliosa sen sisällä.
Laadi yhteiskäyttökartta ennen robottien paikkojen määrittämistä
Kirjaa jokaiselle vaaditulle liitokselle sallitut polttimen kulmat, alku- ja loppupääsy, kaapelin vaippa, lähellä olevat puristimet ja esteetön vetäytyminen. Luokittele sitten liitos avoimeksi, rajoitetuksi, uudelleenesitystä vaativaksi tai ehdotetun automatisoidun laajuuden ulkopuolelle jääväksi. Tämä kartta osoittaa, riittääkö kaksi kiinteää robotin asentoa vai onko työkappaletta, kiinnitintä tai robotin kiinnitystä muutettava.
| Nivelten kunto | Varhainen kysymys | Mahdollinen vastaus |
|---|---|---|
| Lähellä puristinta | Voivatko poltin ja kaula kulkea läpi menettämättä vaadittua kulmaa? | Siirrä puristinta tai muuta sen suuntaa |
| Kaukana lähtökohdasta | Kuinka paljon asennon vaihtelua ulottuu niveleen? | Paranna tukea tai mittaa esitystä |
| Mutkan takana | Onko olemassa turvallista lähestymistä ja perääntymistä? | Esitä jäsen uudelleen tai muuta laajuutta |
| Jaettu robottien kesken | Voiko toinen käsivarsi poistua ennen kuin toinen tulee sisään? | Määritä omistajuus ja odotustilat |
Tue jäsentä tekemättä kiinnityselementtiä esteeksi
Pitkä osa tarvitsee riittävästi tukea esittelynsä hallitsemiseksi, mutta jokainen tuki vie aikaa. Valitse ennen hitsausta vakaat peruspisteet, aseta tuet paikkaan, jossa ne hallitsevat roikkumista tai vääntymistä, ja sijoita puristimet siten, että suunniteltu polttimen reitti pysyy avoimena. Mittaa liitoksen asento puristuksen jälkeen ja uudelleen irrotuksen jälkeen; muuten reitin korjaukset voivat peittää kiinnittimen tai tulevan osan vaihtelut.
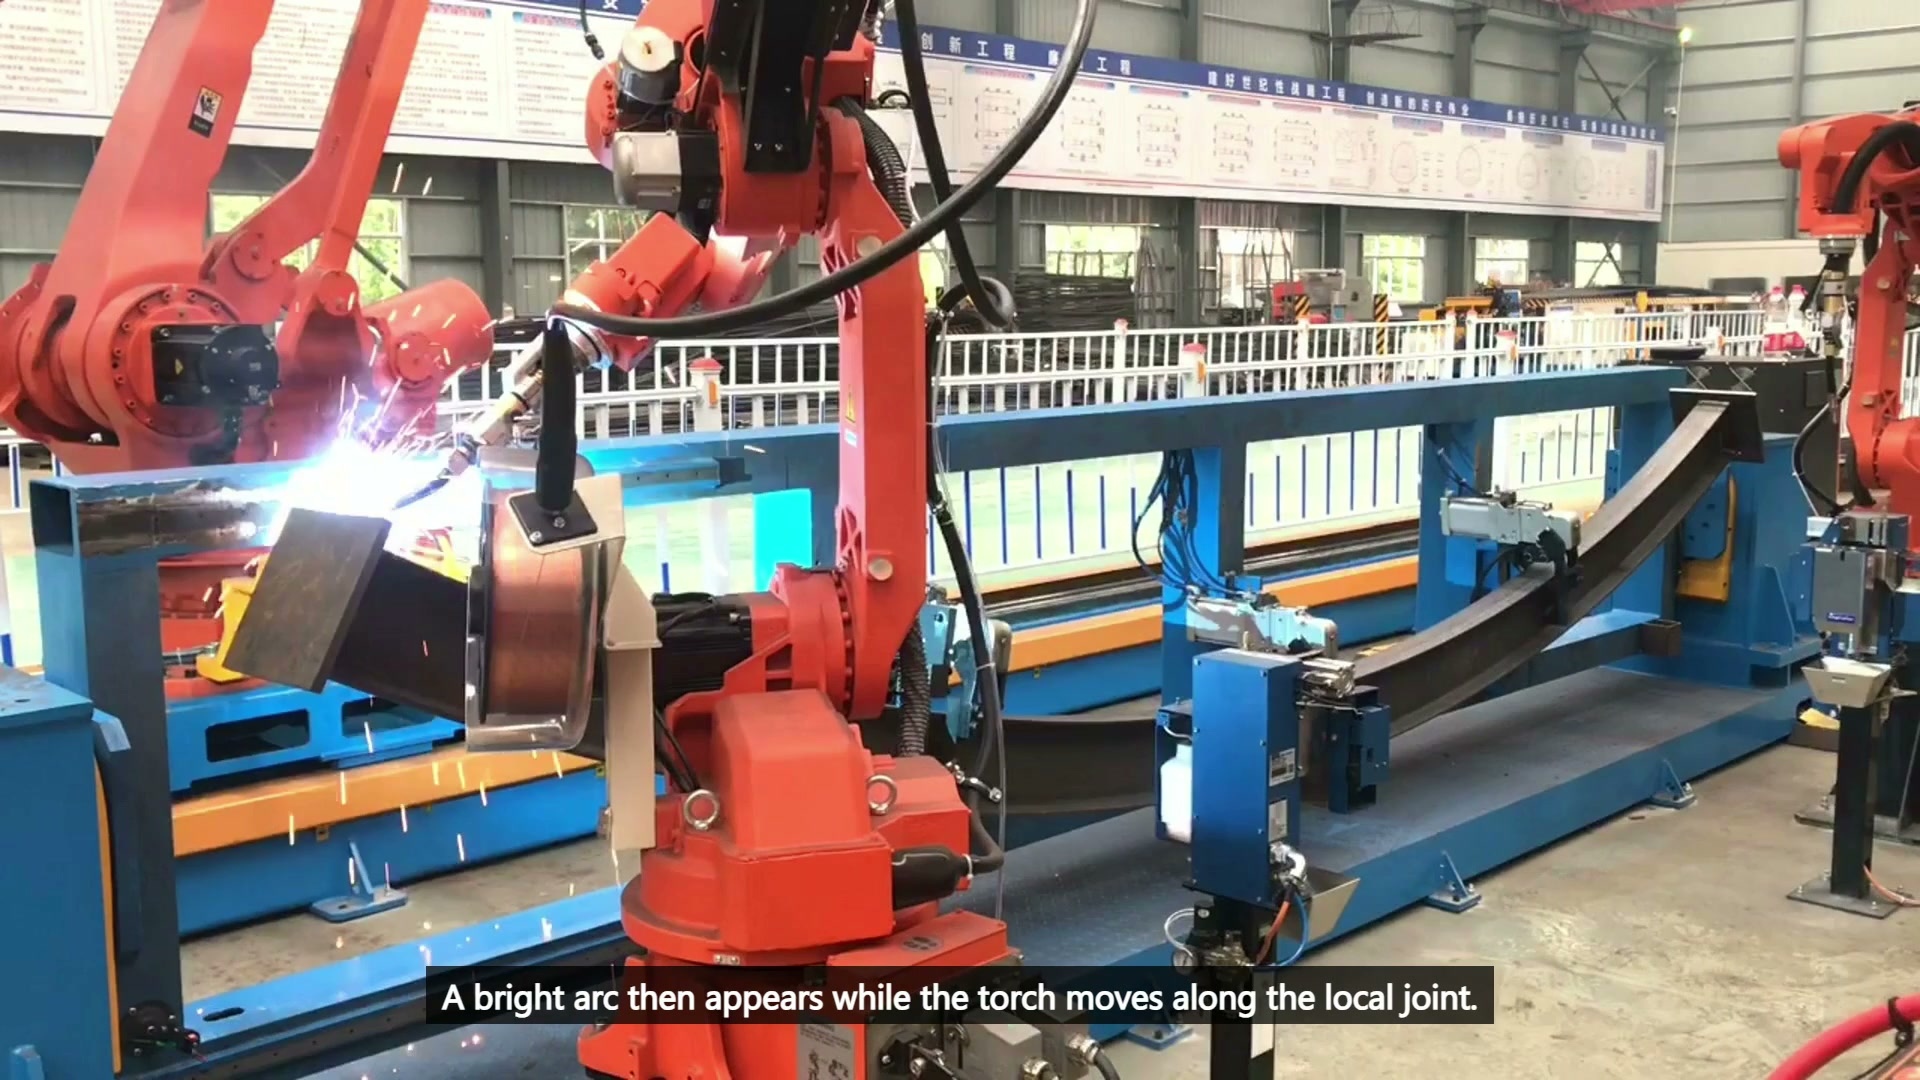
Viimeinen päävideo 00:28 — Hitsauspoltin työskentelee pitkän metalliosan paikallisessa liitoksessa, ja valokaaren valo ja kipinät näkyvät.
Kiinnittimen on myös sallittava kuormitus, tarkastus, puhdistus ja polttimen huolto. Näissä tiloissa tarvitaan usein erilaisia etäisyyksiä kuin automaattisessa hitsauksessa. Suunnittelu, joka toimii vain suljettuna olevan kennon ja täydellisen osan ollessa jo kiinnitettynä, on epätäydellinen.
Sarja käyttöoikeuden ja varmennuksen perusteella
Reittisuunnitelman tulisi sisältää hitsaussegmentit, valokaaren irtiotot, robotin luovutukset, palautuspisteet ja tarkastuspaikat. Testaa rajoitetuin liitos, pisin siirto ja kaikki alueet, joissa robotin vaipat lähestyvät toisiaan. Määritä jokaiselle tulokselle liitoksen numero, kiinnitysehto ja ohjelmaversio.
Miksi ei aloiteta helpoimmasta liitoksesta?
Helppo demonstraatio voi piilottaa ominaisuuden, joka myöhemmin pakottaa kiinnityslaitteen uudelleensuunnitteluun. Vaikein liitos paljastaa asettelun rajoitukset, vaikka muutokset ovat edelleen edullisia.
Lyhentääkö toinen robotti automaattisesti sykliä?
Ei. Hyöty riippuu käyttöoikeuksien allokoinnista, jaetun tilan odotusajasta, kiinnittimien toiminnasta sekä vaaditusta hitsaus- ja tarkastusjärjestyksestä.
Mitä fyysisessä kokeessa tulisi käyttää?
Käytä tuotantomallisia palkkeja, realistisia kiinnitys- ja rakoehtoja, ehdotettuja tukia sekä todellista poltin- ja kaapelipakettia.
Pitkän rungon hitsaustutkimuksen lähtötiedot
- Runkopiirustus ja numeroitu saumaluettelo
- Hitsausalueet, valmistelu ja hyväksymiskriteerit
- Saapuvat toleranssit, tarttuvuus ja todennäköinen muodonmuutos
- Peruspiste, tuki, puristin ja kuormituskonsepti
- Poltin, kaapeli, robotti ja huoltokuoret
- Lähtökohde, vaihtokytkentäalue ja palautumissäännöt
Sähköposti sales@evsrobot.com tai käytä EVS Internationalin yhteystiedot jäsenten piirustuksen ja liitosluettelon kanssa. EVST voi tarkastella kulkuyhteyskarttaa, tukikonseptia, robottien allokointia ja kokeilusuunnitelmaa.
Materiaali dokumentoi näkyvästi rungon kiinnityksen ja paikallisen hitsausliikkeen. Tuotteen identiteetti, robotin koordinointi, hitsausmenetelmä, syklin suorituskyky ja hitsauksen hyväksyntä edellyttävät projektin validointia.