
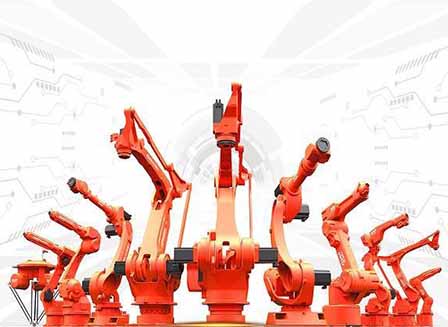
Robottikäsi on robotin tärkein osa, koska se hoitaa varsinaisen työn. Se on maalaamista, lavaamista, poiminta ja sijoittamista, se on osa, joka todella tekee työn, aivan kuten ihmisen käsivarsi. Useimmissa robottikäsivarsissa on akselit, jotka yhdistävät nivelet liikkeen joustavuuden takaamiseksi, ja niiden on taiputtava ja ulottava haluamallaan tavalla riippuen työstä, johon ne osallistuvat.
Robottivarren osat
Robottikäsi koostuu useista osista, jotka toimivat yhdessä helpottaen työntekoa. Nämä osat valmistetaan erikseen ja kootaan sitten yhteen teollisen robottivarren muodostamiseksi. Seuraavat ovat robottikäden pääosat.
Ohjain
Lähde: Pinterest
Nämä ovat koko rakenteen aivot. Se on yleensä emolevyn muotoinen, mutta pienempi, jolle on kirjoitettu robottivarren toiminnasta vastaava ohjelma. Se on robotin kehittynein osa ja se on yleensä koteloitu suojaamaan sitä ulkoisilta vaikutuksilta. vaurioita, koska se on herkkä ja kallis.
Tarttujat
Lähde: Pinterest
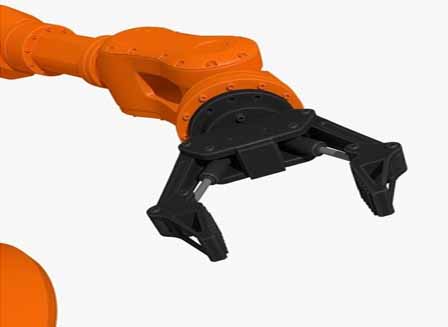
Tarraimet ovat sormia. Ne ovat robottivarren päässä olevia ulokkeita, jotka yleensä tarttuvat esineisiin valmistuksen aikana, poiminta ja sijoittaminen kuormien käsittelystä ja pakkausten käsittelystä. Useimmat niistä on asennettu sähköisesti ja ovat yleensä "3 sormen" sarjassa paremman otteen takaamiseksi. Tarrainten on oltava vahvoja, koska ne kantavat suurimman osan käsittelyyn liittyvästä rasituksesta raskaita hyötykuormia.
Saumat
Lähde: Pinterest
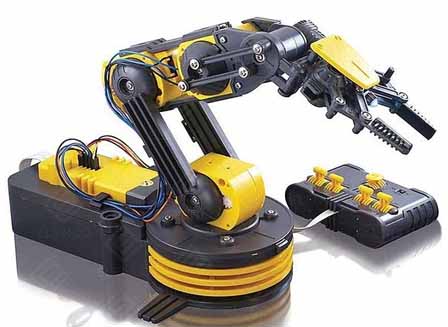
Ilman niveliä robottikäsivarret eivät liikkuisi muuten kuin pyörivät kirjekuoriensa ympäri. Nivelet antavat käsivarrelle mahdollisuuden taipua ja venyä ja pyöriä akselin ympäri. Ilman näitä liikkeitä robottikäsi ei pystyisi käsittelemään yksinkertaisimpiakaan tehtäviä, joita voit kuvitella.
Moottorit
Lähde: Pinterest
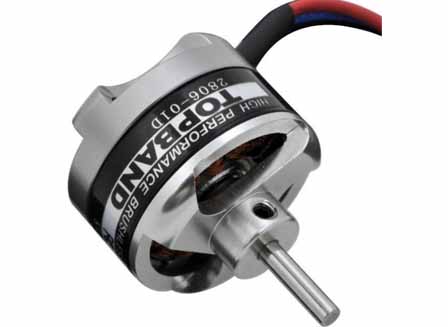
Vaikka ohjaimet toimivat aivoina, moottorit ovat moottoreita, jotka saavat aikaan kaikki robottikäsien liikkeet. Moottorit ovat sähkölaitteita, jotka ohjaavat robottikäsivarren liikettä, nopeutta ja suuntaa ohjaimen ohjeiden perusteella. Robottikäsimoottoreita on neljää tyyppiä: AC/DC moottorit, Servomoottorit, askelmoottorit ja lineaarimoottorit.
Anturit
Lähde: Pinterest
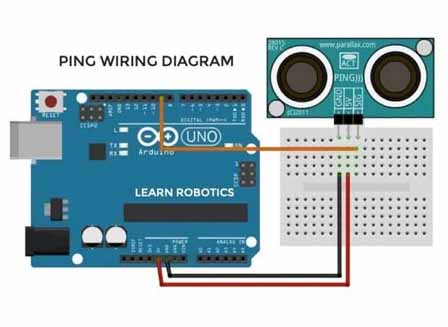
Robottianturit ovat robottikäsivarsien silmiä ja korvia, joita käsivarsi käyttää arvioidakseen etäisyyttä ja vihatakseen esineitä, joihin on tarkoitus tarttua. Anturit ovat erittäin kehittyneitä ja voivat tietää, milloin niiden edessä on este, ja ne voivat poimia tarkasti, mitä niiden on tarkoitus tehdä.
Kuinka robottikäsi tehdään
Videoesitys robottikäsivarren valmistuksesta
Koska robottikäsivarret ovat kehittyneitä, niiden valmistukseen tarvitaan korkeatasoista suunnittelua. Seuraavassa on joitain vaiheita, jotka tarvitaan robottikäden tekemiseksi tyhjästä täysin toimivaksi koneeksi.
Vaihe 1: Ohjelman luominen
Koska aivot ovat aivot, robottikättä ajava ohjelma on ensimmäinen asia, joka tehdään. Robottikäsivarren lopullinen koko määräytyy sen mukaan, kuinka pitkälle ohjelma on edistynyt ja kuinka paljon se pystyy käsittelemään.
Vaihe 2: Moottorin asennus
Kun ohjelma on valmis, moottori on seuraavana tehtävänä. Moottorit linkitetään ohjelmaan ja testataan, vastaako se ohjaimen sille antamiin komentoihin. Kun se on tehty, sinulla on jo robottikäsivarren sydän ja aivot.
Vaihe 3: Alustan kokoaminen
Kolmannessa vaiheessa käsitellään robottikäden perustaa. Tämä on osa, joka lepää lattialla tai asennuspöydällä. Sen on oltava raskas vastustaakseen pidennetyn varren painoa, jotta se ei kaadu.
Vaihe 4: Nivelten ja olkapään yhdistäminen
Käsivarren liikkuvat osat kootaan neljännessä vaiheessa. Tämä on tärkeä askel, koska siinä määritetään käsivarren koko ulottuvuus ja maksimikäännös. Pohjan koosta riippuen liitokset voivat vaihdella välillä 2-10, a 6-akselinen robottikäsi olevan yleisin. Mitä enemmän niveliä, sitä suurempi robottikäsi.
Vaihe 5: Tarrainten lisääminen
Osia, jotka käsittelevät työn herkkiä osia, kuten hitsaus, leikkaus, nosto jne., kutsutaan tarttujaksi. Nämä on kiinnitetty robottivarren päähän muodostamaan ihmisen sormia muistuttava asia.
Vaihe 6: Johdotus
Koska kaikki nämä osat ovat sähköisiä, ne on yhdistetty toisiinsa sähköjohtoverkolla, joka siirtää tehon jokaiseen komponenttiin. Johdotus on tehtävä siten, että se ei estä vapaata liikkuvuutta.
Yhteenveto
Robottikäden tekeminen ei ole kävelyä puistossa, se on monimutkainen työ, joka vaatii robottien valmistajat työllistää useiden ihmisten palveluja, jotta lopputuote toimisi odotetusti. Kustannukset sellaisen valmistaminen on melko korkea, ja tämän vuoksi robottiaseet voivat maksaa kohtuuttomia hintoja. Mutta kun otetaan huomioon pitkän aikavälin hyödyt, se on täysin sen arvoista.