
Miksi automaatioprojektit epäonnistuvat robotin saapumisen jälkeen (2026)
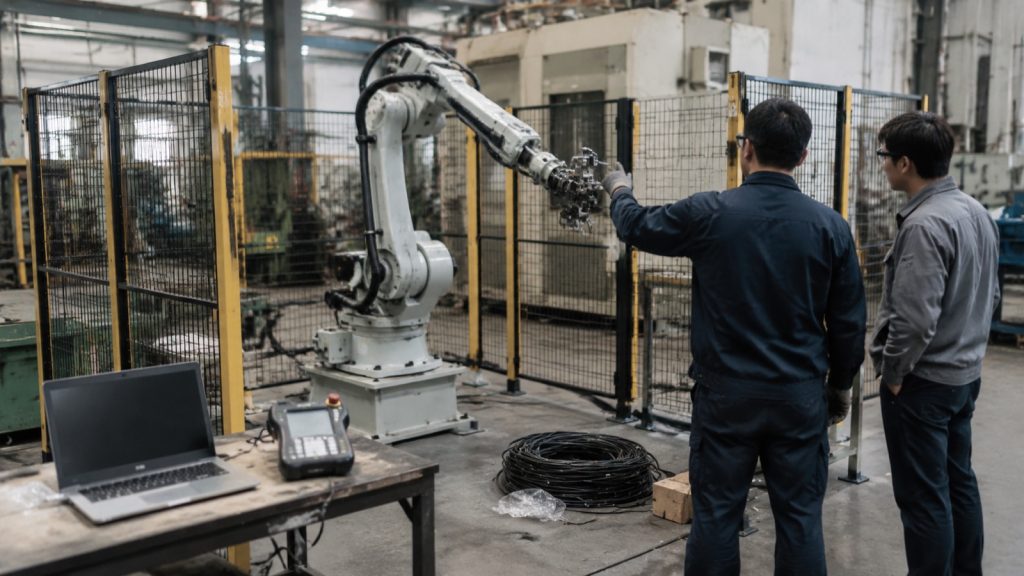
Miksi automaatioprojektit epäonnistuvat laitteiston saapumisen jälkeen: viisi todellista syytä, EOAT:sta ja sykliajasta varaosiin, sekä kysymykset, jotka toimittajille kannattaa esittää ennen sopimuksen allekirjoittamista.
Mobiilirobotin koordinaattien uudelleenrekisteröintiopas
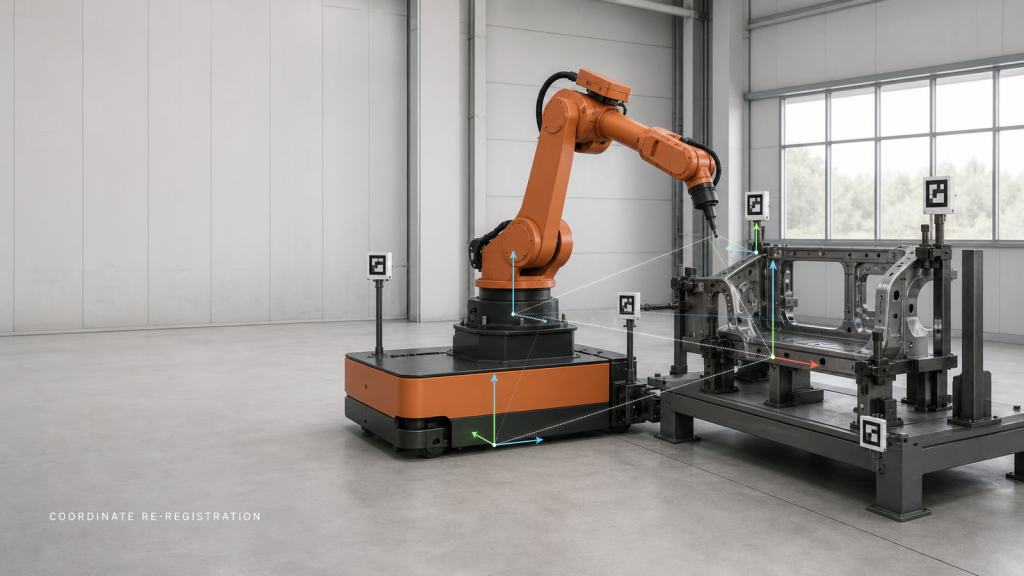
Mobiilirobotin koordinaattien uudelleenrekisteröinti rakentaa uudelleen ja tarkistaa alustan, aseman, työkappaleen, robotin ja työkalun välisen suhteen ennen käsittelyä.
Lasin reunatyöstörobotin lastaus ja purku: ote, nollapiste, naarmujen ehkäisy ja talteenotto
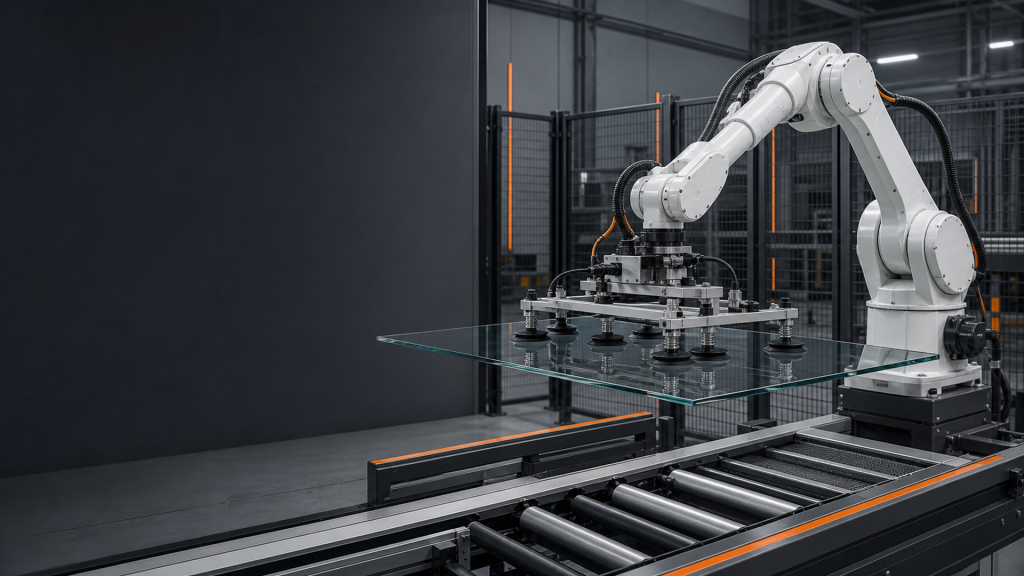
Suunnittele lasin reunatyöstörobotin lastaus tartuntapintojen ympärille, alipaineen vahvistus, lähtöpisteet, naarmuuntumisen esto, aseman luovutukset ja palautustestit.
SCARA-robotin valitseminen: hyötykuorma, ulottuvuus ja sykliaika
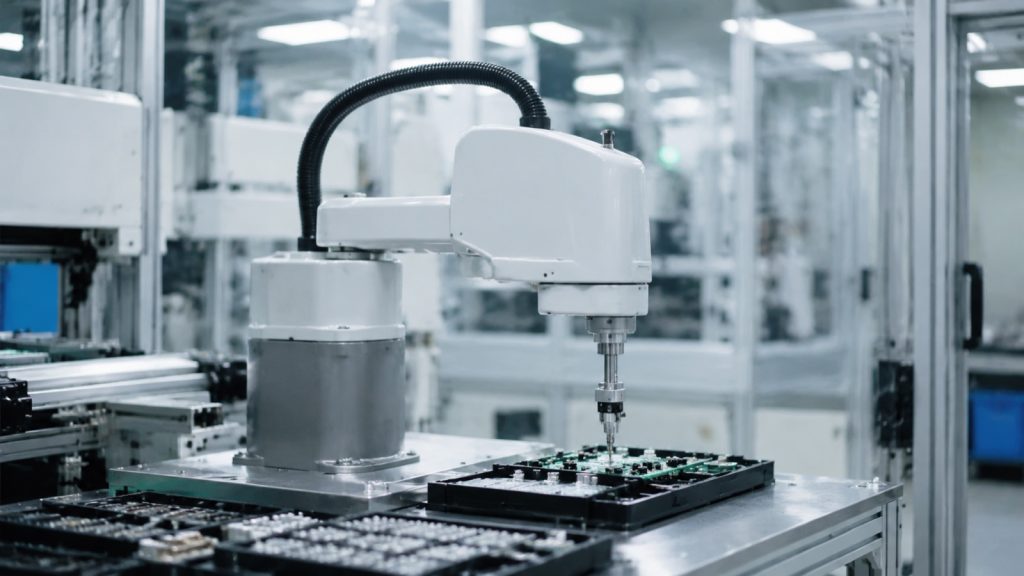
Kokoon perustuva opas SCARA-robotin valintaan vuonna 2026: hyötykuorma työkaluineen, ulottuvuus vs. työalue, syklin keston vertailuanalyysi ja puhdastila-/toistettavuusluokka.
ISO 10218-2:2025 -standardin selitys: Robottisolun turvallisuusopas
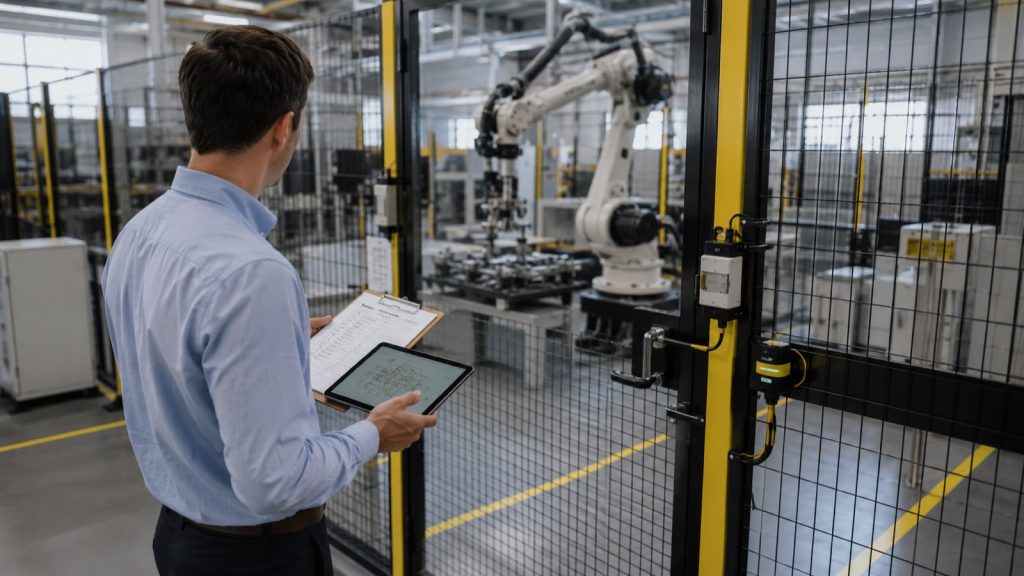
ISO 10218-2:2025 -standardi kattaa robottijärjestelmien ja -solujen integroinnin turvallisuuden, ei itse robottia. Se käsittelee riskinarviointia, suojattua tilaa ja integroijien validointia.
Paletointirobotin kustannukset ja ROI 2026: Hinta- ja takaisinmaksuopas
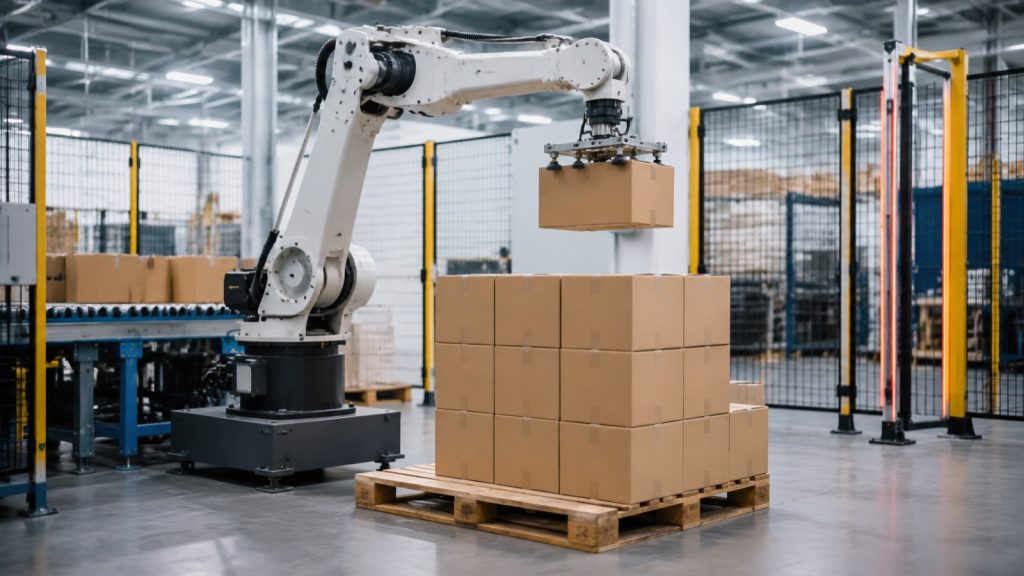
Paljonko lavausrobottisolu maksaa vuonna 2026: investointien erittely, hintaluokat hyötykuormasegmenttien mukaan sekä sijoitetun pääoman tuoton ja takaisinmaksuajan laskeminen.
Robotin liikeakselin moniasemainen ulottuvuus: Isku, aseman asettelu ja turvaraja
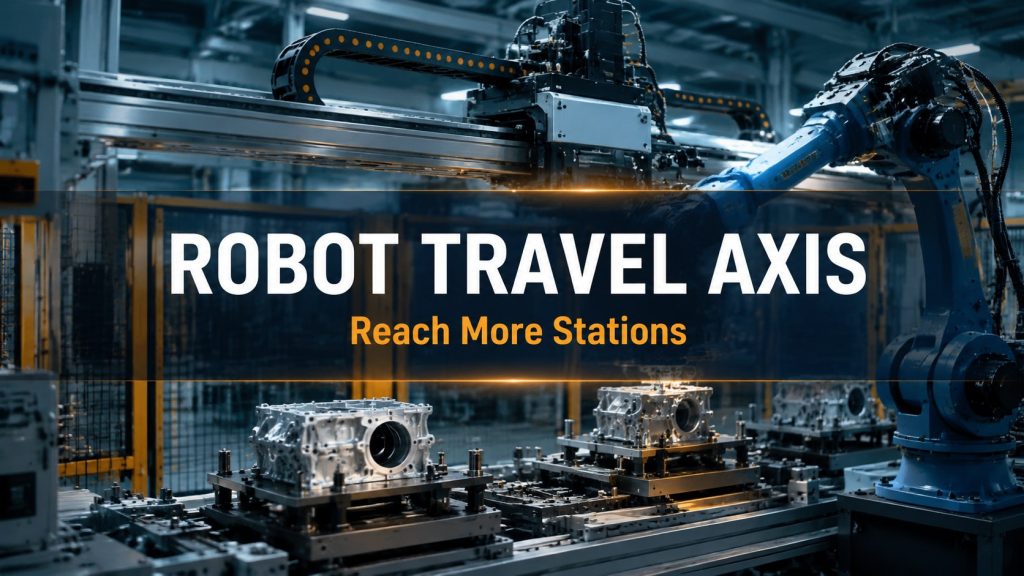
Suunnittele robotin liikeakseli tarkistamalla käytettävissä oleva isku, aseman koordinaatit, robotin vaippa, kaapelien reititys, tahtivaikutus, huoltoyhteydet ja turvarajat.
Kaksoispulttiruuvilukituskenno: Syöttö, vääntömomentin jäljitettävyys ja Poka-Yoke-uudelleentarkistus
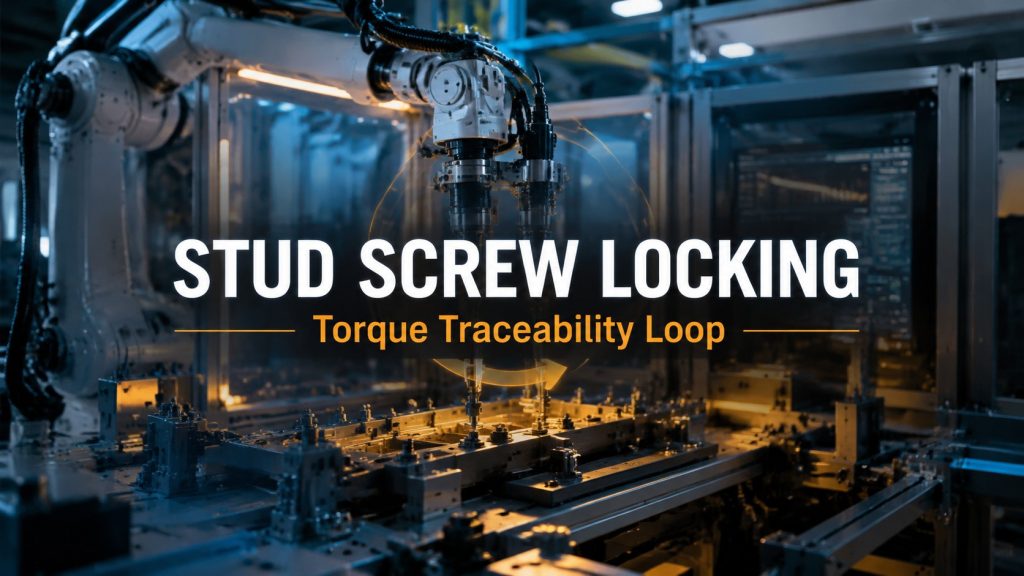
Suunnittele kaksoisnastaruuvilukituskenno tarkistamalla syöttö, istukka, vääntömomentin jäljitettävyys, poka-yoke-uudelleentarkistus, tahti ja palautuslogiikka.
Visuaalinen tarkastuskenno: Valokuvaikkuna, Osan Asento ja Uudelleentarkistussilmukka
Suunnittele visuaalinen tarkastustila tarkistamalla kuvaikkuna, osan asento, valaistus, robotin käyttömahdollisuudet, reititys ja mahdolliset poikkeavat käsittelyt ennen tarjouksen antamista.
Moottorin puhalluspuhdistusrobottisolu: Suuttimen reitti, tyhjennysikkuna ja turvaeristys
Käytännönläheinen EVST-opas moottorin puhalluspuhdistusrobottisoluihin, joka kattaa suutinreitin, jäännösnesteen hallinnan, tyhjennysikkunan, sumun eristämisen ja tarjoussyöttötiedot.
Hitsausasennon joustava vaihto: kiinnitysliitäntä, asennusvaiheet ja turvallinen palautus
Käytännönläheinen EVST-opas hitsausasennoittimen joustavaan vaihtoon, joka kattaa kiinnityslaitteen liitännän, asennusvaiheet, kuormituspisteen, käyttäjän pääsyn ja turvallisen palautumisen.
CNC-koneen hoitosolu: Kohdista tarjottimen datupiste, koneen signaalit ja poiminta-asettelutahti
CNC-koneen hoitosolu: Kohdista tarjottimen datupiste, koneen signaalit ja poiminta-asettelutahti