
Arvioimme purkusolun vastaanottoaseman vastaanottamien osien määrän koko laatikkosyklin aikana. Jotta tämä laskenta olisi mielekäs, määrittelemme ensin tarttumisvahvistuksen, vastaanottoluvan ja luovutuksen valmistumisen sekvenssin. Sitten sisällytämme ajoitusrajaan laatikon vaihdon, jäljellä olevien osien käsittelyn ja palautuksen. Pelkkä robotin liikenopeus ei voi hinnoitella tai mitata kyseistä toimitustehtävää.
Katso laatikon liikettä asemalle
Kalvottu varsi laskee pystysuoran tartuntalaitteen kohti laatikossa olevia järjestettyjä pieniä moduuleja ja liikkuu laatikon ja viereisen aseman välillä. Näkyvä järjestely aiheuttaa kaksi erillistä integrointiongelmaa: miten työkalu käsittelee laatikon sisältöä ja milloin seuraava asema on valmis vastaanottamaan sen.
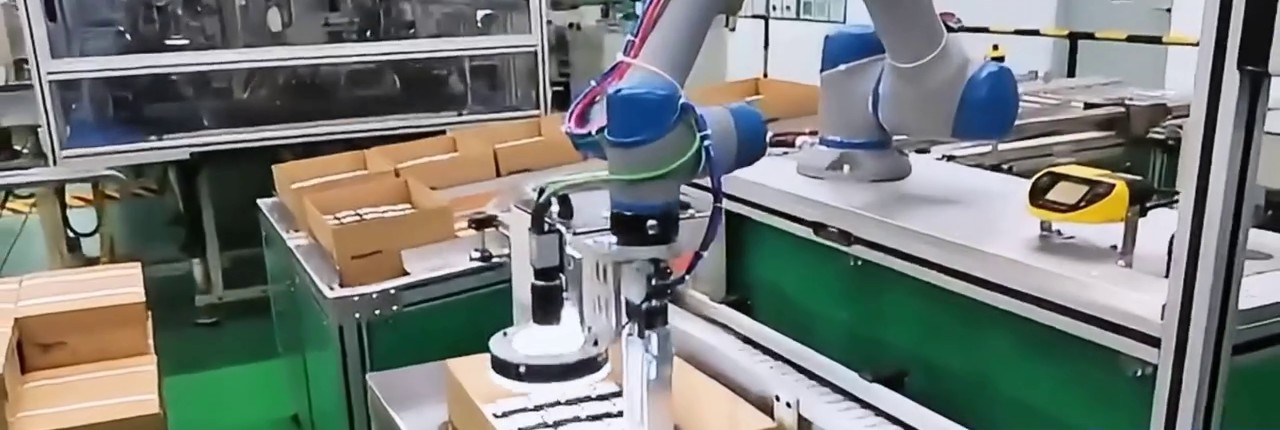
Päävideo 00:07.28 — Työkalu on moduulirivien yläpuolella etummaisessa avoimessa laatikossa ja näyttää laatikon avaus- ja keräilyalueen.
Tee liikkeestä kuitattu toimitus
Ehdotetulle solulle määrittelemme prosessikättelyn ennen tuotantomäärän määrittämistä. Ohjain voi asettaa digitaalisen lähdön, odottaa syötettä tai lauseketta ja käsitellä aikakatkaisun. Käytämme näitä funktioita työkalun toiminnan yhdistämiseen vastaanottimen tilaan, ja signaalien nimet ja ajoitus sovitaan laitteiden kesken.
| Ehdotettu vaihe | Mitä ohjaussekvenssi tekee | Mitä poikkeus tarkoittaa |
|---|---|---|
| Hallitse otetta | Aseta valitun työkalun lähtö | Komento on ohje, ei vahvistus siitä, että osia pidetään tallessa |
| Vahvista säilytys | Odota valittua tartuntapalautetta määritetyn ajan kuluessa | Pysäytä normaali siirtosekvenssi ja käsittele vahvistamaton ote |
| Hanki vastaanottolupa | Odota, että vastaanottaja hyväksyy siirron | Tallenna vastaanottimen odottaminen erikseen robotin liikkeestä |
| Aseta ja vapauta | Suorita lähestymistapa ja valittu vapautussekvenssi | Älä laske toimitusta pelkästään siksi, että vapautuskomento lähetettiin |
| Suorita luovutus loppuun | Vaihtakaa sovittu sijoittelu-/valmistumisvahvistus | Päivitä toimitusten määrä vain määritellyn hyväksymistapahtuman yhteydessä |
Palautemenetelmä riippuu valitusta työkalusta ja vastaanottimesta. Esimerkiksi työkalun sulkemissignaali ja osittainen pito -vahvistus voivat kuvata eri tiloja. Määrittelemme, mitä kukin signaali todellisuudessa todistaa, ja asetamme odotusrajat laitteen vaste- ja palautumistarpeiden perusteella. Tavallinen prosessi-I/O pysyy erillään solun turvatoiminnoista.
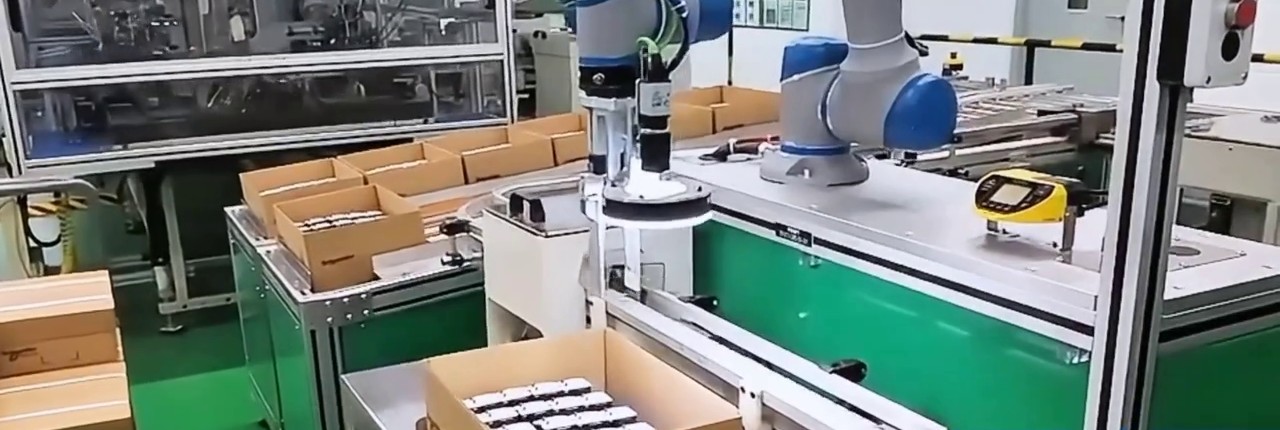
Päävideo 00:15.5 — Robottityökalu on oikeanpuoleisen työpöydän lähellä ja näyttää laatikon ja viereisen aseman välisen suhteen.
Esimerkki akkumoduulien käsittelystä kuljettimelta asemalle esittää toisen vastaanottojärjestelyn, jossa kuljetin ja asema jakavat robotin ajan. Se on hyödyllinen keskusteltaessa siitä, missä toimitus päättyy ja mikä laite voi laittaa robotin odottamaan.
Anna jäljellä olevalle riville oma käsittelysääntö
Tavallisen matriisin tapauksessa yksi lähtöasettelu on paikantaa pakkaus ja määrittää keräilypaikat sen referenssistä. Sitten testataan seinän viereisiä sijainteja ja viimeisiä jäljellä olevia moduuleja käyttämällä varsinaista pakkausta ja työkalua. Laatikon liike, seinän etäisyys tai muuttunut jäljellä oleva kuvio voivat tehdä näistä sijainneista erilaisia kuin helpossa keskitetyssä keräilyssä.
Jos ehdotus sisältää useita moduuleja yhdessä, testaa kokonaista ryhmää ja epätäydellistä lopullista ryhmää. Päätä, pystyykö valittu työkalu käsittelemään eri jäljellä olevan määrän, tarvitaanko erillinen viimeisen rivin polku vai meneekö jäljellä oleva osa käyttäjän avustamaan poikkeukseen. Tämä valinta muuttaa sekä vahvistettua määrää että laatikkokohtaista aikaa. Nimellinen ryhmän koko ei ole kelvollinen kerroin jokaiselle yritykselle.
Laatikon vaihto vaatii myös määritellyn lopputilan: seuraava laatikko on löydetty ja saatavilla keräilyä varten. Toinen keräilykohta voi joskus antaa vaihdon toimia samalla, kun toinen laatikko syöttää soluun. Arvioimme tätä asettelua ohjaussekvenssin ja käyttöjärjestelyn avulla; arvio sisältää vain jäljellä olevan täydennysajan.
Mittaa koko laatikkosykli
Käytä samaa lokikirjattua tapahtumaa molemmissa päissä: aloita, kun tämän laatikon ensimmäinen keräilytehtävä alkaa, ja lopeta, kun seuraavan laatikon ensimmäinen keräilytehtävä alkaa. Laske saman aikavälin aikana tosiasiallisesti hyväksytyt osat. Älä viivytä ajanoton aloitusta, kunnes vastaanottaja on valmis; laatikon vaihdon, vahvistusten ja jatkojohtimien on pysyttävä peräkkäisten aikavälien sisällä. Laske sitten:
Toimitetut moduulit tunnissa = 3600 × N / T
Tässä N on sovitussa vastaanottopisteessä hyväksytty lukumäärä ja T on kulunut sekuntimäärä saman täydellisen laatikkosyklin rajan yli. Kerroin muuntaa sekunnit tunneiksi. Tämä on suunnitteluyhtälö, ei kuvatun käsivarren suorituskykyluku.
Erottelemme kirjatun ajan tuottavaan siirtoon, työkalun vahvistusodotuksiin, vastaanottimien odotuksiin, laatikoiden vaihtoon ja poikkeusten korjaukseen. Jos useita toimintoja on päällekkäin, koko kulunut aika lasketaan kerran kyseiseen aikaan. Jos mitataan useita laatikoita, jaa hyväksyttyjen osien kokonaismäärä kuluneella ajalla yksittäisten laatikoiden keskiarvon laskemisen sijaan.
Tietue viittaa sitten kokoonpanopäätökseen. Toistuvat vastaanottimen odotusajat vaativat rajapinnan tai alavirran kapasiteetin keskustelua. Pitkä kattamaton korvausväli vaatii täydennyksen ja asettelun vertailua. Toistuvat viimeisen rivin poikkeukset edellyttävät työkalujen tai jäljellä olevan osan strategian tarkastelua. Nämä ovat eri muutoksia, vaikka jokainen niistä aluksi näyttäisikin alhaiselta tuntihinnalta.
Keskustellaksesi solusta EVST:n kanssa, ota mukaasi valokuvia pahvilaatikoista ja moduuleista, laatikoiden järjestelystä ja määristä, video täydestä lähes tyhjään -käsittelystä sekä vastaanottimen käytettävissä olevat signaalit tai toimintajärjestys. Jos rajapintaa ei ole vielä dokumentoitu, selitä, mitä seuraavan aseman on vastaanotettava ja milloin. Voimme käyttää näitä syötteitä määrittääksemme kanavanvaihdon, poikkeussäännöt ja hyödyllisen syklikokeilun. Keskustele moduulien purkamisesta integraatiossa.