
Yhden laatikon siirtäminen pinosta lähtökuljettimelle näyttää toistuvalta, mutta luovutus muuttuu kerroksen tyhjentyessä. Tässä tapauksessa robotti nostaa yksittäisiä laatikoita oikealla olevasta pinosta, kantaa ne solun poikki ja vapauttaa ne vasemmalla olevalle vihreälle kuljettimelle. Suunnittelutehtävänä on pitää noutogeometria, laatikoiden pidätys ja kuljettimen vapautus ennustettavina ensimmäisestä laatikosta viimeiseen.
Lähetä EVST:lle pakkausmateriaalit, lavakuvio, kuljettimen asettelu ja päivittäinen tuotantotavoite alustavaa ratkaisua ja syklin arviointia varten: https://www.evsint.com/contact/#quote
Muunna pinokuvio saavutettaviksi poimintatiloiksi
Kuvaile jokainen kerros laatikoiden lukumäärällä, suunnalla, nimellisillä keskipisteillä, erottimilla ja odotetulla pinon toleranssilla. Ohjain tarvitsee selkeän säännön näiden asemien läpi etenemiseen ja kerroksen valmistumisen vahvistamiseen. Kuormalavojen sijoittelu ja kertynyt laiha paino tulisi sisällyttää toleranssitutkimukseen. Kirjaa jokaisen keräilyaseman koordinaattilähde, jotta kuvion muutos voidaan tarkistaa ilman, että toisiinsa liittymättömiä tiloja kirjoitetaan uudelleen.
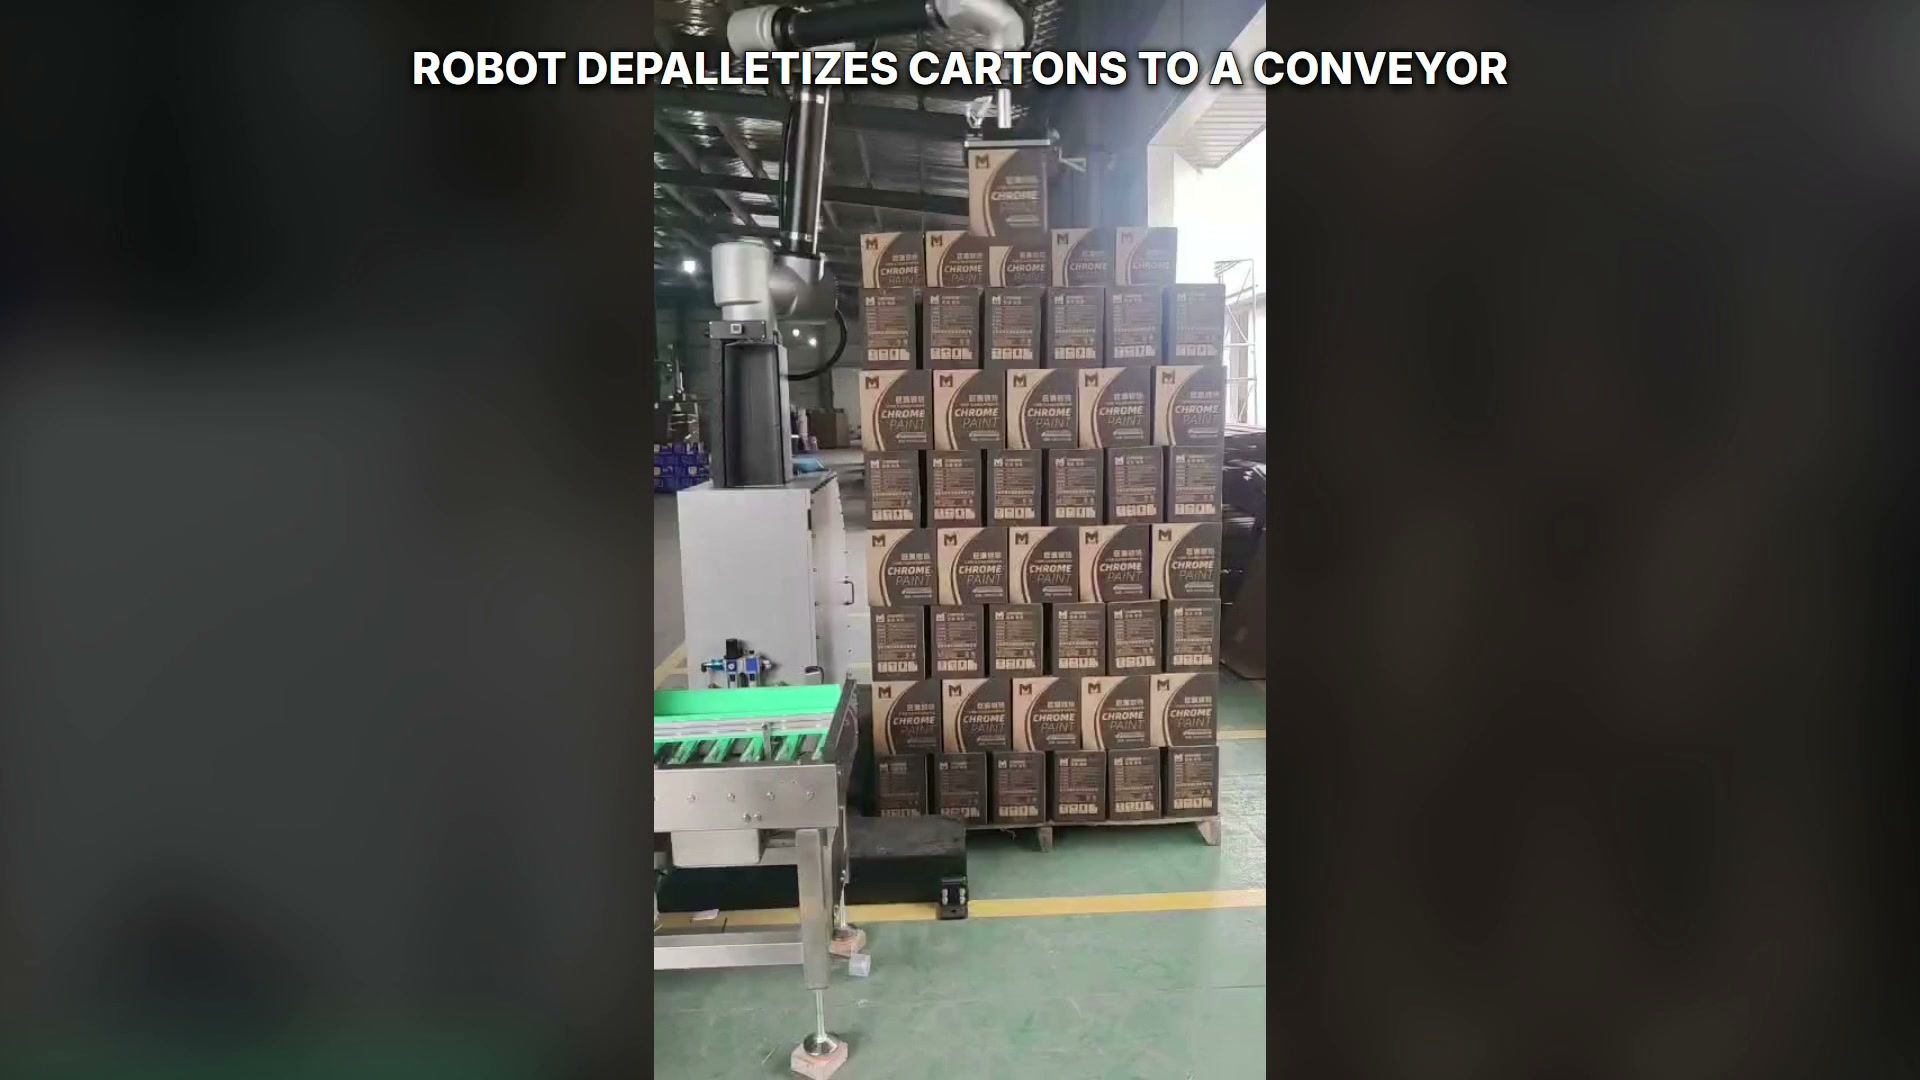
Robotti pitää yhtä laatikkoa oikeanpuoleisen pinon yläpuolella.
Ensimmäisessä asettelukatselmuksessa tulisi testata ylin, alin, lähin ja kaukaisin keräilytila. Tarkista robotin asento, työkalujen välys, palettien reunat ja ympäröivät laitteet kuvion jokaisessa kulmassa sen sijaan, että validoisit vain keskimmäisen laatikon.
Yhdistä päätyefektori pahvilaatikkoon
Kartongin jäykkyys, pinnan kunto, saumat, teippi, kannet ja paikallinen muodonmuutos vaikuttavat käytettävissä olevaan tartuntapinta-alaan. Määritä sallitut kosketusalueet ja vahvistusmenetelmä ennen lopullisen työkalun valintaa. Tyhjiöalueen valvontaa, paineenkäyttäytymistä tai muita projektikohtaisia signaaleja voidaan arvioida edustavien laatikoiden avulla.
Työkalun tulee pitää pakkaus paikallaan kiihdytyksen ja hidastuksen aikana välttäen kosketusta viereisiin laatikoihin. Kokeiden tulee sisältää sallittu pakkausalue ja realistinen pakkauskunto, ja sitten tulee määrittää hälytysrajat tallennettujen tulosten perusteella.
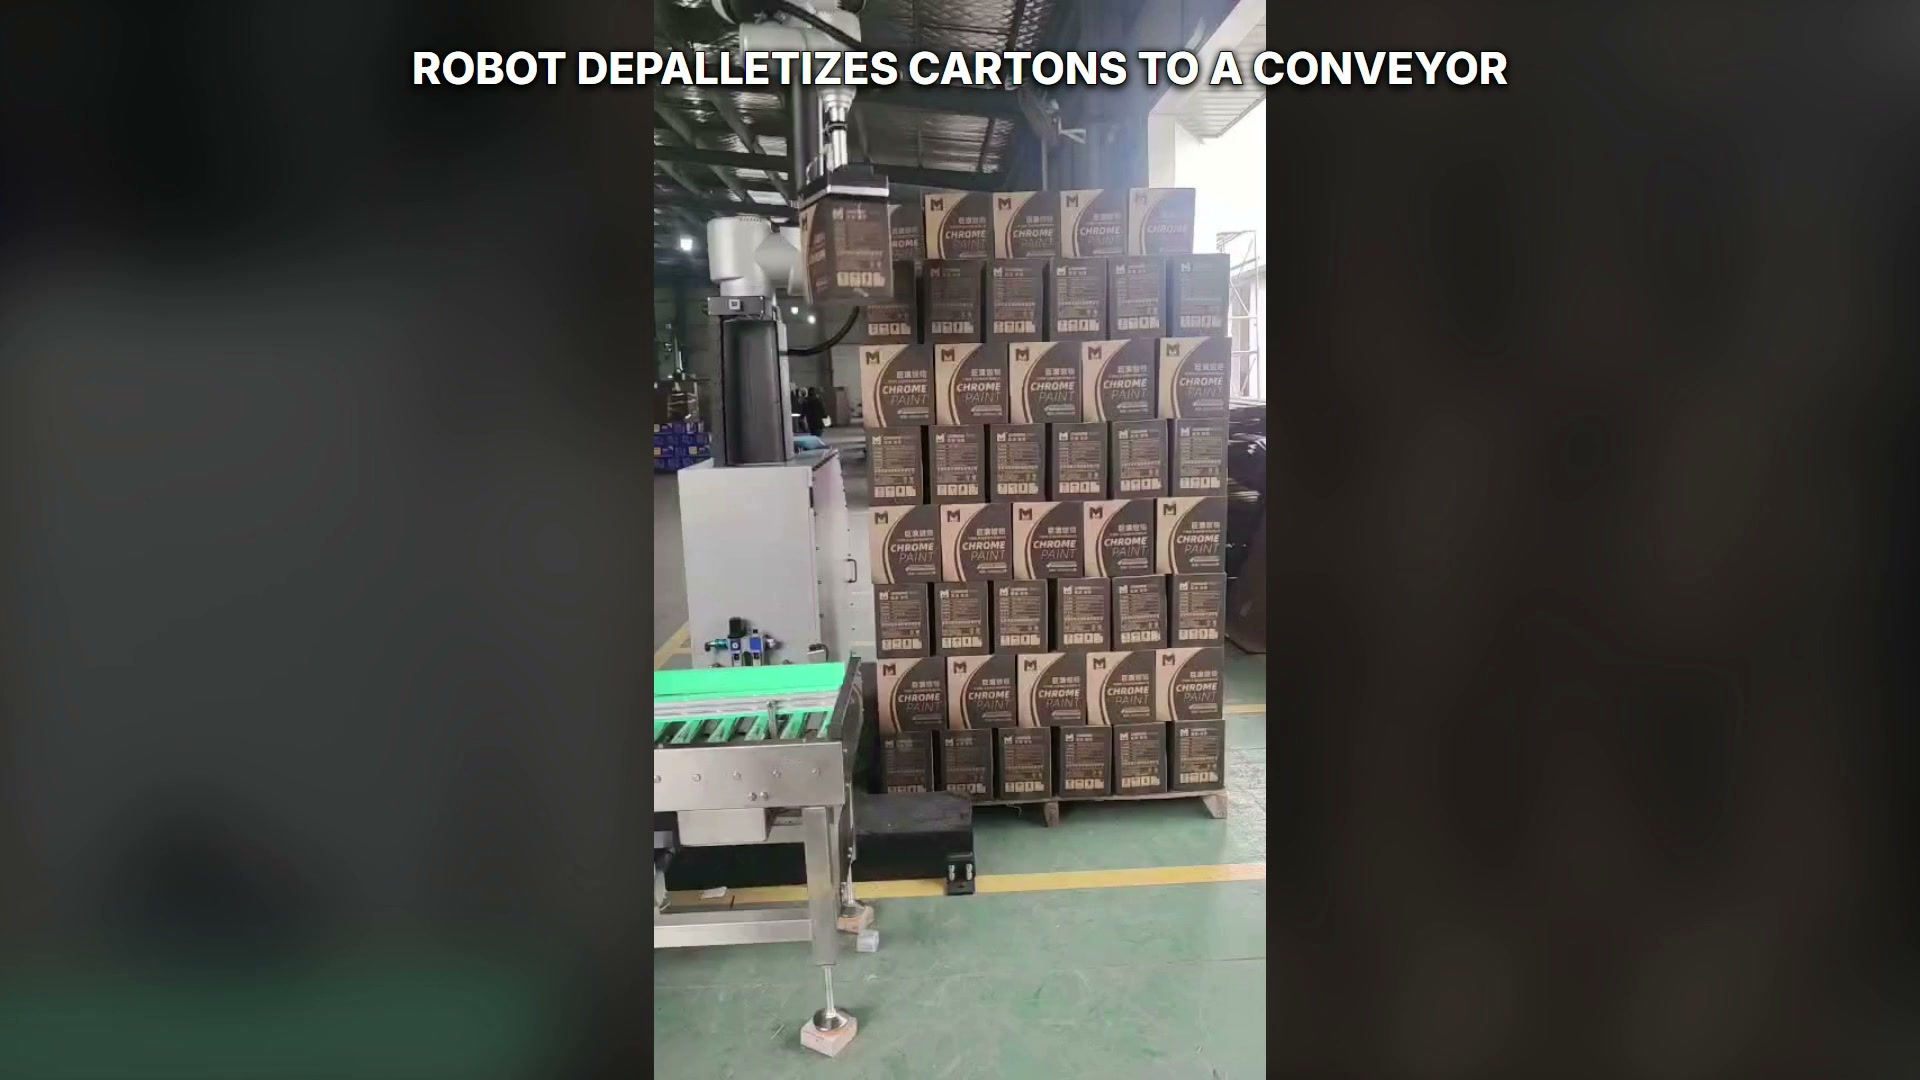
Robotti pitää yhtä laatikkoa pinon ja kuljettimen välissä; tässä näkymässä kuljetin on tyhjä.
Käsittele kuljettimen vapautusta kontrolloituna luovutuksena
Kuljettimen on tarjottava tunnettu vapautusalue ja riittävästi alavirran kapasiteettia. Määritä kuljettimen valmiussignaali, kohdeasento, robotin vapautusehto ja todiste siitä, että pakkaus on poistunut. Kuljettimen ei tulisi siirtyä ristiriitaiseen tilaan, kun robottityökalu on kotelonsa sisällä.
| Handoff | Projektin panos | Hyväksyntätarkistus |
|---|---|---|
| Pinoa työkaluun | Lavakuvio, pinoamissietokyky, pahvilaatikon kosketusalueet | Valittu pakkaus säilytetään häiritsemättä naapureita |
| Työkalun siirto | Kuormitusalue, kiihtyvyyskoe, törmäysvaippa | Kartonki pysyy hallinnassa koko reitin ajan |
| Työkalu kuljettimelle | Vapautusalue, kuljettimen tila, vapautussignaali | Pakkaus tuetaan ennen vapautusta ja poistuu robotin läpi |
| Keskeytynyt sykli | Pakkauksen ja työkalun tunnettu tila, turvallinen vetäytyminen | Uudelleenkäynnistys ei ohita tai toista pinon sijaintia |
OSHA: t teollisuusrobottijärjestelmiä käsittelevä luku tarjoaa yleisen riskinarvioinnin kontekstin. EVST:n paletointirobotin yleiskatsaus tarjoaa asiaankuuluvan tuotteen ja asettelun kontekstin; siirtosuunta tässä tapauksessa pysyy pinosta kuljettimelle.
Pidä pinon tila jäljitettävänä palautuksen aikana
Pysähdys voi tapahtua ennen noutoa, säilytyksen jälkeen, siirron aikana tai kuljettimen vapautuksen jälkeen. Palautusnäytön tulisi tunnistaa käsketty pinon sijainti, onko työkalun uskottu pitelevän pahvilaatikkoa, kuljettimen käyttöaste ja seuraava sallittu toiminto. Käyttäjän vahvistuksen tulisi päivittää sama tilamalli, jota käytetään automaattisessa toiminnassa.
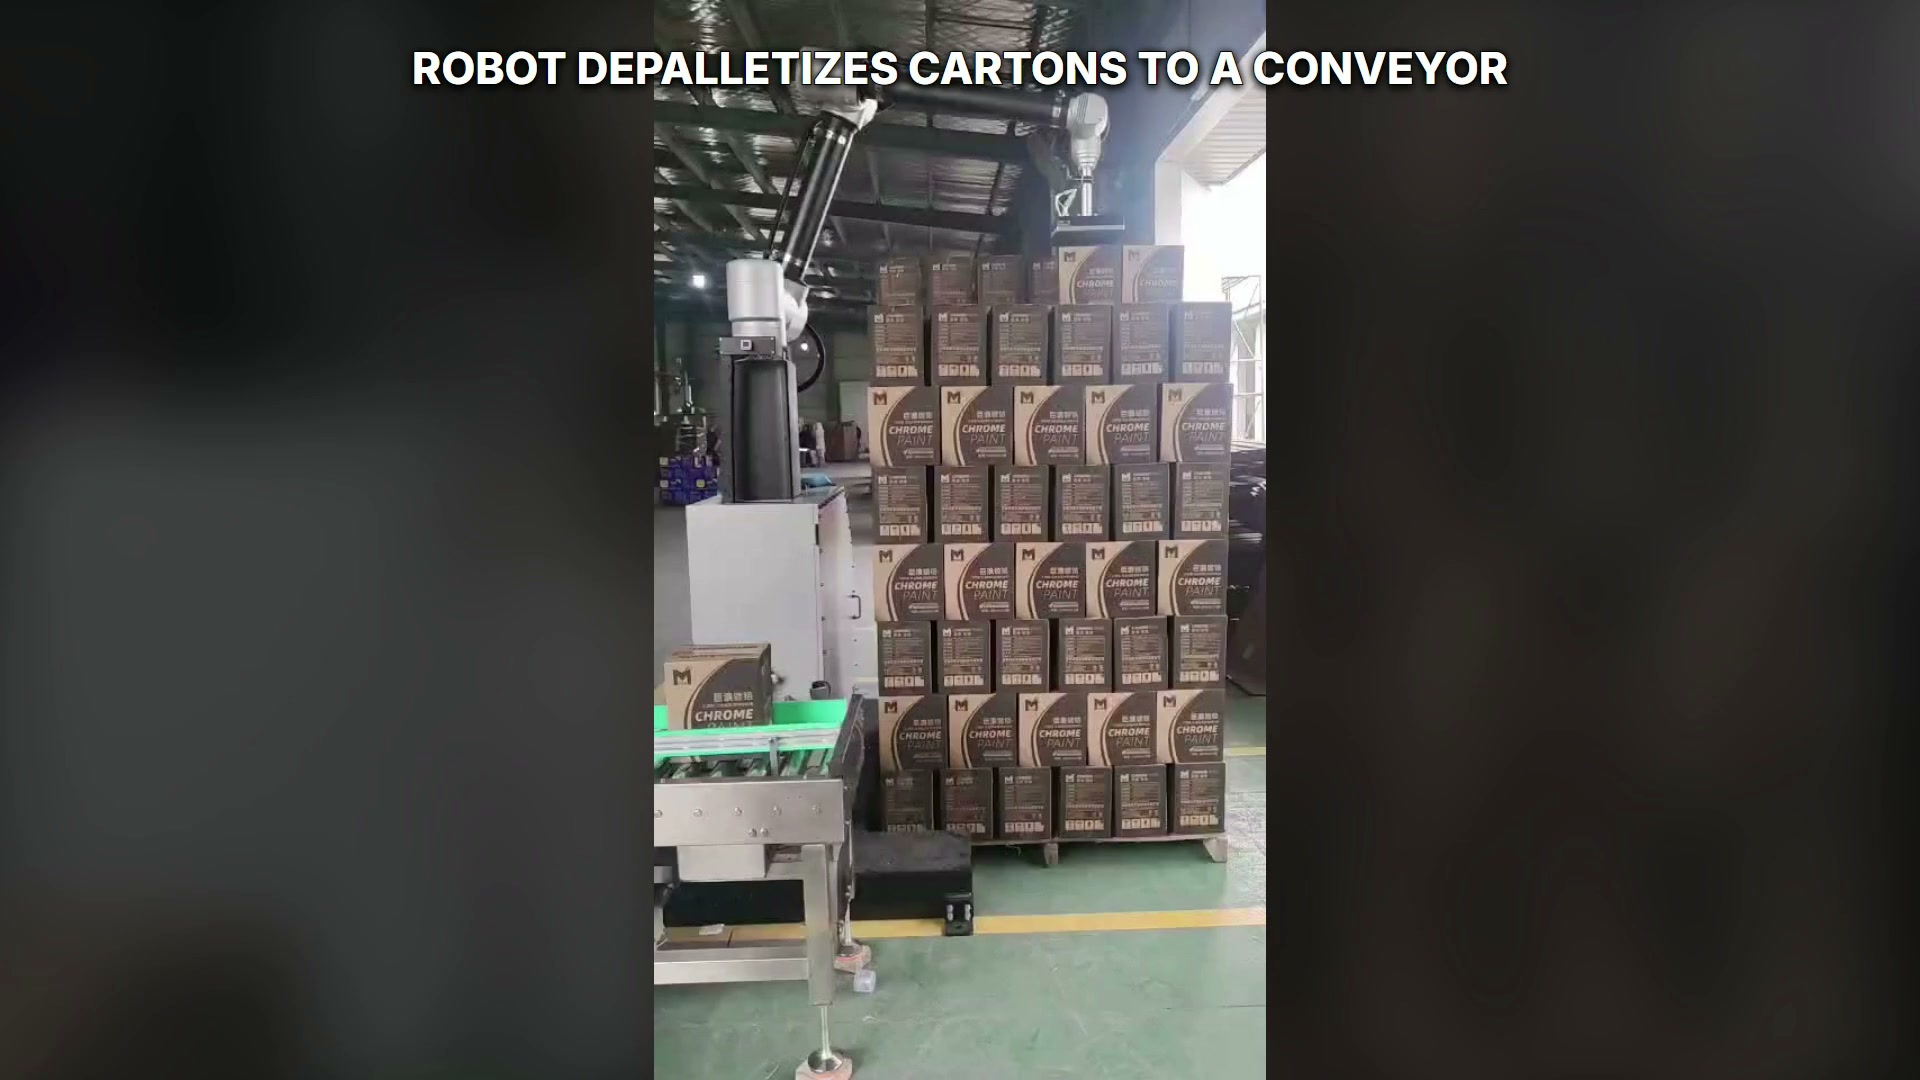
Yksi laatikko lepää vihreällä kuljettimella, kun robottityökalu on tyhjä pinon yläpuolella.
Mittaa koko materiaalivirta
Syklin arvioinnin tulisi sisältää palettien esittelyn, keräilyn vahvistuksen, robotin liikkeen, kuljettimen vapautuksen, loppupään tyhjennyksen, palettien vaihdon ja suunnitellut käyttäjän tehtävät. Kirjaa nämä elementit erikseen sovittujen laatikko- ja palettiolosuhteiden mukaisesti, jotta rajoittava rajapinta voidaan tunnistaa.
Kysymykset, jotka ostajien tulisi ratkaista
Mitä tietoja tulisi antaa ensin?
Ilmoita laatikon mitat ja sallitut vaihtelut, edustavat näytteet, lava- ja kerroskuviot, erottimien tiedot, kuljettimen asettelu, käytettävissä olevat signaalit ja päivittäinen tuotantotavoite.
Miten työkalukonseptia tulisi testata?
Käytä hyväksytyn kuntoalueen kattavia pahvilaatikoita, testaa sallitut noutoalueet ja tallenna pidätyssignaali edustavan liikkeen avulla.
Mikä estää julkaisukonfliktin?
Käytä määriteltyä kuljettimen valmiustilaa, kiinteää tai viitattua vapautusaluetta, vahvistusta siitä, että pakkaus on tuettu, ja robotin vapautussignaalia ennen kuljettimen liikettä.
Mitä pitäisi tapahtua keskeytyksen jälkeen?
Täsmäytä fyysisen pinon, työkalun ja kuljettimen tila ohjaimen kanssa ja valitse sitten dokumentoitu vetäytymis-, valmistumis- tai manuaalisen käsittelyn vaihe.
Lähetä projektiarviointia varten pakkaustiedot, lavakuviot, kuljetinliitännät ja päivittäinen tuotantotavoite EVST:lle: https://www.evsint.com/contact/#quote tai osoitteeseen sales@evsrobot.com.
Tapauksen konteksti: yksittäiset laatikot siirtyvät oikealta pinotusta kuormasta vasemmalle vihreälle kuljettimelle.