Planning a Robot Workstation for Conformal Coating: Three Work Areas, One Clear Route
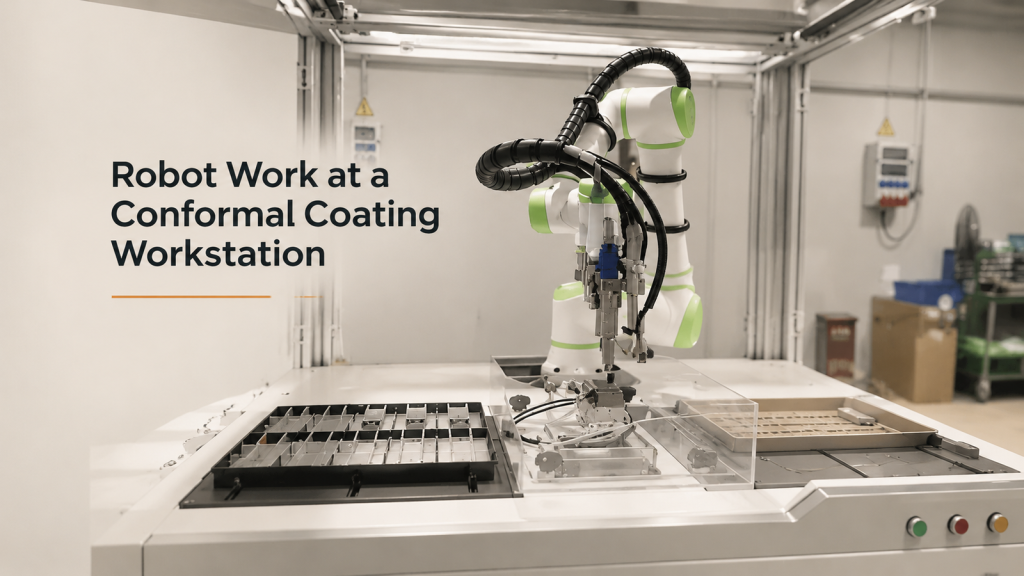
Robottien reittien, kiinnittimien rajapintojen, läsnäolotilojen ja palautumisen suunnittelu kolmella työalueella konformaalisen pinnoitustyöaseman avulla.

Robottien reittien, kiinnittimien rajapintojen, läsnäolotilojen ja palautumisen suunnittelu kolmella työalueella konformaalisen pinnoitustyöaseman avulla.