
Väikeste osade montaaži automatiseerimine: stabiilne kahjustusteta valimine ja paigutamine
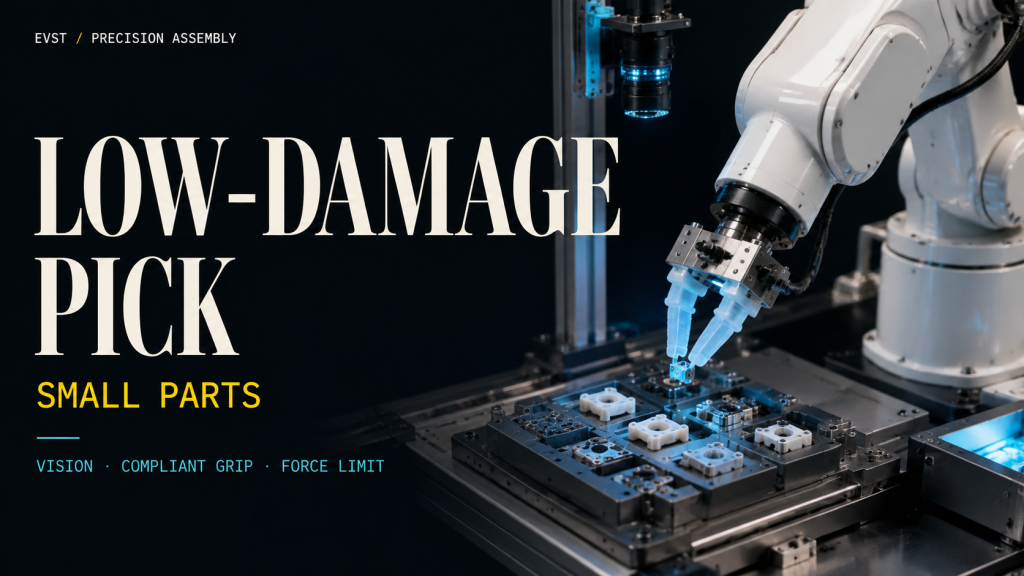
Kuidas kujundada väikeste detailide montaažiroboti rakke, võttes arvesse nõuetele vastavat haaret, nägemisega seotud asukohta, jõu piiramist, kinnitusvahendite tugipunkti, kahjustusteta käsitsemist ja stabiilset taktiaega.
Robotiseeritud jootmine trükkplaatide töödeks: kuidas kontrollida vuukide konsistentsi
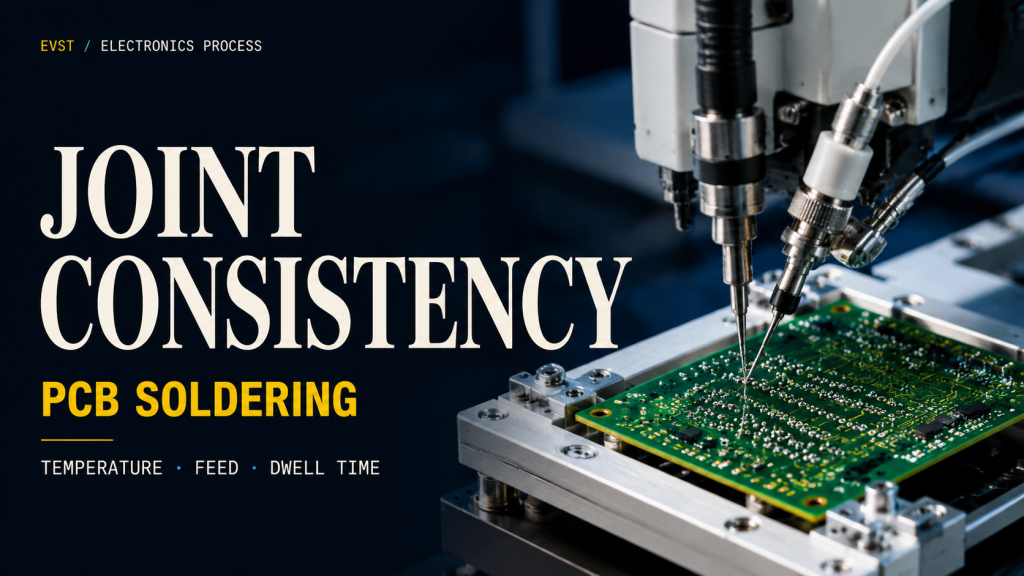
Praktiline juhend trükkplaatide robotjootmiseks, mis hõlmab jootetera etteannet, raua nurka, viivitusaega, kinnitusdetailide korduvust, protsessiaknaid ja kontrolli.
Mööbli käsitsemise ja lihvimise robotid: kuidas ebakorrapäraseid pindu kontrollida
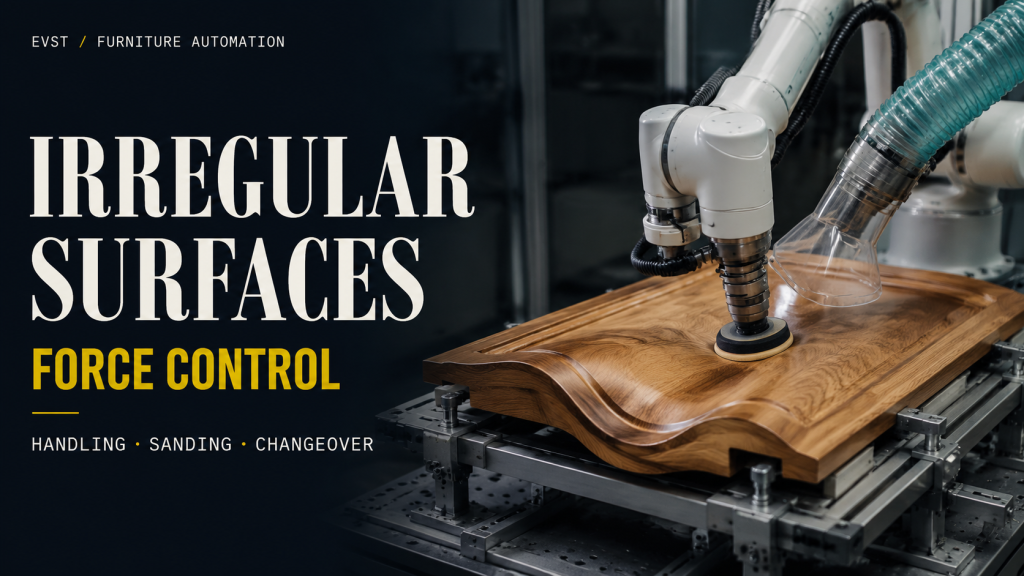
Kuidas mööbli käitlemise ja lihvimise robotrakud haldavad ebakorrapäraseid kujusid, kõveraid trajektoore, kontaktrõhku, abrasiivi eluiga, tolmu isoleerimist ja ümberlülitust.
3C elektroonika automatiseerimisliin: kuidas ühendada käitlemine, kokkupanek, märgistamine ja kontroll
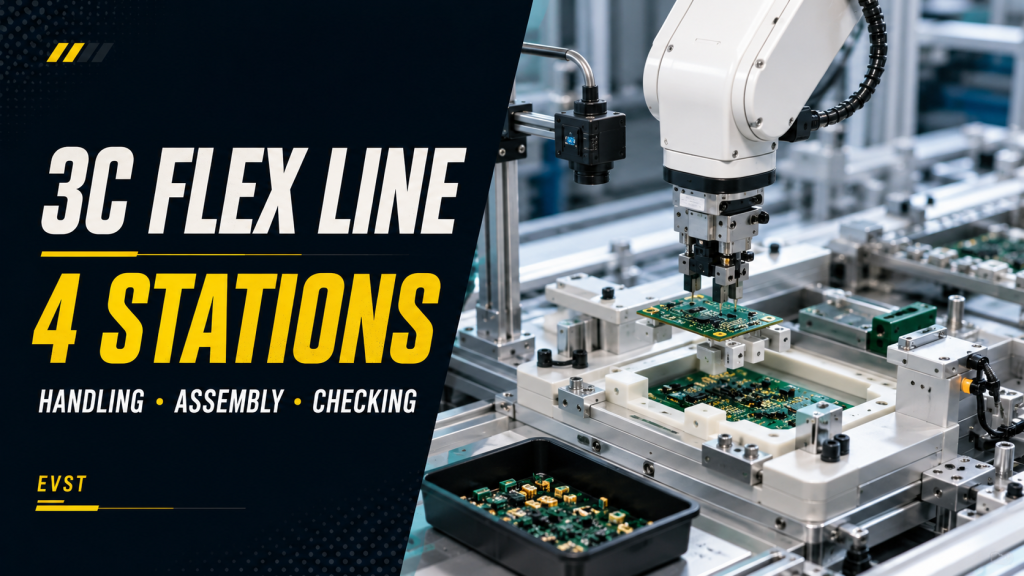
Praktiline juhend 3C elektroonikaautomaatika liinide projekteerimiseks, mis ühendavad väikeste osade käitlemise, montaaži, märgistamise, visuaalse kontrolli, praagi käitlemise ja jälgitavuse.
Väntvõlli toorikute automaatne laadimine: raskete masinate hooldus ilma seljamurdva tõsteta
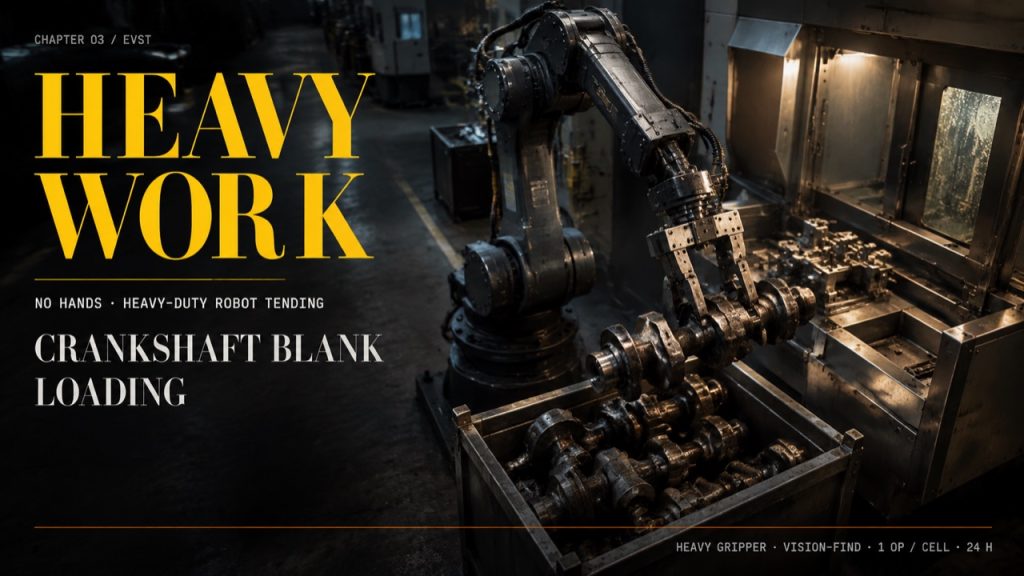
Väntvõlli toorikute automaatne laadimine: raskete masinate hooldus ilma seljamurdva tõsteta. Autor: EVST toimetus — robotiseeritud masinate hooldus- ja jõuülekande automatiseerimisüksused. Viimati uuendatud: 22. juuni 2026. Esimene vastus: Väntvõlli toorikud on rasked, õlised sepised, mida operaatorid tõstavad konteinerite kaupa masinale – aeglaselt, seljale tugevalt ja piiratud ühe inimesega […]
Õpetamata robotkeevitus: kuidas keevitada suuri ja väikeseid partiisid ilma punkt-punktilt õpetamiseta
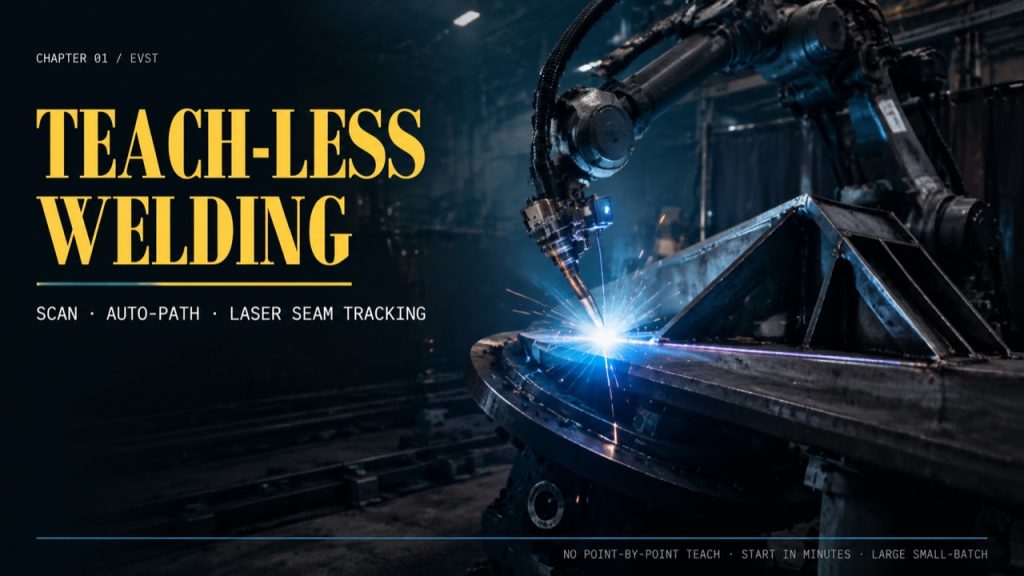
Õpetamata robotkeevitus: suurte ja väikeste partiide konstruktsioonidetailide keevitamine ilma punkt-punktilt õpetamiseta. Autor: EVST toimetus — robotkeevitusrakud ja suurte konstruktsioonide automatiseerimine. Viimati uuendatud: 22. juuni 2026. Esimene vastus: suuri ja väikeste partiide konstruktsioonidetaile on robotkeevitusega raske teha, sest keevitaja peab iga uue tooriku jaoks punkt-punktilt tee õpetama — aeglane ja […]
Segatud mudelite konveierliin: visuaalne positsioneerimine + vöötkoodi mudeli tuvastamine + paindlik ümberlülitus
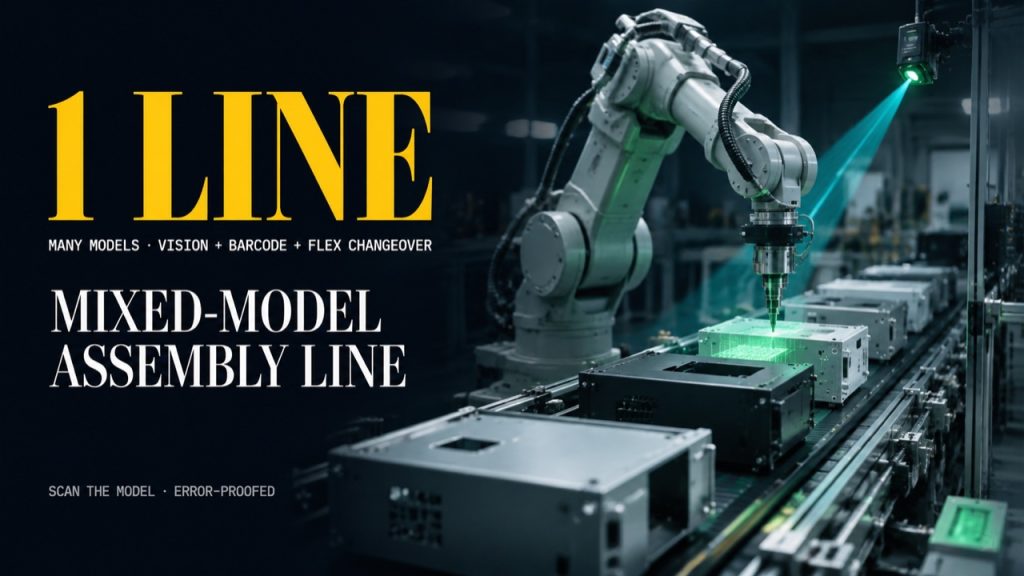
Kuidas ehitada elektroonikaümbriste ja seadmete osade segamudelite konveierliin. Autor: EVST toimetus — robotite montaažirakud ja paindlik elektroonikaautomaatika. Viimati uuendatud: 18. juuni 2026. Esimene vastus: Elektroonikaümbrised ja seadmete osad on saadaval kümnetes variantides ning nende käsitsi ühele liinile sundimine tähendab vale mudeli vigu ja […]
Kuidas ehitada paindlikku montaažielementi elektriajamite ja täppismoodulite jaoks: plaadimängija + kobot
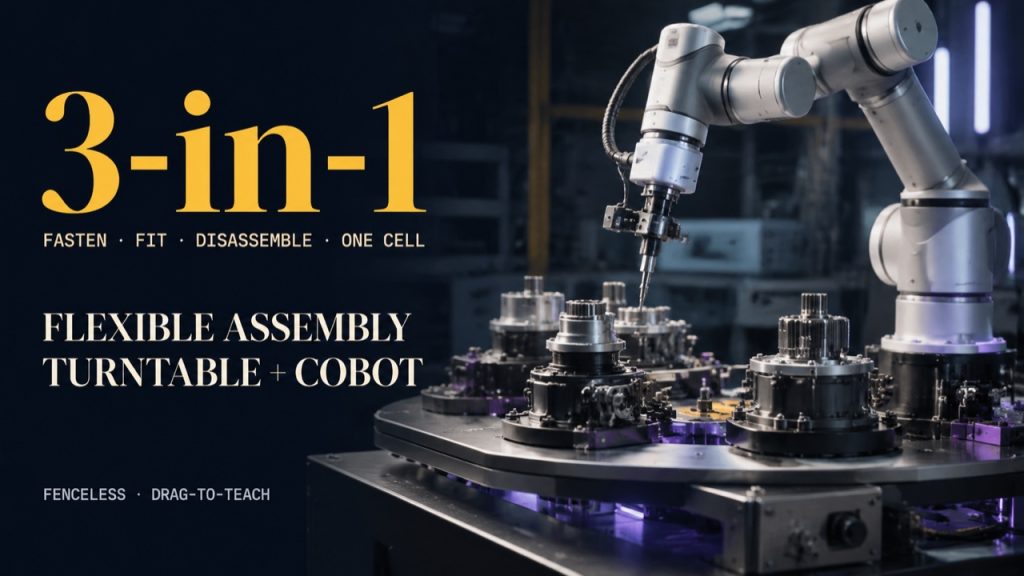
Kuidas ehitada paindlikku montaažielementi elektriajamitele ja täppismoodulitele. Autor: EVST toimetus — koostöörobotid ja paindlik montaažiautomaatika. Viimati uuendatud: 18. juuni 2026. Esimene vastus: elektriajamite ja täppismoodulite mitmeastmeline montaaž — kinnitamine, osade paigaldamine, lahtivõtmine üksteise järel — ei saa käsitsi tsükliaega täita, annab tulemuseks võnkumisi, […]
Robotiseeritud külmutusagensi laadimine koos nägemisega ja veatuvastusega: kuidas liini üles ehitada
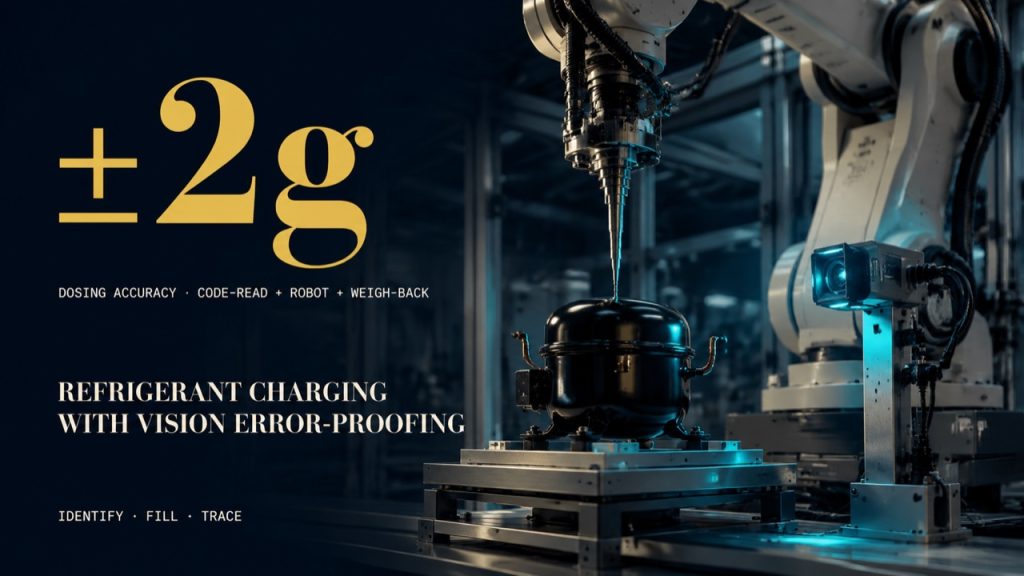
Robotiseeritud külmutusagensi täitmine ja kompressoriõli täitmine, EVST toimetusmeeskonna poolt õigesti tehtud – robotite doseerimisrakud ja nägemisvigade kaitse konveieriliinidele. Viimati uuendatud: 18. juuni 2026. Esimene vastus: Külmutusagensi käsitsi täitmine ja kompressoriõli doseerimine triivib – paar grammi nihkes, vale mudel või üks vahelejäänud täitmine ning seadme jõudlus ja saagis […]
Robotpresside hooldus: kiirem stantsimisliin, mis on disainitud vältimatuks purustusohuks
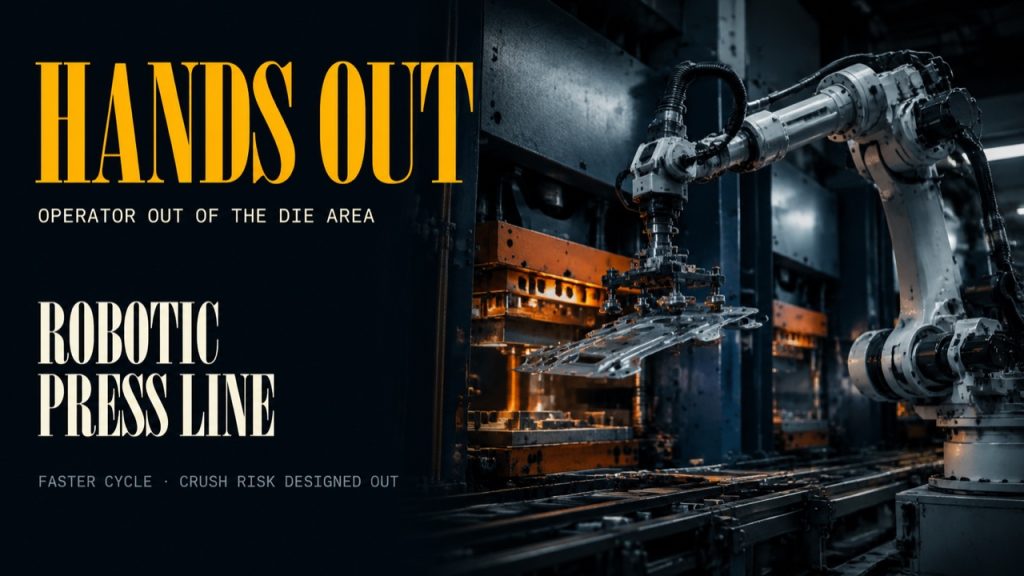
Robotpressi hooldamine eemaldab käe stantsipiirkonnast (purustamisoht on välistatud) ja surub pressiga kätt, et ühendada mitu pressi kiiremaks liiniks.
Robotiseeritud kruvide kinnitamine puhumis-etteandega: mööda keeratud kruvide, ristkeermestamise ja pöördemomendi nihkumise lõpetamine
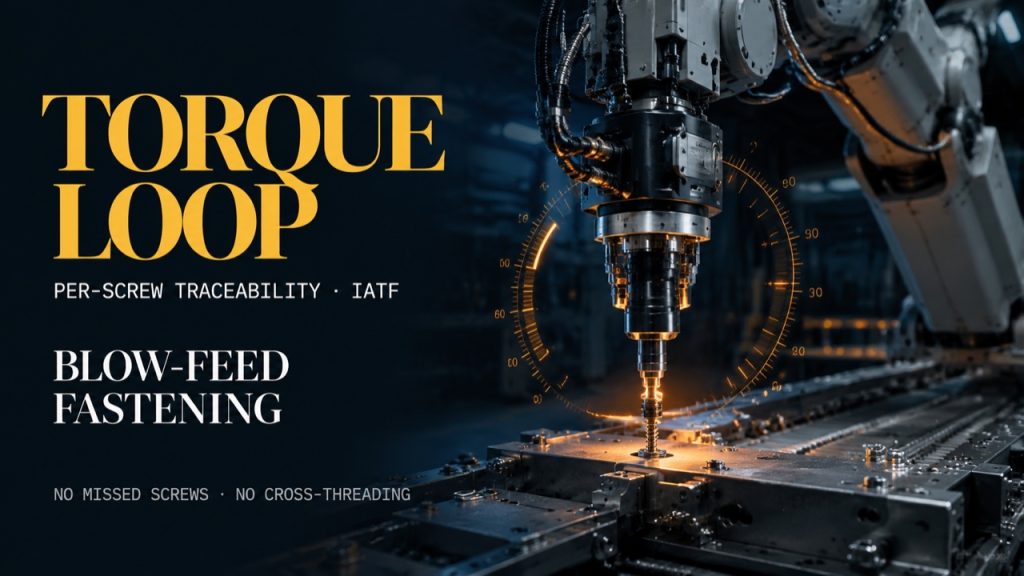
Robotiseeritud puhumis-etteandega kinnitusotsad jätavad kruvid vahele, keermestamine ja pöördemomendi triiv — kruvid puhutakse puuri külge, jõuga juhitav haakumine, kruvi kohta pöördemomendi jälg.
Kuidas ehitada teraskonstruktsioonide/silla keevitusliini: robot + rööp + positsioneerija
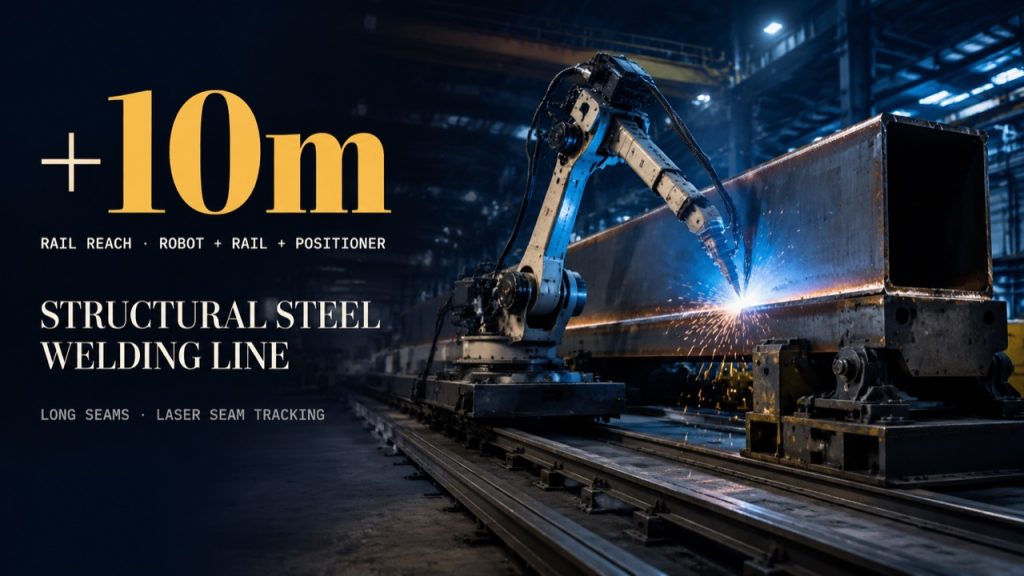
Teraskonstruktsioonide/silla keevitusliin vajab robotit + rööpa + positsioneeri: rööpa ulatus on üle 10 m, positsioneerija tasandab õmblused ja laserjälgimine korrigeerib.