
Silindripea roboti laadimine: sulgege ring asukoha määramise, haaramise ja masina takti vahel
Planeeri silindripea roboti laadimist asukoha määramise tugipunkti, haaratsi asendi, masina signaalide, laastu puhastamise, taktiaja ja ebanormaalse tagastuse põhjal.
Minilaadimise puhveretteanne: kuidas hoida robotiga komplekteerimist stabiilsena
Planeerige minilaadimise puhvri etteanne sissetuleva rütmi, puhvri positsioonide, tuvastussignaalide, pealevõtmiskõrguse, erandi tagastamise ja roboti pealevõtmisstabiilsuse põhjal.
Lehtmetalli punktkeevituse robotrakk: juhtimisseade, keevitusjärjestus ja käsitsemise aken
Hinnake lehtmetalli punktkeevitusroboti lahtrit, kontrollides kinnitusdetailide kinnitust, keevitusjärjestust, käsitsemisakent, detaili vedru tagasitõmbumist, kontrolli ajastust ja ohutust.
Press-fit automatiseerimislahter: sulgege kinnitusdetailide, pressitee ja kontrolli vaheline ring
Ehitage stabiilne pressliitmike automatiseerimisrakk, juhtides kinnitusvahendite tugipunkti, pressimisrada, jõu ja nihke jälgimist, kontrolli ajastust, praagivoogu ja ohutut juurdepääsu.
Alumiiniumkeevitusroboti element: põleti nurga, kinnituspunkti ja soojuse sisendi juhtimine
Planeerige alumiiniumkeevitusroboti lahter, mis arvestab põleti nurka, kinnitusdetailide tugipunkti, soojussisendit, kaitsegaasi, moonutuste kontrolli, ohutust ja vastuvõtukatseid.
Pehmete kottide palleteerimise robotrakk: stabiliseerib haardeasendi enne kiiruse saavutamist
Planeerige pehmete kottide palleteerimise automatiseerimist, võttes arvesse kottide deformatsiooni, pealevõtmise asendit, konveieri tempot, haaratsi kontakti, kaubaaluste tugipunkti, virnastusmustrit ja taastamisloogikat.
Nägemisjälgimisega sorteeriv robotrakk: sulgege äratundmise, korjamise ja konveieri silmus
Praktiline juhend visuaalse jälgimise ja sorteerimise automatiseerimise kohta, mis hõlmab valgustust, kaamera ajastust, konveieri kiirust, pealevõtuakent, paigutusloogikat ja jälgitavust.
Masinateenindusroboti laadimisaken: uks, kinnitusdetailid ja valikuline taktika
Planeeri masinahooldusroboti lahter, mis arvestab ukse ajastust, kinnitusvahendite tugipunkti, detailide haaret, laastu- ja jahutusvedeliku ohtu, valiku- ja paigutustakti ning operaatori päästmist.
Seadme liimi doseeriv robotrakk: juhtgraanul, tugipunkt ja pressiaken
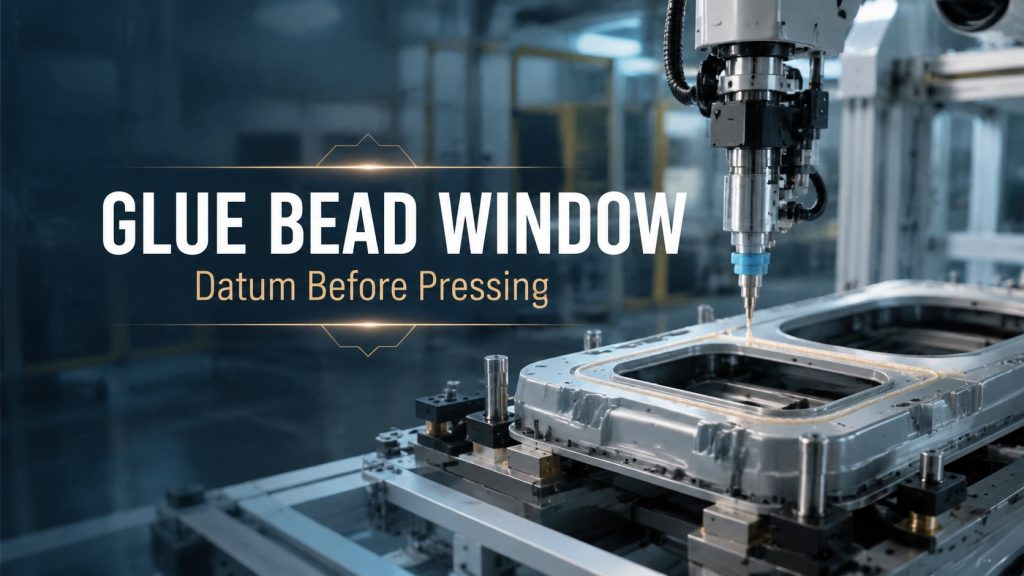
Praktiline juhend aparaatide liimi doseerimise automatiseerimise kohta, mis hõlmab liimiribade teed, doseerimismahtu, detaili andmepunkti, pressi ajastust, kõvenemisaega ja kontrolli.
Kobotite nägemise kontrollsilmus: stabiliseerib positsioneerimise enne jälitamise tuvastamise määra
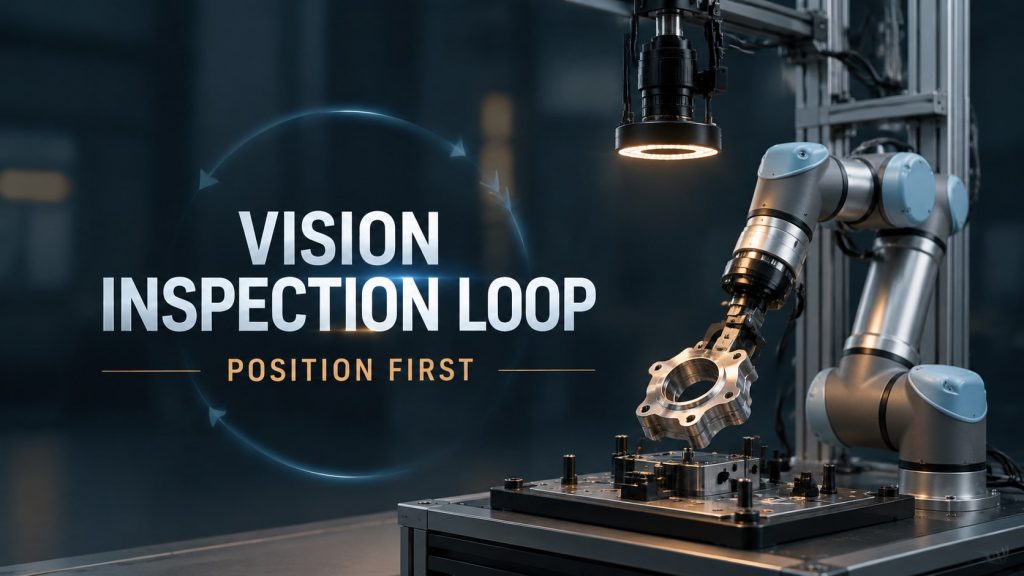
Kuidas planeerida kobotiga nägemisega kontrollitsüklit, võttes arvesse detailide positsioneerimist, valgustust, kaamera käivitust, otsustuslävesid, maagaasivoogu ja jälgitavust.
Roboti lihvimistee järjepidevus: kontrollige kontakti enne kiiruse saavutamist
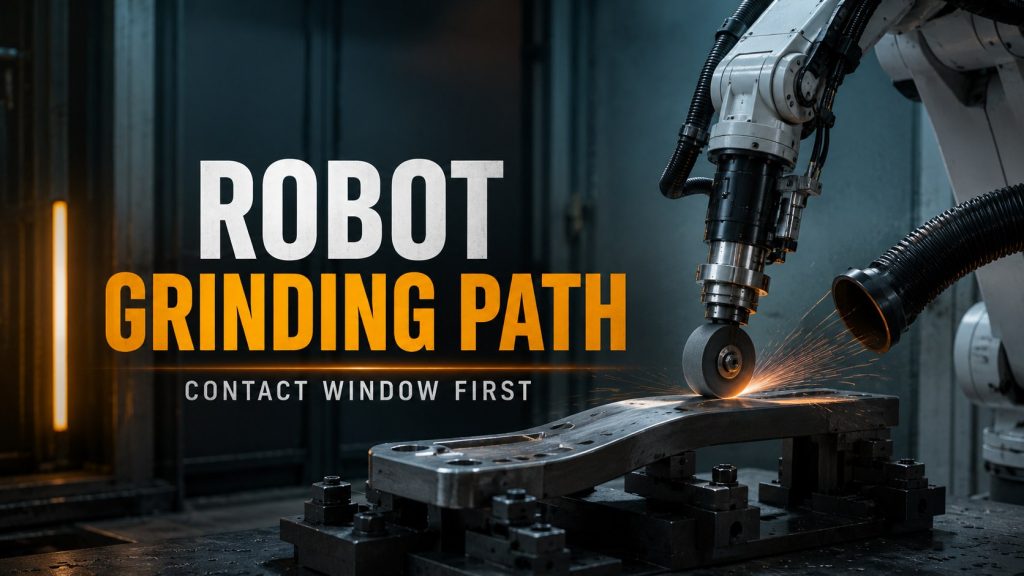
Kuidas planeerida robotlihvimistööjaama kontaktnurga, kinnitusvahendite tugipunkti, jõu juhtimise, abrasiivse kulumise, tolmupiiri ja vastuvõtukatsete põhjal.
Kobotikiibi testimise laadimise juhend
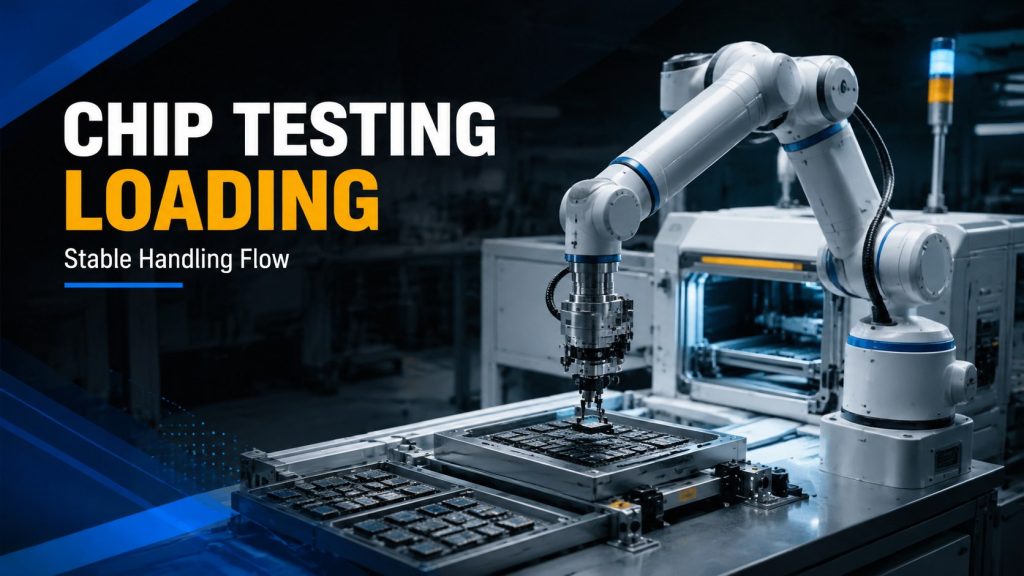
Planeeri kobotkiibi testimise koormus väikeste proovide käitlemise, kinnitusvahenditele juurdepääsu, seadme liidese, proovide jälgimise ja taastamisloogika ümber.