Robotiga hoitavate detailide ebatasanduste eemaldamine: kuidas tuleks haardepinnad ja tööservad jagada?
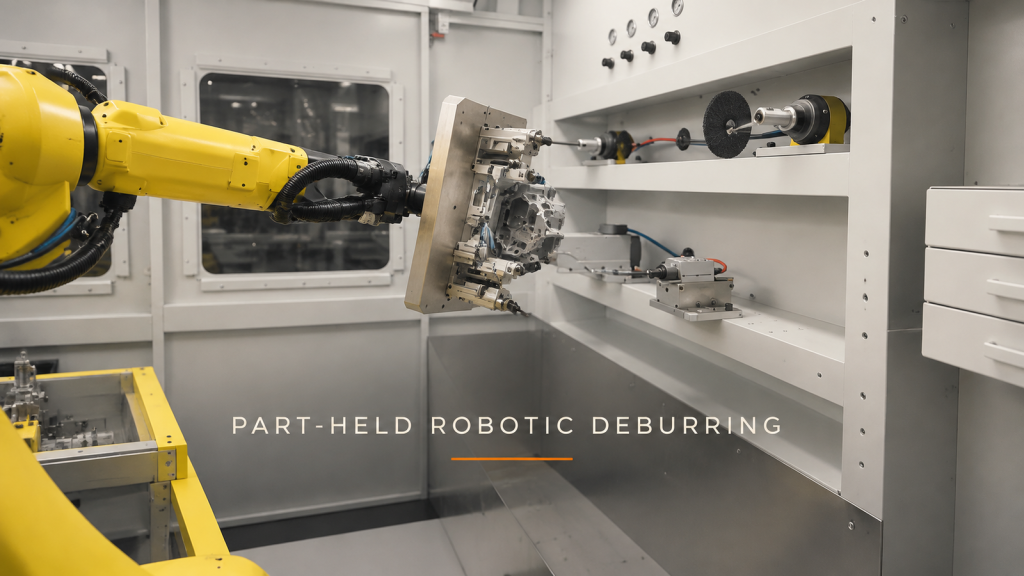
Plan robot-held part deburring by separating gripping faces from working edges, checking fixture clearance and defining each fixed-tool approach.

Plan robot-held part deburring by separating gripping faces from working edges, checking fixture clearance and defining each fixed-tool approach.