
Robotiseeritud torude painutamise ümberlülitus: tugipunktide juhtimise juhend
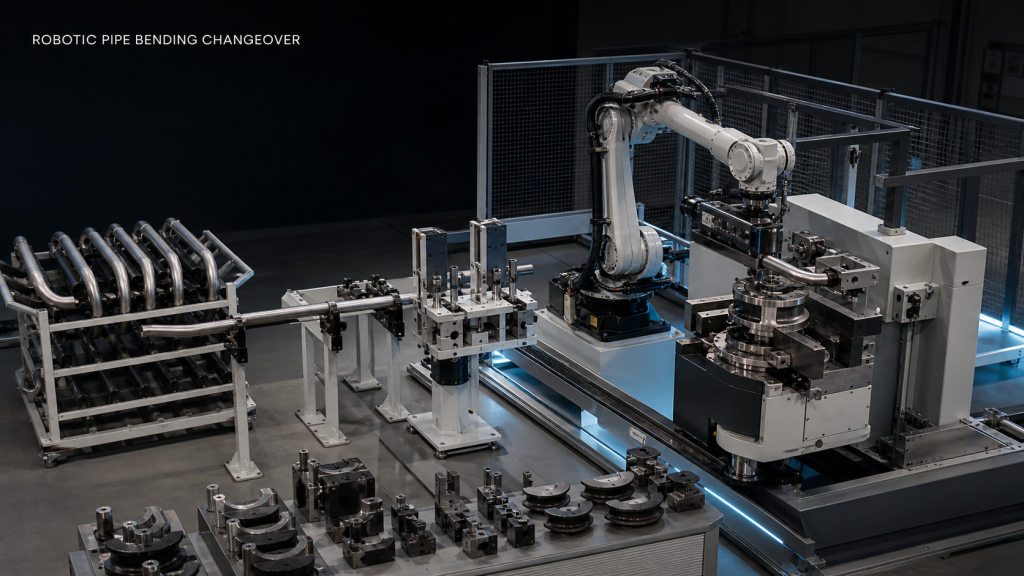
Planeerige robotiga teostatav toru painutamise ümberlülitus, kasutades tugipunktide juhtimist, sünkroniseeritud retsepte, piiritletud ümbriku kontrolli, taastamisviise ja etapiviisilist valideerimist.
Roboti lineaartelje ohutus: riskihindamise juhend
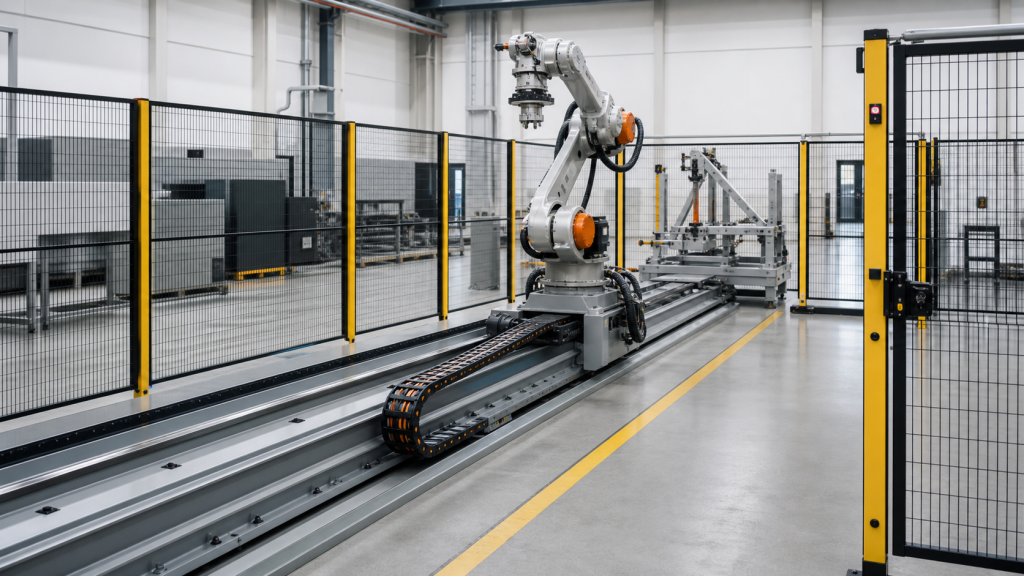
Planeerige roboti lineaartelje ohutus koos elutsükli riskianalüüsiga, mis hõlmab liiklusohtusid, kaitstud tsoone, juurdepääsu, ohutusfunktsioone, valideerimist ja taastamist.
Koostööroboti nägemiskontroll: vaatamine ja uuesti kontrollimine
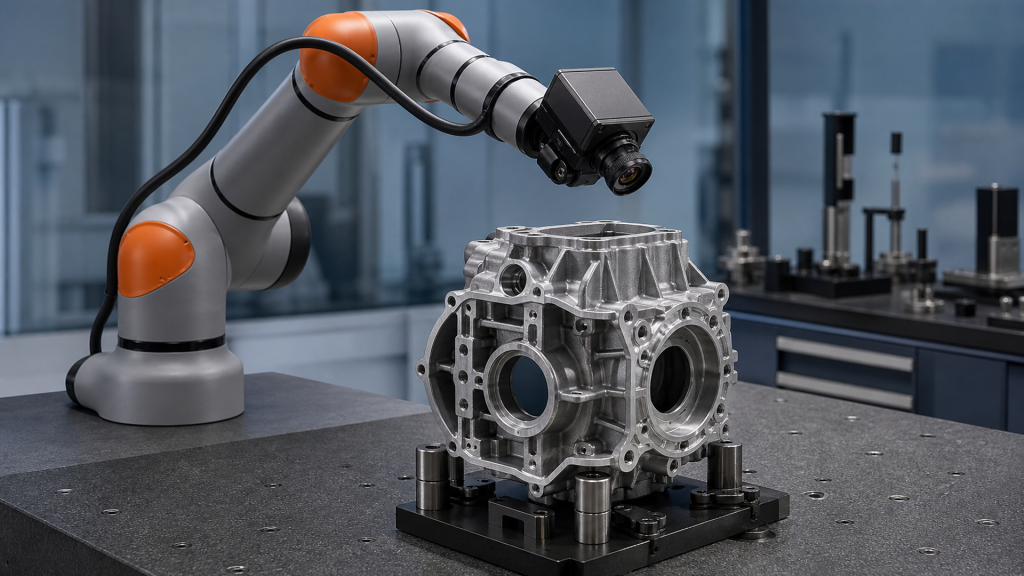
Planeerige koostööroboti abil teostatav nägemiskontroll, kasutades detailide võrdlusandmeid, valgustust, vaatevälja, juurdepääsu, otsustustõendeid ja kontrollige uuesti.