
Introduktion
Midt i det dynamiske og konstant skiftende produktionsmiljø i det enogtyvende århundrede opstår implementeringen af autonom automatisering som en skelsættende progression, der væsentligt øger produktiviteten, nøjagtigheden og effektiviteten i adskillige sektorer. Seksakse robotter og vælg og placer robotter er dukket op som fremtrædende skikkelser inden for den brede vifte af robotteknologier på grund af deres særskilte egenskaber, der er skræddersyet til at passe til bestemte industrielle applikationer. Denne artikel udfører en sammenlignende analyse af pluk og placer robotter og seks-akse robotter for at hjælpe producenter med at afgøre, hvilken robotløsning der bedst opfylder deres operationelle krav og mål. Ved at bruge QJR20-1600 seks-akset kollaborativ robot og R12-135S seks-akset kollaborativ robot som casestudier, foretager vi en undersøgelse for at bestemme, hvilken robotløsning der er bedst egnet til netop din applikation.
Forståelse af seksaksede robotter
Den multifunktionelle natur af seksaksede robotter
Seksakset robotics, der er kendetegnet ved deres seks frihedsgrader, giver en enestående grad af tilpasningsevne og alsidighed over et omfattende spektrum af bevægelser. Denne særlige evne sætter dem i stand til at udføre indviklede opgaver såsom svejsning, maling, montage og materialehåndtering med enestående nøjagtighed og effektivitet. Alsidigheden udstillet af seks-akset robotics gør dem til uundværlige komponenter i nutidens automatiserede fremstillingsprocesser.
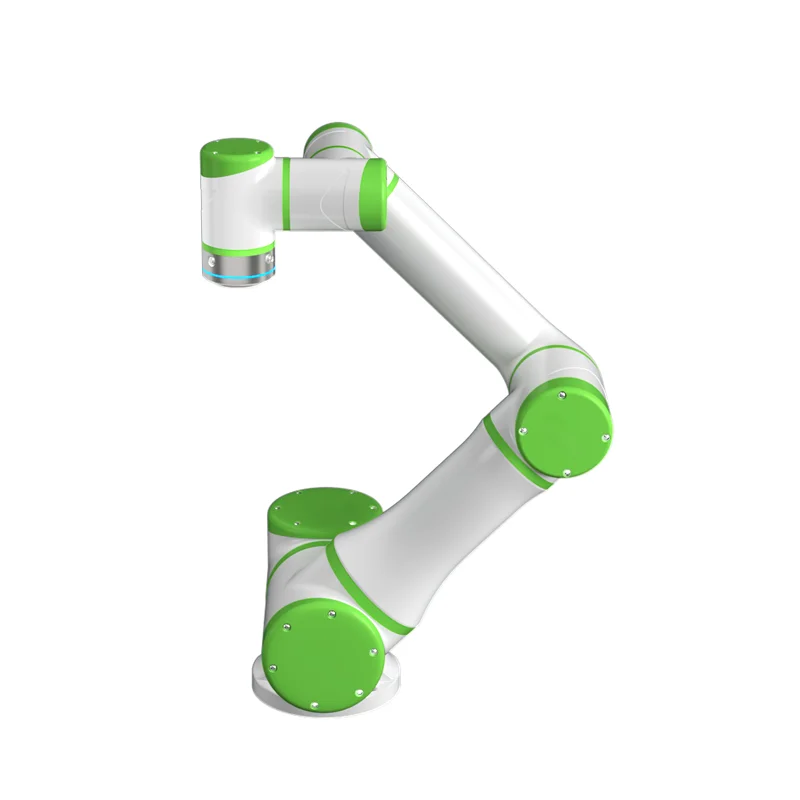
Introduktion til R12-135S Collaborative Robot
Med en nyttelast på 12 kg og en rækkevidde på 1300 mm R12-135S seks-akset samarbejdsrobot eksemplificerer de specialiserede evner pluk og placer robotter. Denne robot er specielt udviklet til at fungere i samarbejdsmiljøer, hvor menneske-robot-interaktion er fordelagtig, og forbedrer effektivt både sikkerhed og produktivitet. Det er et ideelt valg til arbejde med begrænset plads, der kræver smidighed og præcision, såsom palletering, håndtering og buesvejsning, på grund af dets kompakte design og høje pålidelighed.
Fordele ved fremstilling
Fremstillingsprocesser er blevet fundamentalt transformeret ved implementering af seks-akset robotics, som giver væsentlige forbedringer i hastighed, kvalitet og operationel tilpasningsevne. Anvendelsen af QJR20-1600 tjener som en illustration af hvordan seks-akse robotter kan øge produktionskapaciteten ved at integrere den fingerfærdighed, der kræves til indviklede og præcise bevægelser med en høj nyttelastkapacitet. På grund af denne kombination af kvaliteter, seks-akse robotter er ideel til sektorer, der ønsker at automatisere komplekse operationer med kompromisløs nøjagtighed eller produktivitet.
Undersøgelse af Pick-and-Place-robotter
At flytte vores opmærksomhed fra den generelle anvendelighed af seks-akse robotter til det specifikke domæne af select and place robotter præsenterer en målrettet tilgang til automatisering, især for operationer, der kræver hurtige, gentagne bevægelser. I applikationer, hvor hurtig og nøjagtig positionering af emner er af største vigtighed, såsom samlebånd, materialehåndtering og emballering, er disse robotter designet med effektivitet og præcision for øje.
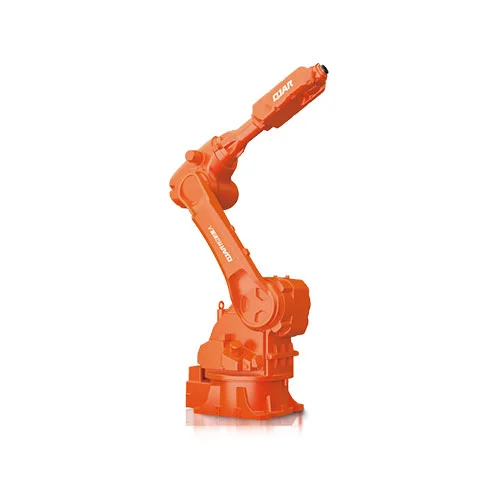
En undersøgelse af QJR20-1600
vælg og placer QJR20-1600 robot tjener som en illustration af de sofistikerede funktionaliteter, der ligger i vælg og placer robot teknologi. Med en bemærkelsesværdig rækkevidde på 1668 mm og en nyttelast på 20 kg er denne robot konstrueret til at fungere ved høje hastigheder med en enestående gentagelsespositioneringsnøjagtighed på ±0.05 mm. Robottens mangfoldighed af funktioner, som inkluderer palletering, håndtering, laserskæring og sprinkling, demonstrerer dens brede rækkevidde af muligheder. Navnlig er QJR20-1600 den første sprinklerrobot til at modtage national certificering med en eksplosionssikker funktion, hvilket viser dens egnethed til farlige miljøer.
Positive aspekter af Pick-and-Place-robotter
Vælg og placer robotter, såsom R12-135S, er kendetegnet ved deres evne til at optimere fremstillingsprocedurer ved at minimere menneskelige fejl og forlænge cyklustider. Kombinationen af deres lette konstruktion og evne til at fungere i trange rum muliggør alsidig implementering på tværs af forskellige produktionsmiljøer. Desuden frigør de samarbejdsmæssige egenskaber ved robotsystemer såsom R12-135S menneskelige arbejdere fra gentagne og farlige pligter, hvorved menneskelig kapital omfordeles til mere indviklede og tilfredsstillende positioner i produktionsøkosystemet.
En sammenlignende undersøgelse
Vigtige forskelle og faktorer at overveje
Når du skal vælge mellem udvælge og placere robotter og seks-akse robotter, spiller en række afgørende overvejelser ind. Illustreret af QJR20-1600, seks-akse robotter giver en bred vifte af bevægelse og en betydelig nyttelastkapacitet, hvilket gør dem velegnede til komplicerede opgaver, der kræver betydelig tilpasningsevne og robusthed. Omvendt udviser og placer robotter, såsom R12-135S samarbejdsrobotten, enestående ydeevne i gentagne opgaver med høj hastighed, der kræver ekstrem nøjagtighed og fingerfærdighed.
De specifikke krav til applikationen, såsom opgavens kompleksitet, vægten af de materialer, der håndteres, og nødvendigheden af menneske-robot-samarbejde, burde være retningsgivende for valget mellem disse to typer robotter. Derudover er budgetmæssige begrænsninger, implementeringsmiljøet og mængden af tilgængelig plads kritiske faktorer, der kan påvirke valget af et robotsystem.
Acceleration og nøjagtighed
Selvom begge seks-akse robotter og udvælge og placere robotter udviser bemærkelsesværdig hastighed og nøjagtighed, kan deres opgavespecifikke optimering væsentligt påvirke deres anvendelighed. Gentagen positioneringsnøjagtighed på ±0.05 mm for QJR20-1600 gør den velegnet til applikationer, der kræver nøjagtighed. Omvendt er R12-135S, der kan prale af samarbejdsfunktioner og en gentagelsespositioneringsnøjagtighed på ±0.02 mm, ideel til opgaver, der kræver hurtig betjening og intim interaktion mellem menneske og robot.
Anvendelse af industrielle robotter i kartonhåndtering: et casestudie
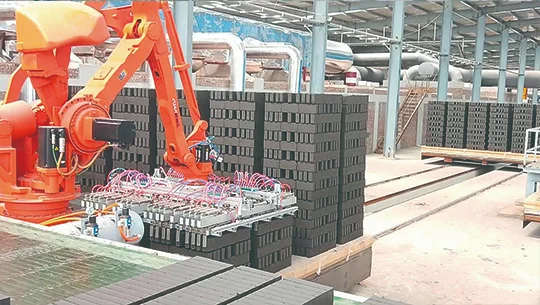
En instans, der eksemplificerer den kollaborative drift af seks-akse og pick-and-place robotics er procedure for kartonhåndtering. I denne særlige situation er udpakning af kartonkasser en pligt for en seks-akset robot, hvorimod palleteringen af produkterne er en select and place-robots ansvar. Dette casestudie illustrerer, hvordan udnyttelsen af forskellige typer robotteknologi synergistisk kan forbedre effektiviteten og kapaciteten af fremstillingsprocesser.
Resultater og indsigt
Anvendelsen af begge typer robotter i kartonhåndteringsproceduren fremhæver det kritiske ved at tildele den rette robot til hver enkelt opgave. Alsidigheden af seks-akset robot gør den i stand til at rumme kartonkasser af varierende størrelser og former, mens hastigheden og nøjagtigheden af select and place robotten garanterer en hurtig og præcis palletering af produkter. Dette samarbejde mellem robotter eksemplificerer robotautomatiseringens kapacitet til at revolutionere fremstillingsprocesser ved ikke kun at strømline arbejdsgangen, men også reducere den kropslige byrde på menneskelige arbejdere.
Valg af den passende mulighed for din applikation
Vurdere dine fornødenheder
At bestemme den optimale robotløsning kræver en udtømmende vurdering af fremstillingsprocessen. Tag højde for de særlige opgaver, der kræver automatisering, produkternes håndgribelige egenskaber og konfigurationen af produktionsfaciliteten. I situationer, hvor indviklede opgaver involverer flere frihedsgrader eller manipulation af tunge komponenter, seks-akset robot såsom QJR20-1600 kan være den bedst egnede mulighed. EN pick-and-place robot, såsom R12-135S, kan give den største fordel, når du udfører gentagne opgaver med høj hastighed i et samarbejde.
Tilpasning og implementering
Effektiviteten af autonom automatiseringsimplementering er betinget af yderligere overvejelser, herunder sømløs integration, skalerbarhed og tilpasningsevne til skiftende krav. Når man sammenligner seksakset og pick-and-place robotter, yderligere faktorer, der skal tages i betragtning, omfatter uddannelse af personale, vedligeholdelsesbehov og muligheden for at opgradere robotsystemet til at imødekomme nye opgaver eller produkter.
Konklusion
Udvalget mellem pluk og placer robotter og seks-akse robotter er en strategisk beslutning, der væsentligt kan påvirke effektiviteten, outputtet og fleksibiliteten af fremstillingsprocesser, snarere end udelukkende at være et spørgsmål om personlig præference. Ved at udnytte de forskellige funktionaliteter af hver robottype og udføre en grundig evaluering af de særlige krav til applikationen, kan producenter effektivt udnytte robotautomatiseringens fulde potentiale for at nå deres operationelle mål. Ved at udnytte de passende robotløsninger – det være sig tilpasningsevnen og robustheden af seks-akse robotter eller hastigheden og nøjagtigheden af pluk og placer robotter— Fremstilling vil fortsætte med at udvikle sig for at lette innovation, strømline produktionsprocesser og øge menneskelig arbejdskraft i et stadig mere konkurrencepræget miljø.
Rejsen mod at omfavne fordelene ved robotautomatisering for producenter starter med en endelig forståelse af deres operationelle krav og en fast dedikation til at investere i den passende teknologi. Ved at tage højde for de anbefalinger og indsigter, der præsenteres i denne analyse, vil du være væsentligt tættere på at identificere den bedst egnede automatiseringsløsning til netop din applikation. Dette vil garantere en fremtid præget af øget effektivitet, ekspertise og konkurrenceevne inden for det dynamiske produktionsområde.