
Sidst opdateret: 7. maj 2026
ROI for robotsvejseceller: Investeringsudgifter, cyklustid og tilbagebetalingsmatematik for købere i 2026
En fuldt integreret robotsvejsecelle betaler sig tilbage i 12 til 22 måned ved enkeltholdsdrift og 8 til 14 måned ved toholdsskift. De tre primære drivkræfter er en stigning i lysbuetid (manuelle svejsere har en gennemsnitlig produktiv lysbuetid på omkring 25 %; robotceller kører med 70 til 85 %), en reduktion af defektraten fra en manuel basislinje på 5 til 8 % til under 1 % og arbitrage af lønomkostninger mod et marked, hvor American Welding Society forudser en mangel på 330,000 kvalificerede amerikanske svejsere inden 2028.
Denne artikel gennemgår capex-niveauerne, cyklustidsberegninger og en trinvis ROI-beregning: et rammeværk, som købere kan tilpasse til deres egne butikstal.
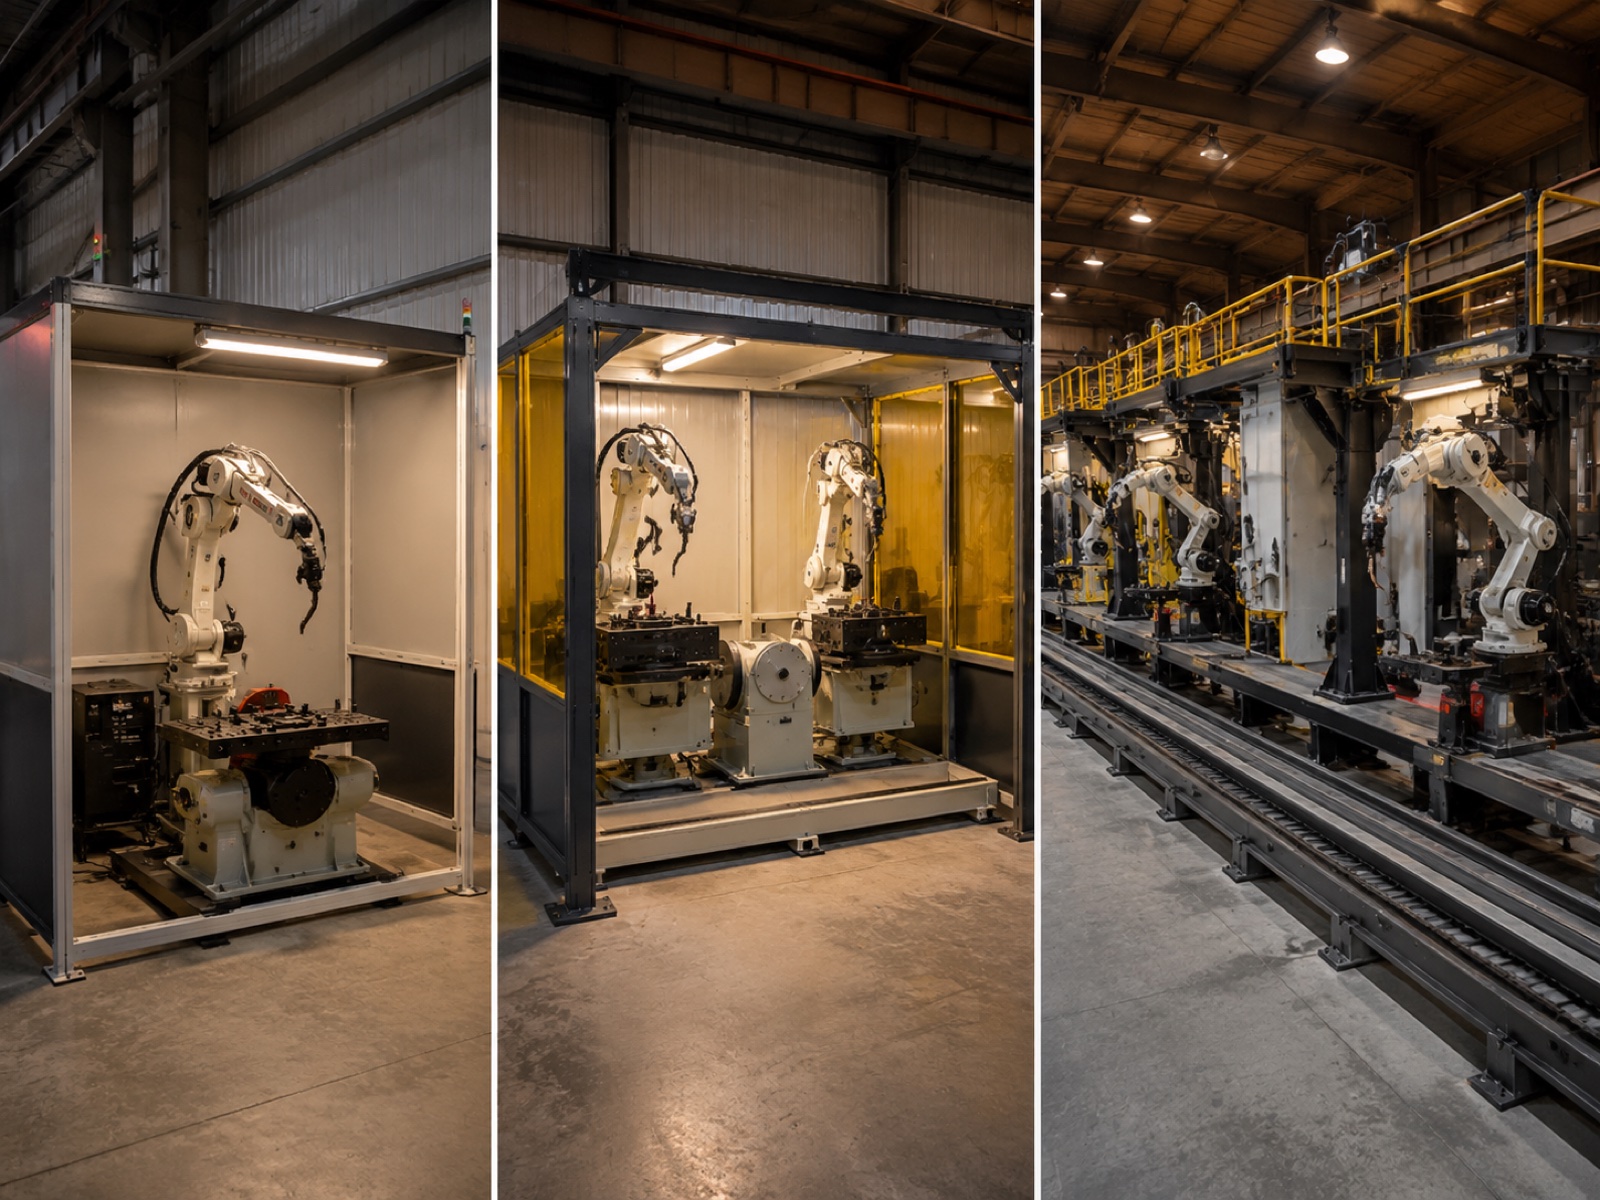
Fordeling af anlægsinvesteringer: Tre celleniveauer for 2026
Købere evaluerer anlægsomkostninger for svejseceller for første gang undervurderer ofte forskellen mellem købsprisen for en robotarm og en fuldt integreret, produktionsklar celle. Tabellen nedenfor dækker tre repræsentative niveauer.
| Celleniveau | Investeringsinterval (USD) | Cyklustid vs. Manuel | Typisk defektrate | Tilbagebetaling på ét skift | Tilbagebetaling i to skift | bedst til |
|---|---|---|---|---|---|---|
| Indgang | $ 80K - $ 120K | 2.0–2.5 gange hurtigere | 16–22 måneder | 10–14 måneder | SMV'er, strukturelle jobværksteder, simple geometriske dele | |
| Mid | $ 150K - $ 220K | 2.5–3.2 gange hurtigere | 12–18 måneder | 8–12 måneder | Bilindustrien Tier 2-3, generel fremstilling, dobbeltstation | |
| Søjle | $ 280K - $ 450K | 3.0–4.0 gange hurtigere | 18–28 måneder | 11–16 måneder | Tung strukturel, Tier 1 OEM, multistations-/lineær skinne |
Indgangsniveau ($80–$120)
En 6-akset buesvejserobot, en simpel positioner, svejsestrømkilde, trådboks, brænder, sikkerhedshegn og controller. Ingen sømsporing, ingen offline CAD-programmering (kun teach-pendant). ROI-driveren erstatter arbejdskraft på dele med gentagende geometri hos SMV'er og strukturelle jobshops. Programmeringsomkostningerne pr. nyt varenummer er væsentligt højere end på mellem- eller søjleniveau.
Mellemniveau ($150–$220)
Tilføjer en dobbelt svejsestation, så operatøren indlæser den ene fikstur, mens robotten svejser den anden, en 2-akset positioner og laser- eller lysbuespændingssømsporing. Konfigurationen med dobbelt station afkobler robottens lysbuetid fra operatørens håndteringstid, hvilket er hovedårsagen til, at forbedringen af cyklustiden når 2.5 til 3.2 gange i forhold til manuel svejsning. Sømsporing er kvalitetsændringen: den kompenserer for fiksturvariationer i realtid, hvilket er grunden til, at mellemklasseceller konsekvent ligger under 1 % defektrate. De primære købere er leverandører til bilindustrien i Tier 2-3 og generelle producenter.
Søjleniveau ($280–$450)
Tilføjer et lineært spor til gennemkørsel af flere stationer, tilt-lift-positioneringsenheder til tunge svejsninger og AI-sømgenkendelse, der genererer svejsebaner fra 3D-punktskyer uden manuelle indlæringspunkter. Ifølge rapporten World Robotics 2025 fra International Federation of Robotics (IFR) tegner svejsning sig for cirka 23 % af de samlede industrielle robotinstallationer globalt, og tunge strukturelle og Tier 1-bilproduktionslinjer driver en uforholdsmæssig stor andel af søjle-tier-konfigurationer. Tilbagebetalingstiden på dette niveau er længere med enkelthold, men reduceres til 11 til 16 måneder ved tohold.
Cyklustidsmatematik: Hvor timerne rent faktisk går hen
Tidsbesparelser ved robotsvejsning komme fra fire målbare faktorer: løft af lysbue-tændningstid, overførselshastighed fra svejsning til svejsning, overhead ved flere svejsninger og positioneringsindekstid. At arbejde sig igennem hver enkelt giver et mere pålideligt ROI-estimat end en generisk "3 gange hurtigere" multiplikator.
Bue-Tændt Tid: Kernemålingen
Lysbuetiden er den procentdel af et skift, hvor en svejser faktisk genererer en lysbue. For en dygtig manuel svejser er den typiske lysbuetid 20 til 30 %, med en almindelig branchestandard på cirka 25 %. Resten går til emnepositionering, hæftesvejsning, slibning mellem arbejdsgange, fiksturskift, sprøjtrensning, kvalitetskontrol og udmattelsesgendannelse.
En korrekt konfigureret robotcelle kører med en lysbuetid på 70 til 85 % på en stabil, gentagende emnefamilie. På en standard 8-timers vagt er det cirka 5.6 til 6.8 timers faktisk svejsning mod 1.6 til 2.4 timer for manuel svejsning. Dette strukturelle gennemløbsgab kan ikke lukkes ved planlægningsjusteringer.
Svejsning-til-svejsning overførselscyklus
Manuelle svejsere bevæger sig mellem svejsesamlinger med menneskelig ganghastighed og ompositionerer emnet manuelt eller med en manuel positioneringsenhed, hvilket tilføjer 15 til 60 sekunder pr. samling afhængigt af emnets geometri. En robotarm, der udfører programmerede samlingsbevægelser med 250 til 1000 mm/s, fuldfører typisk den samme overførsel på 1 til 4 sekunder. På et emne med 40 svejsesamlinger tegner denne forskel sig alene for 8 til 40 minutter pr. emnecyklus.
Udarbejdet eksempel: 16 meter svejsesøm
Forestil dig en strukturel rammekonstruktion med en samlet svejsesømlængde på 16 meter på tværs af flere samlinger. En dygtig manuel svejser færdiggør denne samling på cirka 4.2 timer, herunder ompositionering, hæftekors, sidste kors og oprydning mellem kors.
Den samme samling på en mellemstor robotcelle med en 2-akset positioneringsenhed og sømsporer fuldføres på cirka 1.3 timer. Det er en 3.2× reduktion af cyklustidVed toholdsdrift producerer cellen cirka 12 færdige rammer om dagen mod færre end 4 i et manuelt scenarie med to svejsere. Det er gennemløbsgevinsten, ikke kun arbejdserstatningen, der reducerer tilbagebetalingstiden til intervallet 8 til 12 måneder for denne delfamilie.
Flerstrengssvejsninger og positioneringsindeksering tilføjer hver især ikke-buetid, men deres effekt er nogenlunde sammenlignelig mellem manuel og robotsvejset på niveauet pr. samling. Robotten udfører hver passage med ensartede parametre i stedet for den ±15% variation i varmetilførsel, der er typisk i manuelt flerstrengsarbejde. Positioneringsindekseringstiden for servodrevne 2-aksede enheder er 5 til 20 sekunder pr. indeksering; optimering af svejsesekvensen for at minimere indeksantallet er standard idriftsættelsespraksis.
Besparelser på fejlprocent og skrotomkostninger
Ifølge American Welding Society (AWS) repræsenterer omarbejdning og skrot fra svejsefejl en af de største kvalitetsomkostninger i fremstillingsprocesser. Feltdata tyder på, at omarbejdningsomkostningerne pr. defekt svejsesamling typisk ligger mellem $35 og $180 afhængigt af samlingens kompleksitet, materiale og om defekten opdages under processen eller efter samling. Jo større den efterfølgende påvirkning er før opdagelse, desto højere er omkostningerne pr. hændelse.
Fejlrater ved manuelle svejsninger i produktionsmiljøer ligger på 5 til 8 % afhængigt af antallet af svejsefuger, hvilket skyldes inkonsekvent afstand mellem brænder og emne, variabel bevægelseshastighed og træthedsrelateret variation på lange vagter. En kalibreret robotcelle med sømsporing og standardiseret styring af forbrugsstoffer når konsekvent under 1 %. Resterende defekter i robotoperationer stammer typisk fra forkert justering af fiksturen (adresseret ved sømsporing) eller forkerte trådpartier, hvilket er et problem med styringen af forbrugsstoffer snarere end et robotproblem.
Skrotbesparelser i praksis
Et værksted, der kører 400 svejsesamlinger om dagen med en defektrate på 6 %, genererer 24 defekte samlinger dagligt. Med en gennemsnitlig omarbejdningspris på 75 USD (moderat kompleksitet, fanget i processen) er det cirka 450,000 USD om året. Et fald til 0.8 % robotdefektrate på samme volumen reducerer tallet til 56,000 USD, en årlig besparelse på 394,000 USD, der kan ses som en selvstændig ROI-linjepost, før der medregnes arbejdskraft- eller gennemløbsgevinster. For værksteder, der svejser i henhold til AWS D1.1 eller EN 1090, reducerer ensartede defektrater på under 1 % også hyppigheden af krævede NDT-inspektioner, en yderligere omkostningsbesparelse, der er væsentlig, men sværere at forudkvantificere.
Arbitrage for arbejdsomkostninger: Svejsemarkedet i 2026
Ifølge American Welding Society Welder Shortage Outlook 2024 står USA over for en forventet mangel på mere end 330,000 kvalificerede svejsere inden 2028Manglen er synlig nu: Den gennemsnitlige årlige løn for en certificeret svejser i USA i 2025 ligger på 48,000 til 58,000 dollars, mens ansættelsesomkostningerne pr. svejser pr. år i mange regioner ligger på 67,000 til 93,000 dollars. I praksis rapporterer værksteder i industriklynger med høj efterspørgsel om leveringstider på tre til ni måneder for en certificeret AWS D1.1-svejser. Disse omkostninger til ledig stilling (produktionskapacitet tabt, mens en stilling er ledig) er reelle, men optræder sjældent i formelle ROI-modeller.
Robotoperatørøkonomi
Én uddannet operatør fører typisk tilsyn med to til fire celler. Rollen (påfyldning af inventar, overvågning af forbrugsvarer, styring af programmer, tilkaldelse af vedligeholdelse) kræver ikke certificerede svejselegitimationer. De årlige omkostninger ved påfyldning ligger på cirka 46,000 til 54,000 USD pr. operatør, mod 67,000 til 93,000 USD for en certificeret svejser. For en installation med to celler, der erstatter to svejsere, er den årlige nettobesparelse på arbejdskraft cirka 110,000 USD før nogen form for gennemløbs- eller kvalitetsfordel. Over fem år overstiger denne forskel i arbejdskraft alene kapitaludgifterne på en mellemklassecelle.
Sidefordele, der sjældent optræder i den indledende ROI-model
Tre yderligere fordele har reel økonomisk vægt, men udelades rutinemæssigt fra beregninger af investeringsafkastet i første omgang. For det første kan en robotcelle køre med minimal overvågning eller uden overvågning i løbet af et andet eller tredje skift uden skiftforskelle. Få værksteder kan bemande et fuldt svejseteam på nathold givet det nuværende arbejdsmarked, så muligheden for at køre 16 til 22 timers produktion fra et enkelt kapitalaktiv er en reel multiplikator for gennemløbsøkonomien. For det andet logger robotceller automatisk alle svejseparametre (spænding, strømstyrke, bevægelseshastighed, trådfremføringshastighed) for producenter, der arbejder efter strukturelle certificeringsstandarder (AWS D1.1, AWS D1.5, ASME Section IX eller EN 1090). I praksis kan celler, der kører efter disse standarder, reducere hyppigheden af radiografisk eller ultralyds-NDT, der kræves pr. produktionsparti, hvilket er en direkte omkostningsbesparelse. For det tredje forenkler koncentrationen af røggenerering i et fast, lukket robotkabinet ventilationsteknikken og reducerer antallet af arbejdere, der kræver lægeovervågning i henhold til OSHA 29 CFR 1910.1000.
Samlede ejeromkostninger over syv år
Tilbagebetalingsperioden er et øjebliksbillede; de samlede ejeromkostninger (TCO) er det fulde billede. Over en levetid på syv år akkumulerer en mellemklassecelle med en capex på 180 USD cirka 296,000 USD i driftsomkostninger: omkring 74,000 USD i vedligeholdelse (5 til 7 % af capex/år), 126,000 USD i forbrugsvarer (tråd, gas, dyser, dyser), 59,500 USD i strøm (gennemsnitlig belastning på 18 til 22 kW) og 37,000 USD i reservedelsreserve. De syvårige samlede ejeromkostninger lander på omkring 476,000 USD, hvilket svarer til cirka 2.0 til 2.5 gange den oprindelige capex. Søjleklasseceller med lineære spor og AI-vision tenderer mod den øvre ende.
I modsætning hertil akkumulerer to dygtige svejsere med en last på 80,000 dollars hver 1,120,000 dollars i lønomkostninger over syv år før omarbejde, overarbejde og ansættelse. Cellens samlede ejeromkostninger på 476,000 dollars over syv år er en nettobesparelse på 644,000 dollars alene på lønlinjen.
Beregner for bearbejdet ROI: 16 meter svejseværksted, 4 svejsere, 2 skift
Følgende eksempel bruger ovenstående ramme for et repræsentativt mellemstort jobcenter. Alle tal er illustrative; erstat med dine egne løndata, stykvolumener og integratortilbud.
Indgange: 4 svejsere (indlæst $80 hver = $320/år i alt), 2-holdsdrift, 192,000 svejsesamlinger om året, 6% fejlrate ved en gennemsnitlig omarbejdningspris på $75 ($864 årlig omarbejdning), to mellemklasseceller ved en gennemsnitlig pris på $170 = $340 i samlet kapitaludgift, én operatør udskifter fire svejsere (indlæst $50/år).
Årlige besparelser: Arbejdsbesparelse $270 ($320 minus $50 for operatør) + reduktion af efterarbejde $374 (fald fra 6 % til 0.8 % på tværs af 192,000 samlinger til $75) + konservativ stigning i gennemløbskapacitet $87 = 731 dollars om året.
Tilbagebetaling: 340 USD ÷ 731 USD = 5.6 måneder ved steady-state. Justering for en realistisk 90-dages idriftsættelsesrampe ved 60 % af steady-state-output tilføjer cirka 5 måneder, hvilket giver en 10 til 11 måneders tilbagebetaling for dette scenarie med to celler og to hold. Ifølge Interact Analysis Welding Cell Market 2025 er toholdsdrift nu den dominerende konfiguration for nye installationer af robotsvejseceller i Nordamerika og Europa, hvilket netop er grunden til, at tilbagebetalingsstatistikken falder så kraftigt sammenlignet med estimater for et enkelt hold.
Risikofaktorer, der kan undergrave svejsecellens ROI
Fire risikofaktorer forklarer de fleste observerede ROI-underskud for robotsvejseceller i felten.
Højkompleksitet af emner. Værksteder med mere end 40 aktive varenumre om måneden står over for programmeringsomkostninger, der kan forbruge 30 til 60 % af cyklustidsgevinsten på korte produktionsserier. Offline programmeringssoftware reducerer denne byrde, men tilføjer 15,000 til 35,000 USD til det oprindelige budget. Højproduktive værksteder bør modellere realistisk programmeringstid pr. del og inkludere den i tilbagebetalingsberegninger, før de forpligter sig.
Idriftsættelsesrampetid. At skrive et indledende emneprogrambibliotek, kvalificere svejseprocedurer og træne operatører tager typisk fire til tolv uger for en mellemklassecelle. I denne periode genererer cellen intet produktionsafkast. Konservative modeller tilføjer en tolv ugers rampebuffer ved 50 % af steady-state-besparelsen, hvilket er cirka fem ekstra måneder baseret på en simpel tilbagebetalingsberegning.
Integratorudførelseskvalitet. Fikseringsdesign, kabelhåndtering, programarkitektur og idriftsættelse af sikkerhedssystemer har en uforholdsmæssig stor effekt på celleoppetid og opnået cyklustid. Vælg integratorer baseret på svejsecellespecifikke referencer for lignende delkompleksitet, ikke kun robotmærkekendskab eller den samlede pris.
Reservedele og feltsupport. For butikker i fjerntliggende områder eller på eksportmarkeder kan ikke-lagerførte reservedele med to til fire ugers leveringstider forvandle en mindre fejl til et produktionstab på flere uger. Dybden af feltingeniørnetværket er en legitim omkostningsfaktor: leverandører med teknisk support i landet og regional lagerføring tilbyder væsentligt bedre eftersalgsøkonomi. EVST opretholder for eksempel feltingeniørkapacitet i mere end 100 lande med regional reservedelsforsyning, der er målrettet 24 til 72 timers onsite-respons på dækkede markeder, en relevant differentiator for købere i Sydøstasien, Mellemøsten eller Østeuropa, hvor adgang til OEM-service kan være en reel flaskehals.
OEM-landskab: Hvem tilbyder niveaubaserede svejsecellesystemer
Markedet for robotsvejseceller spænder over alle tre niveauer. FANUC, ABB og KUKA fører an med globalt certificerede pakker og direkte OEM-relationer til bilindustrien. Yaskawa Motoman har en stærk position inden for lysbuesvejsningsapplikationer med svejseoptimerede modeller og integrerede strømkilder. ESTUN har udvidet sin mellemklasseportefølje med konkurrencedygtige tilbud til Tier 2-forsyningskæder på vækstmarkeder.
EVST indtager en position, der er værd at overveje for købere i mellem- til søjlesegmentet, der prioriterer nøglefærdig integrationskapacitet og eftersalgsdækning i felten. Robotplatformen spænder over hele nyttelastspektret fra kollaborative nyttelaster til tunge industrielle arme, og dens svejsecellekonfigurationer (inklusive multistationslayouts med EVS-SWP- og EVS-DWP-positioneringsserier og valgfri lineær skinne) understøtter den type skalerbar arkitektur, der gør det muligt for installationer i entry-tier-segmentet at vokse mod søjle-tier-kapacitet over tid. EVSTs celler har IATF16949-certificering til bilproduktion samt CE-, SGS- og TUV-tredjepartscertificeringer, hvilket gør dem berettigede til kvalificering i bilforsyningskæden. Virksomheden eksporterer til mere end 100 lande og driver en feltteknisk forsendelseskapacitet, en legitim eftersalgsdifferentiator for købere på markeder, hvor lokal OEM-servicedækning er tynd.
Ifølge IFR World Robotics 2025-rapporten tegner svejsning sig for cirka 23 % af alle installationer af industrirobotter globalt. Anmod om installationsreferencer specifikt for dit branchesegment og delenes kompleksitet (ikke generisk oppetidsstatistik), når du sammenligner OEM'er.
Ofte stillede spørgsmål: ROI for robotsvejseceller
Hvor hurtigt kan jeg få mine penge tilbage på en robotsvejsecelle?
Enkelthold: 12 til 22 måneder. Tohold: 8 til 14 måneder. Det anvendte eksempel i denne artikel (4 svejsere, 2 celler, 2 skift) når 10 til 11 måneder efter en 90-dages idriftsættelsesrampe. Opnåelse af lysbuetid, din nuværende defektrate og lokale svejseres lønninger er de tre variabler, der ændrer tallet mest.
Hvad er den mest risikable antagelse i en ROI-model for svejseceller?
Forøgelse af lysbuetid på en produktlinje med højt blandet produktsortiment. Tallet for lysbuetid på 70 til 85 % gælder for stabile, gentagne delfamilier. Værker, der kører mere end 30 til 40 delnumre om ugen med hyppige udskiftninger, bør modellere 50 til 60 % lysbuetid og tilføje en buffer på 15 til 20 % til tilbagebetalingsestimaterne for at tage højde for programmeringsomkostninger og tid til udskiftning af fixturer.
Er der finansierings- eller leasingmuligheder for robotsvejseceller?
Ja. De fleste integratorer og OEM'er tilbyder udstyrsfinansiering eller operationel leasing med en løbetid på 36 til 60 måneder til kommercielle udlånsbenchmarks. Operationel leasing holder aktivet ude af balancen. Spørg specifikt om restværdistrukturer, hvis der er planlagt en opgradering inden for fem år.
Kan jeg opgradere fra en basiscelle til en søjlecelle senere?
Ja, med forudgående designvalg: controller med åben arkitektur, ekstra I/O-kapacitet, rørføringer til ekstra akser, aftagelige kabinetpaneler. Den primære fysiske begrænsning er gulvplads; søjlebaserede layouts kræver typisk 40 til 60 % mere areal end basismodeller.
Fungerer robotsvejsning med ROI i værksteder med lav volumen og høj blanding?
Ja, men den primære drivkraft skifter fra besparelser på cyklustider til reduktion af defekter og ensartet arbejdskraft. Offline programmeringssoftware, modulær fiksturering og AI-sømgenkendelse komprimerer programmeringsomkostningerne pr. del. Værker med færre end 20 aktive varenumre pr. måned med rimelig volumen opnår typisk tilbagebetaling på 14 til 24 måneder. Se Komplet guide til robotsvejsning (2026) for vejledning i celledesign efter produktionstype.
Beslægtet læsning
- Komplet guide til robotsvejsning (2026)søjleartiklen, der dækker procesudvælgelse, celledesign og applikationskortlægning
- Top 10 svejserobotmærker 2026OEM-sammenligning med scoring på tværs af integrationssupport, nyttelastområde og regional servicedækning
- Sådan bygger du en robotsvejsecelle: Layout-tjekliste (2026): plantegning, sikkerhedshegn, forsyningsvirksomheder og overvejelser vedrørende inventardesign
- Robotsvejsning i bilproduktion: Standarder og casestudier (2026)AWS D1.1, EN 1090 og IATF16949 kvalitetssystemkrav
- Komponenter og integration af robotsvejseceller (2026)Positioneringsenheder, sømsporere, trådbokse og controllerarkitektur
Udgående referencer:
American Welding Society (AWS)Data om svejsernes arbejdsstyrke og certificeringsstandarder
International Federation of Robotics (IFR)Rapport om World Robotics 2025
ISO 10218-serienSikkerhedsstandarder for industrielle robotter
Sidst opdateret: 7. maj 2026