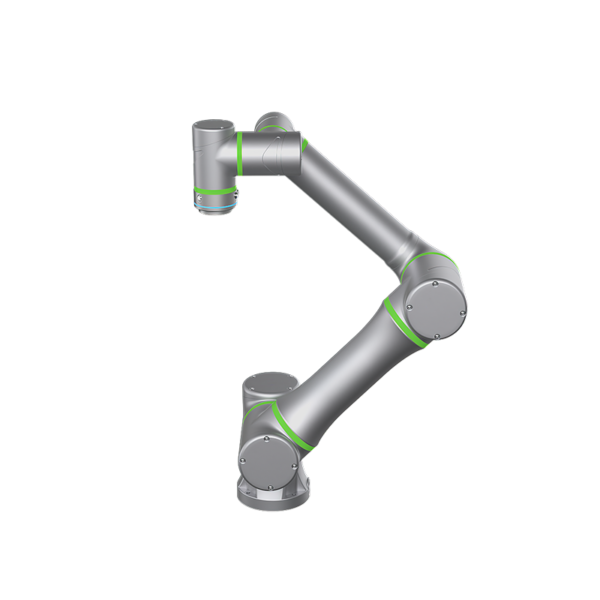
Maleri Robotarm QJR6-2700P

  • Ingen front singularitet håndledskonstruktion, valgfri indbygget rørledning, hvilket gør synkron tracking sprøjteundervisning lettere.
  • Bruger busstruktur, praktisk til udvidelse og høj hastighed
  • Gentag positioneringsnøjagtighed: ±0.5 mm
  • Armspænd: 2035 mm
  • Nyttelast: 10 kg

Database download

Instruktioner

Tekniske parametre

Model QJR6-2700P
Aksenummer 6
payload 6 kg
Gentag positionering ± 0.5mm
Max Armspan 2701mm
Bevægelsesområde J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Højeste hastighed J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Tilladt drejningsmoment J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Træghedsmoment J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Robot kropsvægt 400 kg
Strømkapacitet 3.9kVA
kabinet størrelse 650 * 750 * 1150mm
Cabinet Vægt 140 kg
Kilde Trefaset fireleder
Installation af formular Jordmonteret
Anvendelse For maleri er der ikke noget singularitetspunkt, hvilket gør undervisningsprogrammeringen meget lettere.

Tegning af robottens overordnede dimension og bevægelsesområde

QJR6-2700P overordnet dimension

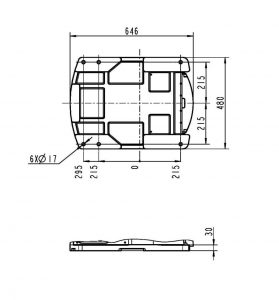
Robotbasemontering Dimensionstegning

QJR6-2700P Montering Dimension Tegning

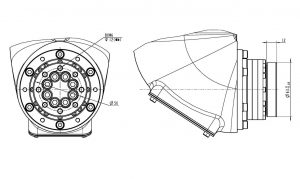
Robot End Installation Dimension Tegning

QJR6-2700P installationsgrænsefladediagram

EVST-logo
Beskyttelse af personlige oplysninger

Denne hjemmeside bruger cookies, så vi kan give dig den bedst mulige brugeroplevelse. Cookieoplysninger gemmes i din browser og udfører funktioner som at genkende dig, når du vender tilbage til vores hjemmeside og hjælper vores team til at forstå, hvilke dele af hjemmesiden du finder mest interessante og nyttige.