
Introduktion
Fremstillingsindustrien oplever kontinuerlige transformationer som følge af teknologiske fremskridt, især integrationen af robotteknologi. Vælg og placer robotter og polere robotter er to væsentlige klassifikationer af industrirobotter, der især forbedrer præcisionen og effektiviteten af fremstillingsoperationer. Denne artikel undersøger konsekvenserne og funktionerne af QJR210-1 Poleringsrobot og QJRB15-1 Vælg og placer robot, to exceptionelle modeller. Designet til at fungere i moderne produktionsmiljøer, hver af disse modeller besidder exceptionelle kvaliteter.
Teknologiske aspekter og fordele
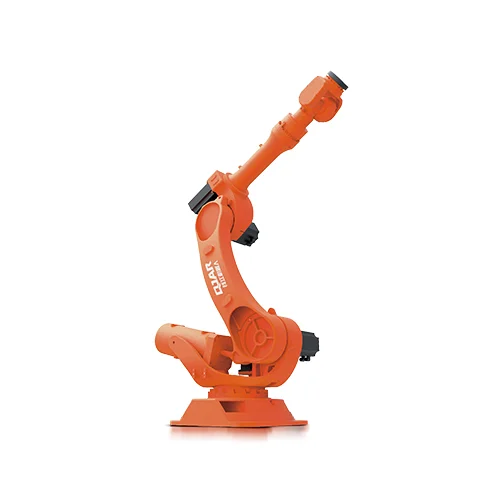
Robot til polering: QJR210-1
QJR210-1 Poleringsrobot fungerer som et glimrende eksempel på robotteknologisk perfektion; udover polering er den også i stand til blandt andet palletering, lastning og aflæsning samt svejsning. Med et armspænd på 2688 mm og en nyttelastkapacitet på 210 kg er denne robot ideel til at manipulere store eller tunge genstande, der kræver omhyggelig efterbehandling. Den 0.2 mm gentagelsespositioneringsnøjagtighed er af yderste vigtighed i sektorer som bilfremstilling, hvor selv de mindste fejl anses for utålelige, for at opnå den ønskede finish af høj kvalitet. Denne robot er en hjørnesten blandt polere robotter på grund af dens enestående ydeevne i højvolumenproduktionsmiljøer, hvilket er lettet af dets brede bevægelsesområde og hurtige hastighed.
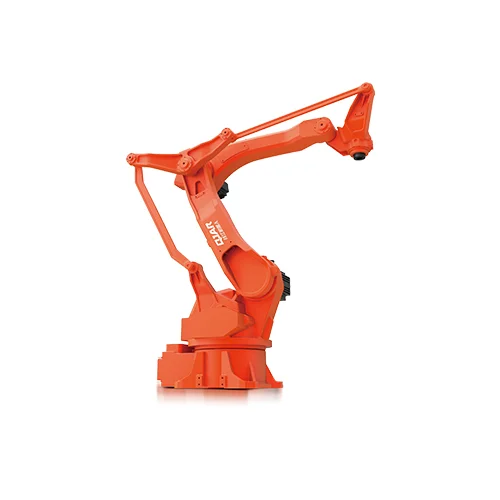
QJRB15-1 Pick and Place Robot
I modsætning hertil er QJRB15-1 Pick and Place Robot er designet med højfrekvente opgaver i tankerne, hvor både hastighed og nøjagtighed prioriteres. På grund af dets 15 kg nyttelastkapacitet og 1510 mm rækkevidde er dette produkt ideelt egnet til de strenge krav fra sektorer, herunder elektronik og mad og drikke. Robottens evne til at udføre hurtige bevægelser, når hastigheder på 544º/s, forbedrer gennemløbet væsentligt. Derudover garanterer dens præcise gentagelsespositionering med en nøjagtighed på ±0.05 mm forsigtig håndtering af selv de mindste komponenter. Den førnævnte grad af nøjagtighed og hastighed er afgørende for pluk og placer robotter, som opererer i samlebånd, hvor hvert sekund tæller.
Implementering i industrien
I industrier som rumfart og bilindustrien, som kræver både æstetisk appel og præcis konstruktion, polere robotter såsom QJR210-1 er uundværlige. Den ensartede kvalitet og repeterbarhed, som disse enheder leverer, er udfordrende for menneskelige arbejdere at opnå. Pick and place-enheder er blevet essentielle instrumenter i elektroniksektoren, hvilket letter samlingen af printplader med en exceptionel grad af hastighed og nøjagtighed, der overstiger evnen til manuelt arbejde. Som en illustration besidder QJRB15-1 evnen til hurtigt at samle små og skrøbelige elektroniske komponenter og dermed øge produktionseffektiviteten og reducere spild.
Casestudie: Produktionsforbedring i køkkengrejindustrien
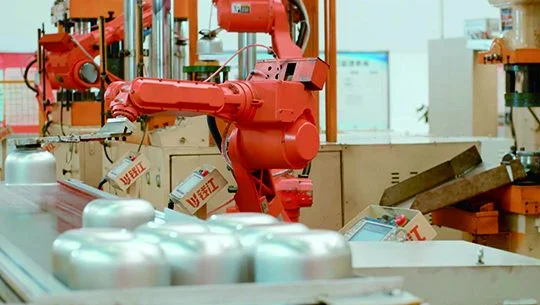
Et eksempel, der effektivt demonstrerer værdien af disse robotter, er den nylige implementering af QJRB20-1 pluk og placer robotter under fremstillingsprocessen af køkkengrej i rustfrit stål. Ved at udnytte undervisningsfri teknologi lettede dette robotsystem sømløse linjejusteringer og autonom digital produktion. Dette optimerede ikke kun fremstillingsprocessen, men opnåede også en 10% reduktion i energiforbruget ved at bruge frekvensomformere og energieffektive servoaktuatorer. Derudover blev fjernovervågning og -vedligeholdelse muliggjort gennem robottens integration med et selvudviklet SCADA-system, der demonstrerer, hvordan vælg og placer robotics kan forbedre den operationelle bæredygtighed og effektivitet væsentligt.
En sammenlignende undersøgelse af konventionelle tilgange
En komparativ analyse af konventionelle fremstillingsteknikker og dem, der anvender pluk og placer robotter og polere robotter viser betydelige forskelle med hensyn til omkostninger, kvalitet og effektivitet. Konventionelle tilgange kræver ofte yderligere arbejdskraft, tid og fejlfrekvenser; disse ulemper mindskes gennem implementering af robotteknologi. Som en illustration, polere robotter opnå en grad af overfladefinishens konsistens, som er yderst udfordrende at kopiere ved hjælp af manuelle midler. På lignende måde, vælg og placer robotics fremskynder fremstillingsprocessen og mindsker materialespild, hvilket resulterer i et øjeblikkeligt afkast af investeringen. Desuden ændrer tilstedeværelsen af disse robotter sammensætningen af arbejdsstyrken, hvilket skaber en efterspørgsel efter teknikere med forbedrede kapaciteter i styring og vedligeholdelse af komplekse robotsystemer.
Fremtidige udviklinger inden for automatiseret robotteknologi
Det forventes, at løbende fremskridt vil øge funktionaliteterne af polere robotter og pluk og placer robotter, hvilket lover positivt for robotautomatiseringens bane. Integrationen af udviklingen inden for maskinlæring og kunstig intelligens forventes at øge disse robotters autonomi. Dette vil give dem mulighed for at udføre realtidsanalyser af produktionsdata og nå frem til velinformerede beslutninger. Som et resultat af disse fremskridt kan sektorer, der endnu ikke fuldt ud har omfavnet automatisering, opnå yderligere effektivitet og opleve større anvendelse af robotsystemer.
Konklusion
De revolutionerende effekter af robotteknologi i fremstillingen bliver ført i spidsen af pick and place og polere robotter. Det er tydeligt fra QJR210-1 og QJRB15-1 tilfælde, at disse robotter ikke kun transformerer eksisterende produktionsmetoder, men også lægger grundlaget for kommende fremskridt. Med jagten på øget effektivitet, reducerede omkostninger og forbedret produktkvalitet i forskellige industrier, vil funktionen af disse robotter uundgåeligt udvides, hvilket letter automatiseringen af de komplicerede processer, som moderne fremstilling kræver.