
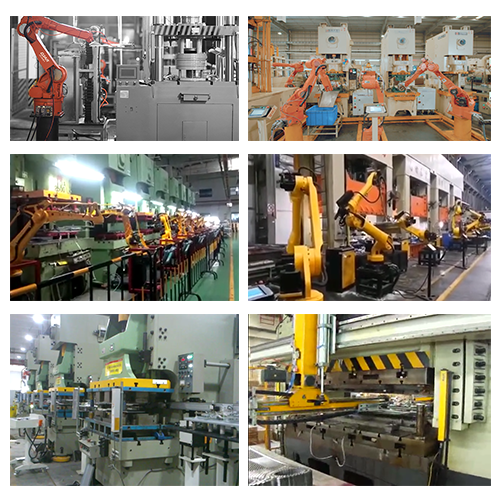
Bliver produktionsfejl, spild af materialer og ineffektive processer en vedvarende kilde til frustration for dig? Electronic Vision Systems (EVS) har vist sig at være uvurderlige til at løse sådanne problemer ved at udvide maskinpleje robotter med visuel intelligens til præcis placering, der engang virkede utænkelig. Men præcis hvordan fungerer denne teknologi, og hvilken effekt kan den have på min virksomhed?
I dette indlæg vil vi tage et dybdegående kig på vision-udstyrede maskinplejerobotter og opdage deres transformative effekter på forskellige industrier og implementeringsudfordringer. Gør dig klar til at blive overrasket, da denne banebrydende teknologi kan være din løsning på produktionslinjens problemer!
Forbedring af maskinplejerobotter med vision
Forbedret nøjagtighed i objektdetektion
Maskinplejende robotter udstyret med avancerede synssystemer kan forbedre deres nøjagtighed i genstandsdetektion markant. Disse systemer bruger højopløsningskameraer og sofistikerede algoritmer til præcist at identificere og lokalisere dele, selv i komplekse miljøer. Ved at inkorporere maskinlæringsteknikker kan disse robotter tilpasse sig variationer i deleformer, størrelser og orienteringer, hvilket sikrer ensartet ydeevne.
| Feature | Fordel |
|---|---|
| Kameraer i høj opløsning | Detaljeret delgenkendelse |
| Avancerede algoritmer | Præcis lokalisering |
| Maskinelæring | Tilpasning til delvariationer |
Realtidsjusteringer for optimal placering
Vision-aktiverede maskinplejende robotter udmærker sig ved at foretage justeringer i realtid for optimal delplacering. De kan:
-
Overvåg løbende arbejdsmiljøet
-
Registrer ændringer i delepositioner eller orienteringer
-
Juster greb og placeringsstrategier på farten
-
Kompenser for mindre forskydninger eller vibrationer
Denne dynamiske egenskab sikrer, at delene altid placeres med den højeste præcision, uanset miljøfaktorer eller mindre uoverensstemmelser i delpræsentationen.
Reduceret fejl og spild i produktionen
Ved at integrere visionsystemer reducerer maskinplejende robotter væsentligt fejl og spild i produktionsprocesser. Den forbedrede nøjagtighed og realtidsjusteringsmuligheder fører til:
-
Færre fejlplacerede eller tabte dele
-
Mindsket skade på sarte komponenter
-
Minimeret behov for efterbearbejdning eller kvalitetstjek
-
Optimeret materialeforbrug og reduceret skrot
Øget fleksibilitet til håndtering af forskellige dele
Vision-aktiverede maskinplejerobotter tilbyder hidtil uset fleksibilitet i håndtering af forskellige dele. De kan hurtigt tilpasse sig forskellige:
-
Delens geometrier og størrelser
-
Overfladefinish og teksturer
-
Materialeegenskaber
Denne alsidighed giver producenterne mulighed for at bruge en enkelt robot til flere produktlinjer eller nemt skifte mellem forskellige dele uden omfattende omprogrammering. Efterhånden som produktionsbehovene udvikler sig, kan disse robotter hurtigt omkonfigureres til at håndtere nye dele, hvilket gør dem til et værdifuldt aktiv i dynamiske produktionsmiljøer.
Præcisionsplaceringsevner
Sub-millimeter nøjagtighed i objektpositionering
Maskinplejende robotter udstyret med avancerede vision-systemer kan opnå bemærkelsesværdig præcision i objektplacering, som ofte når sub-millimeter nøjagtighed. Dette præcisionsniveau er afgørende for industrier, hvor selv den mindste fejljustering kan føre til væsentlige kvalitetsproblemer eller produktionsfejl.
| Nøjagtighedsniveau | Typiske applikationer |
|---|---|
| 0.1 mm | Mikroelektronik samling |
| 0.5 mm | Montering af bilkomponenter |
| 1.0 mm | Generel fremstilling |
Adaptive gribeteknikker
Vision-integrerede maskinplejerobotter anvender sofistikerede gribemekanismer, der kan tilpasse sig forskellige objektformer, størrelser og materialer. Disse adaptive teknikker omfatter:
-
Force-feedback gribere
-
Vakuum sugekopper
-
Magnetiske endeeffektorer
-
Robothænder med flere fingre
Ved at kombinere disse gribemetoder med visuelle data i realtid kan robotter håndtere sarte komponenter uden skader og sikkert manipulere uregelmæssigt formede objekter.
Kompensation for delevariationer og fejljusteringer
En af de væsentligste fordele ved at integrere synssystemer i maskinplejende robotter er deres evne til at kompensere for delevariationer og fejljusteringer. Denne egenskab sikrer ensartet ydeevne, selv når man beskæftiger sig med:
-
Uensartede delstørrelser
-
Små deformationer i komponenter
-
Fejljusterede emner på transportbånd
-
Variationer i delorientering
Visionssystemet analyserer kontinuerligt arbejdsområdet, hvilket giver robotten mulighed for at foretage realtidsjusteringer af sine bevægelser og gribestrategi. Denne adaptive adfærd reducerer fejlene betydeligt og forbedrer den samlede produktionseffektivitet.
Anvendelser i forskellige brancher
A. Elektronikfremstilling
I elektronikindustrien udmærker maskinplejerobotter udstyret med vision-systemer sig ved præcis komponentplacering og PCB-samling. Disse robotter kan:
-
Identificer og vælg små komponenter med den største nøjagtighed
-
Placer overflademonterede enheder (SMD'er) på printkort
-
Efterse loddesamlinger og komponentjustering
| Opgaver | Precision | Speed |
|---|---|---|
| SMD placering | ± 0.02 mm | Op til 120,000 CPH |
| PCB-inspektion | 10 µm opløsning | 100 cm²/sekund |
B. Montering af biler
Vision-guidede maskinplejende robotter revolutionerer automotive samlebånd ved at:
-
Justering og isætning af motorkomponenter
-
Håndtering og placering af kropspaneler
-
Udførelse af kvalitetskontrol på samlede dele
C. Farmaceutisk emballage
Inden for farmaceutisk fremstilling sikrer disse robotter:
-
Præcis doseringsfyldning i medicinbeholdere
-
Steril håndtering af følsomme medicinske produkter
-
Inspektion af emballageintegritet og mærkningsnøjagtighed
D. Håndtering af rumfartskomponenter
Luftfartsindustrien drager fordel af visionsintegrerede robotter til:
-
Præcis placering af flyets strukturelle komponenter
-
Inspektion af komplekse geometrier i motordele
-
Håndtering af sarte kompositmaterialer
E. Forarbejdning af fødevarer og drikkevarer
Inden for forarbejdning af mad og drikke tilbyder maskinplejerobotter med synsevner:
-
Hygiejnisk håndtering af fødevarer
-
Nøjagtig sortering og pakning af varer
-
Kvalitetskontrol kontrollerer for konsistens og defekter
Disse forskellige applikationer demonstrerer alsidigheden af vision-forstærkede maskinplejende robotter på tværs af industrier, hvilket væsentligt forbedrer præcision, effektivitet og kvalitetskontrol i fremstillingsprocesser.
Overvindelse af implementeringsudfordringer
Integration med eksisterende robotsystemer
Integrering af visionsystemer i eksisterende maskinplejerobotter kan være en kompleks proces, men det giver betydelige fordele med hensyn til præcision og fleksibilitet. Her er nogle vigtige overvejelser:
-
Kompatibilitet: Sørg for, at visionsystemet er kompatibelt med robottens kontrolsystem
-
Kommunikationsprotokoller: Implementer korrekte protokoller til problemfri dataudveksling
-
Softwareopdateringer: Opgrader robotsoftware for at understøtte synsstyrede operationer
-
Hardwareændringer: Tilpas robot-sluteffektorer eller tilføj kameraer efter behov
| Integrationstrin | Formål | Udfordringer |
|---|---|---|
| Kompatibilitetstjek | Sikre systemharmoni | Ældre systemer kan kræve opgraderinger |
| Protokolimplementering | Aktiver dataudveksling | Forskellige protokoller kan have brug for oversættelse |
| Opgradering af software | Støtte synsfunktioner | Nedetid under installation |
| Hardware ændring | Tilpas til synsevner | Kan kræve tilpassede løsninger |
Kalibrerings- og vedligeholdelseskrav
Korrekt kalibrering og regelmæssig vedligeholdelse er afgørende for den optimale ydeevne af vision-aktiverede maskinplejerobotter:
-
Indledende kalibrering:
-
Kamerajustering
-
Linsefokusjustering
-
Farve- og kontrastindstillinger
-
-
Periodisk rekalibrering:
-
Efter systemopdateringer
-
Efter væsentlige miljøændringer
-
Når nøjagtigheden afviger
-
-
Rutinemæssig vedligeholdelse:
-
Rengøring af linser
-
Kabelinspektion
-
softwareopdateringer
-
Uddannelse af operatører til vision-aktiverede systemer
Effektiv træning er afgørende for operatører for at maksimere potentialet i vision-aktiverede maskinplejerobotter:
-
Grundlæggende visionssystem:
-
Kamerateknologi
-
Billedbehandlingsprincipper
-
Belysningsteknikker
-
-
Software interface træning:
-
Oprettelse af visionsprogram
-
Parameterjustering
-
Fejlfinding af almindelige problemer
-
-
Praktisk øvelse:
-
Simulerede scenarier
-
Ansøgningsøvelser fra den virkelige verden
-