
Introduktion
Dybtgående fremskridt inden for automatisering er fulgt på grund af den evige transformation af fremstillingsindustrien og dens søgen efter præcision og effektivitet. Seksakse robotter, et af de mest revolutionære fremskridt, har medført en fundamental revolution i industrielle operationer. På grund af deres bemærkelsesværdige fleksibilitet og dygtighed er disse robotter uundværlige til at forbedre vælg og placer robot processer, som er grundlæggende for moderne fremstilling. Ved at anvende QJR20-1600 og R6-093S som casestudier vil denne artikel analysere den måde, hvorpå vælg og placer robot driften forbedres ved seks-akse robotter.
Forstå robotter med seks akser
Robotarme bestående af seks-akse robotter har seks frihedsgrader, hvilket giver dem mulighed for at bevæge sig langs seks diskrete akser, som deres nomenklatur antyder. Den bemærkelsesværdige præcision, hvormed de udfører komplekse opgaver, kan tilskrives deres tilpasningsevne. Seksakse robotter afviger væsentligt fra konventionelle robotarme, idet de er i stand til at gengive den menneskelige arms bevægelse. Denne egenskab gør dem særdeles velegnede til udførelse af komplekse opgaver. Avancerede kontrolsystemer og sensorer er indbygget i disse robotter for at garantere deres præcision og pålidelighed.
Den bemærkelsesværdige smidighed udstillet af seks-akse robotter kan i høj grad tilskrives deres kapacitet til at rotere langs flere akser. Ud over ligetil pluk-og-place-operationer muliggør deres design desuden implementering af en lang række procedurer, såsom indviklede svejse- og monteringsprocesser. På grund af deres bemærkelsesværdige alsidighed, seks-akse robotter er implementeret i adskillige industrier, såsom detailhandel, farmaceutiske produkter, elektronik og logistik.
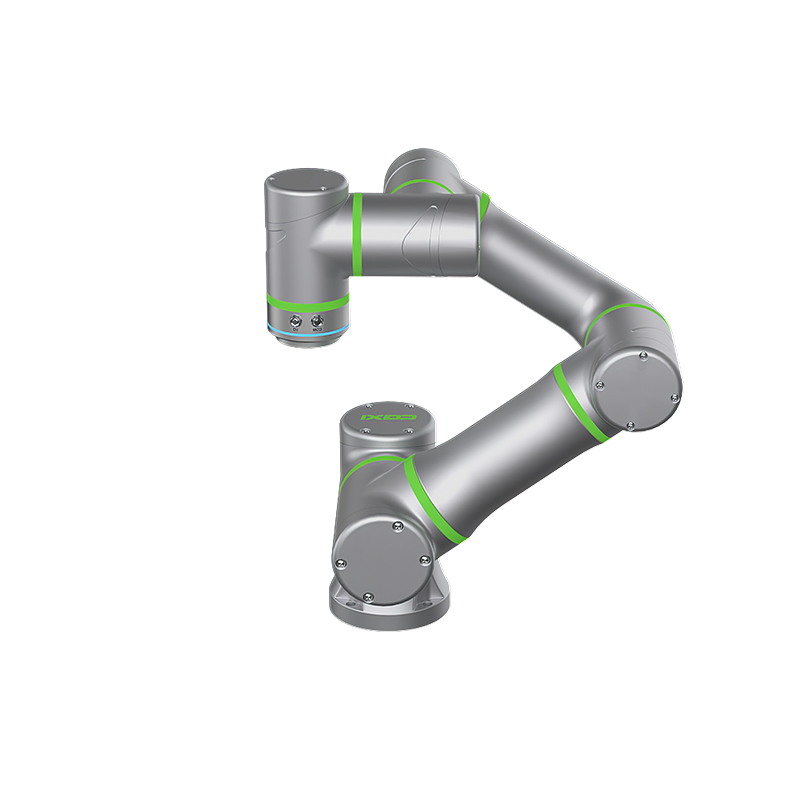
Principperne for pick and place robotteknikker
Vælg og placer robot operationer indebærer flytning af genstande fra et område til et andet. Ved fremstilling, emballering og distribution er denne tilsyneladende ligetil opgave afgørende. Effektiviteten og nøjagtigheden af vælg og placer robot driften har direkte indflydelse på den samlede rentabilitet og kvalitet af fremstillingsprocessen. Forud for dette blev disse opgaver udført manuelt, hvilket førte til forekomsten af fejl og uoverensstemmelser.
Arbejdskrævende og tilbøjelige til menneskelige fejl er de opgaver, der er forbundet med manuel vælg og placer robot. Træthed blandt medarbejderne kan resultere i lavere output og flere fejl. Ydermere kan arbejdsskader skyldes gentagne opgaver. Disse problemer løses ved integration af vælg og placer robotrobotter, som automatiserer proceduren og garanterer effektivitet og konsekvens.
Vælg og placer robotoperationer ved hjælp af seksakset robotintegration
En vigtig udvikling inden for automatisering er brugen af seks-akse robotter in vælg og placer robot procedurer. Den øgede hastighed, nøjagtighed og effektivitet af disse robotter er blot nogle få fordele. Seksakse robotter mindske risikoen for produktskader ved let at håndtere komplekse og delikate opgaver. De kan arbejde med høje hastigheder uden at ofre nøjagtigheden.
Det faktum, at seks-akse robotter kan arbejde nonstop uden at blive træt er en af deres største fordele. Produktiviteten stiger betydeligt som følge heraf. Disse robotters nøjagtighed reducerer også muligheden for fejl, hvilket garanterer, at produkter håndteres præcist og pålideligt. I elektronikindustrien f.eks. seks-akse robotter bruges til at placere små komponenter på printplader med ekstrem præcision og omhu - en proces, der ville være besværlig og tidskrævende for menneskelige arbejdere.
Produktets højdepunkt: QJR20-1600
Inden for seks-akse robotter, QJR20-1600 er unik. Dens 20 kg nyttelast og bemærkelsesværdige 1668 mm rækkevidde er dens hovedtræk. Da denne er den første nationalt certificerede sprøjterobot med en eksplosionssikker funktion, er denne perfekt til farlige miljøer. Dens vertikale flerledsdesign, som øger den mekaniske stabilitet, er en af dens mange enkle og kompakte designfunktioner.
Palletering, håndtering, på- og aflæsning, laserskæring, sprøjtning og polering er blot nogle få af de mange applikationer, hvor QJR20-1600 udmærker sig. Pålidelig ydeevne er sikret af dens høje kørehastighed og ±0.05 mm gentagelsespositioneringsnøjagtighed. Når du bruger flygtige stoffer i applikationer som sprøjtning, giver den eksplosionssikre funktion en ekstra grad af sikkerhed.
QJR20-1600's tekniske specifikationer består af:
20 kg er nyttelasten
Flyt på samme sted Pålidelighed: ±0.05 mm
Maksimal armlængde: 1668 millimeter
Akseposition: Seks
Bevægelsesområde: J1 (±172º), J2 (√147º,-115º), J3 (√83º,-98º), J4 (±167º), J5 (±115º), J6 (±360º).
Maksimal hastighed: J1 (154º/s), J2 (154º/s), J3 (171º/s), J4 (355º/s), J5 (355º/s), J6 (355º/s)
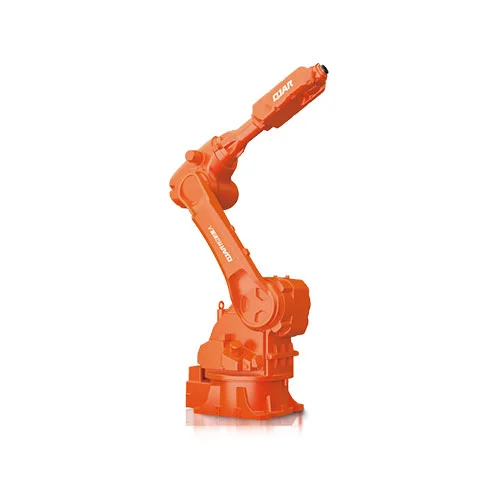
Fokus på produkter: #R6-093S
En anden fremragende seks-akset robot lavet til samarbejdsopgaver er R6-093S. Denne robot er ideel til håndtering, palletering, vælg og placer robot, og lysbuesvejseopgaver, fordi den har en nyttelast på 6 kg og en rækkevidde på 917 mm. På grund af dets lette og kompakte design er R6-093S kendt for sin enestående ydeevne og pålidelighed, især i trange rum.
Med sin samarbejdsfunktion kan R6-093S fungere sammen med mennesker, hvilket øger både operativ tid og rum og fritager arbejdere for farlige og gentagne opgaver. Dens præcise operationer er sikret af dens 0.02 mm gentagelsespositioneringsnøjagtighed. Denne robot har en bred vifte af potentielle anvendelser på grund af dens tilpasningsevne og evne til at blive installeret i enhver vinkel.
R6-093S's tekniske specifikationer består af:
Nyttelast: seks kilo
Flyt på samme sted. Maksimal armspænd: 917 mm Nøjagtighed: ±0.02 mm
Seks frihedsgrader
Bevægelsesområde: Led 1 (±360°), led 2 (±360°), led 3 (±165°), led 4 (±360°), led 5 (±360°), led 6 (±360°).
Maksimal hastighed: 210°/s for led 1, 2, 3 og 4; 360°/s for led 4, 5 og 6;
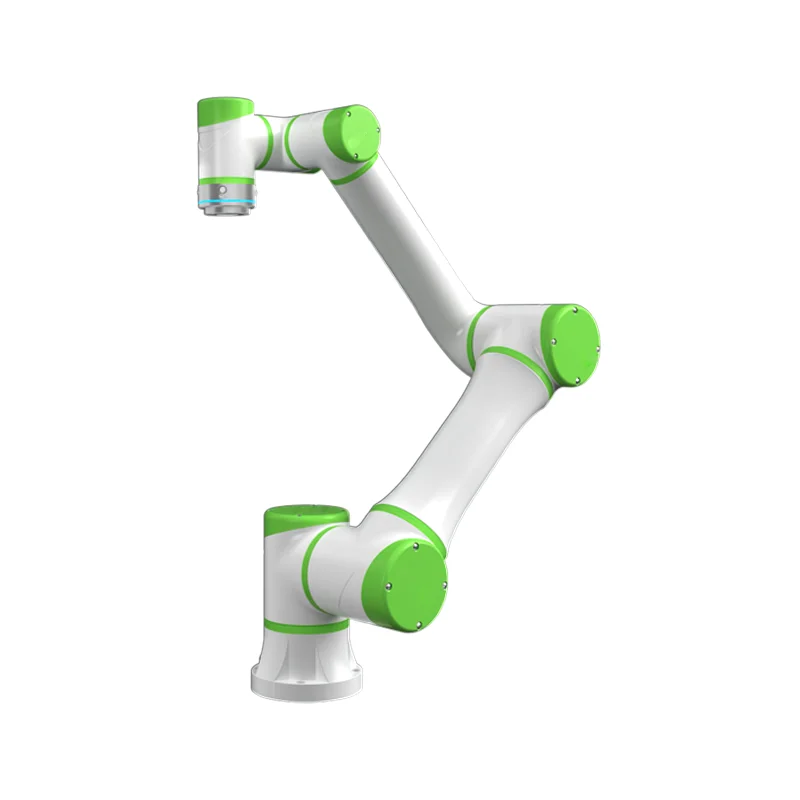
I modsætning: QJR20-1600 i modsætning til R6-093S
En række væsentlige forskelle og ligheder mellem QJR20-1600 og R6-093S bliver tydelige. Med en nyttelast på 20 kg og en rækkevidde på 1668 mm er QJR20-1600 beregnet til tungt arbejde. Den er velegnet til farlige miljøer på grund af dens eksplosionssikre funktion, især til sprøjteanvendelser.
Til sammenligning er R6-093S designet til samarbejdsoperationer i små områder med en nyttelast på 6 kg og en rækkevidde på 917 mm. Til opgaver, der kræver en høj grad af præcision og fleksibilitet, som f vælg og placer robot operationer og buesvejsning, dens lette og kompakte design gør den perfekt.
Med QJR20-1600, der måler ±0.05 mm og R6-093S, der måler ±0.02 mm, giver begge robotter fremragende gentagelsespositioneringsnøjagtighed. De særlige krav til ansøgningen vil afgøre, hvilken af de to der er bedst. QJR20-1600 er den bedre mulighed til krævende, farlige opgaver. R6-093S klarer sig usædvanligt godt i opgaver, der kræver samarbejde og høj præcision på små områder.
Eksempler på casestudier
Tag et kig på disse casestudier for at se hvordan seks-akse robotter bruges i virkelige situationer:
Casestudie 1: Produktionen af biler
QJR20-1600 bruges til at palletere og håndtere tunge komponenter i en bilfabrik. Dens præcision og store nyttelastkapacitet har øget produktionen markant, samtidig med at den reducerer fejl. Sikkerheden er garanteret ved sprøjtning af autodele takket være den eksplosionssikre funktion.
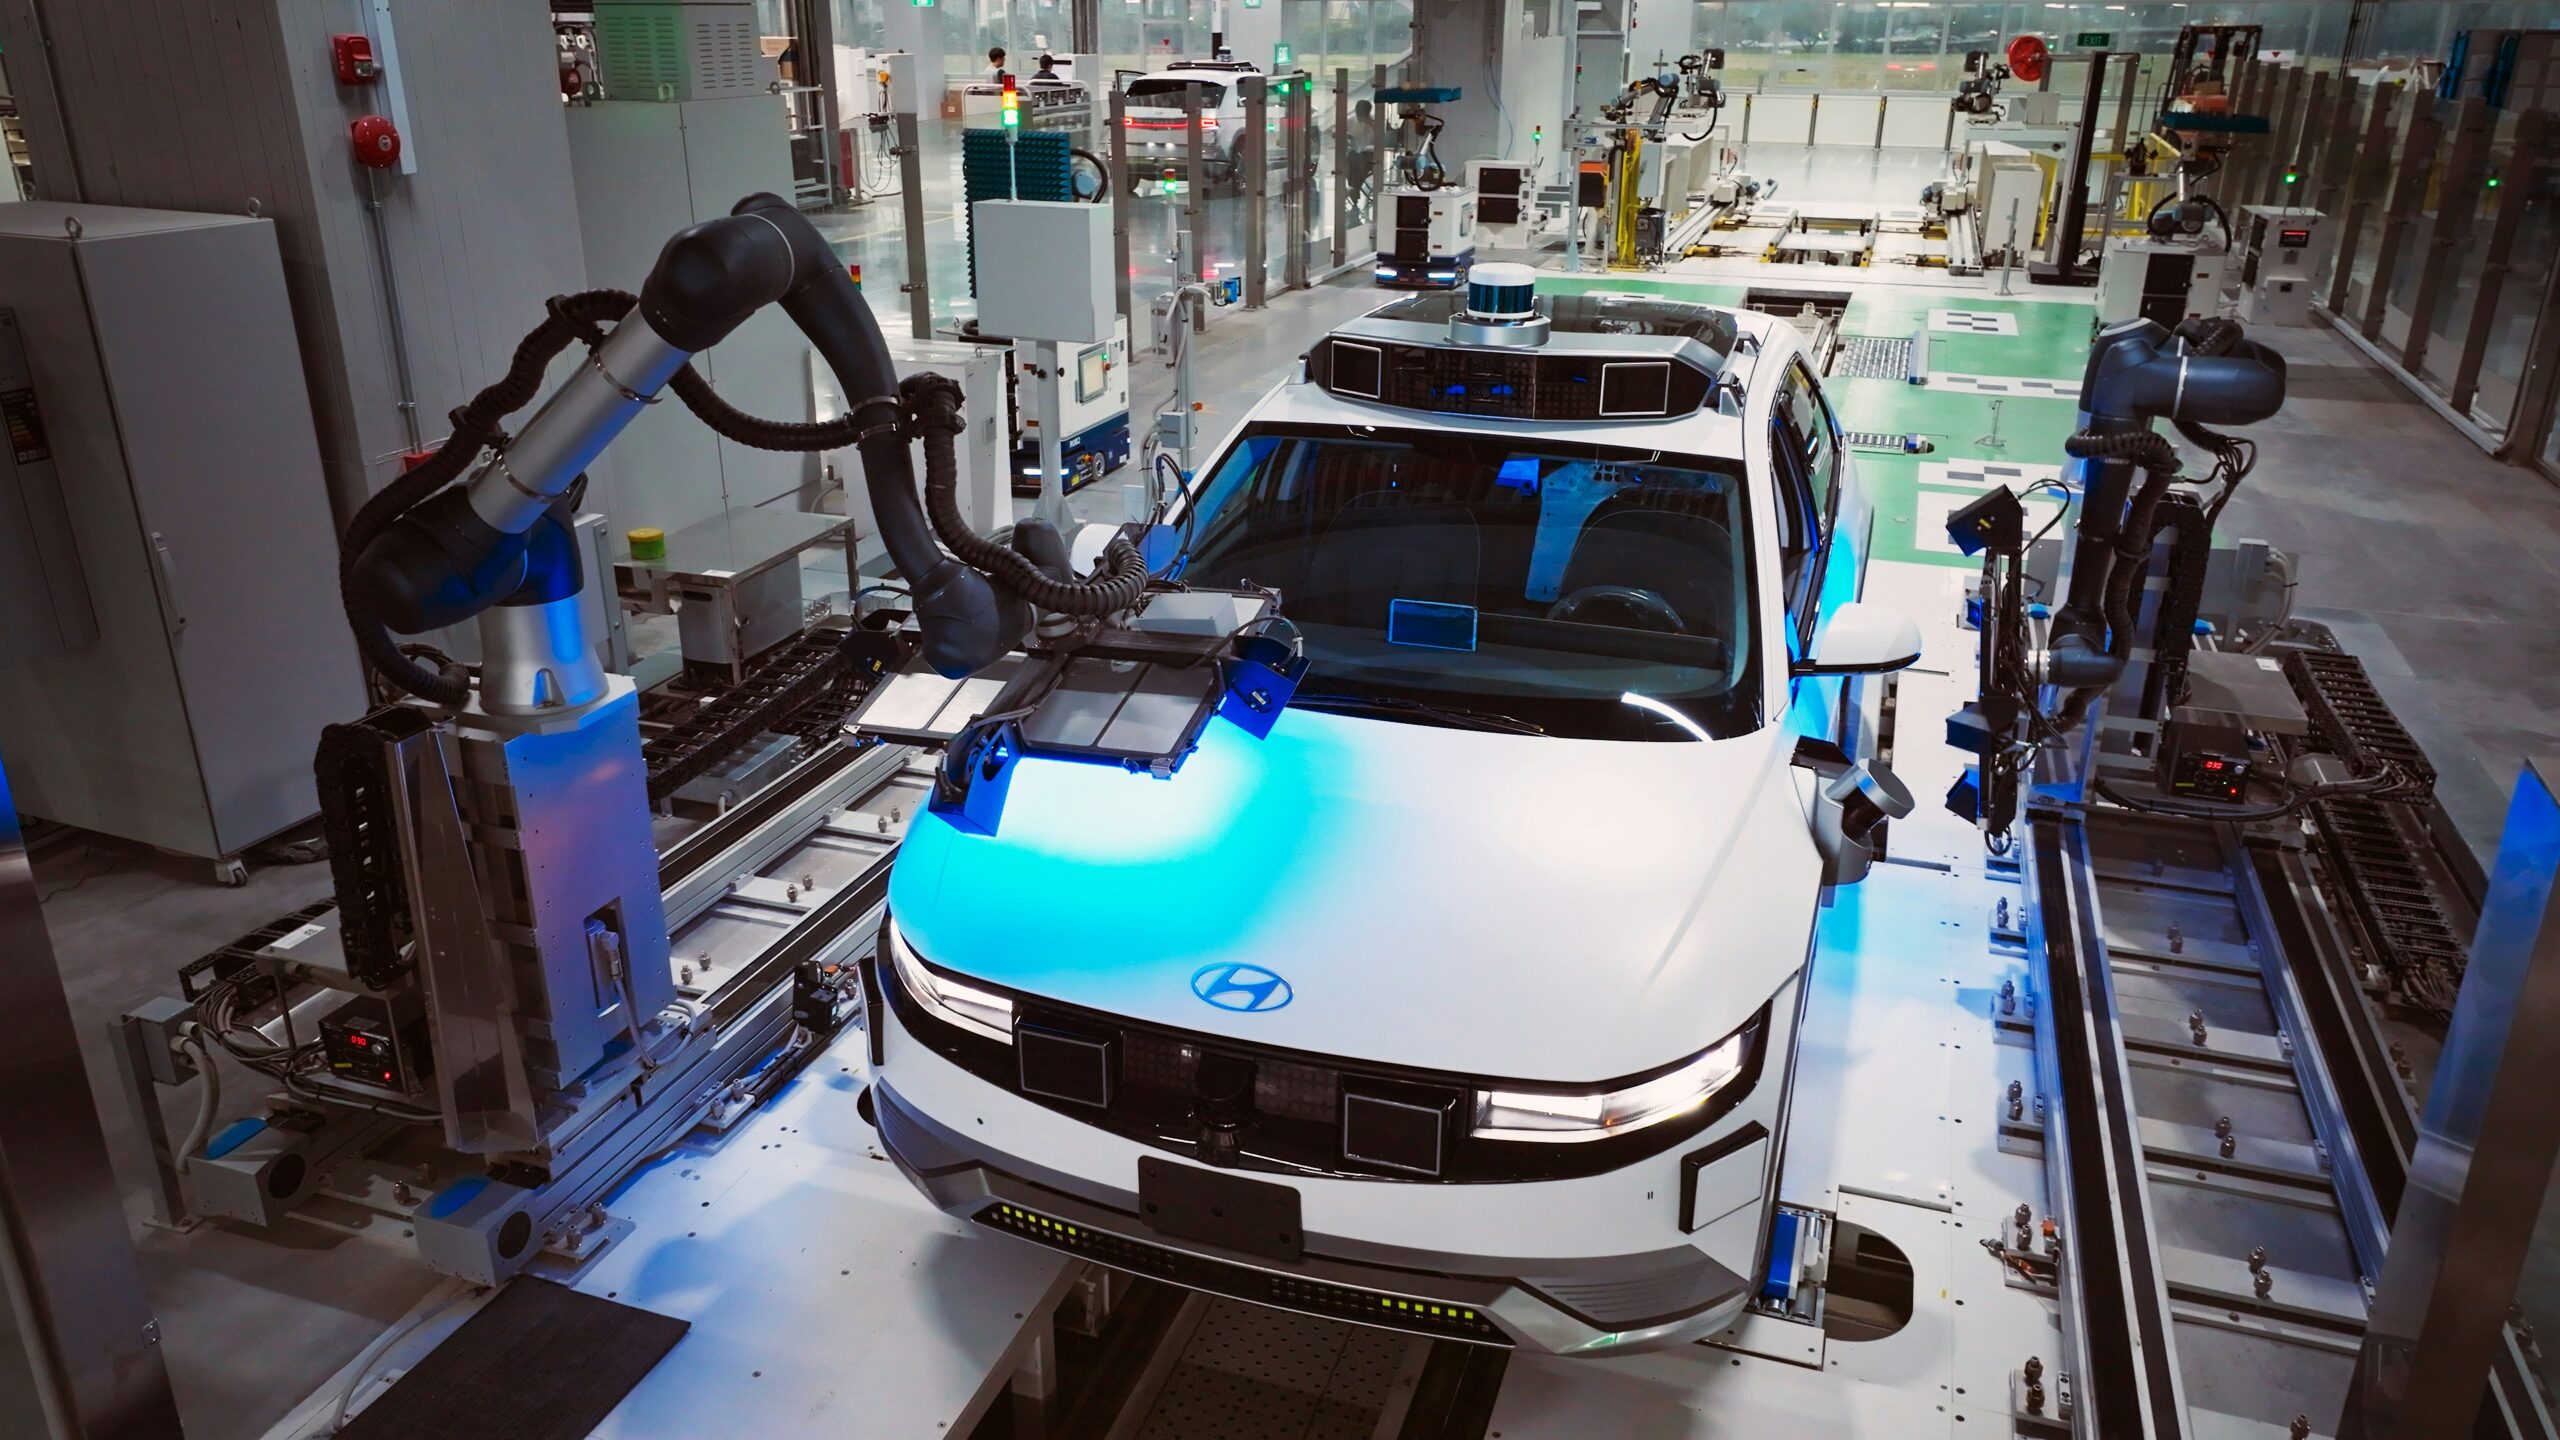
Casestudie #2: Samling af elektronik
R6-093S bruges til vælg og placer robot operationer, der involverer sarte komponenter i et elektronikmontageanlæg. Dens lille størrelse og enestående præcision gør det muligt for den at fungere effektivt i trange rum og præcist placere små komponenter på printkort. Den kan samarbejde med menneskelige operatører takket være den kollaborative funktion, som forbedrer arbejdsgangen generelt.
Casestudie 3: Pakning af lægemidler
Både QJR20-1600 og R6-093S bruges i en farmaceutisk emballeringsfacilitet. Mens R6-093S bruges til præcision vælg og placer robot QJR20-1600 bruges til at håndtere bulkmaterialer, hvilket garanterer, at hver pakke er nøjagtigt fyldt og forseglet. Ved at integrere disse robotter er effektiviteten og konsistensen øget, hvilket garanterer høje standarder for sikkerhed og kvalitet.
Udsigter for fremme af seks-akset robotik og pick and place robot operationer
Med den løbende teknologiske udvikling, vælg og placer robot operationer og seks-akset robotics har en lys fremtid. Sammensmeltningen af kunstig intelligens og maskinlæring er en af de nye tendenser, der vil gøre det muligt for robotter at operere autonomt på stadigt mere komplekse opgaver. Nøjagtighed og tilpasningsevne vil blive yderligere forbedret af forbedrede sensorer og synssystemer.
Da de muliggør ubesværet samarbejde mellem mennesker og robotter, forventes kollaborative robotter eller cobots at få større udbredelse. Gennem dette samarbejde vil pick-and-place robotter opnå øget effektivitet og tilpasningsevne.
Det ultimative mål er for seks-akse robotter til at blive brugt i smarte fabrikker på permanent basis og udføre de fleste opgaver med uovertruffen præcision, hastighed og pålidelighed. Dette skift vil fremskynde en revolution inden for fremstilling, logistik og andre sektorer og stimulere innovation og produktivitet.
Konklusion
I moderne industrielle operationer, seks-akse robotter er en nødvendighed, især for vælg og placer robot job. De er perfekte til en række applikationer på grund af deres effektivitet, nøjagtighed og alsidighed. De seks-akset robotics-fremskridt demonstreres bedst af QJR20-1600 og R6-093S, som hver især giver specielle funktioner og fordele til bestemte industrielle applikationer.
Seksakse robotter bliver vigtigere og vigtigere i vælg og placer robot operationer efterhånden som teknologien udvikler sig, hvilket åbner døren til mere automatiserede, effektive og sikre fremstillingsprocedurer. Virksomheder, der anvender disse innovationer, vil helt sikkert opnå en konkurrencefordel, der garanterer deres overlevelse i det hurtigt udviklende område af moderne fremstilling.