
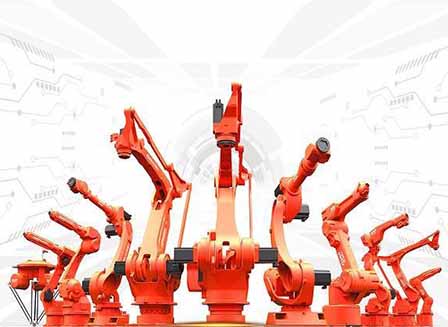
En robotarm er den vigtigste del af en robot, da det er den, der klarer selve arbejdet. Det er at male, palletere, plukke og placere, det er den del, der rent faktisk udfører arbejdet, ligesom den menneskelige arm. De fleste robotarme har akser, der forbinder leddene for fleksibilitet i bevægelsen, de skal bøjes og strækkes efter ønske afhængigt af det arbejde, de er involveret i.
Dele af en robotarm
En robotarm består af forskellige dele, der arbejder sammen for at gøre arbejdet nemt. Disse dele er fremstillet separat og derefter samlet for at fuldende en industriel robotarm. Følgende er de vigtigste dele af en robotarm.
En controller
Kilde: Pinterest
Dette er hjernen i hele strukturen. Det er normalt i form af et bundkort, men et mindre, hvorpå det program, der er ansvarligt for at få robotarmen til at fungere, er skrevet i. Det er den mest sofistikerede del af robotten, og den er normalt indkapslet for at beskytte den mod ydre skader, da den er delikat og dyr.
Gribere
Kilde: Pinterest
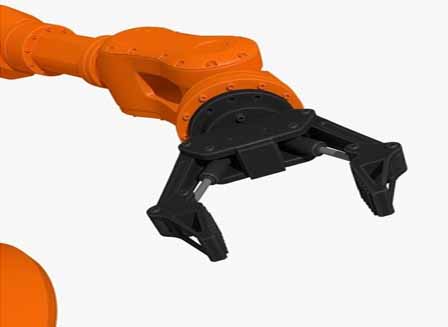
Gribere er fingre. De er forlængelige fremspring for enden af robotarmen, der normalt griber fat i genstande under fremstillingen, plukning og placering af læs og håndtering af emballage. De fleste er elektrisk opsat og er normalt i et sæt med '3 fingre' for et bedre greb. Griberne skal være stærke, da de bærer det meste af håndteringen tung nyttelast.
Fuger
Kilde: Pinterest
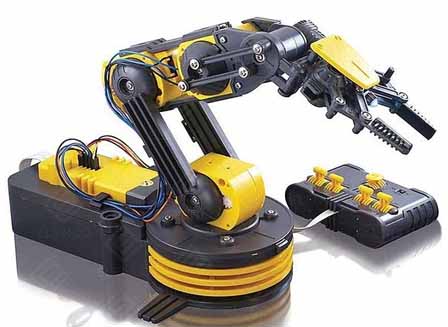
Uden led ville der ikke være nogen bevægelse af robotarme ud over at rotere rundt om deres konvolutter. Led giver armen mulighed for at bøje og strække ud og rotere om aksen. Uden disse bevægelser ville en robotarm ikke kunne klare selv de mest simple opgaver, du kan tænke dig.
Motorer
Kilde: Pinterest
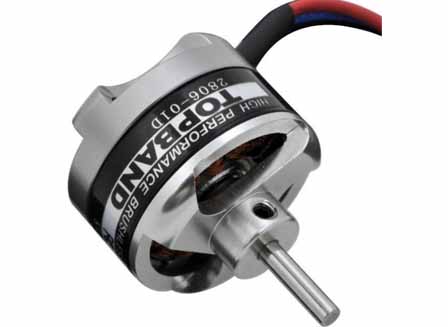
Mens controllere fungerer som hjernen, er motorerne motorerne, der frembringer alle de bevægelser, en robotarm laver. Motorer er elektriske enheder, der styrer bevægelsen, hastigheden og retningen, som robotarmen laver baseret på et sæt instruktioner fra controlleren. Der er fire typer robotarmsmotorer: AC/DC motorer, Servomotorer, Stepmotorer og Linearmotorer.
Sensorer
Kilde: Pinterest
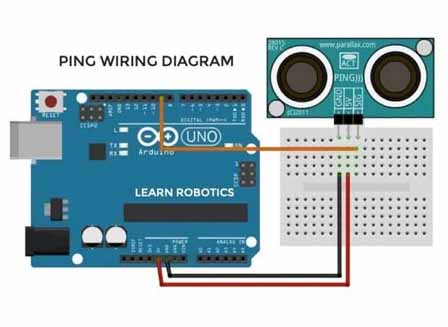
Robotsensorer er robotarmenes øjne og ører, det er hvad armen bruger til at bedømme afstand og afsky genstande, der formodes at blive grebet. Sensorer er meget avancerede og kan vide, hvornår der er en forhindring foran dem med evnen til at udvælge, hvad de skal med præcision.
Hvordan en robotarm er lavet
Videopræsentation om hvordan en robotarm bliver lavet
På grund af hvor sofistikerede robotarme er, er der et højt designniveau, der går ind i at lave dem. Følgende er nogle af de trin, det tager at lave en robotarm fra bunden til en fuldt fungerende maskine.
Trin 1: Oprettelse af programmet
Da det er hjernen, er programmet, der skal køre robotarmen, det første, der skal laves. Robotarmens eventuelle størrelse vil blive bestemt af, hvor avanceret programmet er, og hvor meget det kan klare.
Trin 2: Installation af motoren
Når programmet er godt i gang, er motoren det næste emne, der skal laves. Motorerne er koblet til programmet, og der køres tests for at se, om det reagerer på kommandoer, der tilføres det af controlleren. Når det er gjort, har du allerede hjertet og hjernen i robotarmen.
Trin 3: Samling af basen
Basen, der danner fundamentet for robotarmen, håndteres i tredje fase. Dette er den del, der vil hvile på gulvet eller samlebordet. Den skal være tung for at modvirke vægten af den forlængede arm, så den ikke vælter.
Trin 4: Sæt leddene og skulderen sammen
Armens bevægelige dele samles i fjerde trin. Dette er et vigtigt skridt, fordi det er her den fulde rækkevidde og den maksimale drejning af armen bestemmes. Afhængigt af basens størrelse kan samlingerne variere fra 2 til 10, med en 6-akset robotarm er den mest almindelige. Jo flere led, jo større er robotarmen.
Trin 5: Tilføjelse af gribere
De dele, der skal håndtere de sarte dele af arbejdet som svejsning, skæring, løft osv. kaldes griberne. Disse er fastgjort for enden af robotarmen for at danne, hvad der ligner menneskelige fingre.
Trin 6: Ledningerne
Da de er en elektrisk ting, er alle disse dele forbundet med hinanden via et netværk af elektriske ledninger, der overfører strøm til hver komponent. Ledningsføringen skal udføres på en sådan måde, at den ikke hindrer de frie bevægelige samlinger.
Konklusion
At lave en robotarm er ikke en tur i parken, det er et kompliceret arbejde, der kræver robotproducenter at ansætte flere personers ydelser for at slutproduktet kan fungere som forventet. Prisen at lave en er ret høj, og det er derfor robotarme kan koste ublu priser. Men når du tænker på de langsigtede fordele, er det det hele værd.