
Kilde: metrology.news
Industriel robotteknologi tager hurtigt fart og bliver taget i brug af forskellige producenter i forskellige industrier. Dette skyldes primært, at de er mere effektive og gør arbejdet lettere sammenlignet med at stole på menneskelig indsats. Disse industrirobotter bruges til at sikre, at opgaver som pakning, sortering, plukning og placering blandt andre udføres rigtigt.
Som producent, industrielle robotter er en fantastisk måde at forbedre produktionen og sikre, at alle dine produkter er op til standard. Men når det kommer til industriel robotik, er der et par aspekter, du skal huske på. Nogle af dem omfatter nøjagtighed, repeterbarhed og opløsning. Disse aspekter hjælper med at gøre driften af dine industrirobotter nemmere og hurtigere. At lære mere om dem er et fantastisk næste skridt for at sikre, at du som producent kan få det til at fungere for dig.
Hvad er nøjagtighed i robotteknologi?
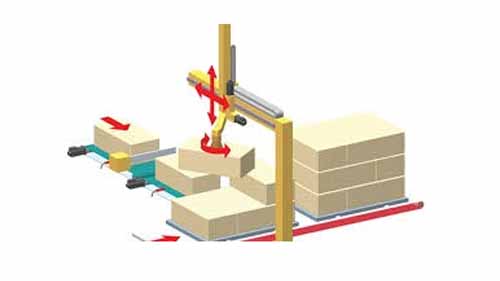
Kilde: www.machinedesign.com
Nøjagtighed refererer til en robots kapacitet til at placere sin håndledsende inden for arbejdsvolumenet på det ønskede målpunkt. Det fungerer sammen med rumlig opløsning. Nøjagtighed afhænger af robotteknologi og hvor tæt kontroltrinene kan specificeres. Dette gælder for hver af ledbevægelserne. Imidlertid er de mekaniske unøjagtigheder, der involverer kvaliteten af robottens output for øjeblikket, udelukket.
Opløsning og nøjagtighed
Kilde: metrology.news
Nøjagtighed beskrives som halvdelen af kontrollens opløsning. Dette tager det værste tilfælde i betragtning, hvor målpunktet er direkte mellem to kontrolpunkter. Mekaniske unøjagtigheder med en statistisk fordeling kræver mere praktiske overvejelser, i hvilket tilfælde nøjagtighed klassificeres som halvdelen af den rumlige opløsning.
I robotteknologi forveksles præcision ofte med opløsning og repeterbarhed. Et robotsystems endelige nøjagtighed afhænger af nogle få faktorer. De omfatter dens tekniske unøjagtigheder, algoritmerne til computerstyring og opløsningen af systemet.
Hvad forårsager mekaniske unøjagtigheder?
Kilde: www.iotworldtoday.com
De mekaniske unøjagtigheder er for det meste forårsaget af modreaktion i leddene af manipulatorerne og bøjningen af båndene. Spild findes i gearmekanismer, ledeskruer og hydrauliske drivaktuatorer. Det centrale designkrav til forbindelsen er minimering af ledbøjningen, da enhver afbøjning af forbindelsen på grund af belastningen for enden af robotten forårsager positionsfejl. Men en større stivhed af relationerne kan ikke opnås ved en drastisk stigning i deres masse.
En større masse giver en stigning i armtidsreaktionen. På grund af afrundingsfejl i computeren kan styrealgoritmer udløse positionsfejl. Når en robotcontroller bruger skaleret heltalsrepræsentation af Cartesiske og vinkelkoordinater, kan maskinafrundingsfejl være vigtige. Hvis floating-point repræsentation bruges af computeren, så ville afrundingsfejlene sandsynligvis være ubetydelige.
Effekter af ydre påvirkninger på nøjagtighed
Kilde: www.forbes.com
Nøjagtigheden påvirkes også af eksterne variabler. Med den udvidede konfiguration bliver det mere meningsfuldt på håndledspunktet. Præcisionen falder inden for arbejdsvolumenet fra den nærmeste placering af armen på dens fundament. Den dirigeres derefter til steder uden for arbejdsvolumenområdet.
Hvis bevægelsescyklussen er begrænset til et begrænset arbejdsområde, øges nøjagtigheden, mens den falder, hvis den belastning, som robotten bærer, bliver betydelig. Nøjagtigheden af placeringen afhænger af placeringen i arbejdsområdets konvolut.
Til dette formål, uden at bruge sensorer, robot off-line programmering er svært at gøre. Det er muligt at gruppere årsagerne til lokaliseringsfejl, der påvirker præcisionen, i fire grupper, som inkluderer: digitaliseringsfejl, stokastisk kinematisk fejl, deterministisk kinematisk fejl og kalibreringsfejl.
Da samlerobotternes akser for det meste er lodrette, er præcisionen marginalt bedre, fordi ydre påvirkninger og mekaniske unøjagtigheder er mindre påvirket; men dette er ikke nok til at udføre problemfri visse dele-tilpasningsapplikationer, såsom peg-in-hole.
Hvad er opløsning i robotteknologi?
Kilde: ein.org.pl
Opløsning er den mindste forbedring i bevægelsen, som computeren kan producere. Da maskiner bruger digitale controllere og diskrete feedback-motorer, er opløsningen den mængde, som alle bevægelser udføres med. Hvis kontrollen enhedens opløsning er n, så er alle bevægelserne heltals multipla af n.
Dette er ikke at sige, at opløsningen er den laveste del af enhver ordning, men snarere den største. Hvis feedback-koderen kun har en nøjagtig opløsning på 1 mikrometer, ville en computercontroller, der kan måle en bevægelse på 0.1 mikrometer, ikke være i stand til at flytte maskinen nøjagtigt og hæve den med 0.1 mikrometer.
Kontrolsystemet ville aldrig "se" sådan en lille bevægelse. Derfor skal man være meget forsigtig ved fortolkning af maskinoutputstatistik.
Hvad er repeterbarhed i robotteknologi?
Kilde: www.linearmotiontips.com
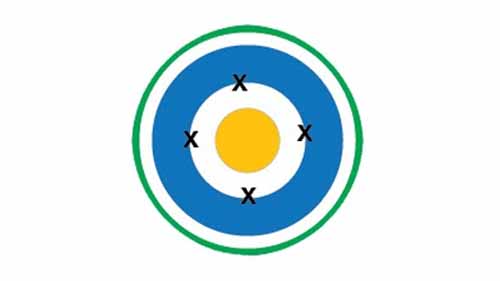
Repeterbarhed er et nøjagtighedsassocieret matematisk begreb, der forklarer, hvordan et punkt replikeres. Hvis en robotled er programmeret for at skifte flere gange fra et bestemt punkt, kan du gøre det i samme vinkel. Det vil alt sammen ske under lignende miljøforhold, hvilket vil resultere i forskellige forskydninger.
Selvom et mål ofte overses med bred margin, konkluderer vi, at repeterbarheden er høj, og at nøjagtigheden er lav, hvis den samme fejl gentages. Fejlen vedrørende absolutte koordinater er ikke defineret ved repeterbarhed. Den positionelle afvigelse fra gennemsnittet af forskydninger er enhedens repeterbarhed.
De fleste producenter af robotter giver en numerisk værdi for deres robotters repeterbarhed frem for deres nøjagtighed. Årsagen er, at præcisionen afhænger af den specifikke belastning, griberen bærer. En tungere vægt inducerer større udbøjninger af robotforbindelserne og større belastning af leddene, hvilket forringer præcisionen, men repeterbarhedsværdien er næsten uafhængig af grebsværdien. Robot repeterbarhed ville typisk være bedre end præcision, normalt beregnet i hundrededele af en tomme.
Roller for nøjagtighed, repeterbarhed og opløsning i forskellige applikationer af robotter
Kilde: control.com
Når det kommer til robotter og anvendelsen af disse aspekter, opdager du, at de altid er bedre sammen. Med en kombination af nøjagtighed, repeterbarhed og opløsning kan industrirobotterne arbejde med præcision og sikre, at opgaverne bliver udført godt. Når du arbejder med en vælg og placer arm, vil disse aspekter være med til at gøre processerne lettere. Som producent er det vigtigt at sikre, at du har tjekket alle disse felter for en lettere oplevelse.
Nøjagtighed
Gentagelsesnøjagtighed
Løsning
Nøjagtighed vil sikre, at robottens håndled er placeret korrekt
Repeterbarhed er beregnet til at sikre, at opgaverne udføres gentagne gange med lethed
Opløsning hjælper med at foretage små justeringer under denne proces for at sikre, at nøjagtigheden er i orden
Med dette i tankerne er det vigtigt at sikre, at dine robotenheder har disse afgørende aspekter. Du vil være i en bedre position til at sikre, at alt arbejdet udføres rigtigt og øge dine produktionsprocesser.
Konklusion
Når det kommer til industriel robotik, spiller de en stor rolle i udviklingen af forskellige fremstillingsprocesser. De giver fantastiske fordele, der er vigtige for at sikre, at produktionen øges. Men for at få det bedste ud af dette, er brugen af nøgleaspekter som nøjagtighed, repeterbarhed og opløsning afgørende.
Som nævnt tidligere skal disse aspekter indgå i dine operationer for at sikre, at du nyder godt af de fulde fordele ved industrirobotter. Som producent er det vigtigt at være i harmoni med det, der kræves af dig. Tag dig tid til at lære disse aspekter, og hvad de betyder, når det kommer til at arbejde med robotteknologi.