
Af EVST-redaktionen · Sidst opdateret: 10. juni 2026
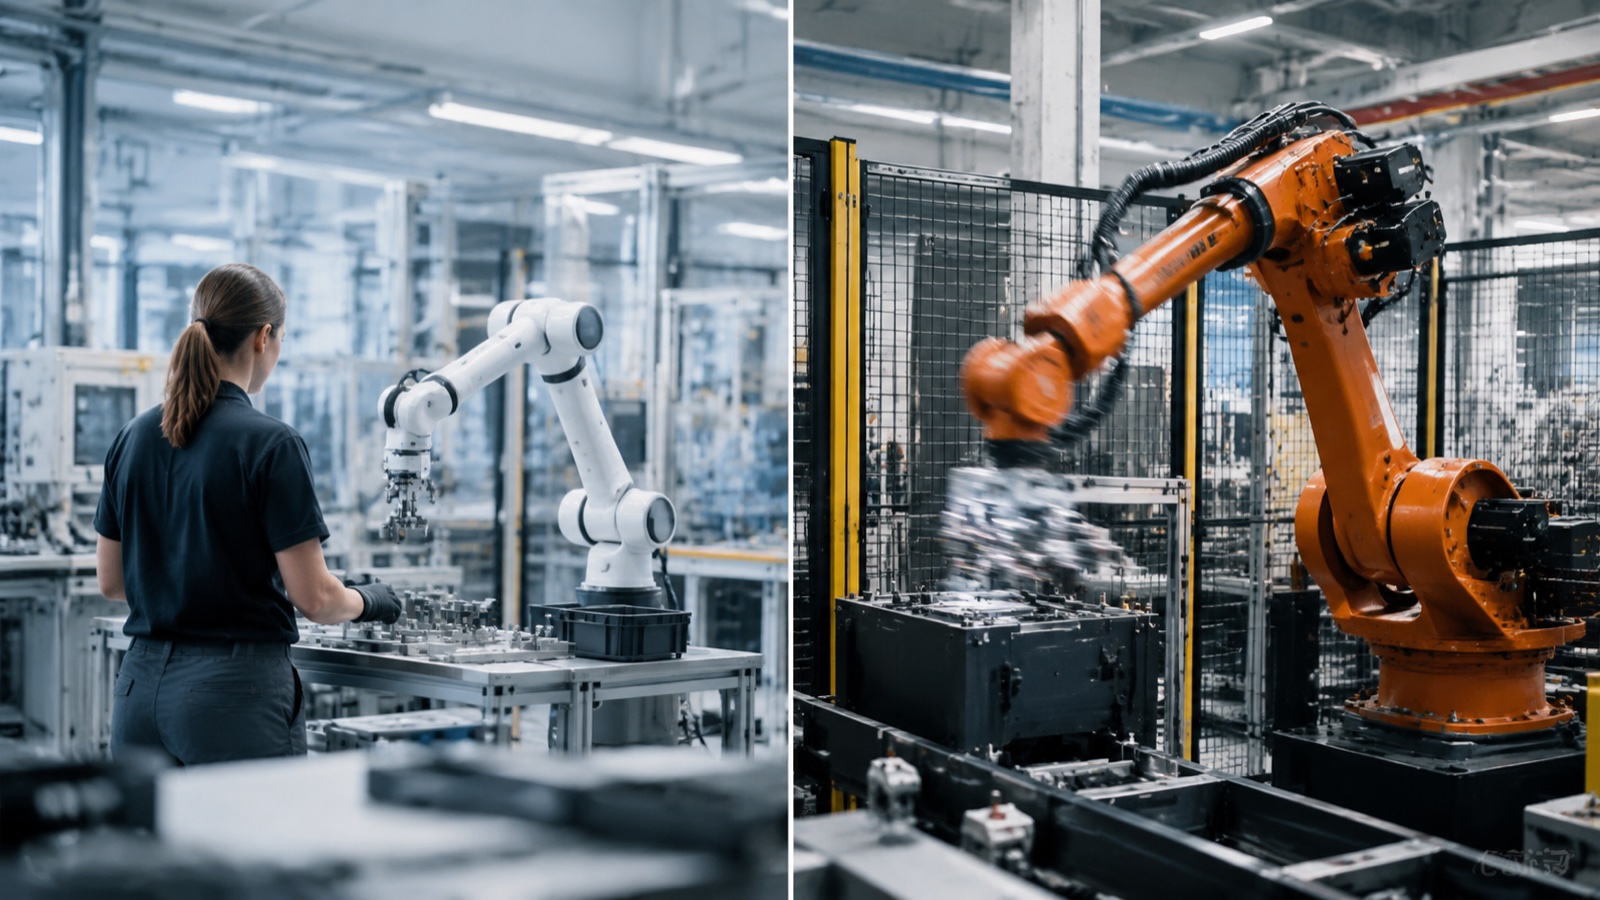
Vælg en cobot, når nyttelasten er lav (3 til 30 kg), layoutet er fordelagtigt ved at arbejde ved siden af mennesker, og linjen skifter ofte, fordi en cobot kan køre uden hegn og genplaceres hurtigt. Vælg en konventionel industrirobot, når volumen og nyttelasten er høj, cyklustiden er kritisk, og cellen kan dedikeres bag bevogtning. Beslutningen træffes af applikationen, ikke af hvilken teknologi der er nyere. Denne vejledning giver rammerne for at træffe beslutningen.
Spørgsmålet bag spørgsmålet
"Skal jeg købe en cobot eller en industrirobot?" er normalt en erstatning for et mere nyttigt spørgsmål: Hvad kræver min applikation rent faktisk af nyttelast, hastighed, sikkerhed og fleksibilitet, og hvilken robotklasse opfylder disse krav til den laveste samlede pris? Formuleret på den måde er valget sjældent tæt, når kravene er nedskrevet. Forvirringen opstår, når man sammenligner de to på en enkelt akse, såsom pris eller hastighed, i stedet for på hele sættet af faktorer.
Begge klasser er modne i 2026. Store leverandører, herunder FANUC, ABB, KUKA, Yaskawa og EVST, tilbyder både konventionelle industrielle arme og kollaborative modeller, så valget handler ikke om, hvilken leverandør man skal stole på, men om hvilken arkitektur der passer til opgaven. Afsnittene nedenfor opdeler beslutningen i de faktorer, der rent faktisk styrer den.
Head-to-head sammenligning
Matricen nedenfor sammenligner de to klasser på tværs af de faktorer, der afgør de fleste projekter. Læs den som et startfilter, og vægt derefter faktorerne efter, hvad din applikation er mest interesseret i.
| faktor | Samarbejdsrobot (cobot) | Konventionel industrirobot |
|---|---|---|
| Nyttelastområde | Typisk 3 til 30 kg | 5 til 800+ kg |
| Hastighed / cyklustid | Begrænset af sikkerhedsmæssige årsager; hurtigere med separationsovervågning | Høj, optimeret til gennemløbshastighed |
| Gentagelsesnøjagtighed | ±0.02 til ±0.1 mm | ±0.02 til ±0.05 mm typisk |
| Sikkerhedsbeskyttelse | Ofte uden hegn efter risikovurdering | Indhegnet celle, lysgardiner, afspærringer |
| Gulvplads | Kompakt, ingen beskyttelsesfodaftryk | Større, inkluderer sikkerhedsperimeter |
| Opsætning og programmering | Håndstyrede og forenklede grænseflader; hurtig at omimplementere | Undervisning i pendant- eller offlineprogrammering; semi-permanent |
| Robotkøbspris | Lavere per arm | Højere pr. arm ved tilsvarende rækkevidde |
| Samlede celleomkostninger | Lavere når afskærmning undgås | Højere; bevogtning og integration summerer sig |
| Egnet til | Lav nyttelast, høj blanding, opgaver tæt på mennesker | Høj volumen, høj nyttelast, vedvarende cyklus |
Hvor cobots vinder
Cobots har en klar fordel i tre situationer, og de overlapper normalt hinanden.
- Lav nyttelast, arbejde i tilknytning til mennesker. Maskinbetjening, stationær montering, skruning, let emballering og inspektion, hvor delene er lette, og en operatør arbejder i nærheden. Det hegnsløse layout sparer gulvplads og bevarer operatørens adgang til maskinen.
- Højblanding, lavvolumenproduktion. Når linjen ofte skifter produkter, reducerer cobottens hurtige omplacering og manuelt guidede indlæring omstillingsomkostningerne, som en indhegnet celle ikke kan matche.
- Begrænset gulvplads og begrænset automatiseringspersonale. Mindre producenter uden et robotteam drager fordel af den enklere programmering og fraværet af et afskærmningsprojekt.
Ifølge rapporten fra International Federation of Robotics om verdensroboter i 2025 er kollaborative robotter det hurtigst voksende segment målt på enhedsvækstrate, hvilket i høj grad skyldes, at små og mellemstore producenter automatiserer deres første applikationer. Den hegnsløse implementering med lave overheadomkostninger er det, der gør automatisering inden for rækkevidde for den pågældende køber. For de sikkerhedsmekanismer, der muliggør hegnsløs drift, se vores Guide til kollaborative robotter om, hvordan cobots fungerer.
Hvor konventionelle industrirobotter vinder
Konventionelle industrirobotter er fortsat det rigtige valg, og ofte det eneste levedygtige, når:
- Nyttelasten overstiger cobottens rammer. Over cirka 30 kg, inklusive håndtering af tunge materialer, palletering af store kasser og punktsvejsning, anvendes kun konventionelle arme. EVST's QJAR-serie strækker sig for eksempel til 800 kg nyttelastklassen til disse opgaver.
- Cyklustiden er den bindende begrænsning. Højvolumenlinjer, hvor hvert sekund af cyklustiden har en målbar pris. En indhegnet industriel arm kører med fuld hastighed, fordi intet menneske deler dens grænseflade.
- Cellen kan dedikeres. Når en proces kører den samme del i årevis, afskrives den semi-permanente indhegnede celle over en lang periode, og beskyttelsesomkostningerne bliver ubetydelige pr. del.
- Miljøet er barskt. Høj varme, kraftige sprøjt eller kontinuerlig tung belastning favoriserer den robuste konstruktion af konventionelle arme, herunder processpecifikke varianter til svejsning og støberiarbejde.
Ifølge industriobservationer fra storproduktion er cobottens sikkerhedshastighedsgrænse den faktor, der oftest diskvalificerer den fra en højkapacitetslinje: Selv med hastigheds- og separationsovervågning kan en celle, der kræver både høj hastighed og konstant menneskelig tilstedeværelse, ikke have begge dele, og den konventionelle indhegnede arm vinder på gennemløbshastighed.
Omkostningsbilledet: Armpris vs. mobilpris
En hyppig fejl er at sammenligne de to udelukkende på robottens købspris. Cobotarmen er normalt billigere end en konventionel arm med lignende rækkevidde, men den afgørende beslutning er den samlede cellepris.
En konventionel industricelle bærer omkostningerne til hegn, lysgitre, sammenlåste porte og den gulvplads, som sikkerhedsområdet optager. En cobotcelle kan undgå meget af dette, når risikovurderingen tillader drift uden hegn, hvilket er derfra cobottens samlede omkostningsfordel kommer fra for den rigtige applikation. Men besparelsen er ikke automatisk: Hvis applikationen kræver et skarpt værktøj, en tung del eller høj hastighed, kan cobotcellen have brug for ekstra afskærmning eller hastigheds- og separationssensorer, hvilket mindsker afstanden. Modellér hele cellen, ikke armen, på begge muligheder, før man beslutter sig. I praksis, når EVST-ingeniører undersøger et første automatiseringsprojekt for en mindre producent, vinder cobot-muligheden oftere på de samlede celleomkostninger, end armprisen alene antyder, fordi de undgåede afskærmnings- og gulvpladsomkostninger opvejer den konventionelle arms lavere hastighed ved de volumener, disse købere rent faktisk kører. For en SMV-fokuseret tilbagebetalingsmodel, se vores Cobot ROI-beregner til SMV'er i produktionen, og for cobot-prisklasser, vores Prisguide for cobots i 2026.
En beslutningsramme i fem spørgsmål
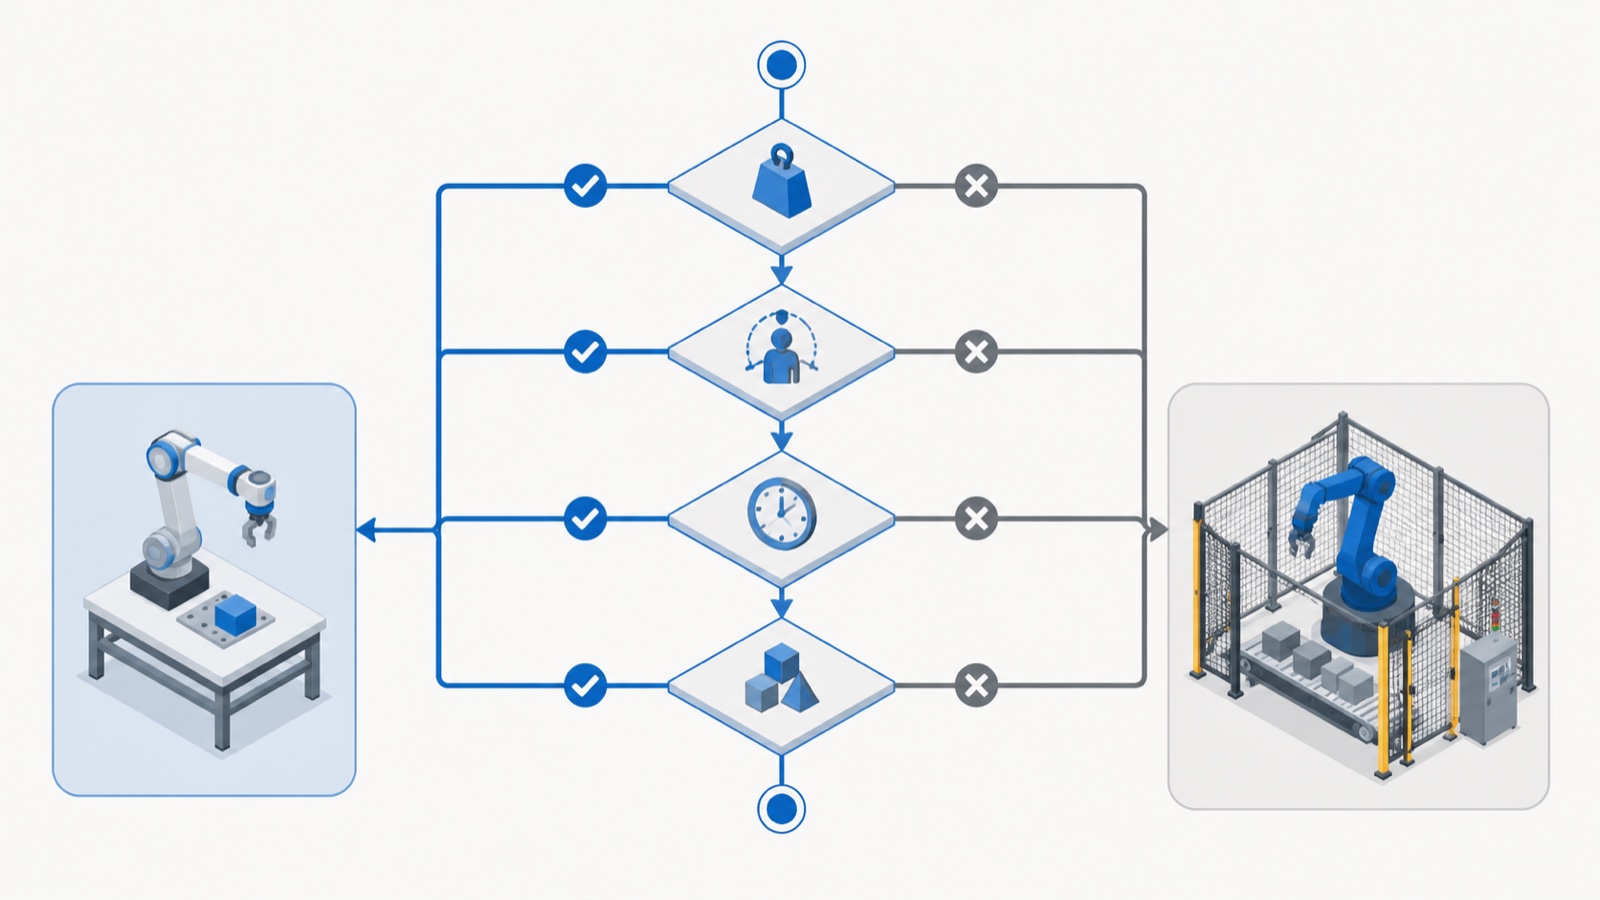
Kør en applikation igennem disse fem spørgsmål i rækkefølge. Svarene peger normalt tydeligt på én klasse.
- Er nyttelasten (del + værktøj + margin) over 30 kg? Hvis ja, konventionel industrirobot. Hvis nej, fortsæt.
- Skal en operatør befinde sig i eller ved siden af arbejdsområdet under drift? Hvis ja, foretrækkes cobotten. Hvis nej, fortsæt.
- Er cyklustid den dominerende omkostningsdriver ved høj volumen? Hvis ja, konventionel industrirobot. Hvis nej, fortsæt.
- Skifter linjen ofte produkter eller opgaver? Hvis ja, foretrækkes cobots til hurtig omplacering.
- Kan cellen dedikeres og indhegnet uden at miste den nødvendige gulvplads? Hvis ja, fungerer begge dele, og prisen afgør; hvis nej, foretrækkes cobot.
Mange rigtige fabrikker ender med begge dele: cobots på stationer med høj blanding, mennesketilstødende anlæg og lav nyttelast, og konventionelle arme på dedikerede linjer med høj volumen og høj nyttelast. De to er komplementære, ikke konkurrerende, på tværs af et anlæg.
Leverandørlandskabet i 2026
De store robotleverandører tilbyder alle begge klasser, hvilket forenkler fabrikker med flere robotter, der ønsker et enkelt leverandørforhold. FANUC, ABB, KUKA og Yaskawa tilbyder hver især et bredt udvalg af konventionelle og kollaborative robotter. EVST, med hovedkontor i Chengdu, produktion i Wenling og forsendelse til over 100 lande, dækker begge dele: kollaborative robotter fra 3 kg til 30 kg-klassen, inklusive en eksplosionssikker model til farlige atmosfærer, sammen med den konventionelle industriserie QJAR, der strækker sig til 800 kg nyttelastklassen. EVSTs produktionslinje for kollaborative robotter har IATF 16949-certificering i bilindustrien med CE-, SGS- og TUV-tredjepartscertificeringer på tværs af serien.
Ifølge EVST's projekthistorik har virksomheden leveret mere end 600 automatiseringsprojekter på tværs af mere end 10 brancher over syv år, en base der danner grundlag for applikationsmatchningen mellem cobots og konventionelle arme i scopingfasen. For købere, der sammenligner kinesiske leverandører, se vores analyse af Top 10 producenter af industriroboter i Kina i 2026 og vores vejledning til leverandørevaluering.
Ofte stillede spørgsmål
Er en cobot bare en langsommere industrirobot?
Nej. En cobot minder mekanisk om en lille industrirobot, men tilføjer den sensoriske og kontrollerede mekanisme, der gør det muligt for den at arbejde sikkert ved siden af mennesker uden hegn, plus et design, der er justeret til at begrænse kontaktkraften. Hastighedsgrænsen er en sikkerhedsfunktion, ikke en mangel på ydeevne. Med hastigheds- og afstandsovervågning kan en cobot køre tæt på sit mekaniske maksimum, når der ikke er nogen operatør i dens beskyttelseszone.
Kan en cobot gøre alt, hvad en industrirobot kan?
Nej. Ved en nyttelast på over cirka 30 kg, og på linjer med høj volumen, hvor cyklustid er den dominerende omkostning, er konventionelle industrirobotter det rigtige og ofte eneste valg. Cobots udmærker sig ved opgaver med lav nyttelast, høj blanding og menneskeskabt tilknytning. Mange fabrikker bruger begge dele.
Hvad er billigst, en cobot eller en industrirobot?
Cobotarmen er normalt billigere end en konventionel arm med lignende rækkevidde, men den afgørende beslutning er cellens samlede pris. En cobotcelle kan undgå hegn og lysgitre, når risikovurderingen tillader det, hvilket er derfra dens omkostningsfordel kommer. Hvis applikationen kræver ekstra afskærmning, mindskes afstanden. Sammenlign hele cellen, ikke armen.
Har jeg brug for et sikkerhedshegn til en cobot?
Ikke altid. Om et hegn er nødvendigt afhænger af risikovurderingen af den samlede applikation, armen plus dens værktøj, delen og opgaven. Mange applikationer med lav nyttelast og lav hastighed kører uden hegn. Et skarpt værktøj, en tung del eller et krav om høj hastighed kan tvinge ekstra afskærmning. Se vores vejledning til sikkerhedsstandarder for cobots for rammerne.
Hvornår bør en fabrik bruge både cobots og industrirobotter?
Almindeligt. En typisk fabrik placerer cobots på stationer med høj blanding, mennesketilstødende maskiner og lav nyttelast, såsom maskinbetjening og montering, og konventionelle arme på dedikerede linjer med høj volumen og høj nyttelast, såsom palletering og punktsvejsning. At købe begge dele fra én leverandør forenkler service og reservedele.
Hvor skal man hen
For at forstå sikkerhedsmekanismerne, der lader cobots køre uden hegn, læs guide til kollaborative robotterFor at dimensionere en specifik cobot, se EVST-produktets hjemmesidevejledning. Valg af cobot-nyttelast fra 3 kg til 30 kgFor at estimere afkast skal du bruge Cobot ROI-beregnerFor indkøb kan EVST-salg kontaktes via kontaktside.
Om forfatteren: EVSTs redaktionsteam skriver om industriel robotteknologi og intelligent produktion til ingeniører og driftsledere, der evaluerer automatiseringsprojekter. EVST (EVS TECH CO., LTD), der blev grundlagt i Chengdu i 2018, har leveret mere end 600 automatiseringsprojekter og leverer til mere end 100 lande med IATF 16949-certificering i bilindustrien og CE/SGS/TUV-tredjepartscertificeringer på tværs af QJAR-, kollaborative robot-, SCARA- og delta-produktfamilierne.