
Det virker repetitivt at flytte en karton fra en stablet last til et udgående transportbånd, men overdragelsen ændrer sig, efterhånden som laget tømmes. I dette tilfælde løfter en robot individuelle kartoner fra en stak til højre, bærer dem hen over cellen og frigiver dem til et grønt transportbånd til venstre. Den tekniske opgave er at holde opsamlingsgeometrien, kartonfastholdelsen og transportbåndsfrigivelsen forudsigelig fra den første karton til den sidste.
Send kartonspecifikationen, pallemønsteret, transportbåndets layout og det daglige outputmål til EVST for en indledende løsning og cyklusvurdering: https://www.evsint.com/contact/#quote
Konverter stakmønsteret til tilgængelige pluktilstande
Beskriv hvert lag med kartonantal, orientering, nominelle midtpunkter, separatorer og forventet staktolerance. Controlleren har brug for en eksplicit regel for at bevæge sig gennem disse positioner og for at bekræfte, hvornår et lag er færdigt. Palleplacering og akkumuleret lean bør inkluderes i toleranceundersøgelsen. Registrer koordinatkilden for hver plukposition, så en mønsterrevision kan kontrolleres uden at omskrive uafhængige tilstande.
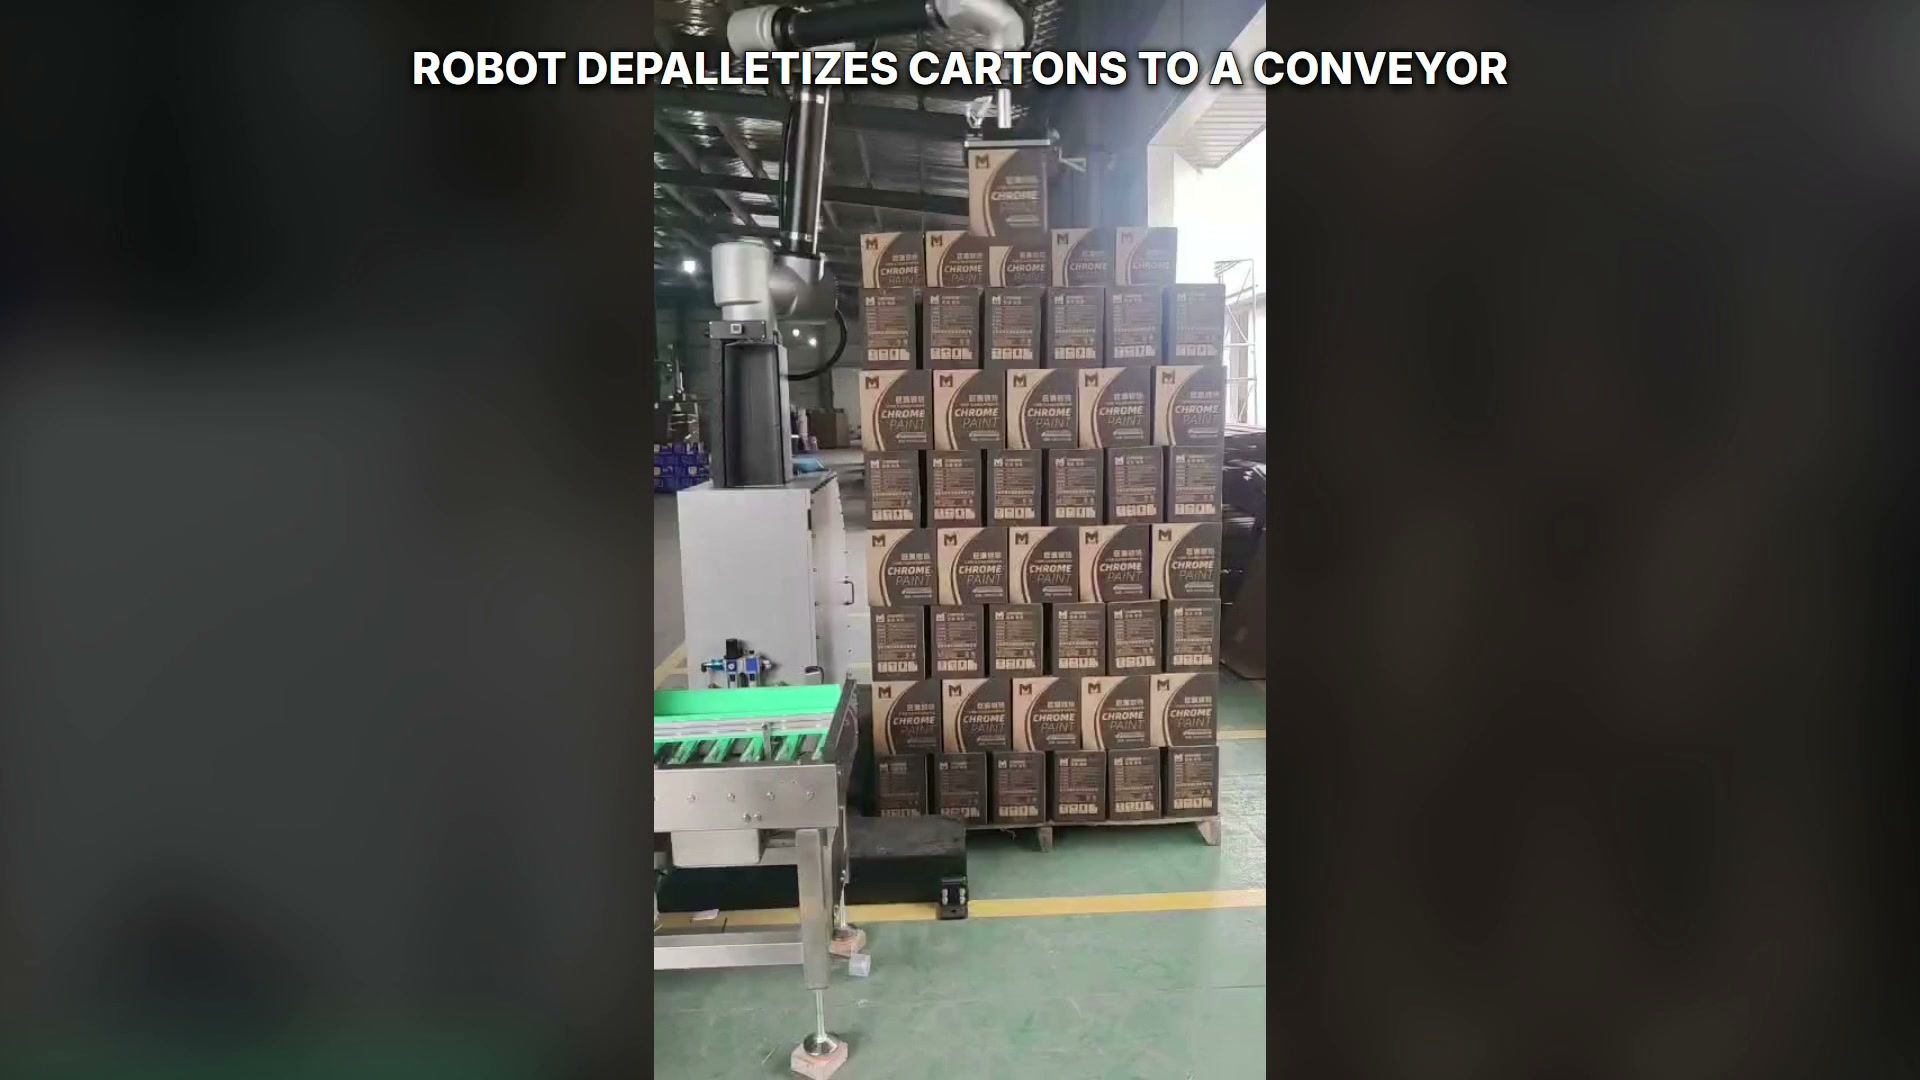
Robotten holder én karton over den højre stak.
Den første layoutgennemgang bør teste de højeste, laveste, nærmeste og fjerneste pluktilstande. Kontroller robottens position, værktøjsafstand, pallekanter og det omgivende udstyr i hvert hjørne af mønsteret i stedet for kun at validere en central karton.
Match sluteffektoren med kartonvariationen
Kartons stivhed, overfladens tilstand, sømme, tape, låg og lokal deformation påvirker det tilgængelige gribeområde. Definer tilladte kontaktzoner og bekræftelsesmetoden, før du vælger det endelige værktøj. Vakuumzoneovervågning, trykadfærd eller et andet projektspecifikt signal kan evalueres med repræsentative kartoner.
Værktøjet skal holde kartonen fast under acceleration og deceleration, samtidig med at kontakt med tilstødende kartoner undgås. Forsøg skal omfatte det tilladte kartonområde og den realistiske emballagetilstand, og derefter fastsætte alarmgrænser ud fra de registrerede resultater.
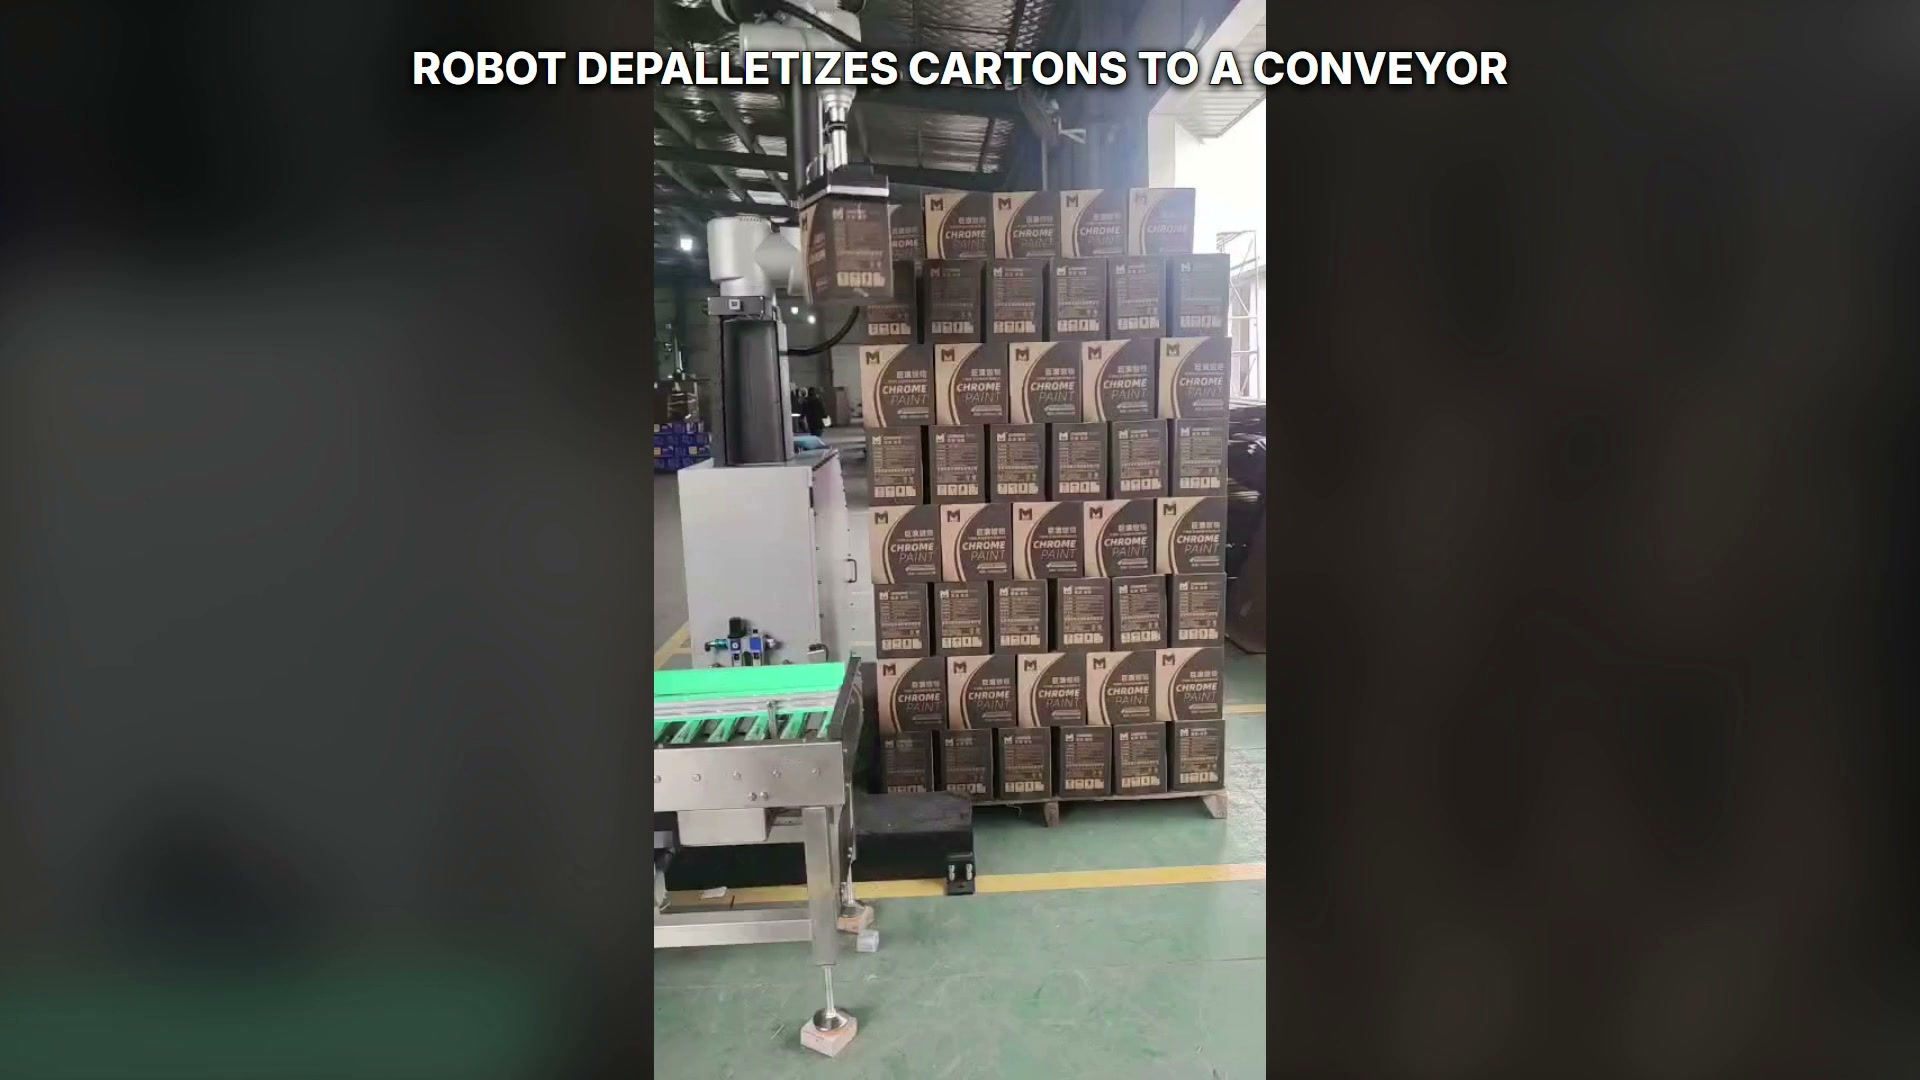
Robotten holder én karton mellem stakken og transportbåndet; transportbåndet er tomt i denne visning.
Behandl transportbåndsfrigivelse som en kontrolleret overdragelse
Transportbåndet skal have en kendt frigivelseszone og tilstrækkelig downstream-kapacitet. Definer transportbåndets klarsignal, målposition, robottens frigivelsestilstand og bevis på, at kartonen er klar. Transportbåndet må ikke bevæge sig ind i en konflikttilstand, mens robotværktøjet forbliver inde i sin kuvert.
| Handoff | Projektinput | Acceptkontrol |
|---|---|---|
| Stak til værktøj | Pallemønster, staktolerance, kartonkontaktzoner | Den valgte karton bevares uden at forstyrre naboerne |
| Værktøjsoverførsel | Belastningsområde, accelerationsprøve, kollisionsramme | Karton forbliver kontrolleret gennem hele ruten |
| Værktøj til transportbånd | Frigivelseszone, transportbåndstilstand, frigivelsessignal | Kartonen understøttes før frigivelse og forlader robotten |
| Afbrudt cyklus | Kendt karton- og værktøjstilstand, sikker tilbagetrækning | Genstart springer ikke over eller gentager en stakposition |
OSHA'er kapitel om industrielle robotsystemer giver en generel risikovurderingskontekst. EVST's Oversigt over palleteringsrobotten giver relateret produkt- og layoutkontekst; overførselsretningen i dette tilfælde forbliver fra stak til transportbånd.
Hold staktilstanden sporbar under gendannelse
Et stop kan forekomme før opsamling, efter tilbageholdelse, under overførsel eller efter frigivelse af transportbåndet. Gendannelsesskærmen skal identificere den beordrede stakposition, om værktøjet menes at indeholde en karton, transportbåndets belægning og den næste tilladte handling. Operatørbekræftelsen skal opdatere den samme tilstandsmodel, der bruges af automatisk drift.
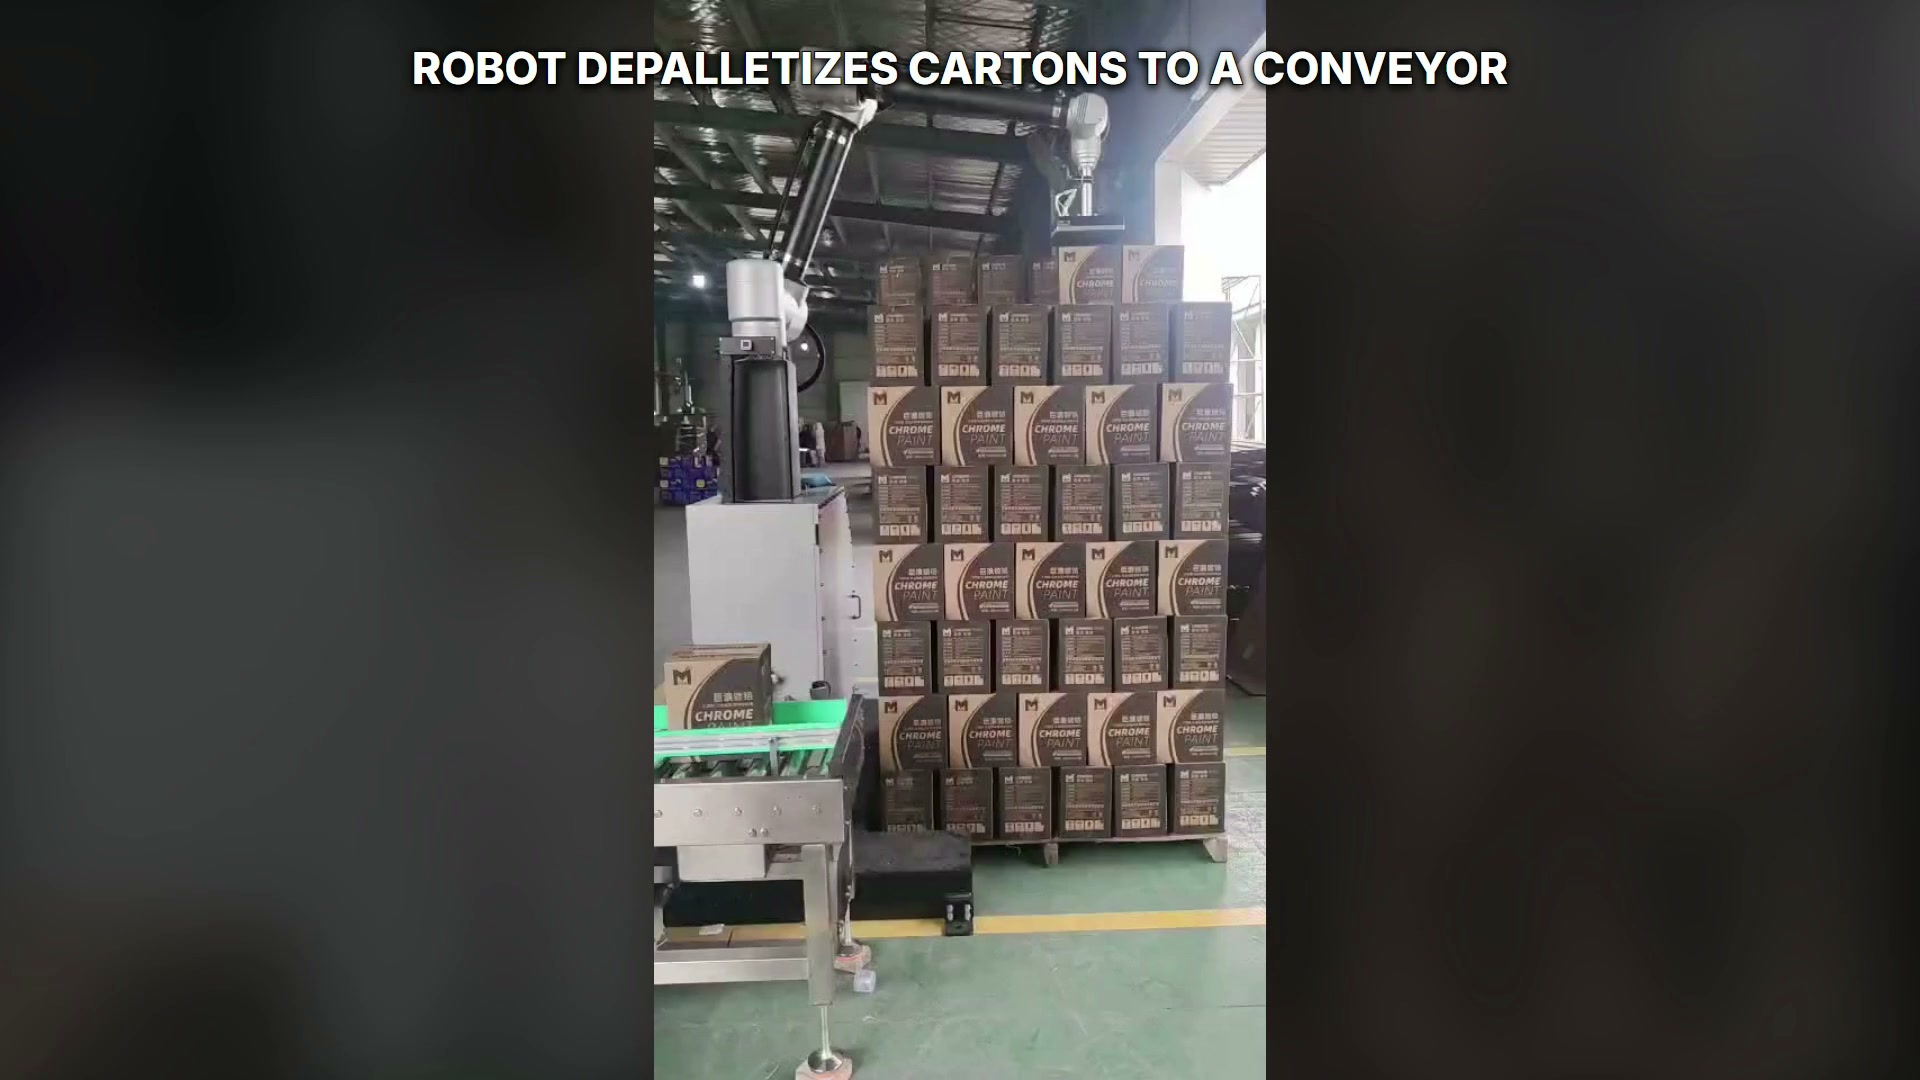
En karton hviler på det grønne transportbånd, mens robotværktøjet er tomt over stakken.
Mål den komplette materialestrøm
Cyklusvurderingen bør omfatte pallepræsentation, plukbekræftelse, robotbevægelse, frigivelse af transportbånd, nedstrøms rydding, palleudskiftning og planlagte operatøropgaver. Registrer disse elementer separat under aftalte karton- og palleforhold, så den begrænsende grænseflade kan identificeres.
Spørgsmål, som købere bør afklare
Hvilke oplysninger skal gives først?
Angiv kartondimensioner og tilladte variationer, repræsentative prøver, palle- og lagmønstre, separatordetaljer, transportbåndslayout, tilgængelige signaler og dagligt outputmål.
Hvordan skal et værktøjskoncept testes?
Brug kartoner, der spænder over det godkendte tilstandsområde, test tilladte opsamlingszoner og registrer tilbageholdelsessignalet gennem repræsentativ bevægelse.
Hvad forhindrer en udgivelseskonflikt?
Brug en defineret transportbåndsklartilstand, en fast eller refereret frigivelseszone, bekræftelse på, at kartonen er understøttet, og et robot-klarsignal før transportbåndet bevæger sig.
Hvad skal der ske efter en afbrydelse?
Afstem den fysiske stak, værktøjet og transportbåndets tilstand med controlleren, og vælg derefter et dokumenteret trin til tilbagetrækning, færdiggørelse eller manuel håndtering.
For en projektgennemgang, send kartondata, pallemønstre, transportbåndsgrænseflader og daglig outputmål til EVST: https://www.evsint.com/contact/#quote eller sales@evsrobot.com.
Casekontekst: Individuelle kartoner bevæger sig fra en stablet last i højre side til et grønt transportbånd i venstre side.