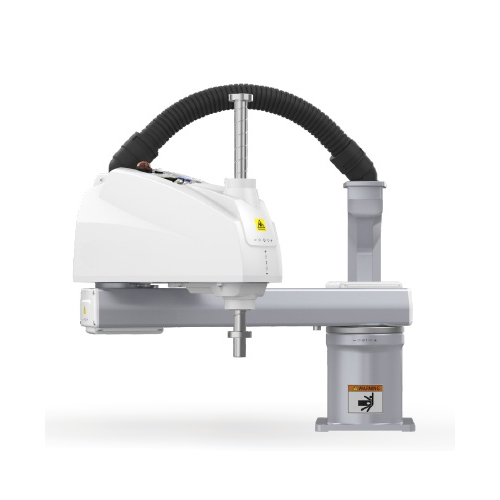
130 кг полезен товар 3157 мм разстояние за достигане Роботизирана ръка QJR130-3100M

  • Високоскоростен и стабилен, всички оси, работещи при ниска изходна мощност, може да се използва проста композиция на оборудване със специален софтуер за палетизиране.
  • Широко използван в интелигентната производствена индустрия като мебели, храни и напитки и 3C, приложим за високоскоростно и високо прецизно палетизиране, бране, опаковане, обработка, подаване и разтоварване.
  • Точност на повторно позициониране: ±0.5 мм
  • Размах на ръцете: 3157 мм
  • Товароносимост: 130 кг

Технически параметри

Модел QJR130-3100M
Номер на ос 4
Полезен товар 130kg
Повторете позиционирането ± 0.5mm
Макс Армспан 3157mm
Обхват на движение J1 ± 182 °
J2 + 97 °, -50 °
J3 + 122 °, -22 °
J4 ± 360º
Максимална скорост J1 129 ° / s
J2 132 ° / s
J3 132 ° / s
J4 299 ° / s
Максимално ускорение J1 126 ° / s2
J2 401 ° / s2
J3 458 ° / s2
J4 2291 ° / s2
Инерционен момент J4 23 кг.м²
Тегло на робота 1400kg
Номиналната 17.5kVA
Кабинета Size 650x750x1150mm
Кабинета Тегло 140kg
източник 3 фаза 5 проводник
AC380V (+10%,-10%)
Инсталиране на формуляр приземен
Приложение Палетизиране, обработка, товарене, прибиране, опаковане и др.

Чертеж на общите размери на робота и обхвата на движение

Габаритни размери на роботизирана ръка QJR130-3100M

Чертеж с размери за монтаж на основата на робота

Роботизирана ръка QJR130-3100M Чертеж на монтажните размери

Чертеж с размери за монтаж на края на робота

Диаграма на интерфейса за инсталиране на роботизирана ръка QJR130-3100M

Лого на EVST
Преглед на поверителността

Този уебсайт използва "бисквитки", за да Ви предоставим възможно най-добрата практическа работа на потребителите. Информацията за "бисквитката" се съхранява в браузъра ви и изпълнява функции като разпознаване на вас, когато се върнете на нашия уебсайт и помагайки на нашия екип да разбере кои части от уеб сайта ви са най-интересни и полезни.