
Заявка за преглед на заявлението или изпратете имейл на sales@evsrobot.com с информация за частите, носача, интерфейса на оборудването и оформлението.
Кадрите показват бяло-зелен колаборативен робот, движещ се до работна станция за намотка на статора. Виждат се пръстеновидни статорни намотки или позициите на техните инструменти, заедно със съседен конвейер или зона за локализиране и затворено оборудване. Полезният инженерен въпрос е как да се дефинира състоянието при всяко предаване, без да се приема последователност на прехвърляне, която камерата не установява напълно.
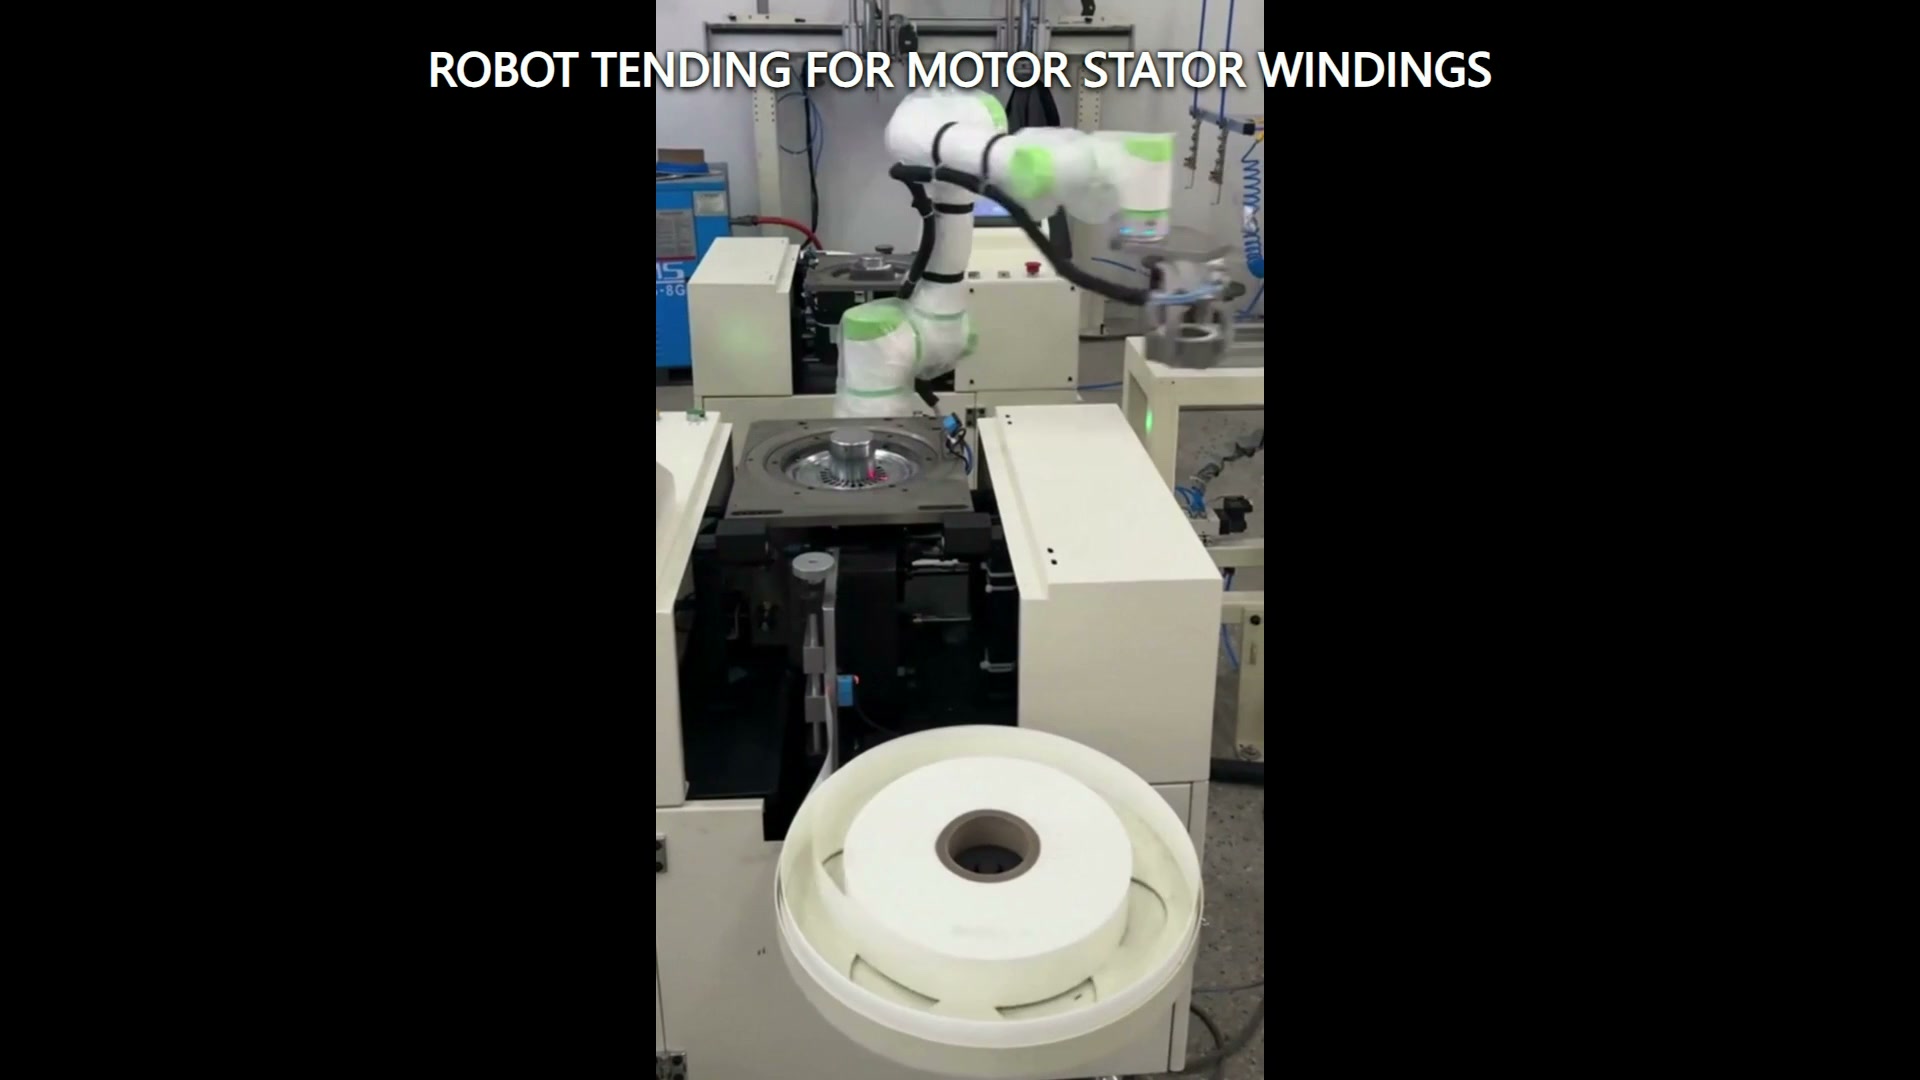
Определете границата от двете страни на предаването
Роботизираното обслужване свързва две системи. Едната страна представя детайл или носач; другата страна трябва да е готова да го приеме. Проучване за осъществимост трябва да описва и двете състояния. За представящата страна, запишете характеристиките на локализиране, допустимите вариации на позата, сигнала за заетост и разстоянието над и около детайла. За приемащата страна, дефинирайте необходимата ориентация, условията за поставяне, наличния отвор и потвърждение, че местоназначението може да приеме товар.
Това описание на границата е по-полезно от обща заявка за преместване на пръстеновидна част от една точка до друга. То казва на екипа на проекта на какво може да разчита роботът, преди да започне движението и какво трябва да е вярно преди освобождаването му.
Разделете геометрията на детайла от геометрията на носача
Пръстеновидната намотка може да се поддържа от палет, гнездо, дорник, сепаратор или технологично приспособление. Инструментът и траекторията на робота трябва да се проверят спрямо комбинираната обвивка на детайла, неговата опора, съседните позиции и отвора на оборудването.
Маркирайте разрешените зони на контакт и всички области, които трябва да останат недокоснати. След това моделирайте най-малките и най-големите очаквани обвивки, включително изместени или наклонени състояния на представяне, които оборудването нагоре по веригата все още може да класифицира като налични. Ако носителите циркулират по линията, износването на носителите на записи, отломките и вариациите на полагането им отделно от вариациите на частите.
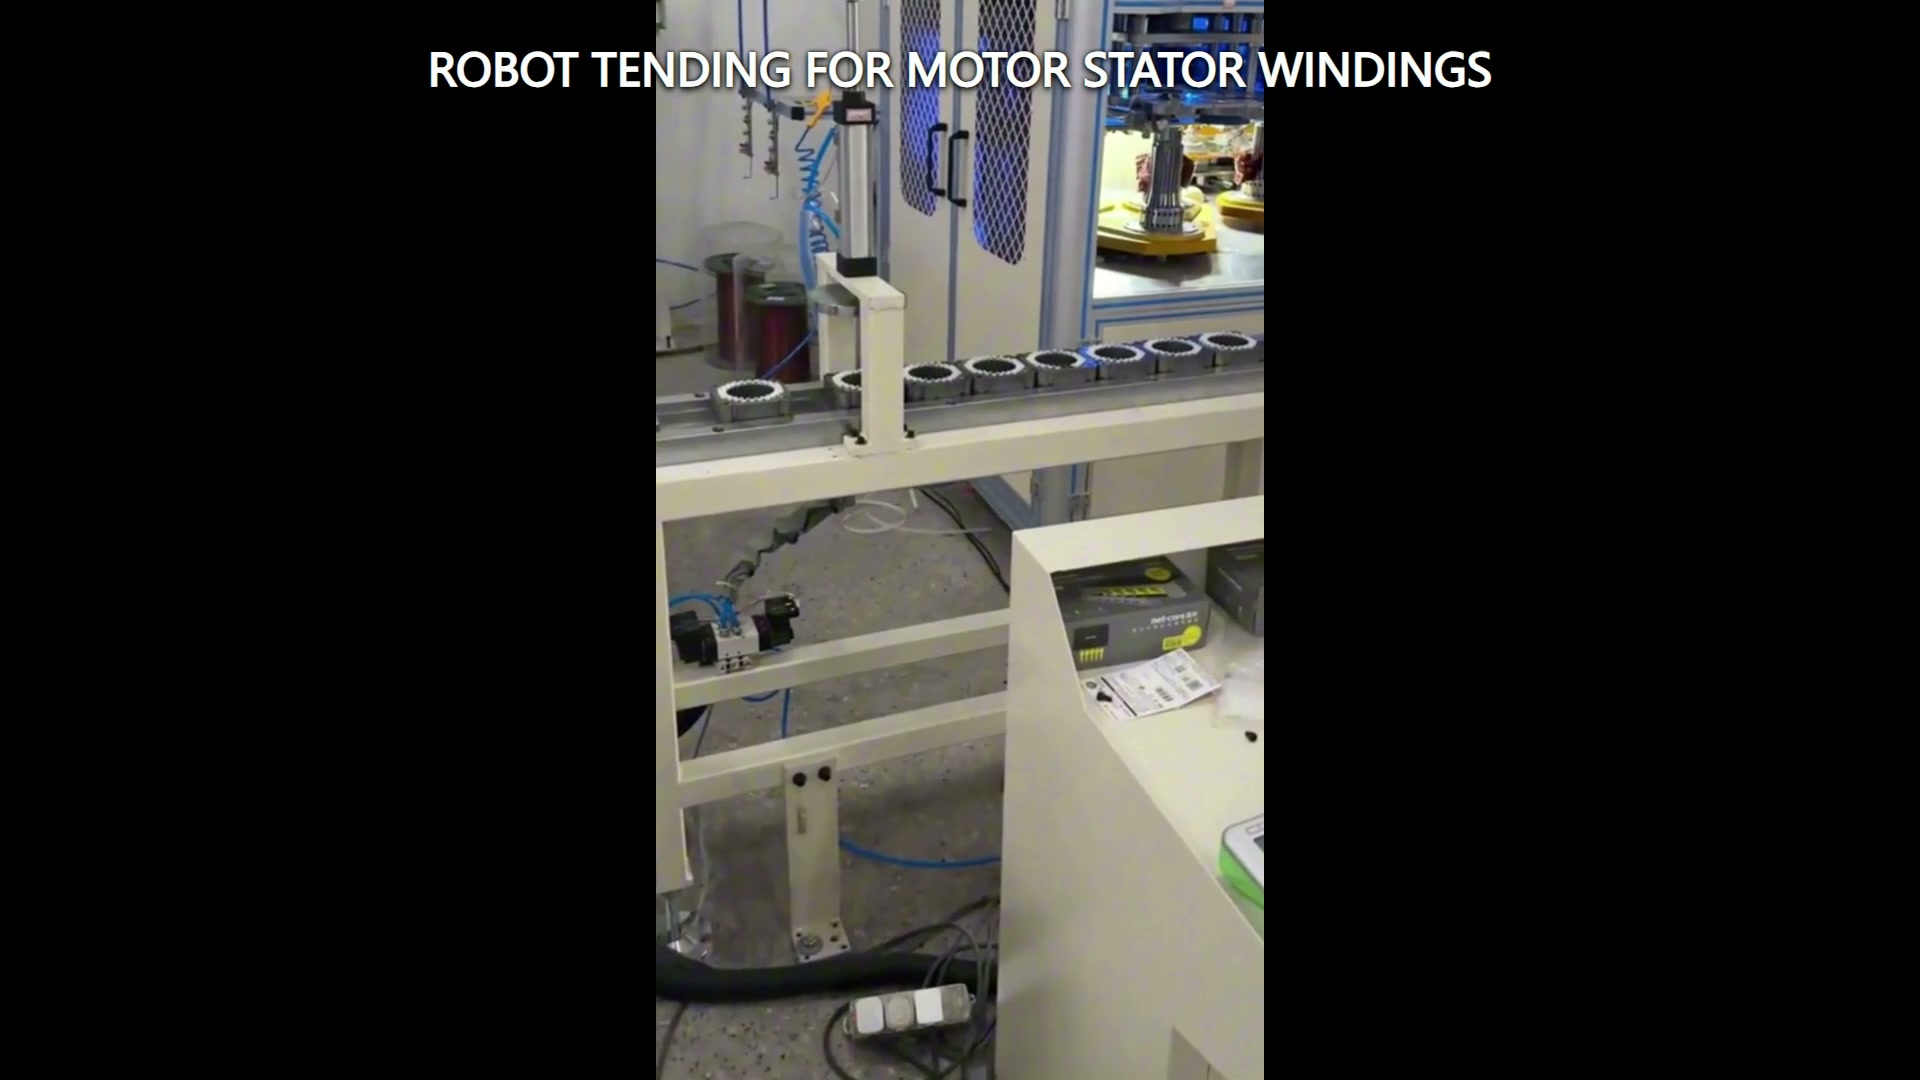
Направете състоянието на обмена изрично
Предаването трябва да има дефинирано състояние на обмен, а не да се разчита само на времето. Практическата таблица на състоянията може да включва: източникът е зает, дестинацията е налична, роботът е изчистен, движението на оборудването е спряно, когато се изисква от оценката на риска, потвърдено състояние на инструмента и детайлът е поставен след поставяне. Точните сигнали и функции за безопасност зависят от интегрираното приложение и трябва да бъдат проектирани и валидирани за проекта.
Възстановяването също е част от таблицата. Ако частта липсва, е наклонена, не е освободена или не е поставена на мястото си, екипът се нуждае от съгласуван отговор: спиране за проверка, връщане на известна позиция, повторен опит при контролирани условия или насочване на елемента към друго място. Запишете избрания отговор в таблицата на интерфейса и го проверете по време на представителни опити.
Проверете целия коридор за прехвърляне
Проучването на траекторията трябва да включва повече от две обучени точки. Проверете роботното рамо, китката, крайния инструмент, детайла, кабелите, носачите, ръбовете на конвейера, вратата или корпуса на оборудването и близките конструкции като една движеща се обвивка. Прегледайте подхода, зацепването, повдигането или изтеглянето, преместването, поставянето, освобождаването и отдръпването.
Вертикалните кадри могат да направят връзката между работните места ясна, като същевременно оставят ограничен хоризонтален контекст. Следователно, проучването на разположението се нуждае от измерена геометрия или проверен модел, а не от оценки, направени от изгледа на камерата. Особено внимание трябва да се обърне на отвора за оборудването и на пространството, необходимо за изключване на инструмента след поставянето му.
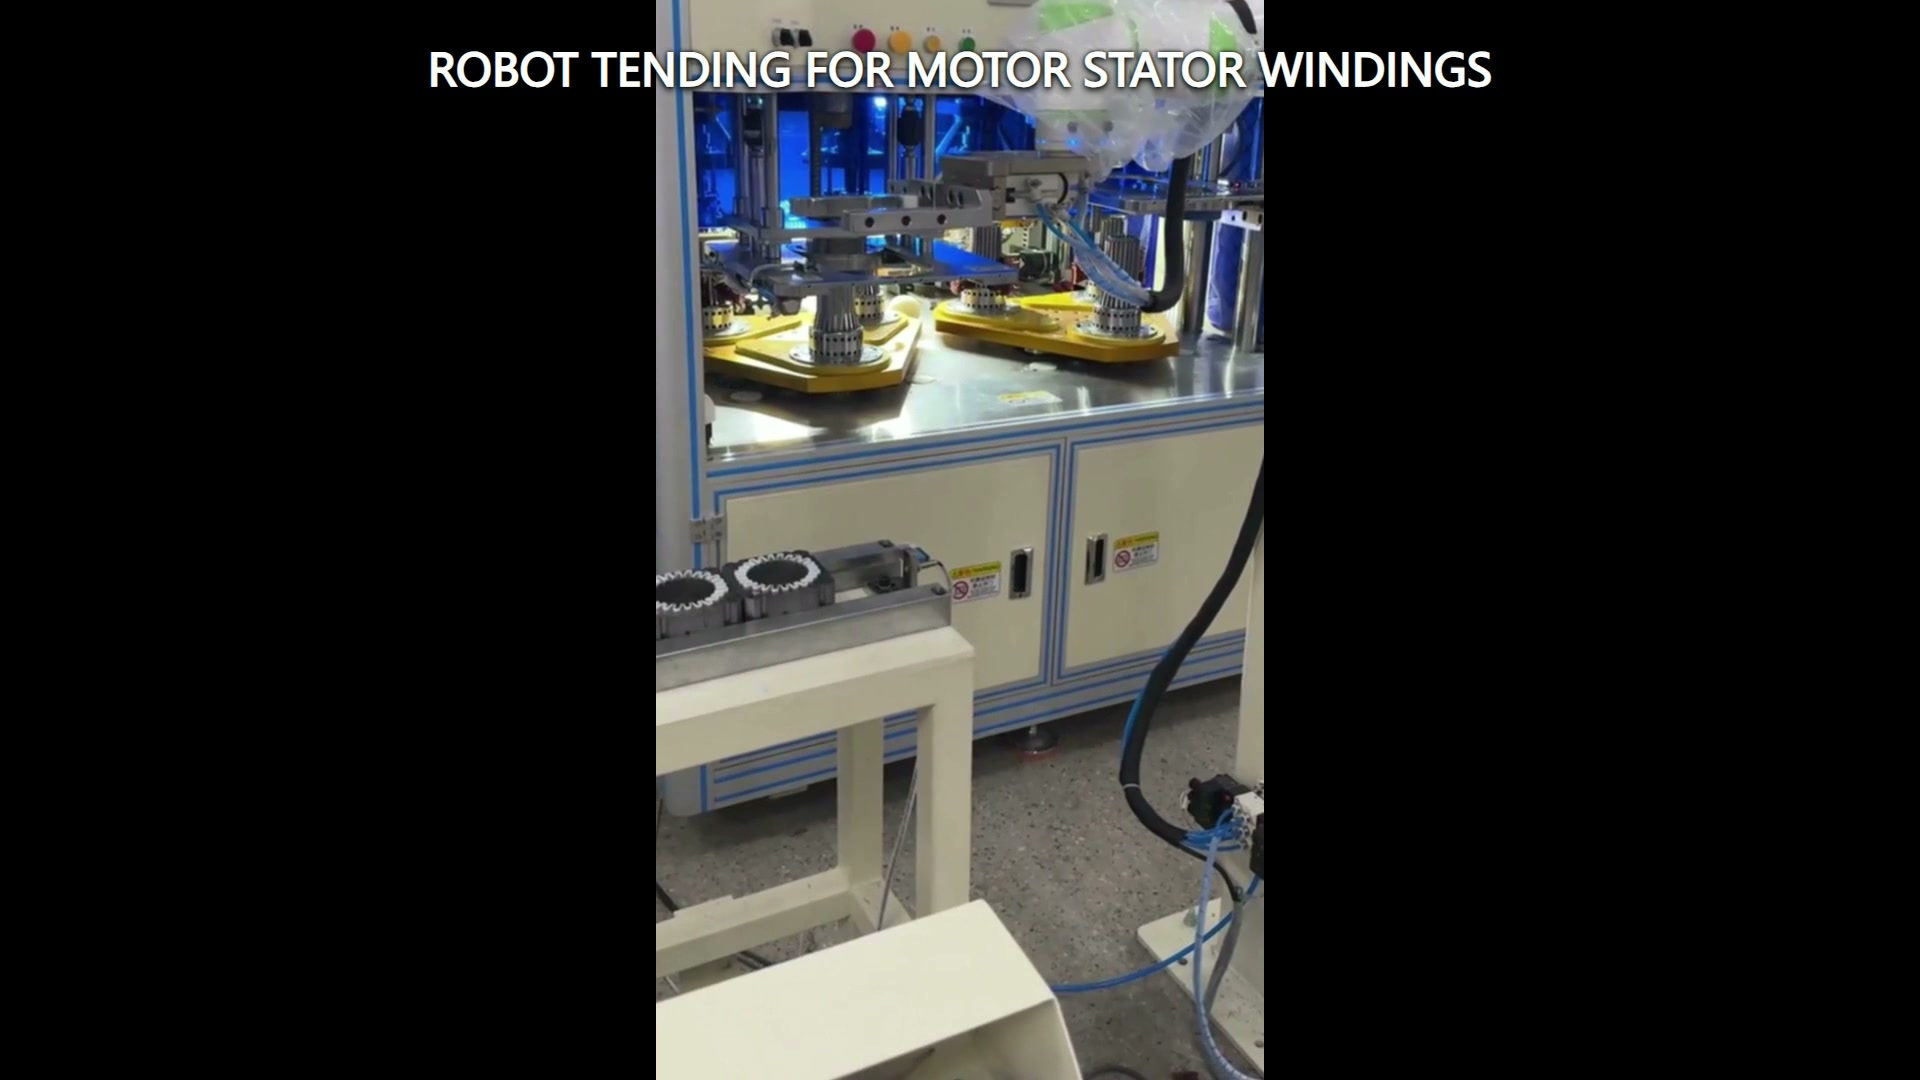
Изграждане на опити около гранични условия
Представителните опити трябва да обхващат състоянията на детайлите и представянето, които най-вероятно ще ограничат инструмента или траекторията. Включват най-голямата и най-малката одобрена обвивка, най-неблагоприятната разрешена поза, най-близката съседна позиция и състоянието на носача с най-голямо очаквано отместване. Запишете входящото състояние, потвърждението на инструмента, състоянието на поставяне и резултата от възстановяването за всеки опит.
Ако приложението включва деликатна намотка или защитена повърхност, критериите за приемане трябва да определят ограниченията за контакт и метода на проверка, преди да се финализира инструменталната екипировка. Критериите произтичат от действителните изисквания към продукта и процеса; те не трябва да се извеждат от видеоклип или от общия вид на детайла.
Входни данни за целенасочен преглед на осъществимостта
Изпратете чертежите на частите и носача, диапазона на масата и центъра на тежестта, картата на разрешените контакти, изходните и крайните данни, състоянията на отваряне и достъп до оборудването, размерите на оформлението, необходимите потвърждения, правилата за възстановяване и представителните проби. Идентифицирайте кои състояния на машината или конвейера се контролират от роботизираната клетка и кои се предоставят от друг контролер.
Оценете робота, интерфейса на оборудването, носача, условията за достъп, въвеждането в експлоатация, експлоатацията и поддръжката като едно интегрирано приложение.
Свържете се с EVS за да прегледате състоянията на предаване, коридора за трансфер, ограниченията на инструментите и плана за пробно изпълнение. Изпратете имейл на sales@evsrobot.com.
Записите показват видимия колаборативен робот, позициите на статорните намотки или инструментите с форма на пръстен, съседния конвейер или зоната за локализиране и затвореното оборудване; точната последователност на прехвърляне, принципът на захващане, контролите, функциите за безопасност, производителността, резултатите от инспекцията и последващия процес изискват проектни доказателства.