
Роботизирано събиране на отпадъци от контейнери: Ръководство за 3D зрение и изкуствен интелект (2026)
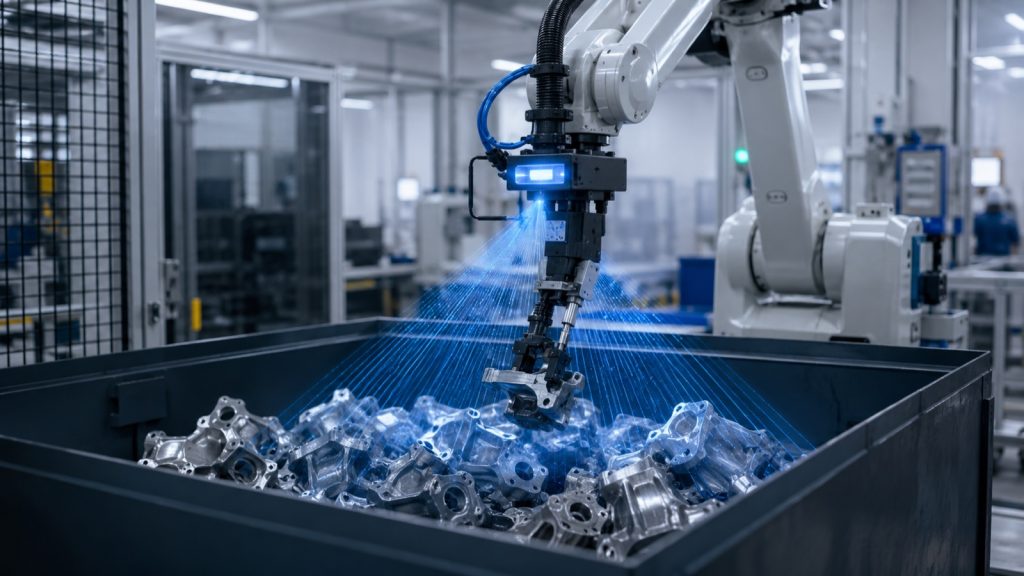
Как работи роботизираното събиране на отпадъци от контейнери през 2026 г.: 3D зрението намира произволно натрупани части, изкуственият интелект планира захващане без сблъсък и какво определя осъществимостта.
Гъвкава смяна на коботи: Сменяйте вариантите за минути, а не за часове
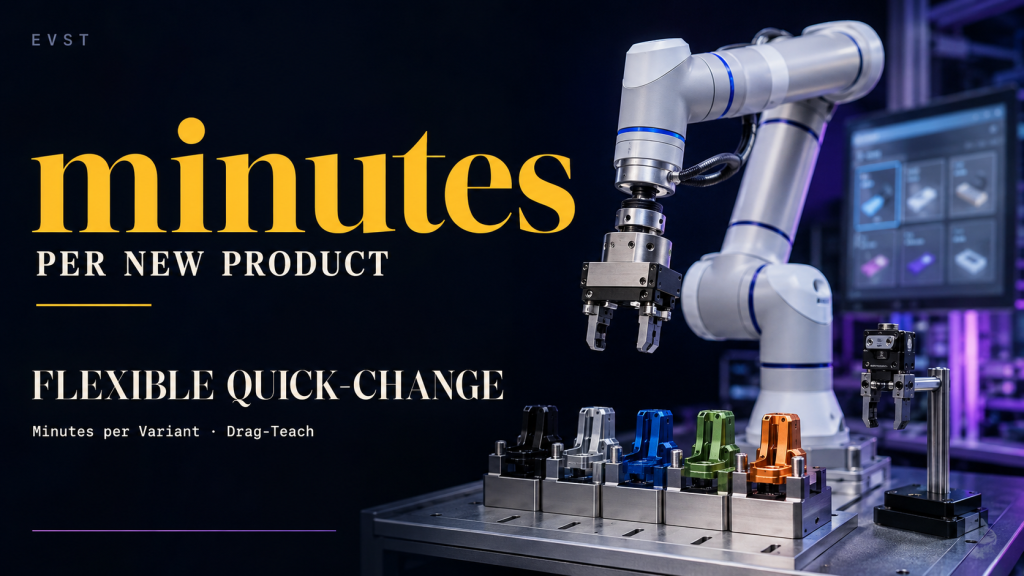
Висококачествена смес, нисък обем? Колаборативен робот сменя вариантите на продуктите за минути с drag-teach и библиотека със задачи. Вижте как гъвкавата смяна намалява времето за престой.
Машинно зрение за роботи: Ръководство за 2D срещу 3D (2026)
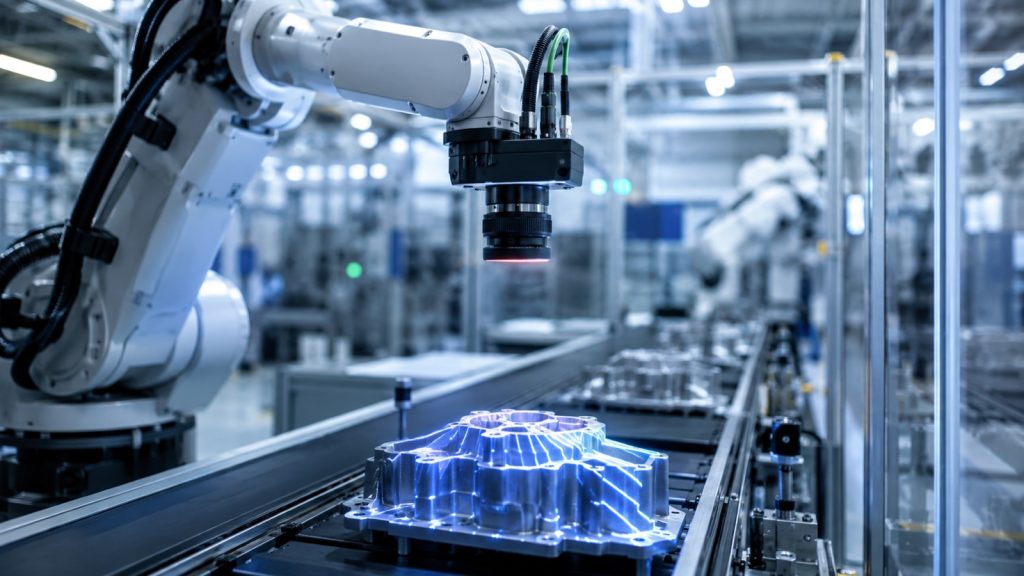
Машинно зрение за роботи през 2026 г.: как се различават 2D и 3D зрението, кога всяко от тях е подходящо за насочено бране и инспекция и как да се определи клетка.