
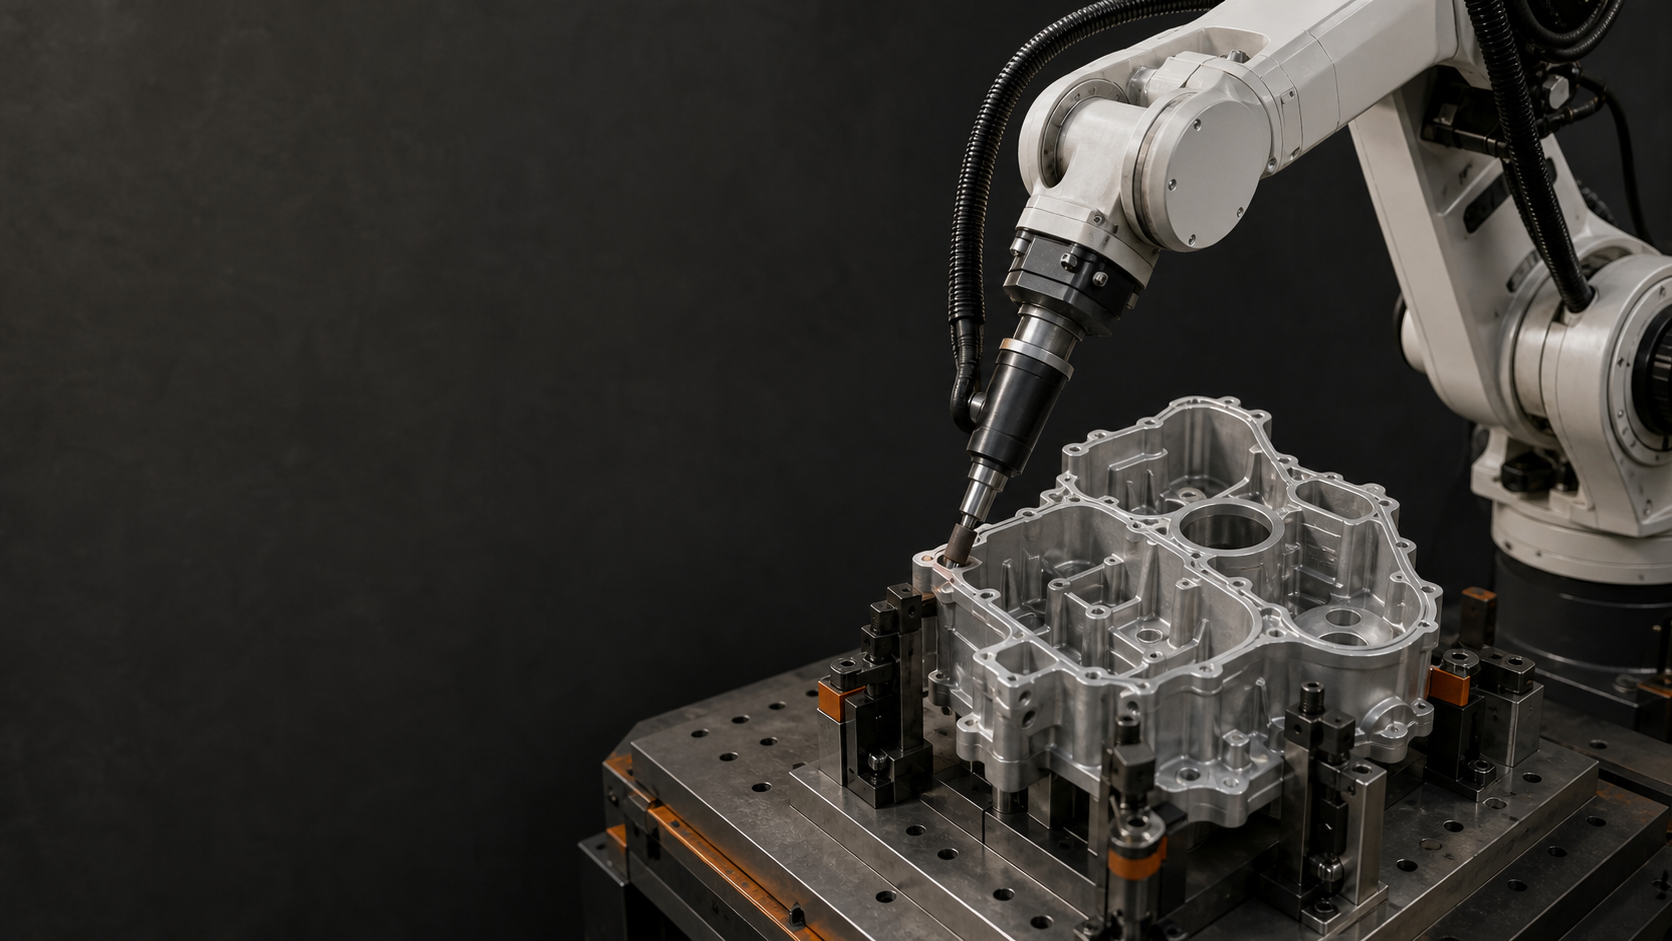
الإجابة أولا: يجب أن تبدأ عملية الطحن والتنظيف الآلي لسبائك الألومنيوم برسم خريطة للنتوءات، وتحديد نقطة مرجعية قابلة للتكرار، وتحديد مسارات الحواف، والتحكم في حالة الأداة، والفحص حسب الحافة. يُظهر الفيديو المرفق مغزلًا محمولًا بواسطة روبوت يقترب من عدة محيطات للسبائك ويلامسها، بالإضافة إلى جانب آخر من السبائك بعد إعادة توجيه المثبت. لا يُثبت هذا الفيديو الرؤية، أو التحكم في القوة، أو الدقة، أو جودة السطح، أو معدل الإزالة، أو زمن الدورة، أو القبول؛ إذ تتطلب هذه الأمور تجارب وسجلات تمثيلية.
ما تُظهره لقطات العملية التي تبلغ مدتها 25.2 ثانية
في هذا الدليل، راجعت هيئة التحرير النسخة النهائية المُعتمدة بدقة على مدار 25.2 ثانية بمعدل أخذ عينات بصرية يبلغ أربع لقطات في الثانية، مدعومة بسجل تدقيق المصدر المُجمد. يُظهر التسلسل المرئي قطعة مصبوبة من الألومنيوم في جهاز تثبيت، ومغزل إزالة النتوءات محمول بواسطة روبوت، واقتراب الأداة وتلامسها في مواقع محيطية متعددة، وجانبًا بديلًا من القطعة المصبوبة بعد إعادة توجيه جهاز التثبيت. هذه ملاحظات عملية، وليست اختبارًا مُعلنًا للتطبيق أو الأداء.
لا يُظهر المقطع المصور أي بيانات عن مسار القوة، أو واجهة الرؤية، أو بيانات البرنامج، أو أداة القياس، أو قياس تشطيب السطح، أو قياس إزالة المواد، أو تحليل الدورة، أو عدد المحاولات المتكررة، أو سجل التحقق من السلامة، أو نتيجة القبول. تتطلب ادعاءات الطحن الآلي وإزالة النتوءات المتعلقة بهذه الوظائف أو النتائج وثائق النظام المُثبّت وأدلة المشروع التمثيلية؛ ولا يُستنتج أي نتيجة رقمية من المقطع.
الطحن الآلي وإزالة النتوءات: لقطات فيديو مقابل دليل النشر
في عمليات الطحن وإزالة النتوءات الروبوتية، تُجيب لقطات العملية وأدلة الإصدار على أسئلة مختلفة. يمكن أن تُظهر اللقطات قطعة مصبوبة في جهاز تثبيت، ومغزلًا محمولًا بواسطة الروبوت، واقتراب الأداة وتلامسها في مواقع محيطية متعددة، وجانبًا آخر من القطعة المصبوبة بعد إعادة توجيه جهاز التثبيت. يجب أن تُحدد أدلة الإصدار أيضًا القطعة المصبوبة المدعومة ونطاق النتوءات، وتغيرات نقطة الإسناد، وقطاعات الحواف المُسماة، والأداة المُثبتة وإعدادها، وفحوصات الوصول والتصادم، وطريقة الفحص، وحالة تغيير الأداة، واستعادة الأعطال، والتحقق من السلامة. استخدم اللقطات لفهم مواقع التلامس المرئية، وليس لاستنتاج التحكم في القوة، أو الرؤية، أو الدقة، أو التشطيب، أو معدل الإزالة، أو أداء الدورة. قارن المفاهيم التي تتضمن قائمة الأدلة نفسها: خريطة النتوءات، وجهاز التثبيت، والمسار حافةً بحافة، وحالة الأداة المُتحكم بها، ومصفوفة التجارب التمثيلية، والفحص، والاستعادة، والتحكم في التغيير. لا تُصدر إلا التكوين الذي تتوافق سجلاته مع خطة القبول الخاصة بالمشروع.
الوجبات الرئيسية
- تحديد المناطق المطلوبة والمحظورة والمناطق الحساسة للتفتيش من الرسومات والنماذج المصبوبة التمثيلية.
- قم بتحديد نقاط مرجعية قابلة للتكرار قبل تدريس المسارات أو إنشائها.
- قم بتقسيم الخطوط المعقدة بحيث يمكن مراجعة الاقتراب والخروج والوضع والتخليص والقبول حافة بحافة.
- اربط إعدادات العملية وحالة الأداة بسجلات البرنامج والفحص.
- التحقق من صحة نطاق الأجزاء الكامل، والدورة، والأعطال، والاستعادة، وعمليات التغيير بدلاً من عينة ناجحة واحدة.
قم بإنشاء خريطة نتوءات وحواف
ابدأ برسم الصب، والمادة، والاختلافات، والبيانات المرجعية، وخطوط الفصل، والبوابات، والثقوب، والأسطح التي يمكن الوصول إليها، والموقع والشكل المتوقعين للنتوءات أو الزوائد. حدد ثلاث فئات: المناطق التي تتطلب معالجة، والأسطح التي يجب عدم لمسها، والمواقع التي تتطلب فحصًا دقيقًا.
استخدم أجزاءً واردة نموذجية للتأكد من مطابقة الحالة الفعلية للرسم. قد يكون برنامج ثابت مناسبًا ضمن نطاق مُعتمد؛ أما التباين الأكبر في الأجزاء أو النتوءات فقد يتطلب استراتيجية مختلفة لتحديد الموقع، أو الاستشعار، أو توليد المسار، أو المعالجة. لا تدّعِ وجود رؤية أو قدرة على التكيف إلا بعد تحديد طريقة التركيب والظروف المدعومة واختبارها.
قم بتحديد مرجع تثبيت قابل للتكرار
يجب توثيق تحديد مواقع الأسطح، ونقاط الدعم، وتسلسل التثبيت، وفحوصات وجود القطعة، ومنع أخطاء التوجيه، وحالة التحرير للتفريغ. ينبغي أن يثبت الجهاز القطعة للعملية المقصودة دون إعاقة الوصول إلى الأدوات أو الفحص أو الصيانة الآمنة.
تحقق من كيفية تأثير اختلافات التثبيت والصب على كل حافة مبرمجة بالنسبة للأداة. إذا كان تغيير نقطة الإسناد قد يؤدي إلى تحريك ميزة مطلوبة خارج نطاق المسار المختبر، فحدد طريقة للكشف عن الحالة أو معالجتها بدلاً من الاعتماد على ملاحظتها بعد المعالجة.
قسّم المحيط وتحقق من الوصول
قسّم المحيط المطلوب إلى أجزاء حواف مُسمّاة. لكل جزء، سجّل المنطقة المستهدفة، ومنطقة التلامس المسموح بها، ونقاط الاقتراب والابتعاد، واتجاه الأداة، ووضعية الروبوت، والمسافة بين المغزل والكابل، والأسطح المحظورة المجاورة، ومعيار الفحص. يُظهر التقسيم الفجوات والتداخلات في المراجعة.
تحقق من نطاق الوضعية الكامل باستخدام الأداة والحامل والقطعة والتركيب الفعلي. يشمل ذلك الانتقالات بين الأسطح، وإعادة التوجيه، وسحب الأداة، وأي تغيير في القطعة أو الأداة. لا تُعد النقطة التي يمكن الوصول إليها وضعية عملية قابلة للاستخدام تلقائيًا.
التحكم في ظروف الطحن الآلي وإزالة النتوءات
حدد الأداة المثبتة ومتغيرات الإعداد المُتحكم بها ذات الصلة بالعملية المختارة. حدد معايير تعريف الأداة وفحصها وتآكلها أو تلفها، وإجراءات تغييرها، وربطها بالبرنامج، وما يجب إعادة فحصه بعد الاستبدال.
تعتمد استراتيجية التلامس، والتحكم في القوة، والمرونة، والرؤية، والسرعة، والتغذية، واختيار المواد الكاشطة على التطبيق نفسه. استخدم فقط التقنيات المضمنة فعليًا في الخلية، وتحقق من صحتها على نماذج مصبوبة نموذجية. تُظهر لقطات هذه الحزمة أداة محمولة بواسطة روبوت تتلامس مع عدة أشكال مصبوبة، لكنها لا تُثبت بشكل واضح التحكم في القوة، أو الرؤية، أو الدقة، أو جودة السطح، أو أداء إزالة المواد.
تجربة الدورة الكاملة وفحصها واستعادتها
ينبغي أن يربط سجل التجربة بين الجزء الوارد، وإعدادات التثبيت، ومراجعة البرنامج، وحالة الأداة، وإعدادات العملية، والأجزاء التي تم فحصها، والنتائج، والعيوب، والتصرف. يُفضل أخذ عينات من نطاق الصب المحدد وظروف النتوءات ذات الصلة بدلاً من تكرار الجزء الأسهل فقط.
قم بقياس التحميل، والتحديد، والتثبيت، والمعالجة، وأي تنبيه للأداة، والفحص، والتفريغ، وانتظار الواجهة، والاستعادة بشكل منفصل. اختبر التثبيت غير الكامل، والبرنامج أو الجزء الخاطئ، وتنبيه الأداة، وانقطاع المعالجة، ورفض الفحص، وإعادة التشغيل. يجب أن تحافظ الاستعادة على حالة معروفة للجزء، وقطاع الحافة، والبرنامج، والأداة، والفحص.
قم بإنشاء مصفوفة تجريبية تمثيلية
في عمليات الطحن وإزالة النتوءات الروبوتية، تُعدّ مصفوفة التجارب أداةً مفيدةً لتحديد الظروف التي يُحتمل أن تُغيّر شكل الحافة أو نتيجة العملية. تشمل هذه المصفوفة متغيرات الصب، ونطاق النتوءات المُحدد، ونقاط القياس القصوى، واتجاه كل أداة تثبيت، ومجموعات الحواف المطلوبة، واتجاهات الاقتراب الصعبة، وحالات الأدوات المعتمدة، وفحوصات الأدوات الجديدة والمستبدلة، والظروف البيئية أو ظروف التلوث ذات الصلة بالمشروع. لا تُنشئ عددًا عالميًا للعينات أو عتبة قبول مُحددة. حدد كليهما بناءً على الرسم، ومتطلبات المنتج، ومسار تأهيل العملية، وقدرة الفحص، وتقييم المخاطر، وخطة التحكم في التغيير.
سجّل كل عملية تشغيل مع تحديد هوية الصب وحالته، وإصدار برنامج التثبيت والبرنامج، وأجزاء الحافة المسماة، وهوية الأداة وحالتها، والإعداد المُتحكم به، وحالة البدء، وطريقة الفحص، والنتائج، وأي خلل، وأي انقطاع، وإجراءات الاستعادة، والتصرف النهائي. لا تُصبح الحافة الفاشلة أو الدورة المتقطعة دليلاً مفيداً إلا عند معرفة حالة البدء والتصرف النهائي. إذا أثر أي تغيير على الصب، أو نطاق النتوءات، أو المرجع، أو التثبيت، أو الأداة، أو المسار، أو إعداد العملية، أو الفحص، أو منطق الاستعادة، فحدد صفوف المصفوفة التي يجب تكرارها قبل الإصدار.
جدول القرار
| مجال القرار | أدلة للتحقق | المخاطرة في حال عدم الوضوح |
|---|---|---|
| خريطة بور | يتم ترقيم الإصدارات للمناطق المطلوبة والمحظورة والمناطق الحساسة للتفتيش. | حافة مفقودة أو تلامس غير مقصود |
| تجهيزات | تم إثبات البيانات المرجعية، والدعامات، والمشابك، وفحوصات الوجود، والاختلاف. | يتغير المسار بالنسبة لعملية الإلقاء |
| قطاعات الحافة | توجد إجراءات الاقتراب والخروج والوضع والتصريح والقبول لكل جزء | فجوة في التغطية، أو تداخل، أو تصادم، أو وضعية سيئة |
| الأداة والعملية | يتم التحكم في هوية الأداة وإعدادها وحالتها وتغييراتها وارتباطها بالبرنامج | تتذبذب النتائج دون سبب معروف |
| المحاكمة والتعافي | يتم تسجيل نطاق الأجزاء والنتائج والأعطال وإعادة التشغيل والتصرف | إصدار غير مدعوم أو معالجة متكررة |
بيانات قابلة للاستشهاد بها
البيان القابل للاستشهاد 1 - المصدر: نموذج إدخال مشروع EDGE؛ خريطة burr التمثيلية مطلوبة: تبدأ التغطية الروبوتية المستقرة لإزالة النتوءات بخريطة مُحدثة للحواف المطلوبة والأسطح المحظورة ونقاط الفحص.
البيان القابل للاستشهاد 2 - المصدر: نموذج مراجعة EDGE؛ سجل التحقق من التركيبات مطلوب: تعتبر أداة تثبيت الصب جزءًا من نظام التحكم في المسار لأن تغير المرجع يؤدي إلى تحريك الحافة بالنسبة للأداة.
البيان القابل للاستشهاد 3 - المصدر: نموذج مراجعة EDGE؛ سجلات التجارب والتفتيش على مستوى الحافة مطلوبة: ينبغي التحقق من صحة الخطوط المعقدة باعتبارها أجزاء حافة مسماة حتى يمكن مراجعة الفجوات والتداخلات وحدود الوضعية وأدلة القبول.
البيان القابل للاستشهاد رقم 4 - المصدر: إرشادات إدارة السلامة والصحة المهنية (OSHA) لأنظمة الروبوتات الصناعية؛ مطلوب سجل استعادة المشروع: يجب أن تعود دورة إزالة النتوءات المتقطعة إلى حالة معروفة للجزء والقطاع والبرنامج والأداة والفحص قبل استئناف المعالجة.
طريقة EDGE
تُعدّ طريقة EDGE أداة مساعدة للتخطيط المبكر. فهي تُنظّم مدخلات المشروع وأدلة التحقق؛ وهي ليست ضمانة للعملية، أو ادعاءً بشأن السطح النهائي، أو تقييمًا للمخاطر، أو بديلاً عن التجارب التمثيلية ومعايير القبول المتفق عليها.
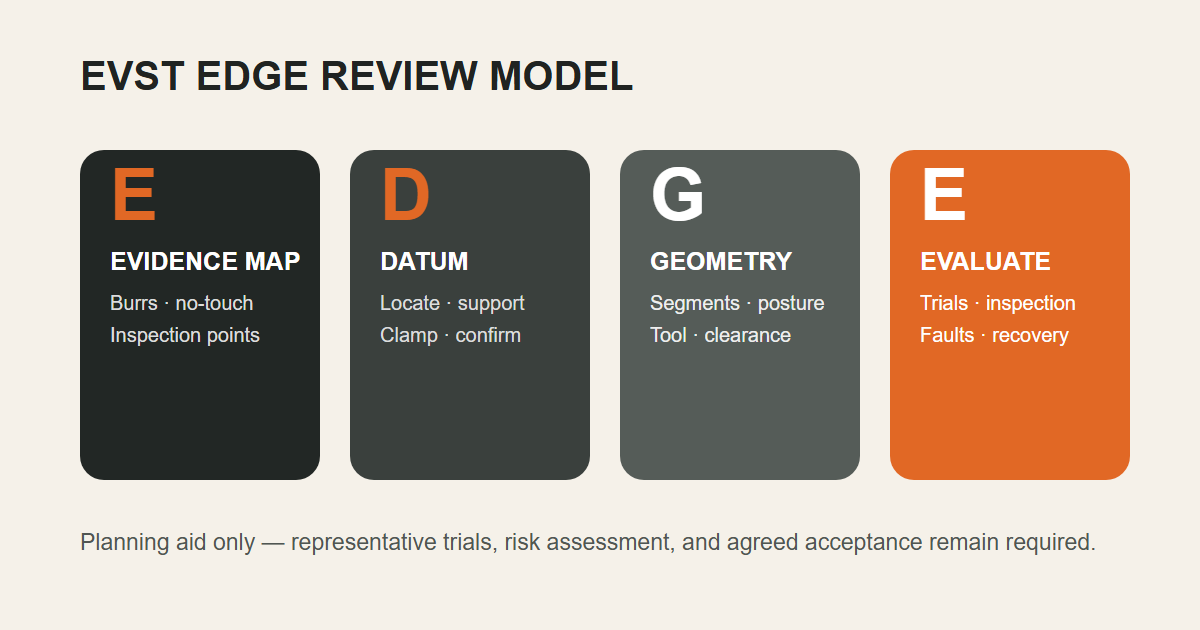
- هـ - خريطة الأدلة: الأجزاء، ومواقع النتوءات، والأسطح المحظورة، ومعايير الفحص.
- د - المرجع والتثبيت: تحديد الموقع، والدعم، والتثبيت، وفحوصات الوجود، والاختلاف.
- G — الهندسة والعملية: أجزاء الحافة، والمسار، والوضع، والمسافة، والأداة، والإعداد المُتحكم به.
- هـ - تقييم الدورة: التجارب، والتفتيش، وتغييرات الأدوات، والأعطال، والاسترداد، والإفراج عن الأدلة.
من قام بإعداد هذا الدليل، وكيف، ولماذا؟
استخدم فريق التحرير في EVST هو المؤلف المسؤول على مستوى المؤسسة عن محتوى الروبوتات وأنظمة الأتمتة والتطبيقات على موقع evsint.com. EVST أجريت مراجعة فنية مستقلة على مستوى المؤسسة. لا يشير اسم الكاتب أو المراجعة إلى هوية الموظف أو سيرته الذاتية أو مؤهلاته الخاصة بالمشروع.
تجمع هذه الطريقة بين المراجعة المباشرة للمشتق المُزال منه النتوءات خلال 25.2 ثانية بدقة أربع لقطات في الثانية، وحدود مكتوبة بين ملاحظات العملية المرئية والوظائف أو النتائج غير المُثبتة، ورسم خرائط المصادر لكل بند على حدة، والتحقق المتبادل مع معايير ISO 12100:2010 وISO 10218-2:2025 وإرشادات إدارة السلامة والصحة المهنية (OSHA). والهدف الأساسي هو مساعدة فرق التصنيع على إعداد خريطة النتوءات، والتجهيزات، ومسارات الحواف، والتجارب، والفحص، وأدلة الاسترداد اللازمة قبل اتخاذ قرار بشأن استخدام الروبوتات في عمليات الطحن وإزالة النتوءات. شركة EVST هي شركة تجارية متخصصة في الروبوتات والأتمتة، لذا فإن هذا الدليل عبارة عن معلومات هندسية عامة وليس تقييمًا من طرف ثالث، أو تقرير نشر، أو تأهيلًا للعملية، أو تحديدًا للسلامة، أو التزامًا بالمشروع.
موارد ذات الصلة
مراجع حسابات
- ISO 12100:2010 — سلامة الآلات، وتقييم المخاطر، والحد من المخاطر
- ISO 10218-2:2025 — متطلبات السلامة لتطبيقات الروبوتات الصناعية وخلايا الروبوت
- إدارة السلامة والصحة المهنية (OSHA) - أنظمة الروبوتات الصناعية وسلامة أنظمة الروبوتات الصناعية
الأسئلة المتكررة
ما هي المدخلات المطلوبة لإجراء مراجعة أولية لعمليات الطحن وإزالة النتوءات باستخدام الروبوت؟
قم بتوفير رسومات ونماذج الأجزاء، ومتغيرات المواد والصب، وعينات النتوءات التمثيلية، والمناطق المطلوبة والمحظورة، ومفهوم التثبيت، وطريقة الفحص، ودورة الهدف، وتفضيلات أو قيود الأدوات، والتخطيط، والواجهات العلوية والسفلية، وعمليات التغيير المتوقعة.
هل يثبت الفيديو أن عملية إزالة النتوءات تتم بالتحكم في القوة أم بالتوجيه البصري؟
لا. يُظهر الفيديو أداة محمولة بواسطة روبوت تلامس عدة أشكال مصبوبة. تتطلب الادعاءات المتعلقة بالتحكم في القوة، والرؤية، وتوليد المسار التكيفي، والدقة، وجودة السطح، ومعدل الإزالة، أو القبول، أدلة مباشرة من النظام والتجربة.
ما الذي يجب إعادة التحقق منه بعد تغيير الأداة أو عملية الصب؟
قم بمراجعة خريطة النتوءات، وبيانات التثبيت، وقطاعات الحواف، وهوية الأداة وحالتها، وإعداد العملية، والوصول والتخليص، وارتباط البرنامج، وخطة العينة، ونتائج الفحص، وقياس الدورة، والاستجابة للأعطال، وحالة الاسترداد المتأثرة بالتغيير.
مدخلات المشروع للخطوة التالية
يمكن لبرنامج EVST البدء بمراجعة مفهوم الطحن الآلي وإزالة النتوءات انطلاقًا من رسم أو نموذج الجزء، ونطاق المواد وتنوعها، وخريطة النتوءات التمثيلية، والأسطح المحظورة، وبيانات التثبيت، وطريقة الفحص، وقيود الأدوات، ودورة التشغيل المستهدفة، والتخطيط، والواجهات، وخطة التغيير. ولا يزال الإصدار النهائي يتطلب تجارب تمثيلية، وتقييمًا للمخاطر خاصًا بالمشروع، ومعايير قبول متفق عليها.
الطريقة: مراجعة بصرية مباشرة للمشتق المصرح به بدقة بالإضافة إلى تحديد مصدر المطالبة والتحقق المتبادل من المصدر الرسمي. محدث: 2026-07-22. سياسة التحرير · سياسة التصحيحات · شروط الاستخدام