
في هذه المقالة، نود أن نوضح لك مدى سهولة استخدام ملف روبوت اللحام، بما فيها برمجة اللحام الآلي، واستشعار اللمس، وتتبع التماس (تتبع القوس/تتبع الليزر)، والصيانة، والتعليمات الأساسية الأخرى.
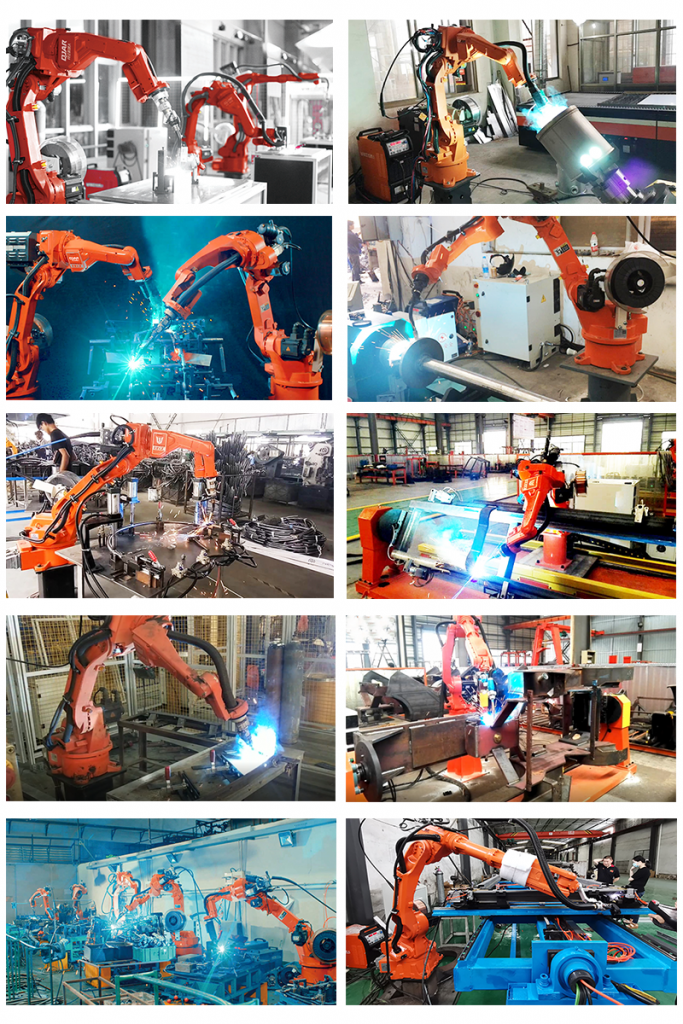
عندما يتعلق الأمر بالروبوتوخاصة روبوت اللحام، غالبًا ما يعتقد أصحاب المصانع أو العمال أنها آلة عالية التقنية لا يمكنهم التعامل معها. لكن الأمر ليس كذلك في الواقع، فروبوت اللحام هو مجرد آلة تفعل ما تطلبه منه، كل ما عليك فعله هو تعليمه. توجد تعليمات خطوة بخطوة حول كيفية استخدام روبوت اللحام من الصفر كما يلي:
1. الخطوة الأولى هي اختيار ذراع الروبوت المناسب ومصدر طاقة اللحام.
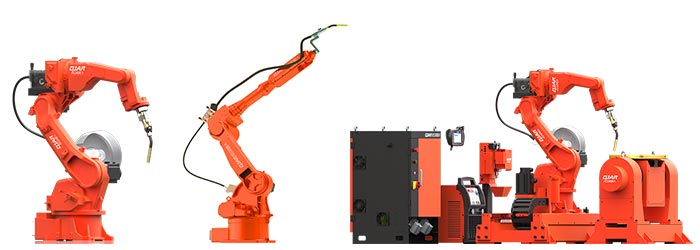
منذ موردي روبوتات اللحام غالبًا ما توفر لك حزمة لحام روبوتية كاملة مع ذراع آلي، ومصدر طاقة اللحام، ومغذي الأسلاك، وجميع الأجهزة الطرفية، ما عليك سوى اختيار الحزمة الأفضل مطابقة.
معيار الاختيار:
1. على أساس أبعاد قطعة العمل الخاصة بك والموضع المراد لحامه، يمكنك تحديد طول ذراع الروبوت. عادة، يبلغ طول ذراع روبوت اللحام 1.4 متر أو 2 متر.
2. على أساس متطلباتك لعملية اللحام، يمكنك اختيار مصدر طاقة اللحام وغاز الدرع. يمكنك اختيار MEEGMEET أو AOTAI أو ESAB أو Fronius أو Lorch أو أي مصدر طاقة آخر يوصي به المورد الخاص بك. يمكنك اختيار لحام MIG/MAG/TIG، أو النبض/التأرجح، وما إلى ذلك.
2. ما إذا كان يتم اختيار محدد موضع اللحام وكيفية اختياره؟
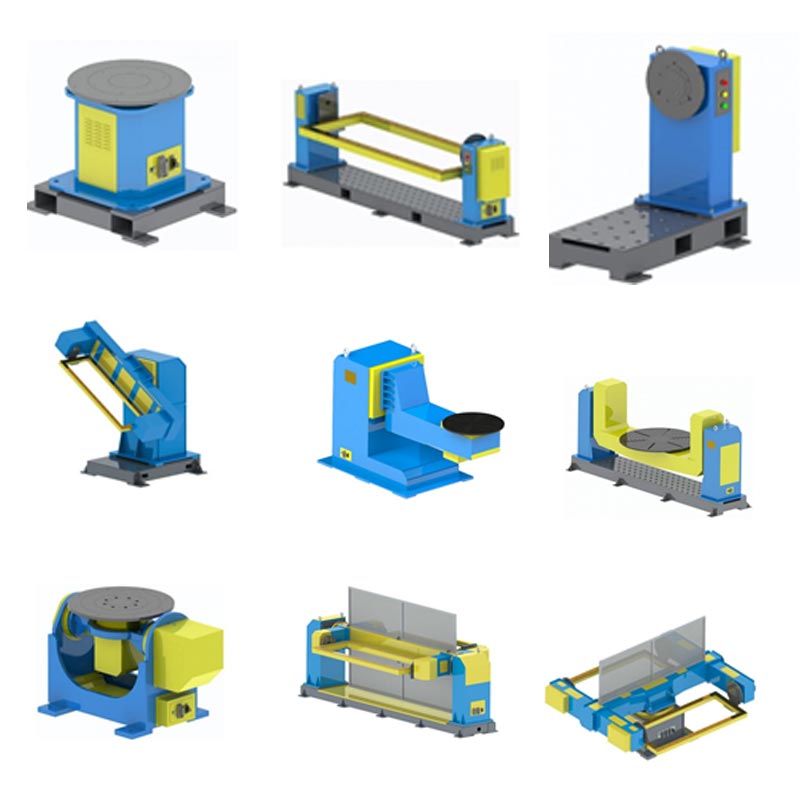
بعد الاختيار ذراع روبوت اللحام ومصدر الطاقة، تحتاج إلى تصميم تركيبات اللحام أو الرقص أو نظام التثبيت. هناك نقطة أخرى تحتاج إلى الانتباه إليها، ما إذا كان سيتم اختيار محدد موضع اللحام وكيفية اختياره.
إذا كان العمل إذا كانت القطعة كبيرة جدًا أو كانت المواضع التي تحتاج إلى لحام معقدة، فقد تحتاج إلى محدد موضع اللحام للحصول على موضع مثالي وأفضل زاوية للحام. هناك العديد من أدوات تحديد موضع الروبوت للاختيار من بينها:
3. كيفية برمجة روبوت اللحام؟
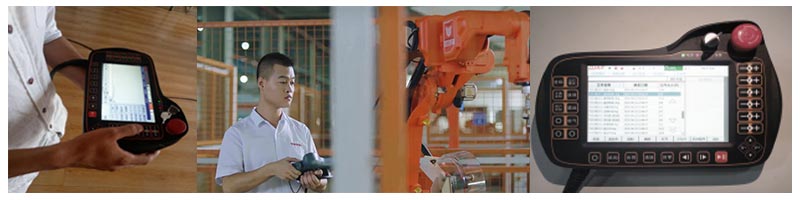
ربما البرمجة هو الأمر الأكثر أهمية عندما تريد استخدام روبوت اللحام. قد تعتقد أن الأمر صعب ولكنه في الواقع سهل نسبيًا بعد التدريب الأساسي. الطريقة الأكثر شيوعًا هي استخدام قلادة تعليمية لتعليم الروبوت أين يذهب وأين يبدأ القوس وينهي القوس. سنقوم لاحقًا بترقية التعليمات التفصيلية حول كيفية القيام بالبرمجة.
4. الوظيفة التي يمكنك استخدامها في حزمة اللحام الآلي.
غير ذلك الوظيفة الأساسية لمصدر طاقة اللحام اليدوي مثل النبض الفردي/المزدوج، هناك المزيد من الوظائف التي يمكنك الاختيار من بينها من حزمة روبوت اللحام للحصول على تأثير اللحام المطلوب. يمكنك استخدام وظائف مثل: قوس التأرجح، وتتبع التماس (تتبع القوس وتتبع الليزر)، واستشعار اللمس، وتآزر المحور الخارجي، وما إلى ذلك.
تتبع القوس: إضافة مستشعر القوس يمكن أن يحقق تتبع القوس. مستشعر القوس هو أداة تستخدم لتعويض مسار الروبوت لخرزة اللحام التي يتم إزاحتها قليلاً عن نقطة التدريس في عملية اللحام المحمية بالغاز. بالنسبة لنظام إحداثيات أداة الروبوت، يمكن إجراء تعويض المسار في الاتجاهين لأعلى ولأسفل ولليسار ولليمين، ولكن لا يمكن تحقيق هذه الوظيفة إلا عند استخدام البندول Z ويمكن استخدامه في مسارات مستقيمة ودائرية.
تتبع الليزر: باستخدام تقنية التتبع الذكية في الوقت الحقيقي وعدم الاتصال، يمكن لأجهزة استشعار الليزر أن تقود وتتحكم في وضع الشعلة بشكل صحيح من خلال قياس انحراف التماس، مما يمكن أن يتجنب إنتاج المنتجات السيئة ويحسن كمية ونوعية المنتجات.
قوس التأرجح: قوس التأرجح هو طريقة تواجه فيها شعلة اللحام اتجاه اللحام وتتأرجح بشكل دوري من جانب إلى آخر بزاوية محددة أثناء اللحام بالقوس، وبالتالي زيادة عرض حبة اللحام لتحسين قوة اللحام.
اللمس الاستشعار: نظرًا لتسامح بعض قطع العمل، سيكون هناك إزاحة طفيفة من مسار اللحام المطلوب فعليًا والمسار المبرمج، ويمكن لوظيفة استشعار اللمس تعديل هذا الإزاحة الطفيفة للتأكد من حصولنا على تأثير اللحام المثالي. يمكن لوظيفة استشعار اللمس تعديل الإزاحة والدوران وما إلى ذلك.
تآزر المحور الخارجي: يمكن لنظام روبوت اللحام التحكم في الروبوت وكذلك جهاز تحديد الموضع وجعلهما متآزرين على مستوى الوقت الفعلي. وهذا يعني أن محور الروبوت، وموضع مسدس اللحام، والزوايا، وإيماءة تحديد الموضع يمكن أن تتحرك في نفس الوقت للحصول على الموضع المثالي للغاية لبعض قطع العمل المعقدة.
الوضع عن بعد: استخدام الوضع عن بعد يمكن أن يسمح للعمال بتشغيل خلية لحام آلية على مسافة أكثر أمانًا والابتعاد عن الغاز السام. صيانة مجموعة روبوت اللحام.
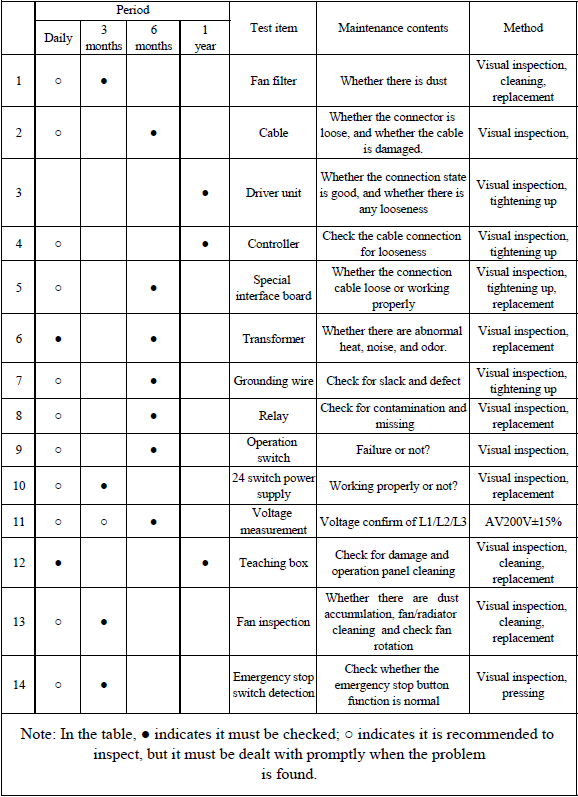
5. صيانة روبوت اللحام.
انظر الجدول الزمني لصيانة روبوت اللحام أدناه:
الكلمات الأخيرة: إذا كان لديك أي أسئلة حول روبوت اللحام، فلا تتردد في طرحها تواصل معنا.