
انتهى معرض الصين الدولي الثاني والعشرون للصناعة رسميًا الأسبوع الماضي. ومع فقدان الوباء لزخمه في الصين، عززت العديد من الشركات ثقتها وتجمعت في معرض الصين الدولي للصناعة بمظهر جديد تمامًا. خلال المعرض، عرضت شركة QJAR عددًا من خطوط العرض غير المأهولة والذكية من خلال سيناريوهات تطبيق متعددة، مشيرة إلى طريق آلي في عالم التصنيع بعد كوفيد-22.
تسليط الضوء على روبوت QJAR في معرض CIIF 2020، شنغهاي
QJAR هي واحدة من أبرز الشركات المصنعة للروبوتات الصناعية في الصين، والآن لدينا روبوت 4/6 محاور مع حمولة من 3 كجم إلى 800 كجم، والتي يمكن تطبيقها في اللحام، ومناولة المواد، وتحميل/تفريغ أدوات الآلة، والتكديس، والرش، والختم، ورعاية الآلة، إلخ.
من خلال بناء النظام البيئي للتصنيع الذكي، أصبح QJAR Robot "القوة الرئيسية" لتوفير "المخرجات الفنية" للنظام البيئي للتصنيع الذكي. شكلت QJAR سلسلة صناعية كاملة من المكونات الأساسية، والروبوتات الكاملة، والبرامج الصناعية، وتكامل الأنظمة، وتطبيقات التصنيع الرقمية والذكية، وخدمات منصة ASD السحابية، ويمكنها تزويد الشركات الأخرى بحلول متكاملة للتصنيع الذكي، وتوفير روبوتات تنافسية ومتميزة، ومنتجات التطبيقات المتكاملة، وتوفير خدمات إجمالية عالية الجودة للمتكاملين والمستخدمين النهائيين.
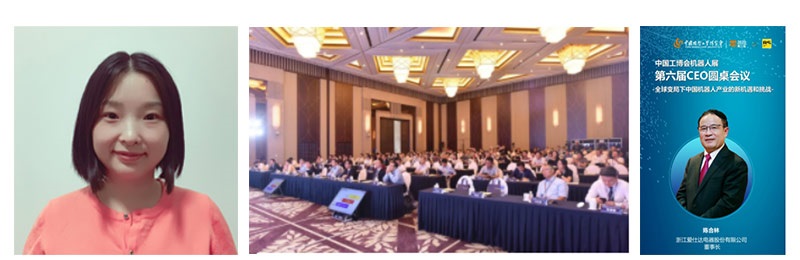
حضر الرئيس التنفيذي للشركة الأم QJAR ASD، تشين هيلين والرئيس التنفيذي لشركة EVS شارون شياو، مؤتمر المائدة المستديرة السادس للرؤساء التنفيذيين لمعرض RS في CIIF، وتبادلوا وجهات نظرهم حول الفرص والتحديات الجديدة لصناعة الروبوتات في الصين في ظل التغيرات العالمية، قائلين إن هذا يعد فرصة عظيمة فرصة لموردي الروبوتات الصينيين للذهاب لمساعدة المزيد من البلدان والشركات على ترقية تصنيعها الصناعي.
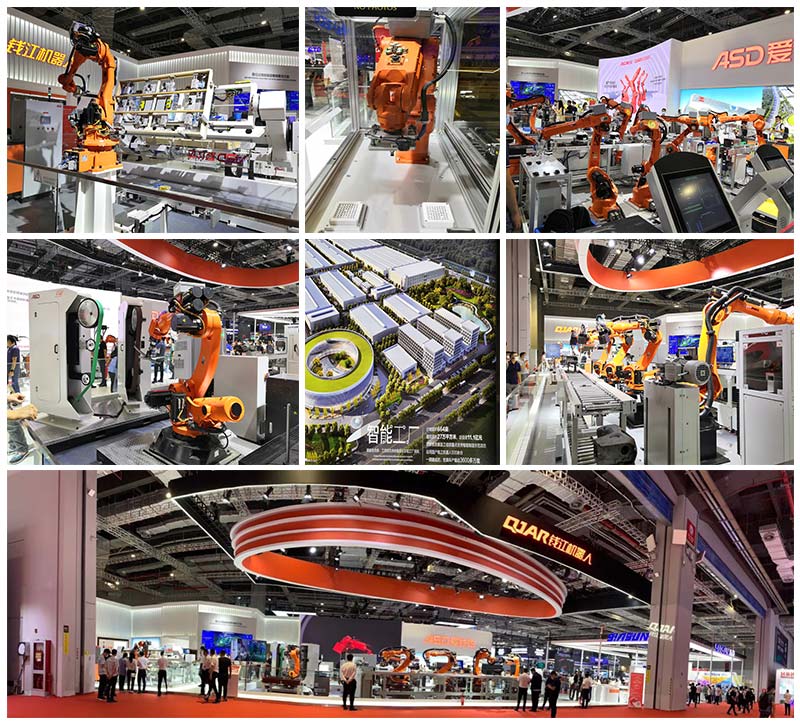
دعونا نلقي مراجعة متعمقة للتطبيقات المعروضة لروبوت QJAR:
1. خط التجميع C2M لجهاز طهي الأرز ASD
خط التجميع C2M لطباخ الأرز ASD هو ابتكار واختراق رئيسي في صناعة الأجهزة المنزلية. يتكون خط التجميع من 11 محطة. تُظهر المحطة الأولى تحميل وتفريغ طباخ الأرز بواسطة الروبوتات. يمكن للروبوتات في محطتي العمل الثانية والخامسة تجميع الأجزاء بدقة وفحص ما إذا كانت مجمعة في مكانها تحت توجيه نظام الرؤية. تعرض محطتا العمل الثالثة والسادسة الروبوتات للتغذية والبراغي تلقائيًا، ومراقبة بيانات عزم الدوران للبراغي باستمرار. تعرض المحطة الرابعة والمحطة العاشرة روبوتًا لتغيير الخط لنقل طباخ الأرز؛ تعرض المحطة السابعة التطبيق الجديد للروبوت مع ملقط مرن لتجميع الخزان الداخلي. تستخدم محطة العمل الثامنة والتاسعة المستشعر البصري وآلة وضع العلامات بالليزر للكشف عن الأحرف ونقشها على طباخ الأرز؛ تعرض محطة العمل الحادية عشرة الروبوت للتعاون مع AGV لتخزين طباخ الأرز.
مجالات التطبيق: الأجهزة المنزلية، وأدوات المطبخ، والألعاب، والعلاج الطبي، والمنتجات الإلكترونية، وغيرها من الصناعات.
2. خط إنتاج الطحن الأوتوماتيكي لقذيفة ماكينة الخياطة
نظرة عامة على الحالة
أ) المعلمات الأساسية: وقت الإنتاج: 40 ثانية، المادة: HT، وقت العمل: 8 ساعات لكل وردية.
ب) نموذج الروبوت: تم استخدام 4 وحدات من الروبوت QJR210-1 لتلميع خط الأدوات.
ج) طريقة الطحن: التثبيت اليدوي، مستشعر الإزاحة بالليزر للكشف عن شكل قطعة العمل، وتوجيه الروبوت للطحن وفقًا لنتائج الحساب.
د) عملية الطحن والتلميع: تتكون وحدة الطحن والتلميع من أربعة روبوتات تلميع، وخطين نقل متوازيين يمكنهما تحقيق التلميع المستمر للروبوتات.
المزايا:
يستخدم التحليل المبتكر لوحدة الصقل الأوتوماتيكية للصب مستشعر إزاحة الليزر للكشف عن شكل قطعة العمل وتوجيه الروبوت للطحن وفقًا لنتائج المسح لضمان اتساق الطحن. مغزل بمحرك مع أدوات خاصة لتحسين جودة الطحن. يتم استخدام الطحن المغزلي المتكيف المرن عالي الطاقة بقدرة 20 كيلو وات لتحقيق الطحن جنبًا إلى جنب مع الشكل. من خلال استخدام خطي نقل متوازيين، يمكن تحقيق التلميع المستمر للروبوت ويمكن تحسين كفاءة الإنتاج. مجهزة بمكتبة أدوات لحل مشكلة الاستبدال المتكرر للمواد الاستهلاكية للإصلاح. التعاون مع نظام MES لتتبع وإدارة معلومات المنتج والتحكم في جودة المنتج.
مجالات التطبيق: المعادن، والسيارات، والأجهزة المنزلية، والدراجات النارية، والأجهزة، وغيرها من الصناعات.
3. طحن قدم كرسي الخمس نجوم
مقدمة عن محطة العمل: تتكون هذه الوحدة بشكل أساسي من روبوت، وممسك، وطاولة تحميل، وآلة حزام التحكم في القوة العائمة (محطة واحدة)، وما إلى ذلك. تُستخدم بشكل أساسي في الطحن الخشن والطحن الدقيق لأقدام الكرسي ذات الخمس نجوم، ويمكن استخدامها أيضًا في الطحن الخشن والطحن الدقيق لأجزاء معدنية أخرى أو أجزاء لحام معدنية. تم تجهيز هذه الوحدة بمجموعتين من آلات حزام التحكم في القوة العائمة (محطة واحدة). وفقًا لمتطلبات عملية الطحن الفعلية، يمكن تكوين مواصفات مختلفة للأحزمة الكاشطة لإكمال الطحن الخشن والدقيق للمنتجات.
المرجع التكويني ذو الصلة هو كما يلي:
1. الروبوت الصناعي: حمولة 210 كجم
2. محطة مزدوجة لتحميل وتفريغ طاولة الشرائح والأدوات
3. آلة الحزام الكاشطة العائمة المتحكم فيها بالقوة (الخشنة): الطاقة 5.5kW، السرعة 2850rpm؛ مع وظيفة عائمة. يمكن ضبط القوة العائمة في نطاق 20-300n حسب الحاجة؛ مزودة بعجلة مطاطية بصلابة 45 درجة
4. آلة الحزام الكاشطة العائمة المتحكم فيها بالقوة (الناعمة): الطاقة 5.5kW، السرعة 2850rpm؛ مع وظيفة عائمة. يمكن ضبط القوة العائمة في نطاق 20-300 نيوتن حسب الحاجة؛ مزودة بعجلة مطاطية بصلابة 35 درجة
يتم وصف العملية والإيقاع على النحو التالي: (مع أخذ منتج قدم الكرسي ذو الخمس نجوم كمثال)
الطحن الخشن: آلة الحزام الكاشطة العائمة التي يتم التحكم فيها بالقوة (الخشنة)، مجهزة بحزام جلخ 180 مم، الطحن الخشن لجزء كامل من قطعة العمل المراد صقلها، وقت الطحن حوالي 4 دقائق
الطحن الدقيق: يتم استخدام آلة الحزام الكاشطة العائمة التي يتم التحكم فيها بقوة (الخشنة) مع حزام جلخ 320 مم. وقت الطحن حوالي 4 دقائق. خلاصة القول: مع الأخذ في الاعتبار وقت التحميل والتفريغ والقفز، فإن ضربات الطحن الإجمالية لقدم الكرسي ذات الخمس نجوم تبلغ حوالي 8.5 دقيقة/قطعة.
مزايا المنتج: توافق جيد للمنتج: يمكن أيضًا استخدام مقبض التبديل والأداة لطحن أجزاء معدنية أخرى. قابلية تمدد قوية: يمكن تشغيله بشكل مستقل أو في سلسلة مع محطات مماثلة. مجالات التطبيق: يستخدم بشكل أساسي للطحن الخشن والطحن الدقيق لأقدام الكرسي ذات الخمس نجوم، ويمكن استخدامه أيضًا للطحن الخشن والطحن الدقيق لأجزاء معدنية أخرى أو أجزاء اللحام المعدنية.
4. محطة عمل السطح الذكي
تتكون "محطة العمل السطحية الذكية" هذه من سبعة أجزاء: روبوت النقل QJRB20-1، وروبوت اللحام القوسي QJR6-1400، ونظام اللحام، وموضع النوع L، والتثبيت، ونظام الرؤية، ونظام إدارة اللحام.
سير العمل الرئيسي هو كما يلي:
1. تحديد موضع المواد الواردة وإطار المنتج النهائي بصريًا
2. يقوم روبوت المناولة بإمساك المواد الخام بواسطة ظرف كهرومغناطيسي وتثبيتها على جهاز تحديد الموضع
3. يقوم روبوت اللحام القوسي بتنفيذ عملية تسطيح للمواد الخام
4. يقوم روبوت المناولة بتبديل القابض الهوائي لالتقاط المنتج النهائي ووضعه في إطار المنتج النهائي
5. قم بنقل الروبوت مرة أخرى إلى الظرف الكهرومغناطيسي وكرر الإجراءات المذكورة أعلاه
يقلل تطبيق نظام الرؤية من متطلبات تغذية وتكديس المنتجات النهائية، ويقلل التدخل اليدوي، ويجعل خط العمل بأكمله أكثر تلقائية. يمكن لنظام إدارة اللحام الذكي القائم على MES جمع المعلمات في إنتاج اللحام والتحكم في جودة المنتج بشكل فعال.
5. محطة عمل المنصات النقالة
مقدمة عن محطة العمل: تعرض محطة العمل الصف الكامل من وحدات روبوت التكديس. يمكن لتركيبات التكديس إكمال صف واحد أو أكثر أو صف واحد من مهام التكديس في وقت واحد وفقًا لمعلومات نوع التكديس، ويمكنها تحقيق مهام تكديس مرنة. يتكون النظام من جهاز شفط إسفنجي خاص JXSS ومروحة عالية الضغط ووحدة تحكم في المروحة ونظام حزمة خط الأنابيب.
مزايا المنتج: التكديس المرن، القدرة على التكيف القوية؛ التسلسل المتكامل للغاية؛ يمكن التكيف مع مهام التكديس في سيناريوهات التطبيق المختلفة وفقًا لمتطلبات العملاء؛ نظام المروحة المعتمد يتميز باستهلاك منخفض للغاز وتوفير الطاقة.
مجالات التطبيق: الأغذية والمشروبات والتبغ والنبيذ والسكر والشاي وغيرها من صناعات السلع الاستهلاكية سريعة الاستهلاك؛ الطب والتجارة الإلكترونية والخدمات اللوجستية والسوبر ماركت وغيرها من تطبيقات تعبئة حاويات الكرتون.
6. محطة عمل لحام الهيكل الصلب
تتكون مجموعة "محطة عمل لحام الهيكل الفولاذي" هذه من خمسة أجزاء: روبوت اللحام القوسي QJR6-1400 من Qianjiang، ونظام اللحام، وموضع الرأس والذيل، والتثبيت، ونظام التعرف بالليزر.
سير العمل الرئيسي هو كما يلي:
1. يقوم نظام التعرف بالليزر بتحديد إزاحة قطعة العمل
2. يبدأ روبوت اللحام القوسي بأعمال اللحام
يمكن لنظام التعرف بالليزر أن يحل بشكل فعال العيوب مثل التثبيت غير الدقيق وتحديد الموضع وتشوه الأجزاء الناتجة عن الوزن وخصائص الهيكل لقطعة عمل الهيكل الفولاذي، والتي لا تساعد على أتمتة اللحام.
مقدمة عن محطة العمل: تم تجهيزها بنظام لحام قوسي ذكي. من أجل التعامل مع الأخطاء ذات الصلة مثل تحميل وتفريغ الألواح المتوسطة والثقيلة وتشوه اللحام، فهي مجهزة بوظيفة تحديد موضع اللحام بالليزر وتتبعه، والتي تستخدم للتتبع الدقيق في الوقت الفعلي لدرز اللحام في عملية اللحام. مع إضافة آلية دوران خارجية، يمكن أن تكون قطعة العمل الهيكلية الفولاذية ومسدس اللحام الآلي في أفضل وضع معالجة. تحت فرضية ضمان جودة اللحام، تكون معالجة اللحام سريعة وفعالة. تطبيق سكة منزلقة ممتدة لتلبية متطلبات اللحام الشاملة للهياكل الفولاذية الطويلة. مجهزة بمصدر طاقة لحام قوسي للاتصال الرقمي، ومعالجة بوظيفة التشغيل التعاوني، بحيث تعمل محطة العمل الإجمالية بسلاسة أكبر، وتحسين جودة اللحام وكفاءته.
مزايا المنتج: مناسب لمعالجة لحام الألواح المتوسطة والثقيلة للهياكل الفولاذية. يمكن حل خطأ التجميع وخطأ تشوه اللحام من خلال وظيفة تحديد المواقع والتتبع بالليزر. يمكن توسيع نطاق تطبيق الموضع وقضيب الشريحة لتلبية معالجة اللحام الشاملة للهياكل الفولاذية. مزود الطاقة الرقمي عالي الطاقة مزود بنظام تبريد بالماء لتلبية متطلبات اللحام المستمر للألواح السميكة.
مجالات التطبيق: يمكن استخدامه في بناء السفن، وآلات البناء، وآلات الفحم، والهياكل الفولاذية، وتصنيع الأوعية المضغوطة، وغيرها من صناعات معالجة الصفائح المتوسطة والثقيلة.
7. أتمتة تسمير الأثاث المنجد
تتكون محطة العمل هذه من روبوت ذي 6 محاور، وموضع من النوع K، ومسدس تثبيت أوتوماتيكي، وتركيبة، وما إلى ذلك.
التكوين:
الروبوت: روبوت QJR50-1 ذو 6 محاور، حمولة 50 كجم، نطاق ذراع 2012 مم، دقة ± 0.07 مم.
محدد الموضع من النوع K: سرعة دوران المحور الرئيسي ≥5R/دقيقة، سرعة دوران المحور الثاني ≥8 R/min
مسدس تسمير: MEITE
لاعبا أساسيا: وحدة تحكم بالصمام الكهرومغناطيسي، اسطوانة الهواء
القابض: ملف الألمنيوم
سياج الأمان: ملف الألمنيوم
المميزات: تقويم العظام التلقائي، الاستقرار العالي، التوافق العالي.
مجالات التطبيق: الأثاث المنجد، وغيرها من الصناعات التي تحتاج إلى المسامير.
8. محطة عمل للكشف عن الروبوت فائقة الدقة بمحرك خطي
مقدمة عن محطة العمل: تعتمد محطة العمل هذه على أحدث منتج من روبوت Qianjiang، وهو روبوت صغير بستة محاور، مع منصة رخامية لمحرك خطي ومنصة رؤية ذكية ARHawkVision، والتي تم تطويرها بشكل مستقل بالكامل، لتحقيق التركيبة العضوية للروبوت بستة محاور والمحرك الخطي والرؤية ثنائية الأبعاد، لتصبح محطة عمل ذكية للكشف عن الروبوت بمحرك خطي فائق الدقة مع كفاءة عالية ومرونة ودقة. يمكن لدقة التموضع العالية للغاية والسرعة ونظام التحكم الناضج تقصير فترة الكشف بشكل فعال ومستقر وتحسين كفاءة الإنتاج من خلال تثبيت الجودة والكمية. لتزويد العملاء بحلول كشف رؤية الروبوت الأكثر مرونة.
مزايا المنتج: الروبوت: أداء مستقر: تكوين مستورد بالكامل، تجربة غنية وموثوقة لتطبيق المشاريع المتكاملة. أداء عالي التكلفة: أفضل مزيج من الجودة والتكلفة. توافق قوي: يدعم متطلبات بروتوكولات الاتصال الخارجية الأخرى.
منصة الرخام ذات المحرك الخطي:
الدفع المباشر: محرك خطي، بدون برغي/حزام/سلسلة، وآلية نقل تقليدية أخرى، هيكل مدمج وبسيط.
نظام التحكم: يوفر حلاً متكاملاً ومغلقًا بالكامل بدءًا من التحكم إلى القيادة ووصولاً إلى ناقل الحركة. يعد المحرك المتزامن الممتاز لعمودين من القنطرية أكثر استقرارًا لضمان جودة الإنتاج.
بروتوكول الاتصال: يمكن لبروتوكول الناقل الفريد والمستقر أن يتجنب بشكل فعال تداخل مصدر التداخل مع دقة وضع التحكم في النبض.
سرعة ودقة عالية: تسارع يصل إلى 3G، سرعة تصل إلى 4M/S، دقة تحديد موضع قابلة للتكرار تصل إلى ±0.005 مم.
التطبيق الميداني:
1. معدات الكشف/التجميع البصرية/الصوتية وغيرها من معدات الكشف/التجميع عالية الدقة.
2. معدات الكشف/الربط عالية الدقة COG/FOG/COF
3. معدات اللحام/القطع بالليزر ذات أداء التعويض التفاضلي العالي في صناعة بطاريات الليثيوم
4. معدات تنضيد وزرع صناعة الوحدات الكهروضوئية
5. معدات قطع الويفر
6. معدات تعبئة شرائح أشباه الموصلات.
الكلمات الأخيرة: إذا كنت مهتمًا بالتعاون أو إذا كان لديك مشروع أتمتة فلا تتردد في مناقشة المزيد.