
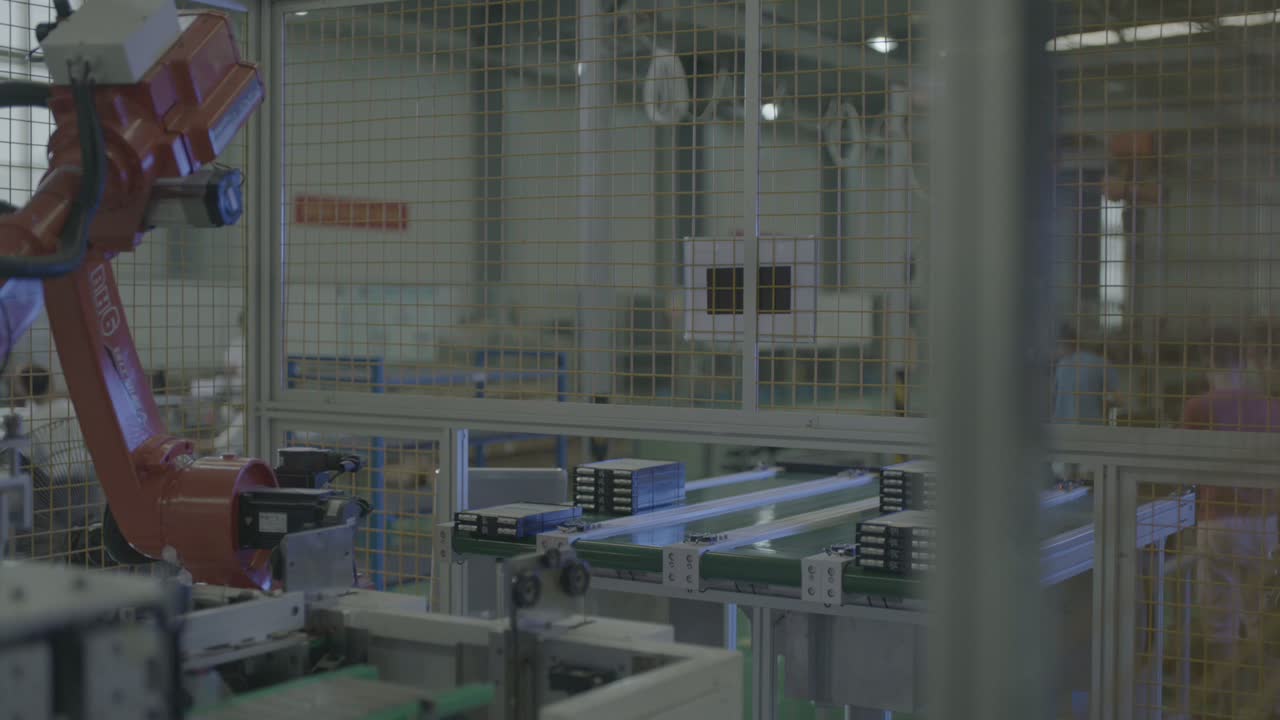
باختصار: تُسند هذه الخلية مهمة نقل وحدات البطاريات إلى روبوت سداسي المحاور. يقف الروبوت على عمود أرضي داخل سياج أمان، ويتنقل بين خط ناقل ومحطة مجاورة له: يتوقف فوق صف من الوحدات المستطيلة الداكنة، ثم يُنزل أداة النقل، ويرفعها، ويدور، ثم يُنزلها مرة أخرى في المحطة المجاورة للناقل. ينزلق جزء من الوحدة على بكرات على طول المحطة. تتكرر نفس الحركة - رفع الذراع، ثم إنزالها، ثم العودة إلى المحطة - في جميع اللقطات. ثلاثة قرارات أساسية تُحدد عمل خلية كهذه: كيفية تحديد مواقع الصواني والحوامل، وكيفية ملاءمة أداة نهاية الذراع للوحدات المجمعة، وكيفية تقاسم وقت الروبوت بين الناقل والمحطة. هل تخطط لإنشاء خط مماثل؟ أرسل لنا رسم الجزء الخاص بك.
في لمحة
| جزء | وحدات مستطيلة داكنة اللون، تكاد تكون سوداء، عدة وحدات في صينية إضاءة |
| طريقة عملنا | مناولة المواد - نقل الوحدات من الناقل إلى المحطة |
| أتمتة | روبوت واحد بستة محاور مثبت على عمود أرضي، داخل سياج أمان |
| توريد قطع الغيار | صفوف من الوحدات المجمعة على ناقل ذي حزام مسطح |
| أداة نهاية الذراع | لوحة تثبيت خفيفة مزودة بقطع مربعة سوداء أسفلها، وخراطيم هواء وكابلات. |
| محطة | ينقل منزلق خفيف الوحدات على طول الخط، وتستقر الأجزاء على بكرات. |
| دور المشغل | يبقى خارج السياج؛ يقوم الروبوت بالتحريك |
| تخطيط الخلية | روبوت واحد بين خط ناقل ومحطة، محاط بسياج |
المشكلة التي تعالجها هذه الخلية
تتحرك وحدات البطاريات ذهابًا وإيابًا بين سير ناقل ومحطة بسرعة عالية، ولا بد من وجود من يحافظ على استمرارية هذا التدفق. العمل اليدوي مرهق، ومن السهل أن تصطدم الوحدات ببعضها، ويصعب توفير العدد الكافي من الموظفين - إنه نوع من النقل المتكرر الذي لا يستمر فيه الشخص طويلًا.
في هذه الخلية، يقوم الروبوت بالتحريك. يتوقف فوق صف الوحدات المظلمة، ويخفض الأداة، ثم يرفعها ويدور بين الناقل والمحطة، بينما يبقى العمال خارج السياج طوال الوقت. ما يحافظ على استقرار هذه الحلقة هو الإعداد المحيط بالروبوت - مكان توقف كل صينية، وكيفية التقاء الأداة بالمجموعة، وكيفية مشاركة الناقل والمحطة في الدورة.
كيف تعمل الخلية
- انتظر حتى تصل القطع. يمسك المعصم أداة نهاية الذراع فوق الناقل، مع توجيه الصفيحة لأسفل، فوق صف من الوحدات المستطيلة الداكنة.
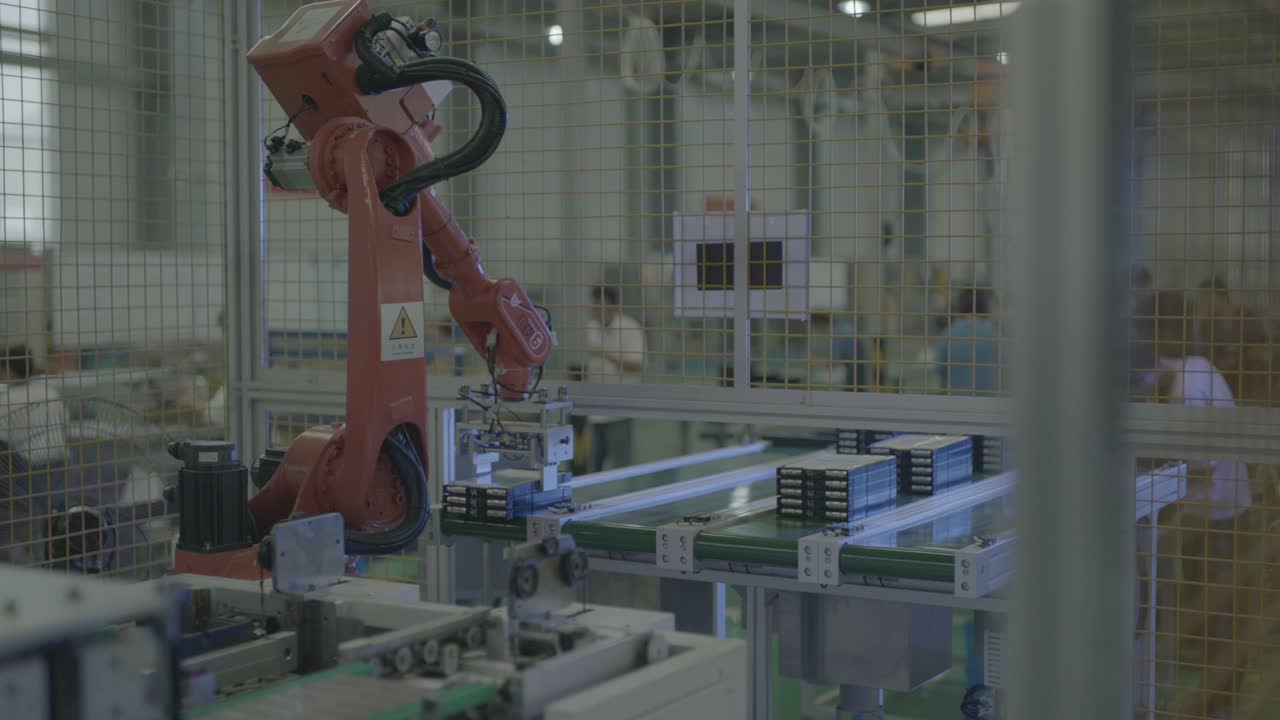
-
انغمس في الأجزاء. ينخفض المعصم وتهبط الأداة فوق مجموعة الوحدات الموجودة على الناقل.
-
ارفع وقم بالتدوير. يرتفع الذراع، ويتأرجح على نطاق واسع، وينقل الأداة من الناقل إلى المحطة المجاورة له.
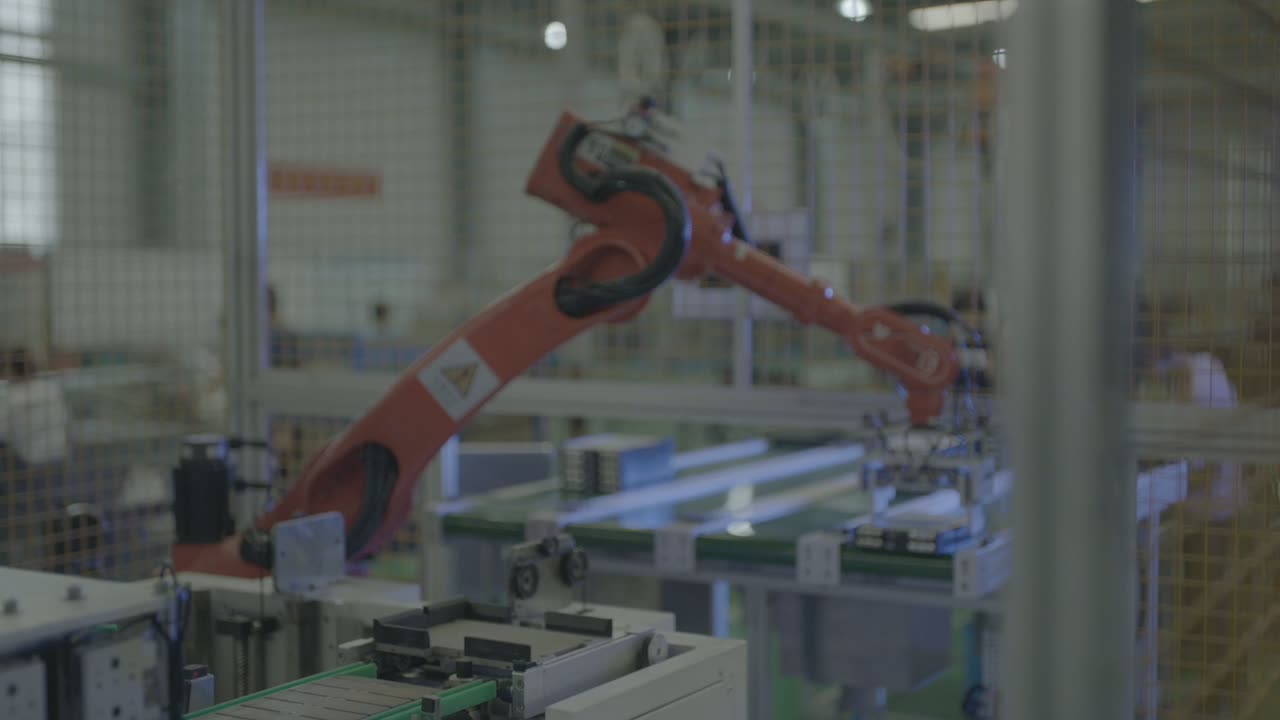
-
في المحطة. ينقل منزلق خفيف الوحدات على طول الخط مع وضع الأجزاء على بكرات.
-
ارفع فوق السياج. عندما يرتفع الذراع، ترتفع الأداة بالقرب من السكة العلوية للسياج قبل الخطوة التالية.
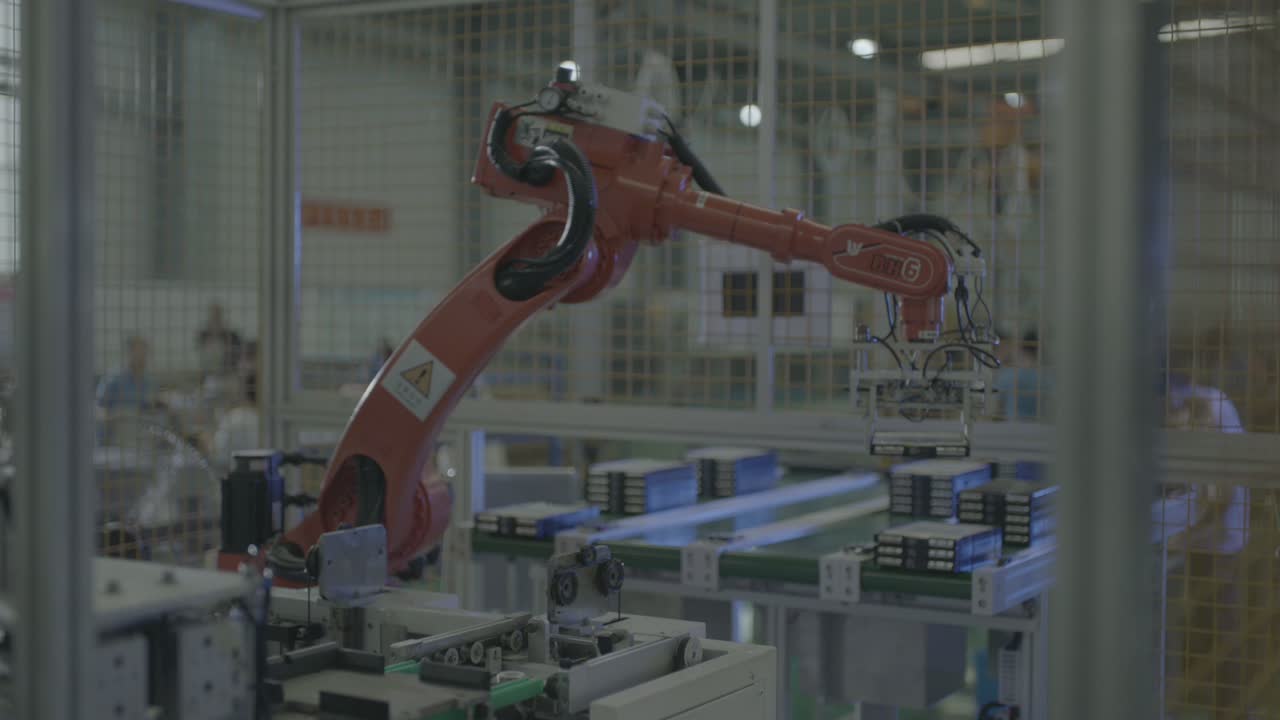
- كرر. تتكرر نفس الوضعية - رفع الذراع، ثم الانحناء للأسفل، ثم العودة إلى المحطة - خلال اللقطات، في حلقة متواصلة.
يبقى الروبوت داخل السياج طوال الوقت؛ أما العمال في الخلفية فيبقون خارجه.
ثلاثة قرارات تصميمية
1. ضع الصينية في مكان التقاء الأداة بالمجموعة
في هذه الخلية، توضع الوحدات في صينية، وتصطف في صف واحد، ثم تنزل الأداة فوق المجموعة من الأعلى. وتسمح صينية تتوقف عند نقطة محددة للأداة بالوصول إلى المجموعة بنفس الطريقة في كل دورة.
يعتمد نجاح أو فشل تصميم كهذا على الصينية: يجب أن يحمل المجموعة، وأن يوفر للأداة وجهًا يمكنها الوصول إليه، وأن يسمح للأداة بالنزول دون دفع الوحدات من مكانها.
2. قم بمطابقة الأداة مع الوحدات النمطية المجمعة
الأداة هنا عبارة عن لوحة تثبيت خفيفة الوزن مزودة بقطع مربعة سوداء أسفلها، مع خراطيم هواء وكابلات تمتد على طول الذراع. وبغض النظر عن مبدأ التثبيت، فإن الشكل هو الأساس: يجب أن تتناسب الأداة مع السطح العلوي للوحدة ومع المسافة بين أجزاء الدرج.
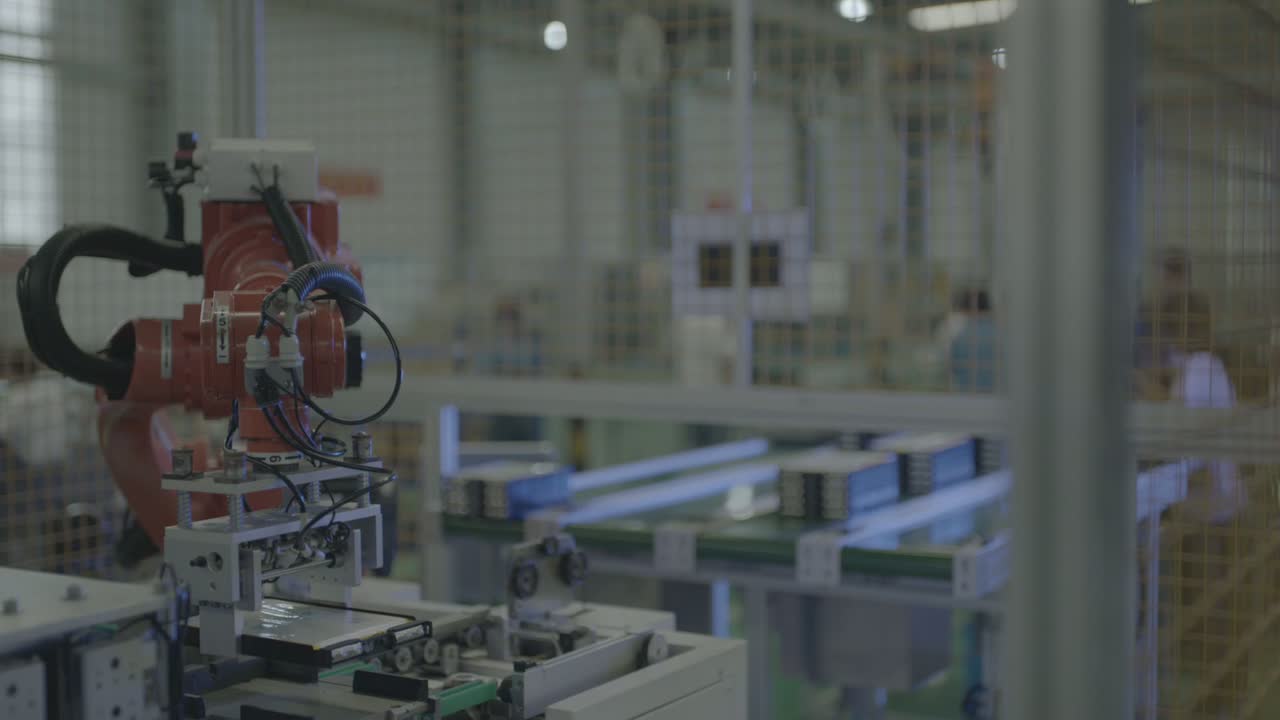
السؤال هو ما إذا كان بإمكان الأداة أن تعمل على كل مجموعة بنفس الطريقة وأن تخرج دون أن تتحول الوحدات النمطية.
3. تقاسم الدورة بين الناقل والمحطة
تتكرر وضعية الذراع - رفع الذراع، ثم خفضها، ثم العودة إلى المحطة - ويقوم منزلق خفيف بتحريك الأجزاء على طول المحطة على بكرات. وفي حلقة متوازنة، يقدم الناقل المجموعة التالية بينما يكون الروبوت في المحطة.
التوازن هو ما يجب مراقبته: إذا كان الناقل والمحطة جاهزين في نفس الوقت تقريبًا، فإن تحركات الروبوت تتناسب بينهما دون أن ينتظر أي من الجانبين؛ إذا استمر أحد الجانبين لفترة أطول بكثير، فإن هذا الجانب يحدد الوتيرة بينما ينتظر الجانب الآخر في الغالب.
متى يكون هذا التصميم مناسبًا؟ ومتى يجب التدقيق فيه؟
- ملاءمة جيدة: وحدات مجمعة تتحرك بين ناقل ومحطة بإيقاع ثابت، ووحدات توضع على صينية أو حامل بحيث تلتقي بها الأداة بنفس الطريقة في كل مرة، وخلية يمكن أن يمنع فيها السياج الأشخاص من الوصول إلى مسار الروبوت.
- قم بإجراء المزيد من التقييم: الوحدات التي تغير شكلها أو تباعدها بشكل متكرر، لذلك يتعين على الأداة أن تتغير معها؛ الصواني أو الحوامل التي لا تتوقف عند نقطة قابلة للتكرار؛ والحالات التي يخرج فيها الناقل والمحطة عن التزامن بحيث ينتهي الأمر بالروبوت في الانتظار.
الأسئلة الشائعة
هل يقوم الروبوت بتحريك الوحدات واحدة تلو الأخرى أم عدة وحدات في وقت واحد؟
تُوضع الوحدات في صينية، وتلتقي الأداة بالمجموعة من الأعلى. ويُحدد تصميم الصينية والأداة ما إذا كانت الأداة ستنقل وحدة واحدة أو المجموعة بأكملها، ويتم تحديد كليهما بناءً على رسم القطعة.
ما الذي يحدد سرعة عمل هذه الخلية؟
يعتمد تقدير زمن الدورة على إيقاع سير الناقل والمحطة، وكيفية تناسق حركات الروبوت بينهما. يتم الحصول على تقدير زمن الدورة من رسم القطعة، وتصميم الصينية، وحجم الإنتاج اليومي، لذا أرسل هذه المعلومات وسنعمل على حسابها.
هل يمكن لروبوت واحد أن يخدم أكثر من محطة؟
من حيث المبدأ، نعم، إذا بقيت الحركة الإضافية قصيرة وظل التوقيت متوافقًا. كل موضع إضافي يُطيل رحلة الروبوت ذهابًا وإيابًا، لذا فإن السؤال هو ما إذا كان الروبوت قادرًا على إتمام كل حركة قبل أن تكون المجموعة التالية جاهزة.
احصل على تصميم وتقدير لوقت الدورة
أرسل لنا:
- رسم توضيحي للأجزاء مع الأسطح التي تحتاج إلى تعديلها وتصميم الصينية أو الحامل
- مادة القطعة وحجمها ووزنها
- عدد أنواع الأجزاء وعدد مرات تغييرها
- حجم العمل اليومي ونمط الورديات
- صور أو أبعاد مساحة الأرضية والناقلات الموجودة
سنرد عليكم باقتراح تصميم وتقدير لوقت التنفيذ.
أرسل رسم الجزء الخاص بك → أو عبر البريد الالكتروني sales@evsrobot.com
تم تصوير اللقطات في موقع إنتاج تابع لأحد الشركاء. لا تتوفر معلومات عن وقت الدورة الزمنية وغيرها من البيانات من ذلك الموقع للعامة، ولذلك لم يتم ذكرها هنا.