
قدّر دورة خدمة أواني الطهي من خلال عمليات التسليم المتكررة، ثم افصل العمل الذي يجب أن يتم بالتسلسل عن العمل الذي يمكن أن يتداخل فعليًا. إن إضافة كل حركة للروبوت إلى وقت تشغيل الآلة يُبالغ في تقدير الدورة عندما يتم تنفيذ العمل بالتوازي. أما أخذ أطول مهمة فقط في الاعتبار فيُقلل من تقديرها عندما تُعيق عمليات التفريغ أو التحميل أو التأكيد عمل الآلة.
ارسم خط الحدث قبل اختيار الصيغة
اختر حدًا زمنيًا قابلًا للتكرار، مثل تأكيد بدء تشغيل آلة ما قبل تأكيد بدء تشغيل آلة أخرى. استخدم نفس الحد الزمني لكل عملية رصد. نموذج منشور لتشغيل الآلاتعلى سبيل المثال، تقيس هذه الطريقة بين وظائف بدء الدورة ونهاية الدورة الصريحة؛ ويوضح اصطلاحها سبب حاجة الوقت المنقضي إلى نطاق محدد.
تُظهر اللقطات هنا روبوتًا ينقل أدوات الطبخ بين صف من القطع، وواجهة خلفية للمعدات، ومحطة قريبة. تُحدد عمليات النقل هذه الأنشطة التي يجب دراستها. يتطلب تقدير الإنتاج معرفة أحداث الجاهزية والإنجاز المقابلة من تسلسل المعدات المقترح.
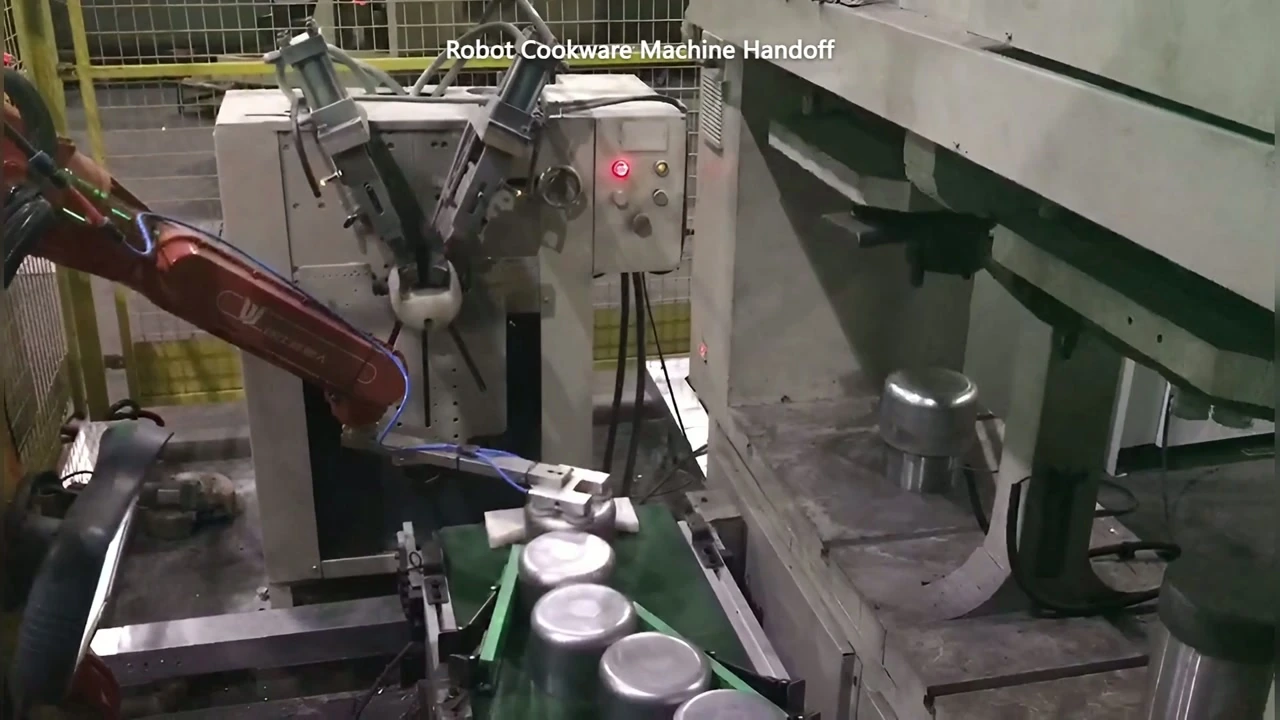
00:08 — أداة الروبوت بين عرض أدوات الطهي وواجهة جانب المعدات.
سجّل وقت توفر الآلة، ووقت السماح للروبوت بالدخول، ووقت إزالة القطعة، ووقت وضع القطعة التالية، ووقت السماح للآلة بإعادة التشغيل. أدرج تأكيدات الإمساك والإفلات ضمن المهمة التي تُقيّدها، بدلاً من اعتبارها وقتًا حرًا.
نموذج تداخل محدود
بالنسبة لترتيب مقترح يتضمن عملية تشغيل آلية واحدة متكررة، حدد ما يلي:
| متغير | معنى | شرط التوقيت |
|---|---|---|
| H | تسليم العمل بشكل متسلسل بين عمليات تشغيل الآلة | لا يمكن أن تتداخل هذه الخطوات مع عملية تشغيل الآلة |
| M | فترة التشغيل المشغولة بالآلة | يبدأ بعد أن يسمح التسليم بإعادة التشغيل |
| R | يعمل الروبوت خارج تلك الآلة خلال فترة التشغيل | لا يمكن تشغيلها بالتزامن إلا إذا كانت الموارد والوصول مستقلين |
بعد اكتمال المهمة H، تبدأ المهمتان M وR معًا، ولا تبدأ المهمة H التالية إلا بعد انتهاء كلتيهما. لا تتداخل المهمة H مع أي من المهمتين. في حال وجود تأخير في البدء، أو عمل يمتد عبر حدود الدورات، أو أي تبعية أخرى بين المحطات المشتركة، استخدم الجدول الزمني الفعلي للحدث بدلًا من هذا التعبير المبسط. بناءً على هذه الافتراضات، تكون الفترة المتكررة هي T = H + max(M, R)إذا تعذر على عمل الروبوت الخارجي أن يتداخل مع تشغيل الآلة، فاستخدم T = H + M + R بدلاً من ذلك، هذه نماذج تخطيطية للتسلسل المذكور، وليست قيماً مقاسة من المحطة التي تم تصويرها.
يُعدّ هذا التمييز عمليًا. فإعداد قطعة في مكان آخر قد يتناسب مع وقت تشغيل الآلة، بينما لا يمكن ببساطة وضع إزالة قطعة مُنجزة من الواجهة المشغولة في نفس الكتلة المتوازية. إذا كانت عملية أخرى تشترك في استخدام الملقط أو مساحة الإدخال أو موضع الاستقبال، فارسم تعارض الموارد هذا قبل استخدام الصيغة.
احتفظ ببدل الإنتاج في حساب منفصل
لا تمثل الفترة المتكررة توقعات كاملة للوردية. فالتزويد، والتفتيش، وتغيير المنتجات، والانقطاعات قد تستغرق وقتًا خارج النمط المتكرر. سجّل هذه الأنشطة بشكل منفصل وحدد كيفية تأثيرها على نافذة الإنتاج. لا تُخفِها ضمن نسبة كفاءة غير مُفسَّرة.
إذا تكرر انتظار الآلة بعد جاهزيتها، فابحث عن الحدث الذي يؤخر إعادة تشغيلها. إذا كان الروبوت ينتظر في أغلب الأحيان أثناء تشغيل الآلة، فقد لا يؤدي تسريع حركته في المساحة الحرة إلى تغيير الفاصل الزمني المتكرر. يُظهر سجل الأحداث للفريق أي تأخير يستحق المعالجة.
أرسل EVST تسجيل عملية التسليم المستمر، والإشارات الجاهزة للتشغيل المتاحة، ونافذة الإنتاج المستهدفة. تُعد هذه مدخلات أولية مفيدة لمناقشة تقدير التسلسل وتحديد القياسات المفقودة.