
EVST Yayın Kurulu tarafından · Son güncelleme: 11 Haziran 2026
Kaynak pozisyonlayıcı, döner tabla ve manipülatör, kaynak dikişini daha verimli hale getirmek için iş parçasını veya kaynak torçunu hareket ettirir, ancak farklı sorunları çözerler. Pozisyonlayıcı, her dikişi düz konuma getirmek için parçayı döndürür ve eğer. Döner tabla, yükleme ve kaynak istasyonları arasında parçaları indeksleyerek yüklemeyi kaynakla örtüştürür. Manipülatör, kaynak başlığını büyük veya sabit bir parça üzerinde taşır ve hareket ettirir. Doğru seçim, kısıtlamanızın parça yönlendirmesi, çevrim örtüşmesi veya torç erişimi olup olmadığına bağlıdır.
Üç Makinenin Tanımı
Bu terimler arasındaki karışıklık, örtüşmeden kaynaklanmaktadır: tek bir hücre üçünü de içerebilir. Temel görevlerini ayırmak, seçimi kolaylaştırır.
Kaynak konumlandırıcı
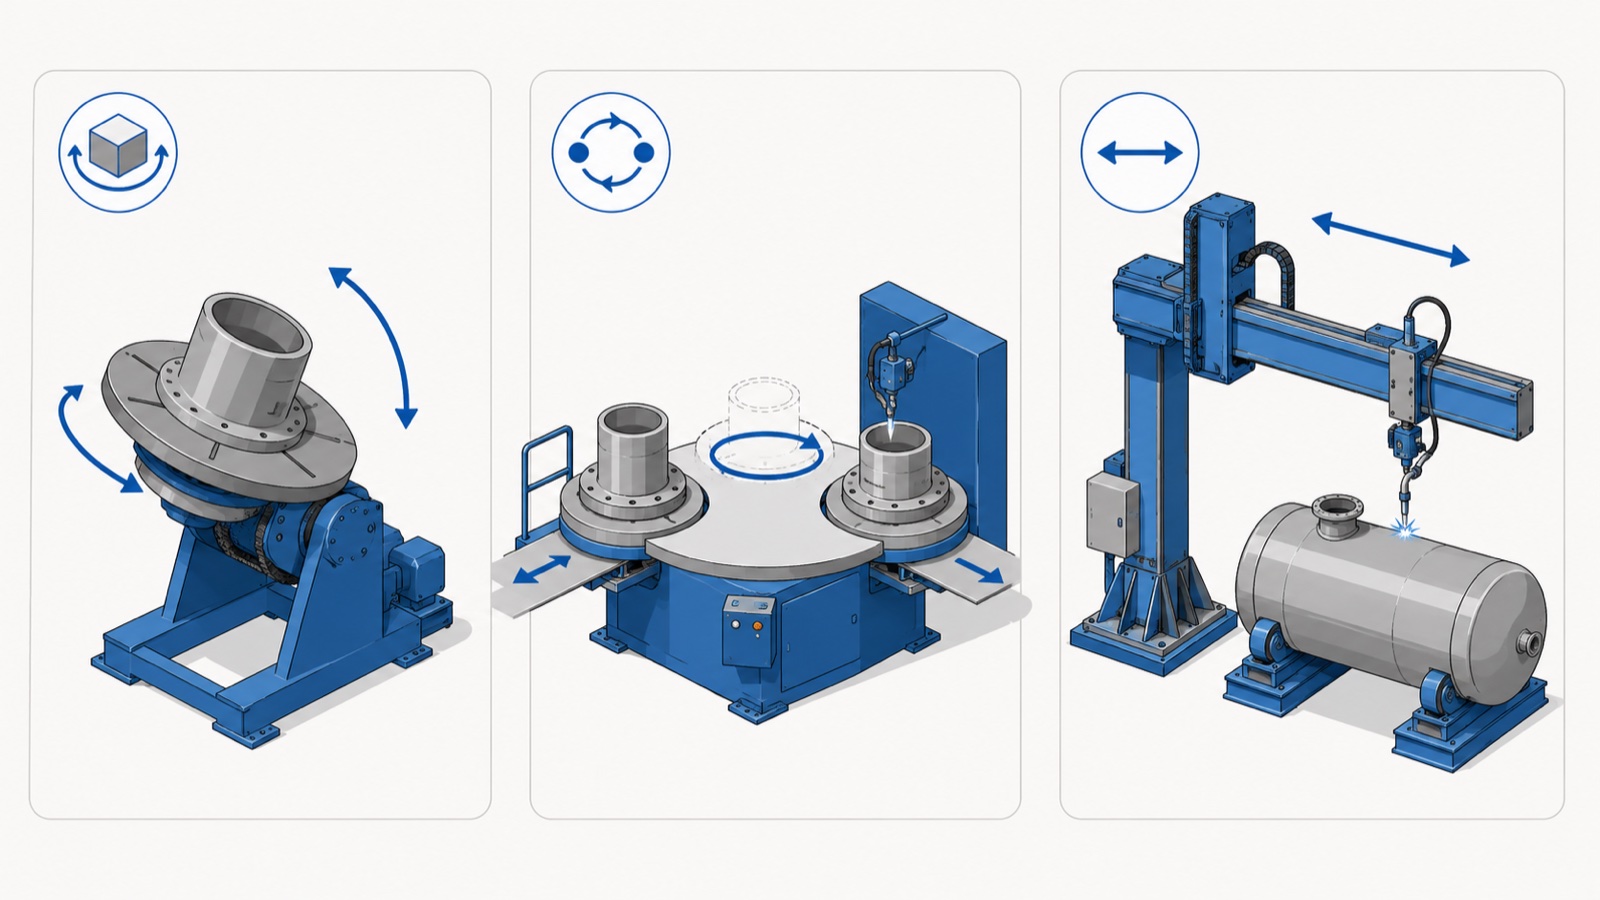
Bir pozisyonlayıcı, iş parçasını tutar ve döndürerek, eğerek veya her ikisini birden yaparak, her bir kaynak dikişinin kaynak kalitesinin ve birikiminin en yüksek olduğu düz veya yatay konumda olmasını sağlar. Görevi parça yönlendirmesidir. Pozisyonlayıcı, aksi takdirde yavaş, kusurlu ve pozisyon dışı kaynak gerektirecek kaynak dikişlerine ulaşmanın sınırlayıcı faktör olduğu durumlarda doğru araçtır. Pozisyonlayıcı sınıflarının tam açıklaması sayfamızda yer almaktadır. kaynak pozisyonlayıcı kılavuzu.
Kaynak döner tablası (indeksleme tablası)
Döner tabla, genellikle iki istasyonlu veya döner indeksli bir tabla, parçaları yükleme/boşaltma pozisyonu ile kaynak pozisyonu arasında değiştirir. Robot parçayı kaynak istasyonunda kaynak yaparken, operatör bitmiş parçayı boşaltır ve yükleme istasyonunda yeni bir parça yükler, ardından tabla indeksleme yapar. Görevi döngü örtüşmesidir: yükleme süresini kaynak süresinin arkasına gizleyerek istasyon kullanımını artırır. Döner tabla, her yüzünde konumlandırıcılar taşıyabilir; bu iki özellik birbirini dışlamaz.
Kaynak manipülatörü
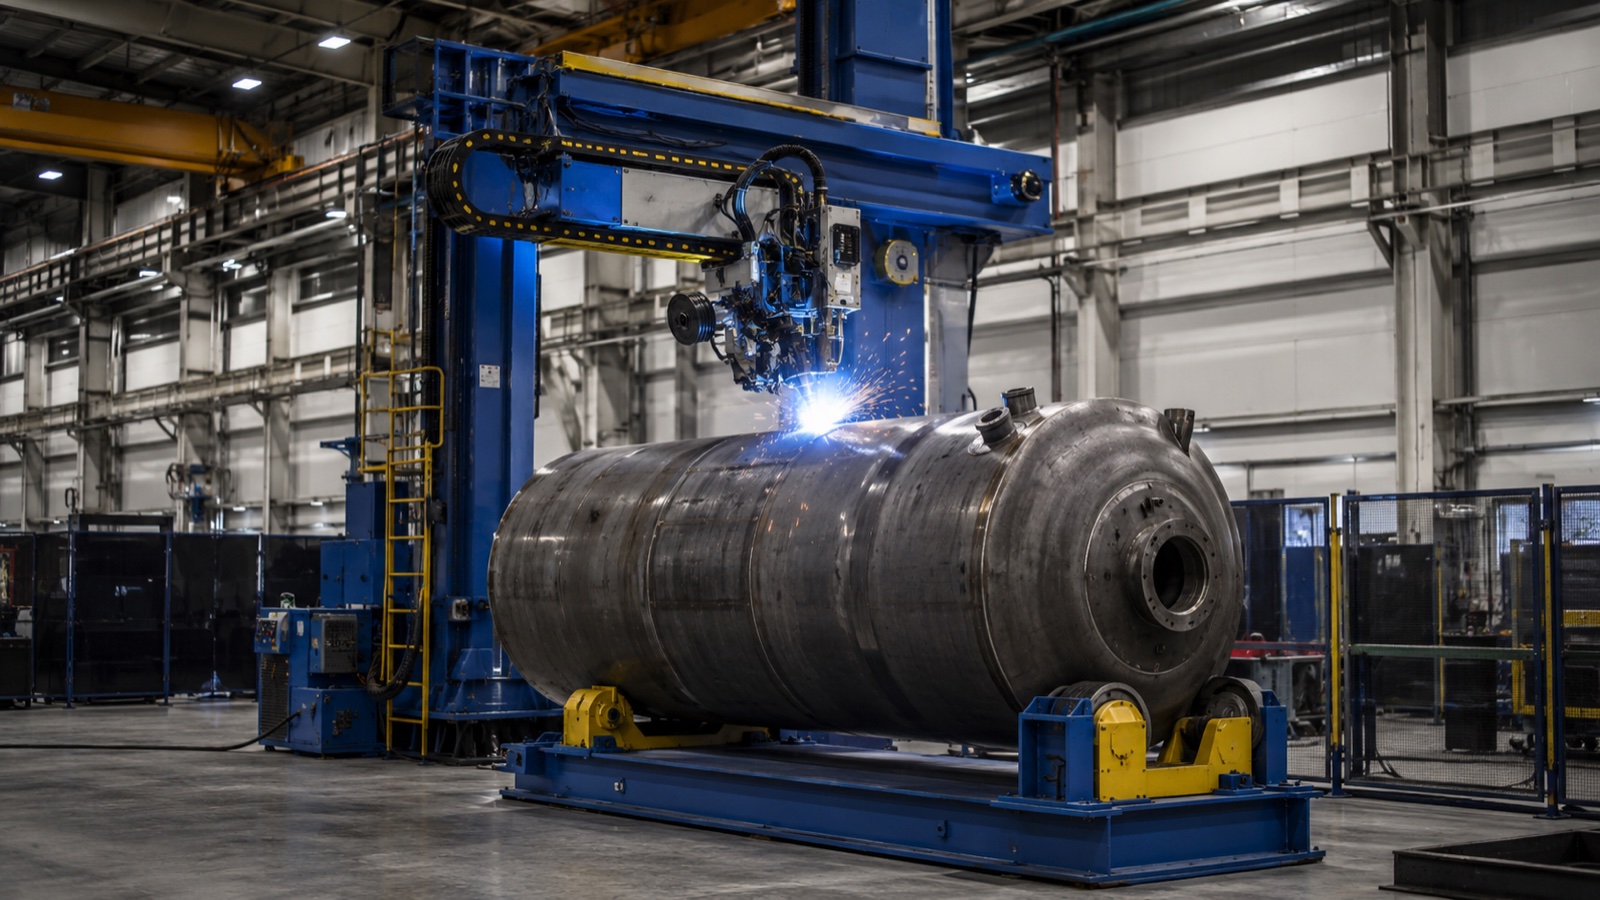
Bazen kolon ve bom olarak da adlandırılan bir manipülatör, parçayı değil, kaynak başlığını hareket ettirir. Dikey bir kolon ve yatay bir bom, kaynak torçunu (ve genellikle bir tel besleyici ve kaynak teli sistemini) büyük bir iş parçasının üzerine taşıyarak, serbestçe dönemeyecek kadar büyük olan kaplar, tanklar ve uzun imalatlardaki kaynak dikişlerine ulaşır. Görevi, sabit veya yavaş dönen büyük iş parçalarının üzerine kaynak torçunun erişimini sağlamaktır ve genellikle bomun altındaki kabı döndüren tek eksenli bir konumlandırıcı ile birlikte kullanılır.
| makine | Ne hareket eder? | Çekirdek iş | Kazanır |
|---|---|---|---|
| Pozisyoner | Parça (döndürme/eğme) | Dikişleri düz bir konuma getirin. | Hareketli bir parçada dikişler yerinden oynamış. |
| Döner tabla / indeks tablası | İstasyonlar arası bağlantı noktası | Kaynakla üst üste bindirme yüklemesi | Yükleme/boşaltma süreleri verimliliği sınırlar. |
| Manipülatör (kolon ve bom) | meşale/baş | Büyük sabit işlerde derzlere ulaşın. | Parça, serbestçe yönlendirilemeyecek kadar büyük. |
Nasıl Seçilir: Makineyi Kısıtlamayla Eşleştirin
En temiz karar verme yöntemi, mevcut sürecinizdeki darboğazı belirlemek ve ardından onu ortadan kaldıracak makineyi seçmektir.
Eğer kısıtlama kaynak pozisyonu ise
Kaynakçılar baş üstü veya dikey olarak çalışırken veya bir robot iyi bir çalışma açısını koruyamadığında, darboğaz yönlendirmedir ve bir konumlandırıcı çözümdür. AWS D1.1'e göre, düz ve yatay kaynaklar, pozisyon dışı kaynaklara göre daha yüksek akım ve ilerleme hızını destekler, bu nedenle parçayı düz bir şekilde yeniden yönlendirmek genellikle elde edilebilecek en büyük kalite ve hız kazancıdır. İki eksenli bir konumlandırıcı, çok düzlemli dikişlere sahip parçaları kapsar; tek eksenli bir ünite ise silindirik işleri kapsar.
Eğer kısıtlama yükleme süresi ise
Robot veya kaynak makinesi, parçaların yüklenmesini ve boşaltılmasını beklerken boşta kaldığında, darboğaz döngü çakışmasıdır ve iki istasyonlu bir döner tabla bunun çözümüdür. Yaygın hücre tasarımı uygulamasına göre, bir indeks tablası, yüklemeyi kritik yoldan uzaklaştırarak robotun ark açma süresini döngünün yaklaşık yarısından %80'in çok üzerine çıkarabilir. Bu, mevcut bir robotta genellikle en düşük maliyetli verimlilik artışıdır.
Eğer kısıtlama parça boyutu ise
Parça büyük bir kap, tank veya sabit bir kaynak torcu altında serbestçe döndürülemeyen uzun bir imalat olduğunda, darboğaz erişim mesafesidir ve genellikle parçayı döndüren tek eksenli bir konumlandırıcıya sahip bir manipülatör çözüm olur. Bom, başlığı dikiş boyunca taşırken, konumlandırıcı dönüşü sağlar; bu kombinasyon, basınçlı kap ve boru makarası imalatında standarttır.
Genellikle birlikte çalışırlar.
Pratikte, EVST mühendisleri bir kaynak hücresi tasarlarken, soru nadiren "hangisi" değil, "hangi kombinasyon" olur. Tipik bir ağır imalat hücresi, tek eksenli bir konumlandırıcıyı (kap döndürmek için) bir kolon ve bom manipülatörüyle (kafayı uzunluk boyunca taşımak için) eşleştirir. Tipik bir robotik atölye hücresi, iki istasyonlu bir döner tablayı (yük örtüşmesi için) her yüzeyde iki eksenli konumlandırıcılarla (kaynak yönlendirmesi için) eşleştirir, böylece tek bir robot bir parçayı kaynak yaparken operatör diğerini yeniden yükler. Her makineyi işine, yönlendirmesine, örtüşmesine veya erişimine göre adlandırmak, üçü de aynı hücrede görünse bile yerleşim kararını netleştirir.
Otomatikleştirilmiş hücreler için, bunların tümü robot kontrol ünitesi altında koordineli hareket eksenleri haline gelir. Robotun, güç kaynağının ve konumlandırıcının nasıl belirtileceği ve birlikte nasıl fiyatlandırılacağı EVST ürün sitesinde açıklanmıştır. kaynak robotu hücresi seçim kılavuzu.
Maliyet ve Karmaşıklık, Kısaca
Kabaca bir sıralama yapacak olursak, tek eksenli konumlandırıcı üçü arasında en basit ve en düşük maliyetli olanıdır; iki istasyonlu döner tabla ikinci bir fikstür seti ve indeksleme mekanizması ekler; kolon ve bomlu manipülatör ise yapısı ve erişim mesafesi nedeniyle genellikle en büyük sermaye kalemidir. Ancak doğru karşılaştırma etiket fiyatı değil, üretim hızınızda elde edilen iyi kaynak başına maliyettir. Robot kullanımını ikiye katlayan bir döner tabla, fiyatının gösterdiğinden daha hızlı geri ödeme yapabilirken, yılda iki kez kaynak yaptığınız bir parça için satın alınan aşırı büyük bir manipülatör aynı hızda geri ödeme yapmaz. Özellikle konumlandırıcı için bütçeleme ve yatırım getirisi (ROI) hakkında bilgi için EVST'ye bakın. Kaynak pozisyonlayıcı maliyeti ve yatırım getirisi kılavuzu.
EVST'nin İş Parçası Taşıma Ürün Yelpazesi
Merkezi Chengdu'da bulunan ve üretim tesisleri Wenling'de yer alan EVST, QJAR kaynak robotları ve güç kaynağı entegrasyonunun yanı sıra, komple robotik kaynak hücrelerinin bir parçası olarak tek, iki ve üç eksenli kaynak pozisyonlayıcıları tedarik etmektedir. Pozisyonlayıcılar, indeksleme istasyonları ve kafa taşıyıcı yapılarla birleştirilebildiğinden, parça yönlendirmesi, yük örtüşmesi ve kaynak torçunun erişimi, ayrı ayrı makineler olarak satın alınmak yerine, belirli bir parça ailesi için birlikte tasarlanabilmektedir.
EVST'nin sertifikasyon kayıtlarına göre, robotik ve kaynak otomasyon hattı, IATF 16949 otomotiv sınıfı kalite sertifikasına ve CE, SGS ve TUV üçüncü taraf sertifikalarına sahiptir. Doğru cevap genellikle bir kombinasyon olduğundan, EVST, tek başına bir makine satmak yerine, taşıma ekipmanını en kötü durum senaryosuna ve verimlilik hedefine göre birlikte boyutlandırır.
Sıkça Sorulan Sorular
Kaynak pozisyonlayıcısı ile döner tabla arasındaki fark nedir?
Kaynak pozisyonlayıcı, her bir dikişi düz konuma getirmek için parçayı döndürür ve eğer, böylece kaynak yönlendirme sorununu çözer. Döner tabla veya indeks tablası, yükleme istasyonu ile kaynak istasyonu arasında parçaları değiştirir, böylece önceki parça kaynaklanırken yükleme gerçekleşir ve böylece döngü çakışması sorununu çözer. Bunlar genellikle bir arada kullanılır: bir döner tabla, her yüzünde pozisyonlayıcılar taşıyabilir.
Kaynak manipülatörü ne için kullanılır?
Kaynak manipülatörü veya kolon-kolu, parçayı değil, kaynak başlığını hareket ettirir. Dikey bir kolon ve yatay bir kol, büyük iş parçaları, kaplar, tanklar ve serbestçe dönemeyecek kadar büyük uzun imalatlar üzerinde kaynak torçunu taşır. Genellikle, basınçlı kap ve boru imalatında standart bir kurulum olan, kol altındaki parçayı döndüren tek eksenli bir konumlandırıcı ile birlikte kullanılır.
Bir pozisyonlayıcıya mı yoksa bir manipülatöre mi ihtiyacım var?
Parça boyutuna göre seçim yapın. Parça döndürülebiliyor ve eğilebiliyorsa, dikişleri düzleştirmek için bir konumlandırıcı yeterlidir ve daha basittir. Parça serbestçe yönlendirilemeyecek kadar büyükse ve kaynak torçunun dikişe kadar hareket etmesi gerekiyorsa, genellikle parçayı döndüren tek eksenli bir konumlandırıcıya sahip bir manipülatöre ihtiyacınız vardır. Birçok ağır imalat hücresi her ikisini birlikte kullanır.
Bir hücre, konumlandırıcıyı, döner tablayı ve manipülatörü aynı anda kullanabilir mi?
Evet, ve çoğu öyle yapıyor. Üçü de farklı kısıtlamaları, yönlendirmeyi, yük örtüşmesini ve erişimi çözüyor, bu nedenle bir hücre genellikle bunları birleştiriyor: yük örtüşmesi için bir döner tabla, dikiş yönlendirmesi için yüzeylerinde konumlandırıcılar ve büyük parçalar için bir manipülatör. Otomatik hücrelerde, robot kontrol ünitesi altında koordineli hareket eksenleri olarak devreye alınırlar.
Hangi seçenek en büyük verimlilik artışını sağlıyor?
Bu, darboğaza bağlıdır. Kaynakçılar pozisyon dışı çalışıyorsa, kaynak dikişlerini düzleştirerek en büyük kalite ve hız artışını bir pozisyonlayıcı sağlar. Robot yükleme için bekliyorsa, iki istasyonlu bir döner tabla, yükleme süresini üst üste bindirerek en büyük kullanım verimliliğini sağlar. Parça yönlendirme için çok büyükse, bir manipülatör en uygun makinedir. Önce kısıtlamayı belirleyin, sonra onu ortadan kaldıran makineyi seçin.
Sonraki Nereye Gidilir
Pozisyonlayıcı sınıflarına ilişkin mühendislik detayları için lütfen okuyun. kaynak pozisyonlayıcı kılavuzuParçanıza uygun bir EVST konumlandırıcı bulmak ve fiyat teklifi almak için lütfen şu adresi ziyaret edin: EVST kaynak pozisyonlayıcı seçimiKomple robotik kaynak hücresi için lütfen sayfamıza bakın. kaynak robotu kılavuzu ve hücre seçimi kılavuzuSatın alma ile ilgili sorularınız için EVST satış ekibine aşağıdaki iletişim bilgileri aracılığıyla ulaşabilirsiniz. iletişim sayfası.
Yazar Hakkında: EVST Yayın Kurulu, otomasyon projelerini değerlendiren mühendisler ve operasyon liderleri için endüstriyel robotik ve akıllı üretim hakkında yazılar yazmaktadır. 2018 yılında Chengdu'da kurulan EVST (EVS TECH CO., LTD), 600'den fazla otomasyon projesi gerçekleştirmiş ve 100'den fazla ülkeye ürün göndermiştir. QJAR, işbirlikçi robot, SCARA ve delta ürün ailelerinde IATF 16949 otomotiv sınıfı sertifikası ve CE / SGS / TUV üçüncü taraf sertifikalarına sahiptir.