
İstiflenmiş bir yükten bir koliyi çıkış konveyörüne taşımak tekrarlayan bir işlem gibi görünse de, katman boşaldıkça taşıma şekli değişir. Bu durumda, bir robot sağdaki istiften tek tek kolileri kaldırır, hücre boyunca taşır ve soldaki yeşil konveyöre bırakır. Mühendislik görevi, ilk koliden son koliye kadar alma geometrisini, koli tutma ve konveyör bırakma işlemlerini öngörülebilir tutmaktır.
İlk çözüm ve döngü değerlendirmesi için EVST'ye karton spesifikasyonunu, palet düzenini, konveyör yerleşimini ve günlük üretim hedefini gönderin: https://www.evsint.com/contact/#quote
Yığın desenini erişilebilir seçim durumlarına dönüştürün.
Her katmanı karton sayısı, yönlendirme, nominal merkez noktaları, ayırıcılar ve beklenen istif toleransı ile tanımlayın. Kontrolörün bu pozisyonlarda ilerlemek ve bir katmanın ne zaman tamamlandığını doğrulamak için açık bir kurala ihtiyacı vardır. Palet yerleşimi ve birikmiş yalınlık tolerans çalışmasına dahil edilmelidir. Bir model revizyonunun ilgisiz durumları yeniden yazmadan kontrol edilebilmesi için her toplama pozisyonunun koordinat kaynağını kaydedin.
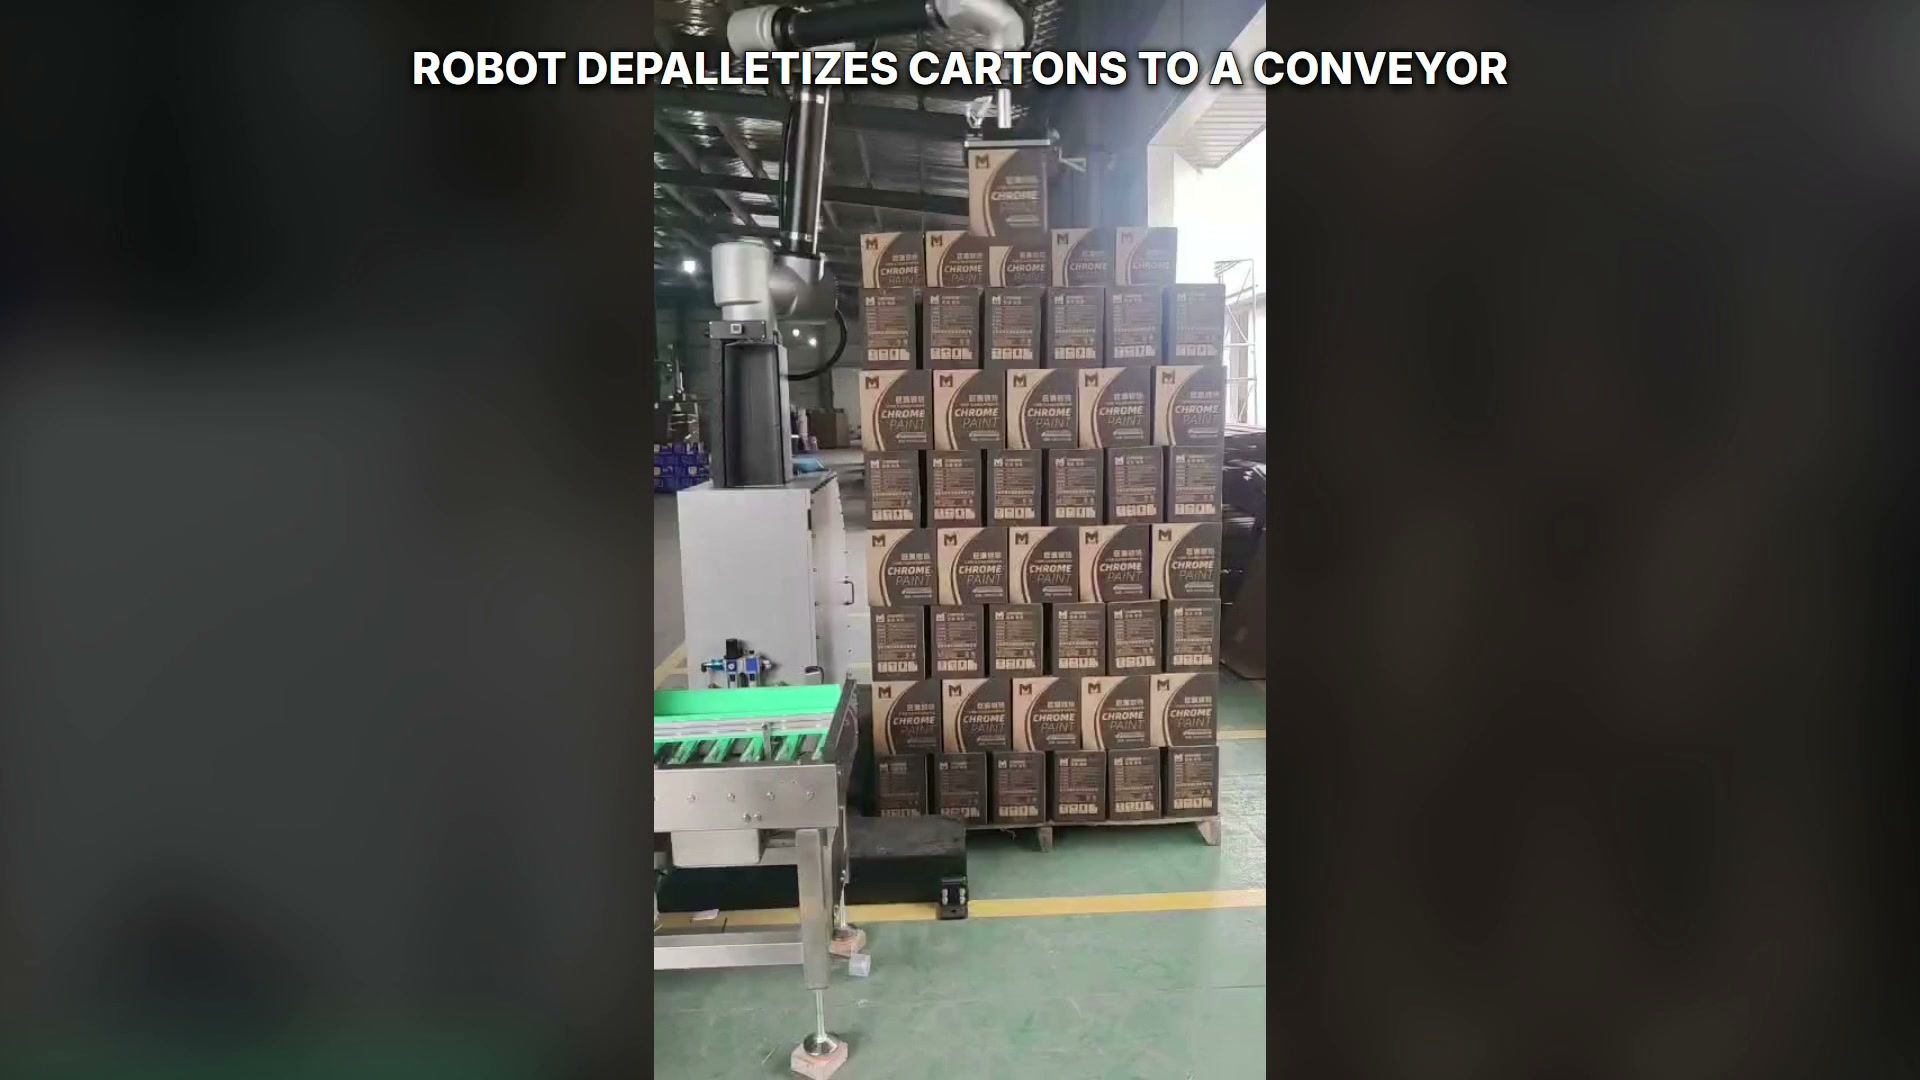
Robot, sağdaki istifin üzerinde bir karton kutu tutuyor.
İlk yerleşim incelemesinde en yüksek, en düşük, en yakın ve en uzak toplama noktaları test edilmelidir. Sadece merkezi bir kartonu doğrulamak yerine, desenin her köşesinde robot duruşunu, alet açıklığını, palet kenarlarını ve çevredeki ekipmanı kontrol edin.
Uç elemanı karton çeşidiyle eşleştirin
Kartonun sertliği, yüzey durumu, dikişleri, bantları, kapakları ve yerel deformasyonları, mevcut kavrama alanını etkiler. Son aleti seçmeden önce izin verilen temas bölgelerini ve onay yöntemini tanımlayın. Vakum bölgesi izleme, basınç davranışı veya projeye özgü başka bir sinyal, temsili kartonlar kullanılarak değerlendirilebilir.
Alet, hızlanma ve yavaşlama sırasında kartonu yerinde tutmalı ve komşu kartonlarla temastan kaçınmalıdır. Denemeler, izin verilen karton aralığını ve gerçekçi ambalaj koşullarını içermeli, ardından kaydedilen sonuçlardan alarm limitleri belirlenmelidir.
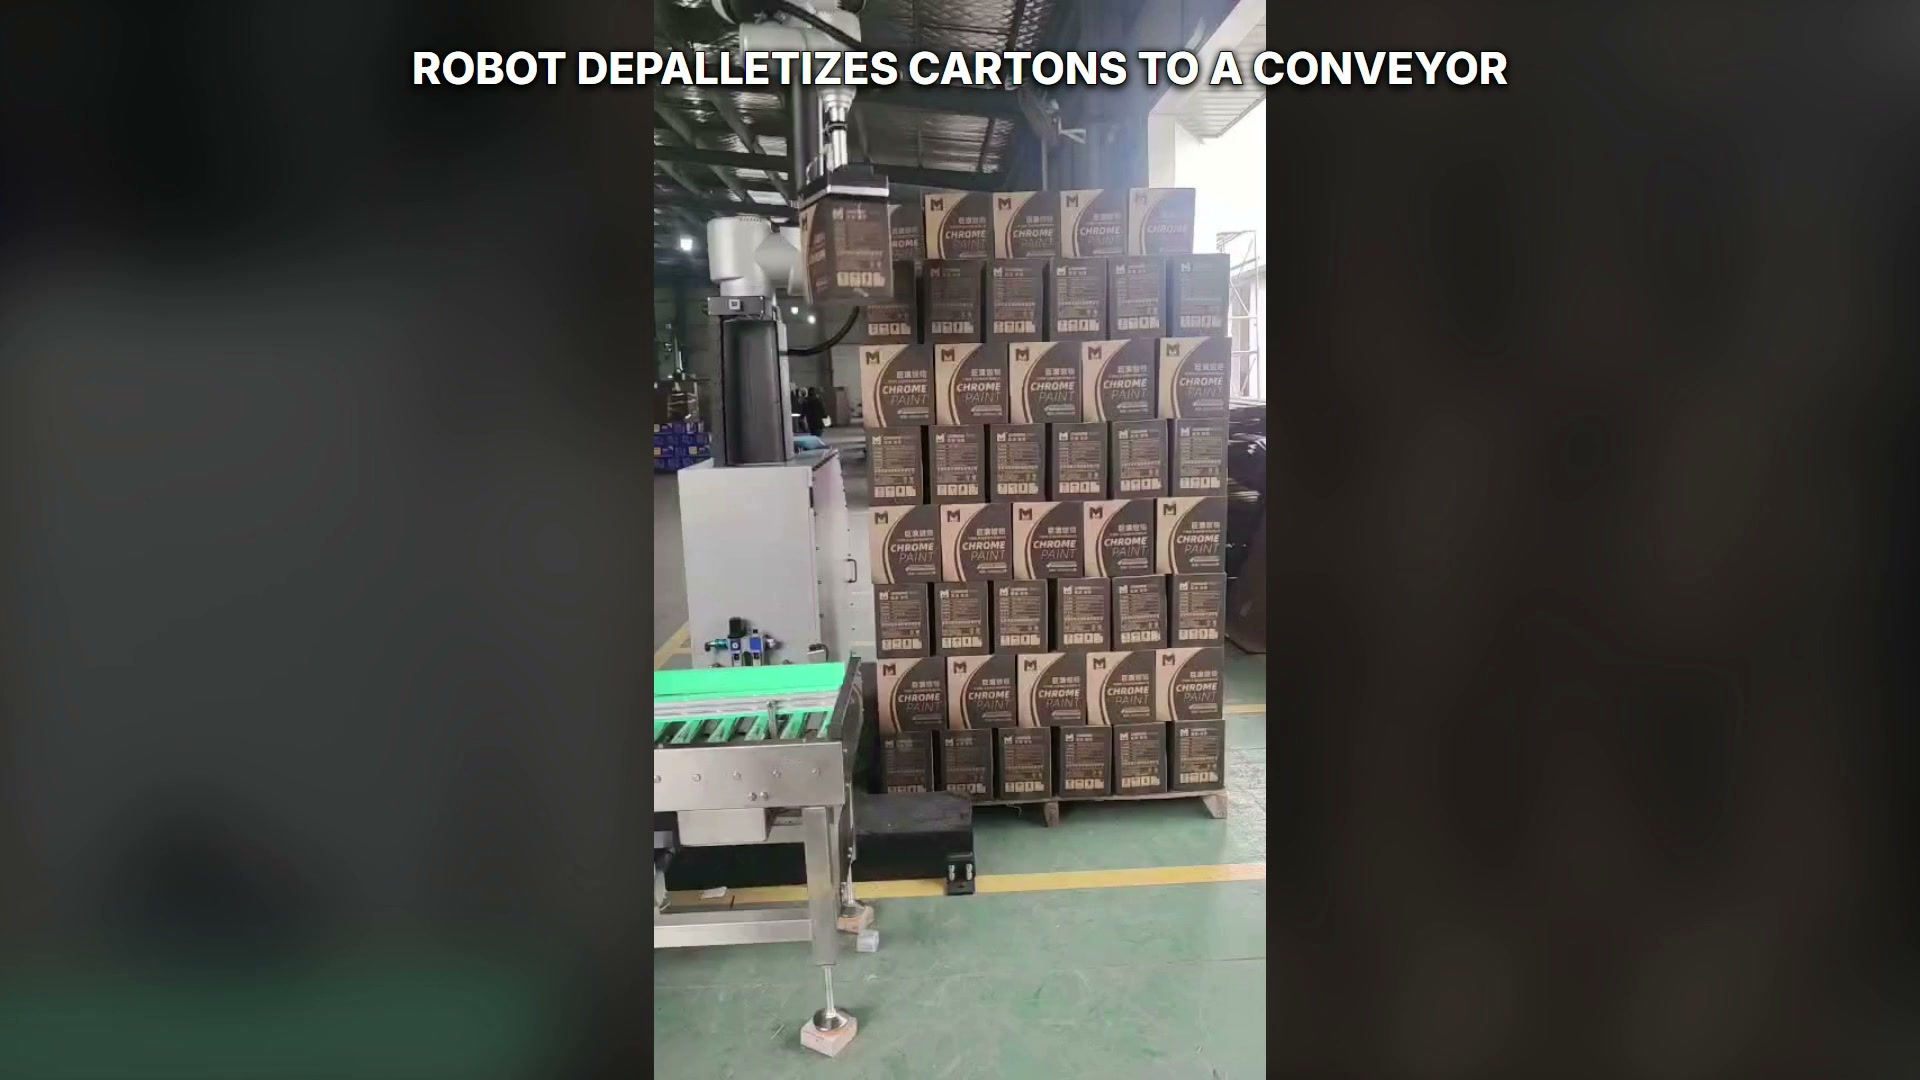
Robot, istif ile konveyör arasında bir karton kutuyu tutuyor; bu görünümde konveyör boş.
Konveyörün serbest bırakılmasını kontrollü bir devir teslim olarak değerlendirin.
Konveyör, bilinen bir serbest bırakma bölgesi ve yeterli aşağı yönlü kapasite sağlamalıdır. Konveyörün hazır olma sinyalini, hedef konumu, robot serbest bırakma koşulunu ve kartonun serbest bırakıldığına dair kanıtı tanımlayın. Robot aleti kendi zarfı içinde kaldığı sürece konveyör, çelişkili bir duruma geçmemelidir.
| Elini | Proje girdisi | Kabul kontrolü |
|---|---|---|
| Yığından araca | Palet deseni, istif toleransı, karton temas bölgeleri | Seçilen karton, komşuları rahatsız etmeden muhafaza edilir. |
| Alet transferi | Yük aralığı, ivme denemesi, çarpışma zarfı | Karton, tüm güzergah boyunca kontrol altında tutulmaktadır. |
| Aletten konveyöre | Serbest bırakma bölgesi, konveyör durumu, izin sinyali | Kutu, serbest bırakılmadan önce desteklenir ve robotun onayını alır. |
| Kesintili döngü | Bilinen karton ve alet durumu, güvenli geri çekilme | Yeniden başlatma işlemi yığın konumunu atlamaz veya tekrarlamaz. |
OSHA'lar endüstriyel robot sistemleri bölümü EVST, genel risk değerlendirme bağlamı sağlar. Paletleme robotuna genel bakış İlgili ürün ve yerleşim bağlamını sağlar; bu durumda transfer yönü istiften konveyöre doğru kalır.
Kurtarma işlemi sırasında yığın durumunun izlenebilirliğini koruyun.
Alma işleminden önce, tutma işleminden sonra, transfer sırasında veya konveyör serbest bırakılmasından sonra bir duraklama meydana gelebilir. Kurtarma ekranı, komut edilen istif konumunu, aletin bir karton tuttuğuna inanılıp inanılmadığını, konveyör doluluk durumunu ve bir sonraki izin verilen eylemi belirlemelidir. Operatör onayı, otomatik çalışma tarafından kullanılan aynı durum modelini güncellemelidir.
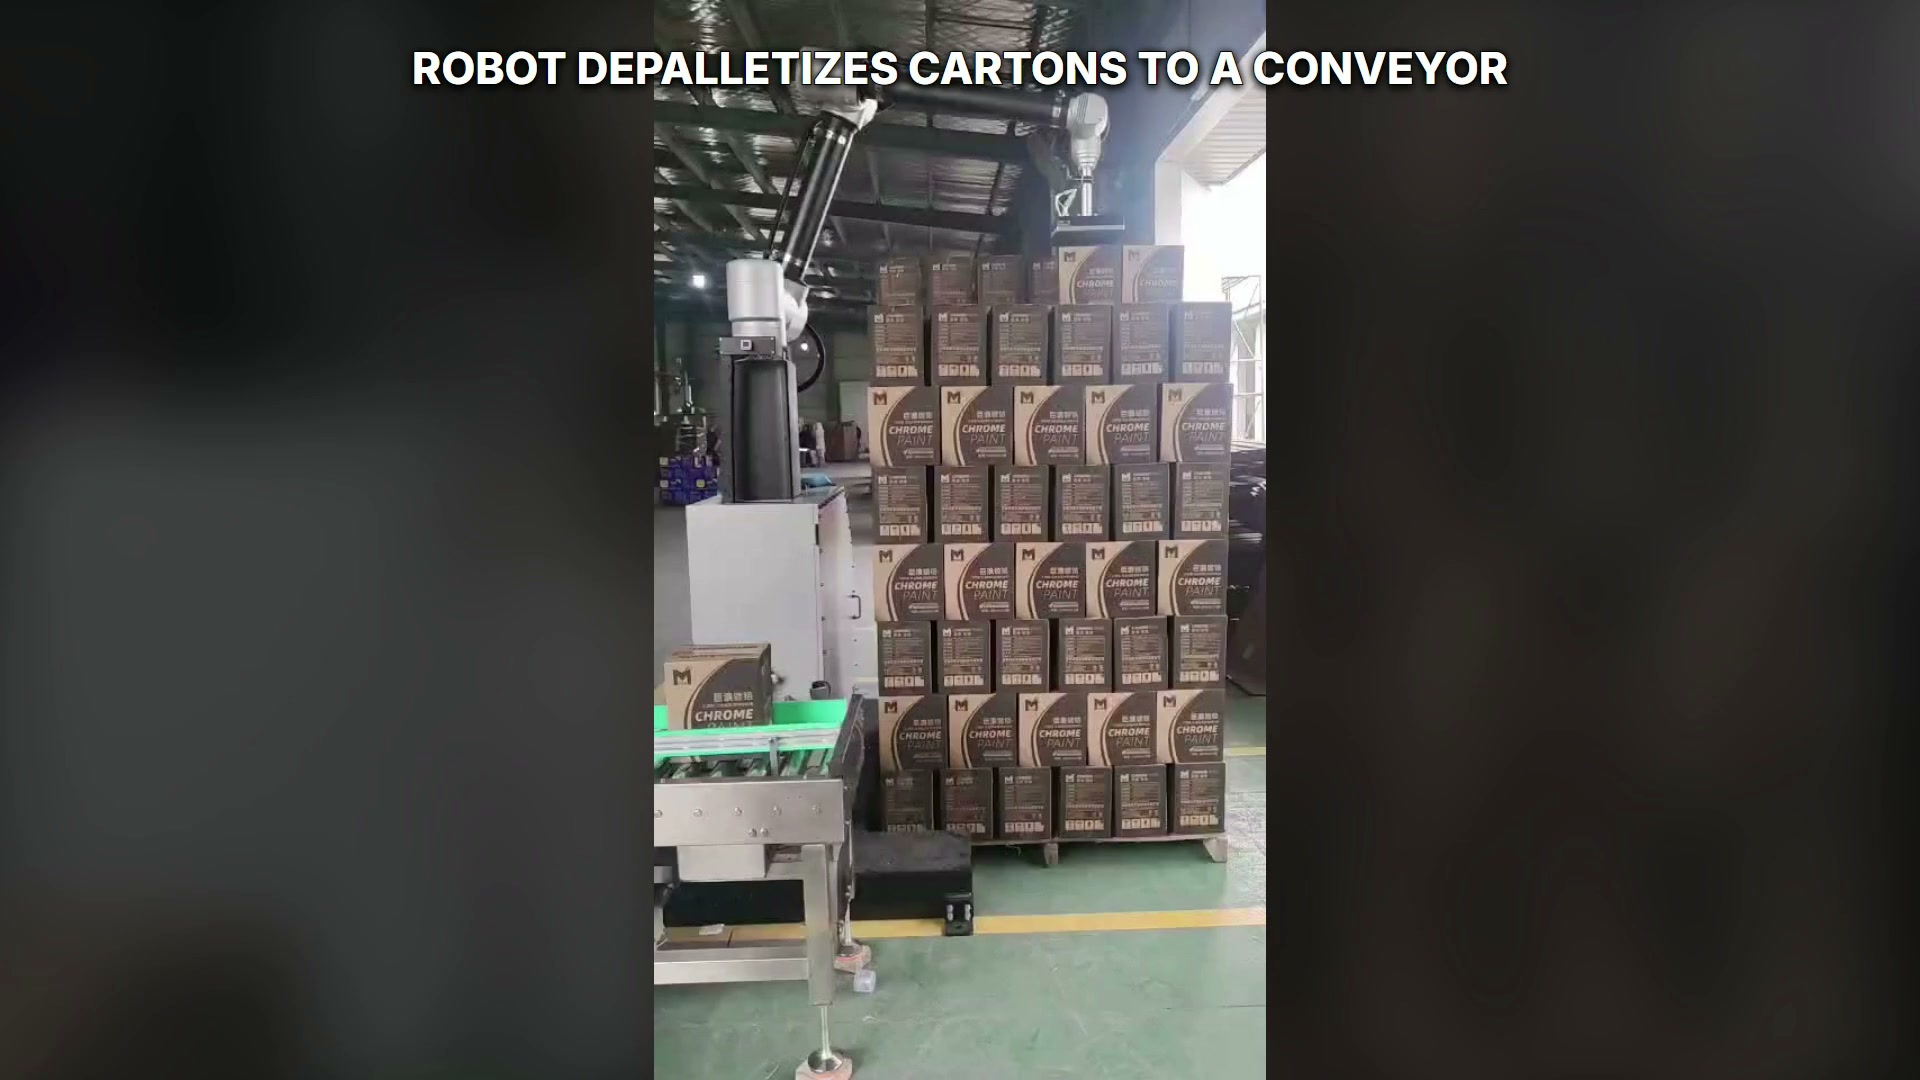
Yeşil konveyörün üzerinde bir karton kutu dururken, robot aleti istifin üzerinde boş halde duruyor.
Malzeme akışının tamamını ölçün.
Döngü değerlendirmesi, palet sunumu, toplama onayı, robot hareketi, konveyörün serbest bırakılması, aşağı akış temizliği, palet değişimi ve planlanan operatör görevlerini içermelidir. Sınırlayıcı arayüzün belirlenebilmesi için bu unsurlar, üzerinde anlaşılmış karton ve palet koşulları altında ayrı ayrı kaydedilmelidir.
Alıcıların çözmesi gereken sorular
Öncelikle hangi bilgiler verilmelidir?
Karton boyutlarını ve izin verilen sapmaları, temsili örnekleri, palet ve katman düzenlerini, ayırıcı detaylarını, konveyör düzenini, mevcut sinyalleri ve günlük üretim hedefini belirtin.
Bir araç konsepti nasıl test edilmelidir?
Onaylanmış koşul aralığını kapsayan kartonları kullanın, izin verilen toplama bölgelerini test edin ve temsili hareket yoluyla tutma sinyalini kaydedin.
Sürüm çakışmasını ne önler?
Konveyör hareketinden önce tanımlanmış bir konveyöre hazır olma durumu, sabit veya referanslı bir serbest bırakma bölgesi, kartonun desteklendiğinin teyidi ve robotun hazır olduğuna dair bir sinyal kullanılmalıdır.
Kesinti sonrasında ne olmalı?
Fiziksel istif, alet ve konveyör durumunu kontrol ünitesiyle eşleştirin, ardından belgelenmiş bir geri çekme, tamamlama veya manuel taşıma adımını seçin.
Proje değerlendirmesi için, karton verilerini, palet düzenlerini, konveyör arayüzlerini ve günlük üretim hedefini EVST'ye gönderin: https://www.evsint.com/contact/#quote veya sales@evsrobot.com.
Vaka bağlamı: Tek tek koliler, sağ tarafta istiflenmiş yükten sol taraftaki yeşil konveyöre doğru hareket ediyor.