
Çelik Hasır Panellerin Robotla Taşınması ve İstiflenmesi: Esnek Alanın Kontrolü
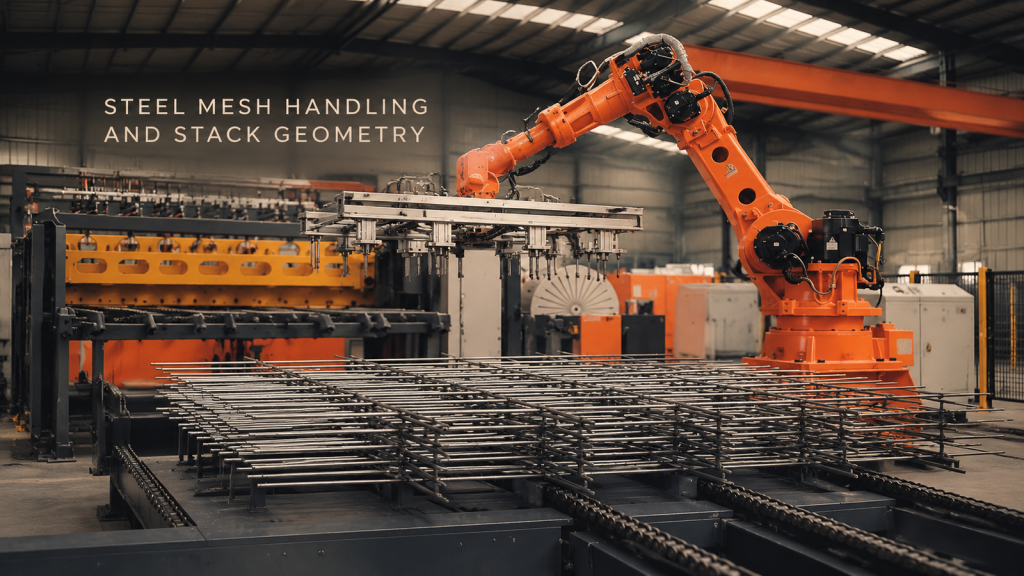
Çelik Hasır Panellerin Robotla Taşınması ve İstiflenmesi: Esnek Alanın Kontrolü
Motor Stator Sargılarının Robotla Bakımı: Devir Teslim Durumunun Tanımlanması
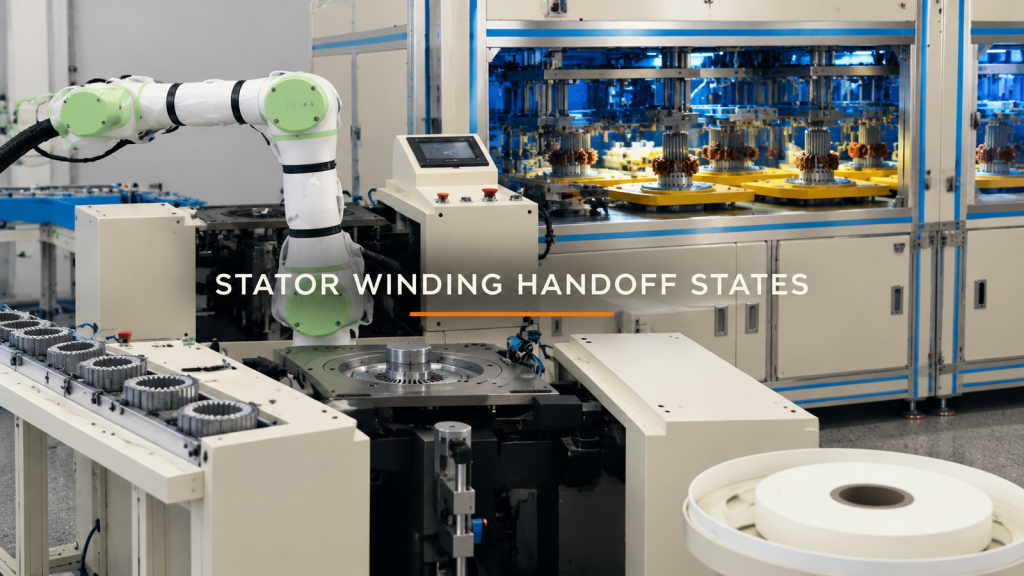
Motor stator sargılarının robotla beslenmesi için devir teslim durumlarını, taşıyıcı geometrisini, transfer koridorunu ve sınır denemelerini tanımlayın.
Robotun Baskı Makinesini Çalıştırması: Programlamadan Önce Kalıp Aktarımını Kontrol Edin
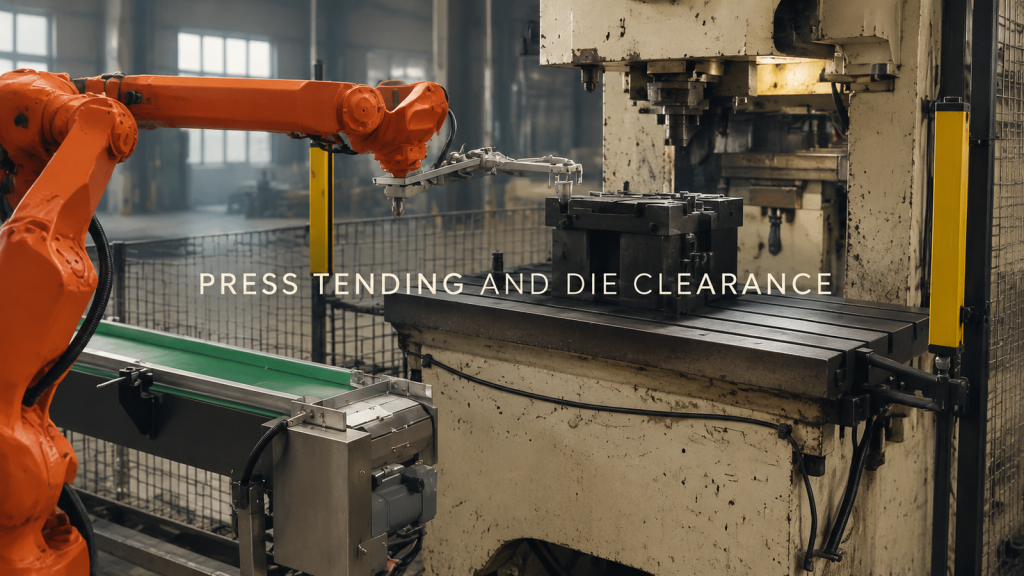
Robot pres beslemesini iki aşamalı bir işlem olarak planlayın. Programlamadan önce konveyör ve kalıp alanındaki yaklaşma, kavrama veya bırakma ve çıkış açıklığını kontrol edin.
Konveyöre Karton Paletten Boşaltma: Katman, Kavrama ve Serbest Bırakma Mantığını Tanımlama
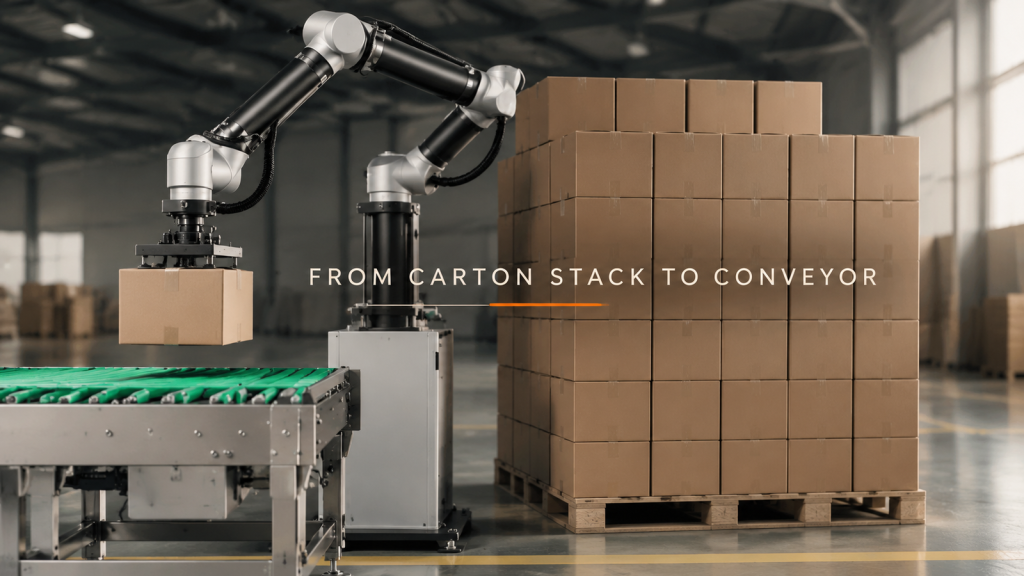
İstiflenmiş yükten bir koliyi çıkış konveyörüne taşımak tekrarlayan bir işlem gibi görünse de, katman boşaldıkça taşıma şekli değişir. Bu durumda, bir robot kaldırma işlemi gerçekleştirir.
Eğitim Hücresinde Robot Transferi: Programlamadan Önce Devir Teslim Noktalarını Tanımlayın
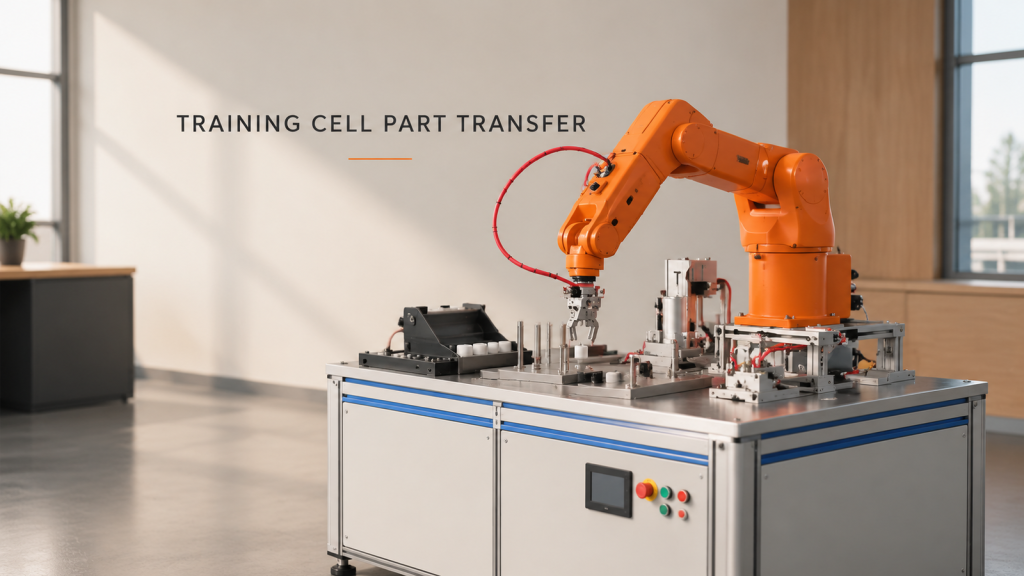
Çok istasyonlu bir eğitim hücresi faydalıdır çünkü robot transferinin istikrarlı olup olmayacağına karar veren arayüzleri ortaya çıkarır: bir parçanın nasıl konumlandırıldığı, ne zaman...
Uzun Metal Parçaları Taşıyan Robot: Destek, Hareket Alanı ve İstasyonlar Arası Geçişler
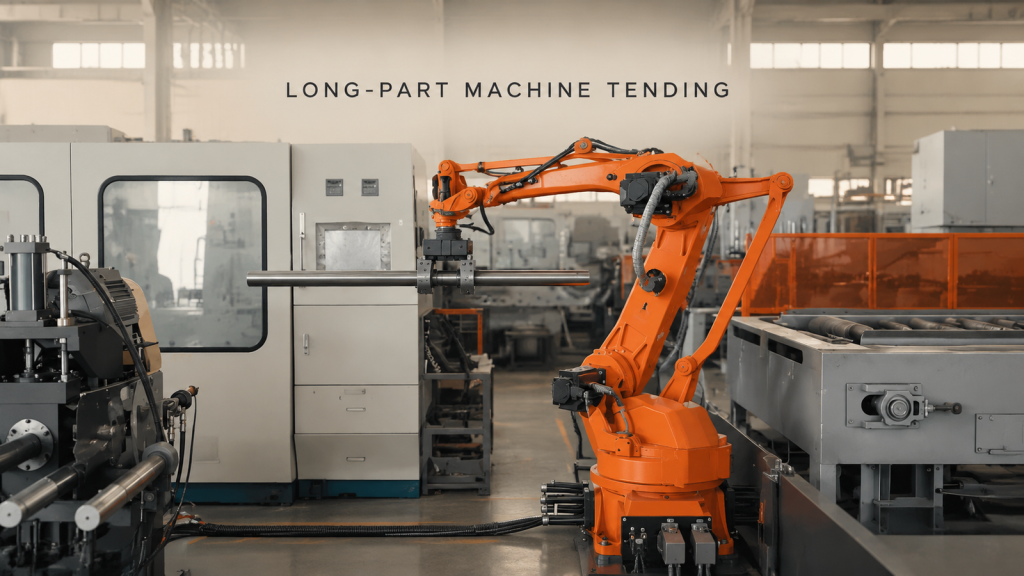
Uzun metal parçaların robotla taşınması sırasında, alma sunumu, kavrama aletleri, rota açıklığı ve makaralı tabla aktarımı incelenmelidir.
Palet İstasyonunda Robot Transferi: Vakum Aletleri ve Devir Teslim Kontrolleri
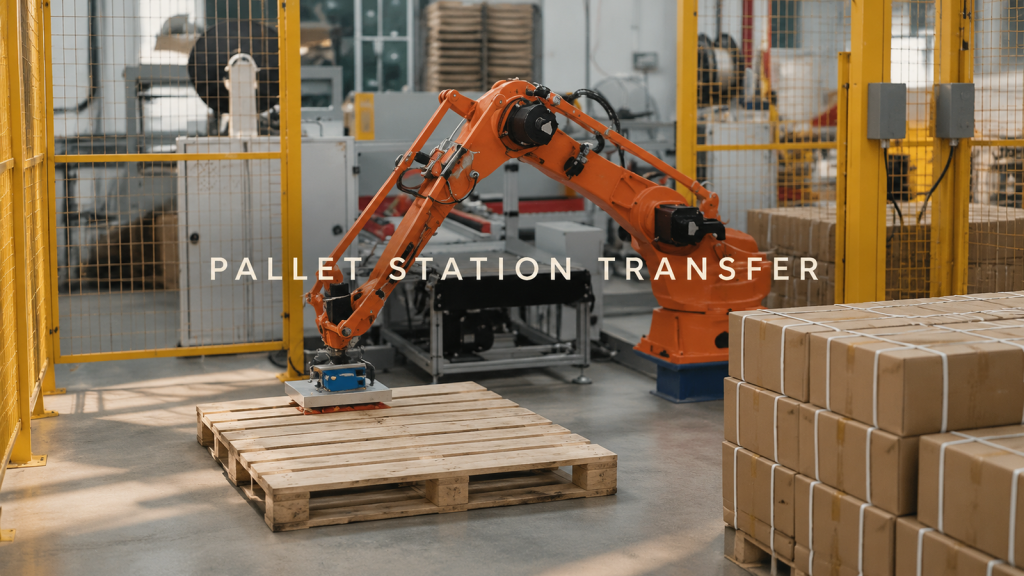
Palet istasyonunda robot transferi için toplama sunumunu, vakum aletini, rota temizliğini ve palet alanı devrini gözden geçirin.
SCARA Parça Aktarımı Birden Çok Bağlantı İstasyonunda
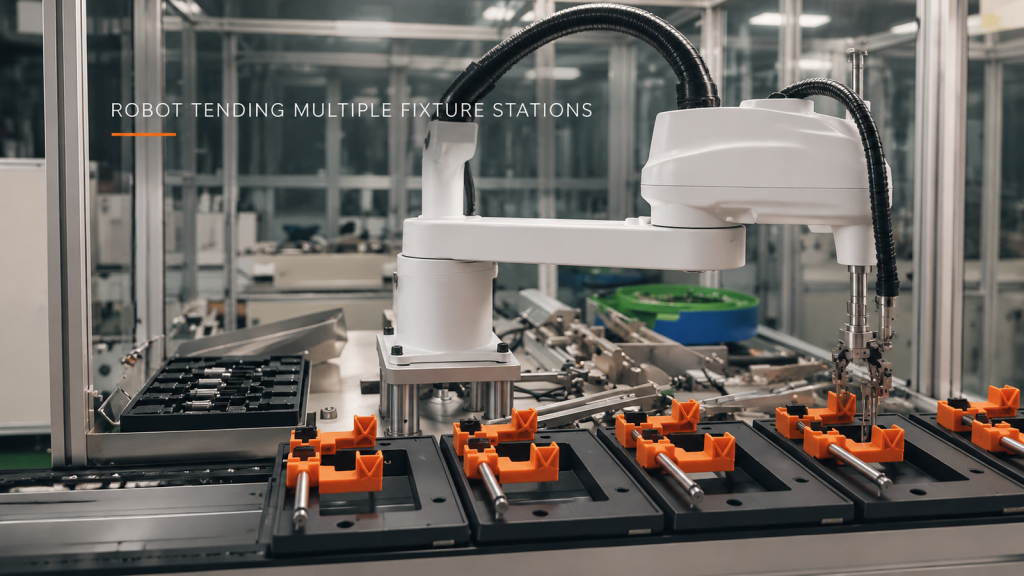
Doğrulanmamış çevrim veya işlem ayrıntılarını varsaymadan, SCARA parçalarının bir tepsi, ara mekanizma ve birden fazla fikstür üzerinden transferinin nasıl değerlendirileceğini öğrenin.
Ray Bileşenlerinin Tekrarlı Kaynak İşlemlerinde Çalışma Alanı Sıralaması
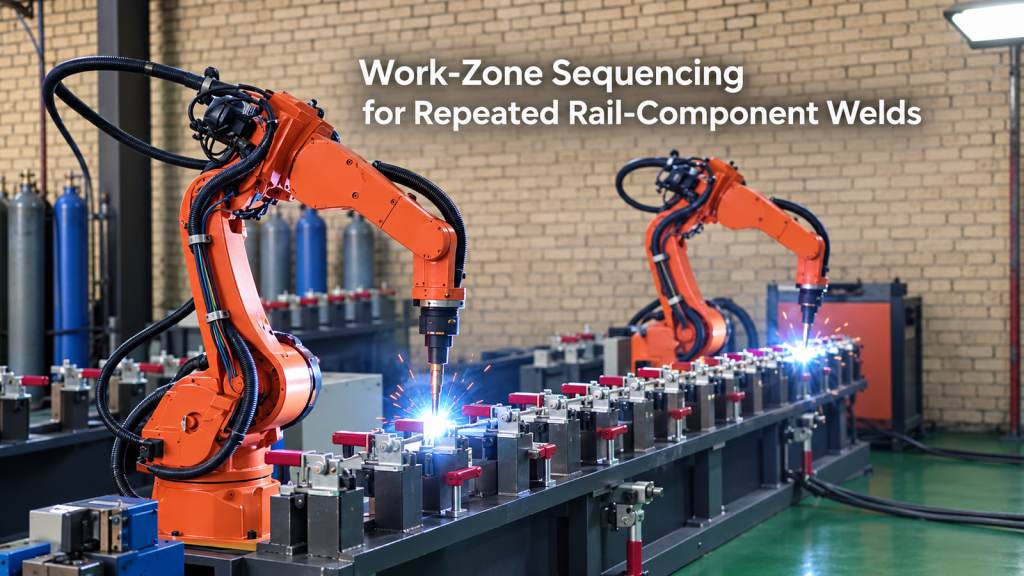
Raylı bileşenlerde tekrarlanan robotik kaynak işlemlerinde çalışma alanı sıralamasının, fikstür tutarlılığının ve sınır durumlarının nasıl rol oynadığını inceleyin.
Dizüstü Bilgisayar Klavye Kasaları için Robot Taşlama Kapsamı
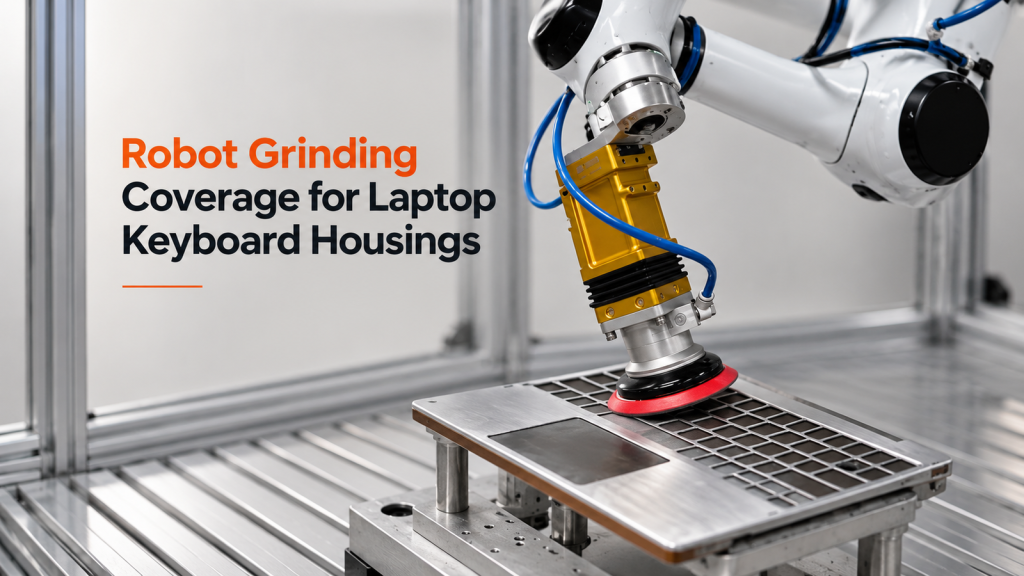
Yüzey bölgeleme, takım duruşu ve geçiş kontrollerinin, dizüstü bilgisayar klavye gövdeleri için robot taşlama yollarını nasıl yönlendirdiğini öğrenin.
Robotik arka kapı püskürtme yolunun kenarlar, maskeler ve kabin kısıtlamaları etrafında sorunsuz çalışmasını sağlayan nedir?
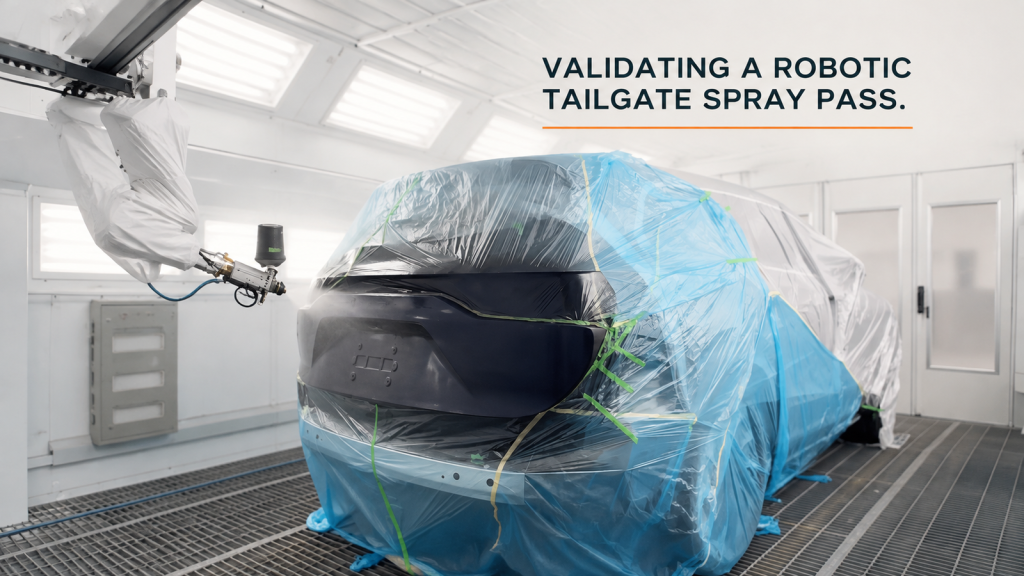
Yüzey bölgelerinin, uygulayıcının duruşunun, üstten monte edilmiş boya kabının, maskeleme sınırlarının ve kabin boşluklarının robotik arka kapı püskürtme yolunu nasıl şekillendirdiğini görün.
Robot Baskı Makinesi Besleme: Tepsi ve Baskı Makinesi Arasındaki Geçişi Tekrarlanabilir Kılan Nedir?
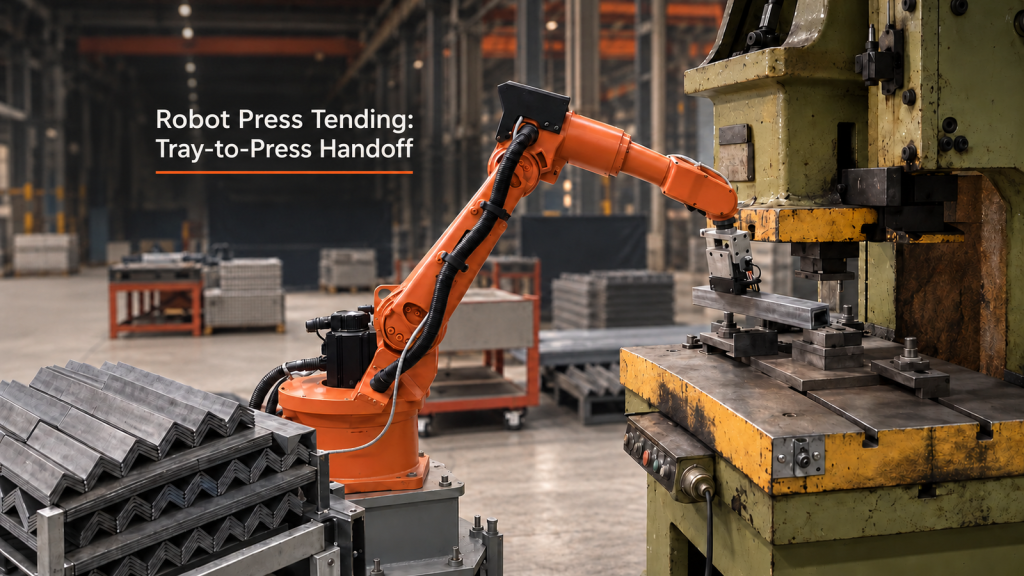
Robot baskı makinesi beslemesi için tepsi alma, baskı izinleri, çalışma masası konumu ve geri alma işlemlerinin pratik analizi.